商机详情 -
上海企业目标识别控制软件
电线路、变电站、配电设施分布广、地形复杂,传统人工巡检存在效率低、安全风险高等痛点。慧视光电Viztra系列图像处理板可与无人机、机巢、沿线监控杆配合使用,对输电线路进行智能化巡检。板卡可识别线路异物(鸟巢、风筝、树枝)、塔杆变形、设备破损、烟雾明火等异常(结合SpeedDP平台训练自定义数据集),并联动转台变焦抓拍细节。宽温工作(-40℃~+65℃)与高抗干扰能力可在户外电磁环境复杂的条件下稳定运行。机载应用时,Viztra-HE系列板卡的6Tops算力与1像素跟踪精度可在无人机飞行过程中稳定跟随杆塔细节,便于杆塔螺栓、绝缘子、金具等关键部位拍摄。配合窄带视频传输模块,可在弱网条件下低成本回传巡检数据。慧视无人机AI模块识别无人机的精度是多少?上海企业目标识别控制软件
目标识别
在输电线路巡检这类任务中,环境复杂、目标灵活,单纯依靠人工或回传中心分析往往难以兼顾实时与可靠。在跨区域、多站点的输电线路巡检部署里,设备一致性与可维护性往往比单点性能更影响成效。针对自主可控需求,Viztra-LE034可提供从芯片到整机的国产化路径,降低数据安全风险。不少输电线路巡检项目会选择Viztra-LE034作为视觉处理的基础硬件。Viztra-LE034支持模型量化与剪枝,让较大模型也能在嵌入式算力上流畅运行。围绕输电线路巡检,Viztra-LE034让中小团队也能以较低门槛用上成熟的视觉智能。针对输电线路巡检,成都慧视可根据前端相机与安装空间定制接口形态与外壳散热,实现贴合实际的集成。陕西快速目标识别解决方案能够接红外机芯的AI模块有哪些?
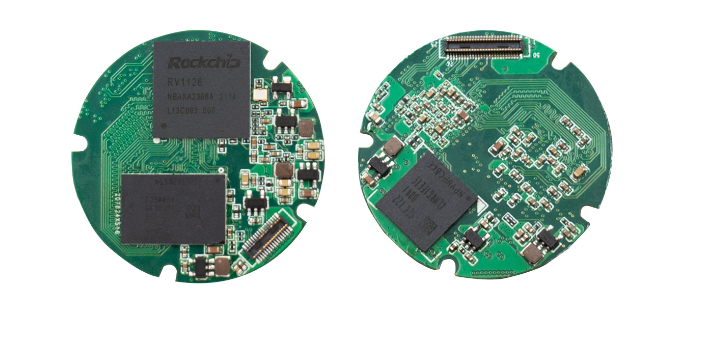
森林防火监测点分散、地形复杂,传统瞭望塔观测范围有限,人工巡查效率较低。慧视光电Viztra系列图像处理板可配合双光谱或红外热成像相机部署在瞭望塔、基站、山顶等位置,对林区进行24小时不间断扫描。板卡基于AI模型可对烟雾、火点进行识别(可结合SpeedDP平台针对林火场景训练专属模型),也可对人、车目标进行识别,用于辅助生态监管、打击盗伐盗猎。智能跟踪算法可在烟雾扩散、风向变化场景下持续锁定目标。±1像素跟踪精度与≥64像素/帧速度确保远距离目标的稳定跟随。板卡支持SDI/网络视频流双输出,便于与森林防火指挥系统融合;运行日志存储与查询功能便于故障排查。结合低带宽视频传输模块,可将分布在偏远山区的监测画面低成本回传至防火指挥部。
随着智能机器人深度融合,智慧园区中的环境理解、自主避障与抓取,越来越依赖前端实时视觉。智慧园区的智能化改造,如何在不改变原有链路的前提下叠加AI能力,是许多用户关心的现实问题。依托成熟的批量交付经验,围绕Viztra-HE047的方案开发周期较短、一致性较好。在这类智慧园区方案里,慧视光电的Viztra-HE047常被用作主要处理单元。在智慧园区的复杂光照与抖动环境下,Viztra-HE047凭借成熟算法保持较高的识别与跟踪稳定度。自主可控的硬件路径,为涉及安全信息的智慧园区场景提供了更稳妥的数据保障。围绕智慧园区的具体场景,慧视光电可提供从单板到整机的全栈技术支撑,让集成更省心。慧视光电的AI模块是多少算力的?
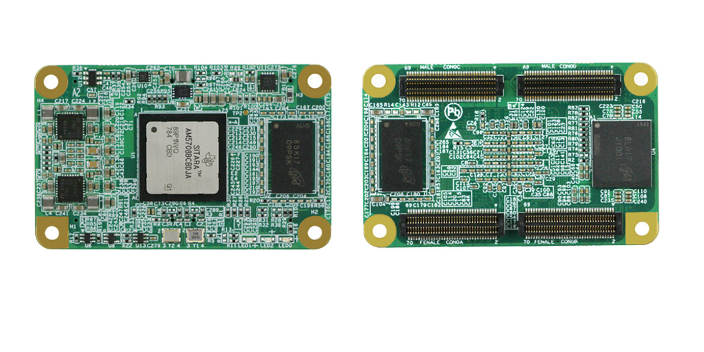
铁路、电力、油气管线的长距离巡检,长期受困于地形复杂、人员紧缺与安全风险,智慧化巡检转型势在必行。长航时、轻量化载荷对功耗与体积极其敏感,算力与能耗之间的矛盾一直是工程落地的难点。解决之道,是在既有摄像头的基础上定制AI图像处理方案,植入面向特定目标的识别算法。以慧视光电的Viztra-HE030为例,采用瑞芯微RK3588旗舰平台,八核64位CPU、内置NPU提供6.0TOPS算力,跟踪帧率高达120Hz,可稳定跟踪2×2像素的质心目标,跟踪精度≤1像素,工作温度-40℃~+65℃,支持3G-SDI与CVBS输入输出并输出网络视频流,其识别帧率可达25Hz、识别目标低至10×10像素,能够对人、车、飞行器、异常物等进行精细分类与报警。依托自研小目标检测与抗遮挡跟踪算法,即便目标飞得高、离得远、时隐时现,也能保持高精度持续跟踪。低至数十克、卡片级的轻巧机身,几乎不增加载荷负担,却带来质的智能化跃升。如果需要快速验证,可直接选用慧视现规型号,也可基于SpeedDP平台自行扩展识别类别,灵活度较高。慧视光电开发的Viztra-LE071AI模块可以接可见光也可以接红外机芯。企业目标识别创意
无人机反制用AI模块。上海企业目标识别控制软件
无人艇在自主航行中面临的水面态势感知难题有其特殊性:AIS只能看到合作目标,雷达受海杂波干扰且近距离盲区明显,而光视觉以被动方式工作、近距分辨率高、且能为取证提供图像,是无人艇感知体系正在补强的通道。慧视光电Viztra系列图像处理板作为无人艇的光视觉处理单元,对艇载光电设备输出的视频流进行水面目标检测与跟踪:对过往船舶建立视觉航迹,弥补雷达近距离盲区;对漂浮物、浮标等小目标检出告警;对落水人员目标识别,支撑搜救任务。跟踪算法在海面晃动、阳光耀斑、目标随涌浪起伏的条件下维持锁定,OSD叠加艇位经纬度与姿态角,使每条航迹带有时空基准。艇上电子舱空间与供电约束下,板卡百克级重量与个位数瓦特功耗可被中小型无人艇直接承受;视频流与目标数据经网口送入艇载任务系统,参与多传感器航迹融合,形成统一的水面态势图。上海企业目标识别控制软件