商机详情 -
南京进口晶圆运送机械吸臂工厂
割抛光:
单晶棒将按适当的尺寸进行切割,然后进行研磨,将凹凸的切痕磨掉,再用化学机械抛光工艺使其至少一面光滑如镜,晶圆片制造就完成了。
二,晶圆制造步骤
晶圆镀膜:
通过物理或其他方式(如高温等)使晶圆上产生一层二氧化硅。二氧化硅为绝缘材料,但有杂质和特殊处理的二氧化硅有一定的导电性。二氧化硅在这里的作用是为了传导光。像是用二氧化硅做光导纤维是同一个道理。完成这步后就为后面光刻做好了准备。
光刻胶涂抹:
顾名思义,就是在晶圆表面覆盖上一层光刻胶,而对其技术要求是要做到平整和薄。 手端的定位由各部关节相互转角来确定,其误差是积累误差,因而精度较差,其位置精度也更难保证。南京进口晶圆运送机械吸臂工厂
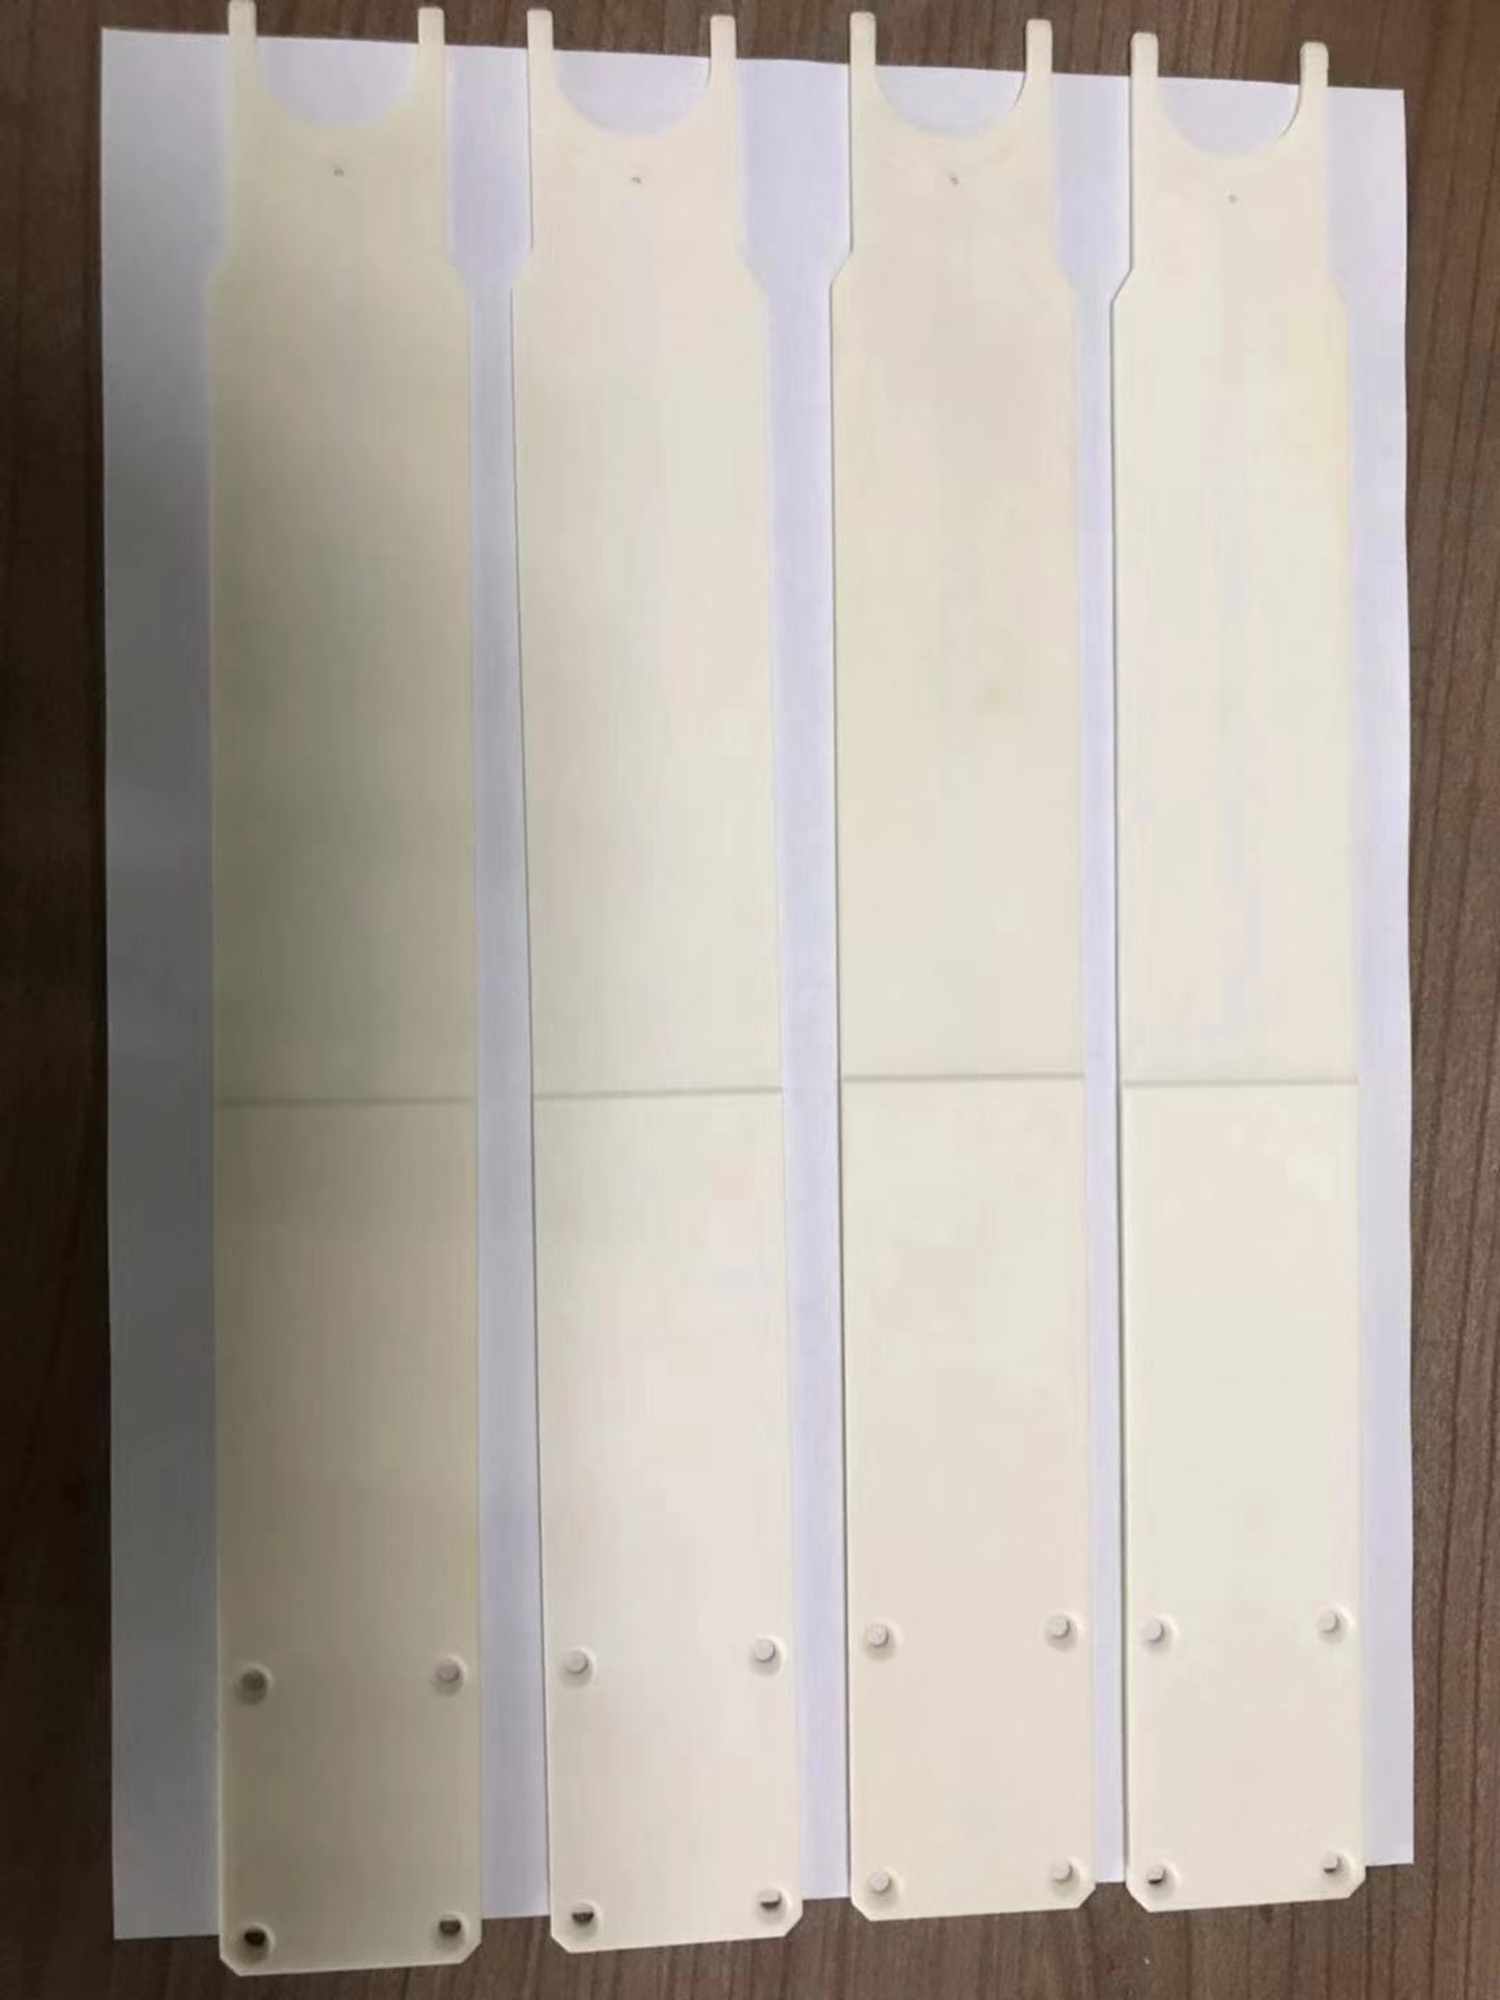
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。通用性强,能适应多种作业;工艺性好,便于维修调整。云浮原装晶圆运送机械吸臂什么价格手臂伸缩机构是机械臂伸出和缩回的伸缩位置检测器作用基本等同于升降位置检测器。
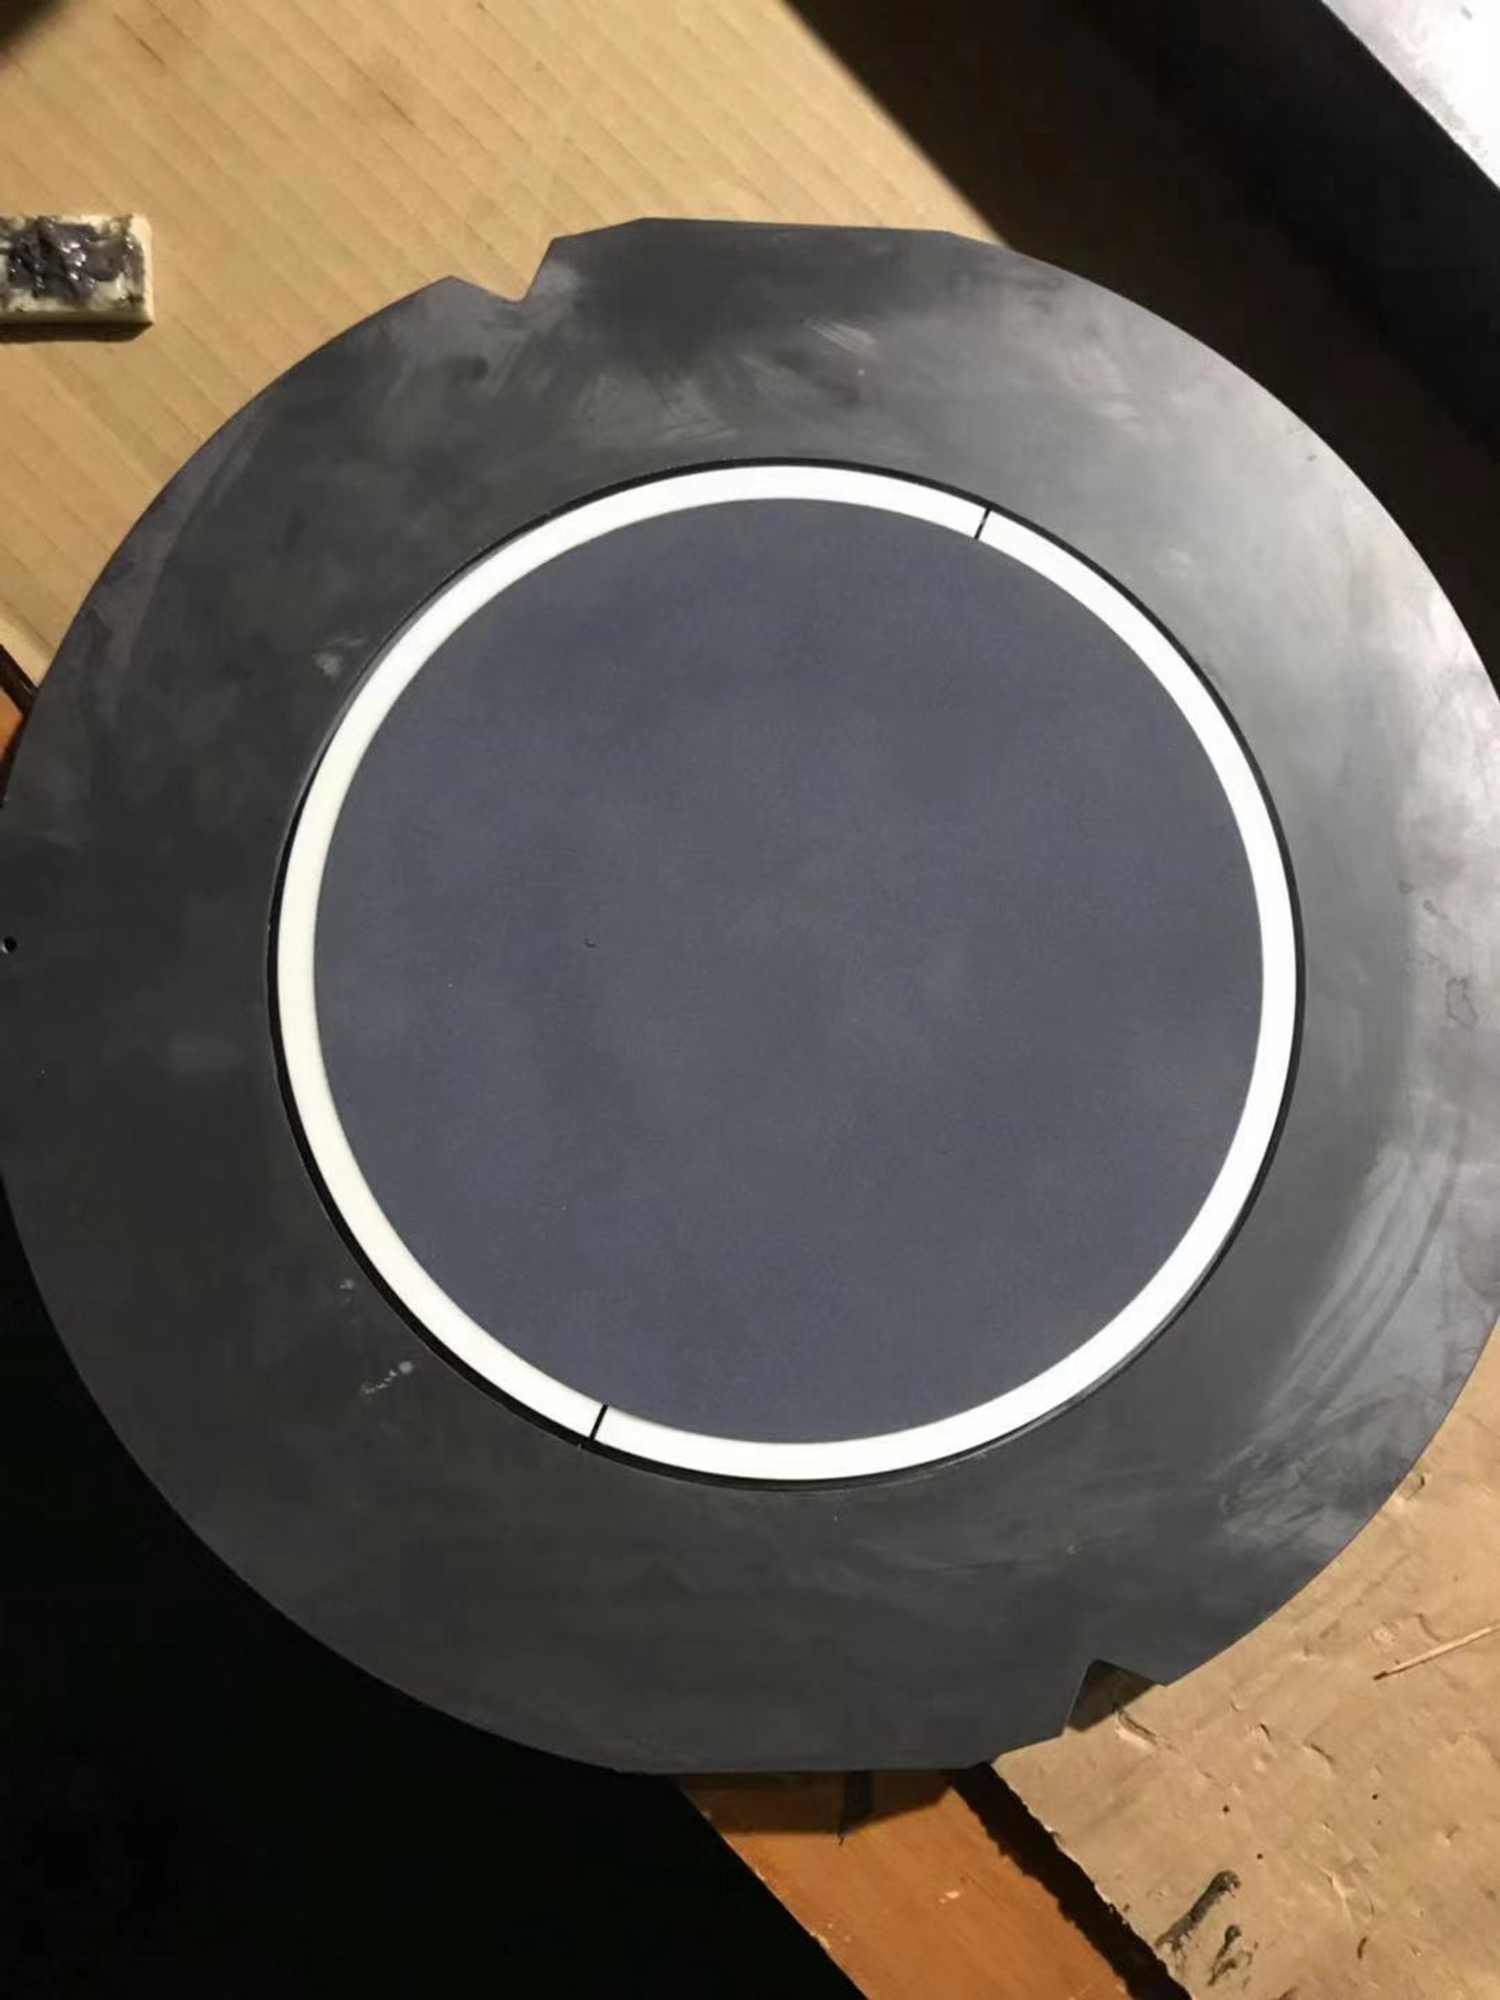
为圆柱的单晶硅晶锭更便于运输,有效的避免了在运输途中磕碰损坏,边角碎掉什么的造成材料损耗。而且,请仔细回想一下,你看到的晶圆是完全的圆的吗?非也!在硅棒做出来后,在200mm以下的硅棒上是切割一个平角,叫Flat。在200mm(含)以上硅棒上,为了减少浪费,只裁剪个圆形小口,叫做Notch。***再进行切片,得到的晶圆如下。那么,这个小豁口是做什么用的呢?很容易想到——定位。这样每片晶圆的晶向就能确定,在加工的时候也不容易出错了。所以,为什么“晶圆”没有方的???答案很简单,是一个历史遗留的问题,也是一个技术限制的问题。而且,真的没有必要做出来正方的硅片呢~。
出了通用二自由度空间模块(TODOM)的概念,并以通用TODOM作为空间机械臂的构造模块。TO-DOM由两个旋转模块及一个连接模块共三个基本模块组成。根据空间机械臂的具体构型需要,将TODOM的三个基本模块之间的机械接口进行专门设计,即可配置成确定构型的二自由度关节。由这样数个不同构型的二自由度关节可以组装出具有偶数个自由度的空间机器臂。采用一体化概念设计的TODOM减小了关节的质量与体积,提高了系统的可靠性。通过对由TODOM构成的一套二自由度关节进行的试验初步验证了TODOM设计概念的合理性及可行性。对于粉尘作业的机械手还要添装防尘设施。
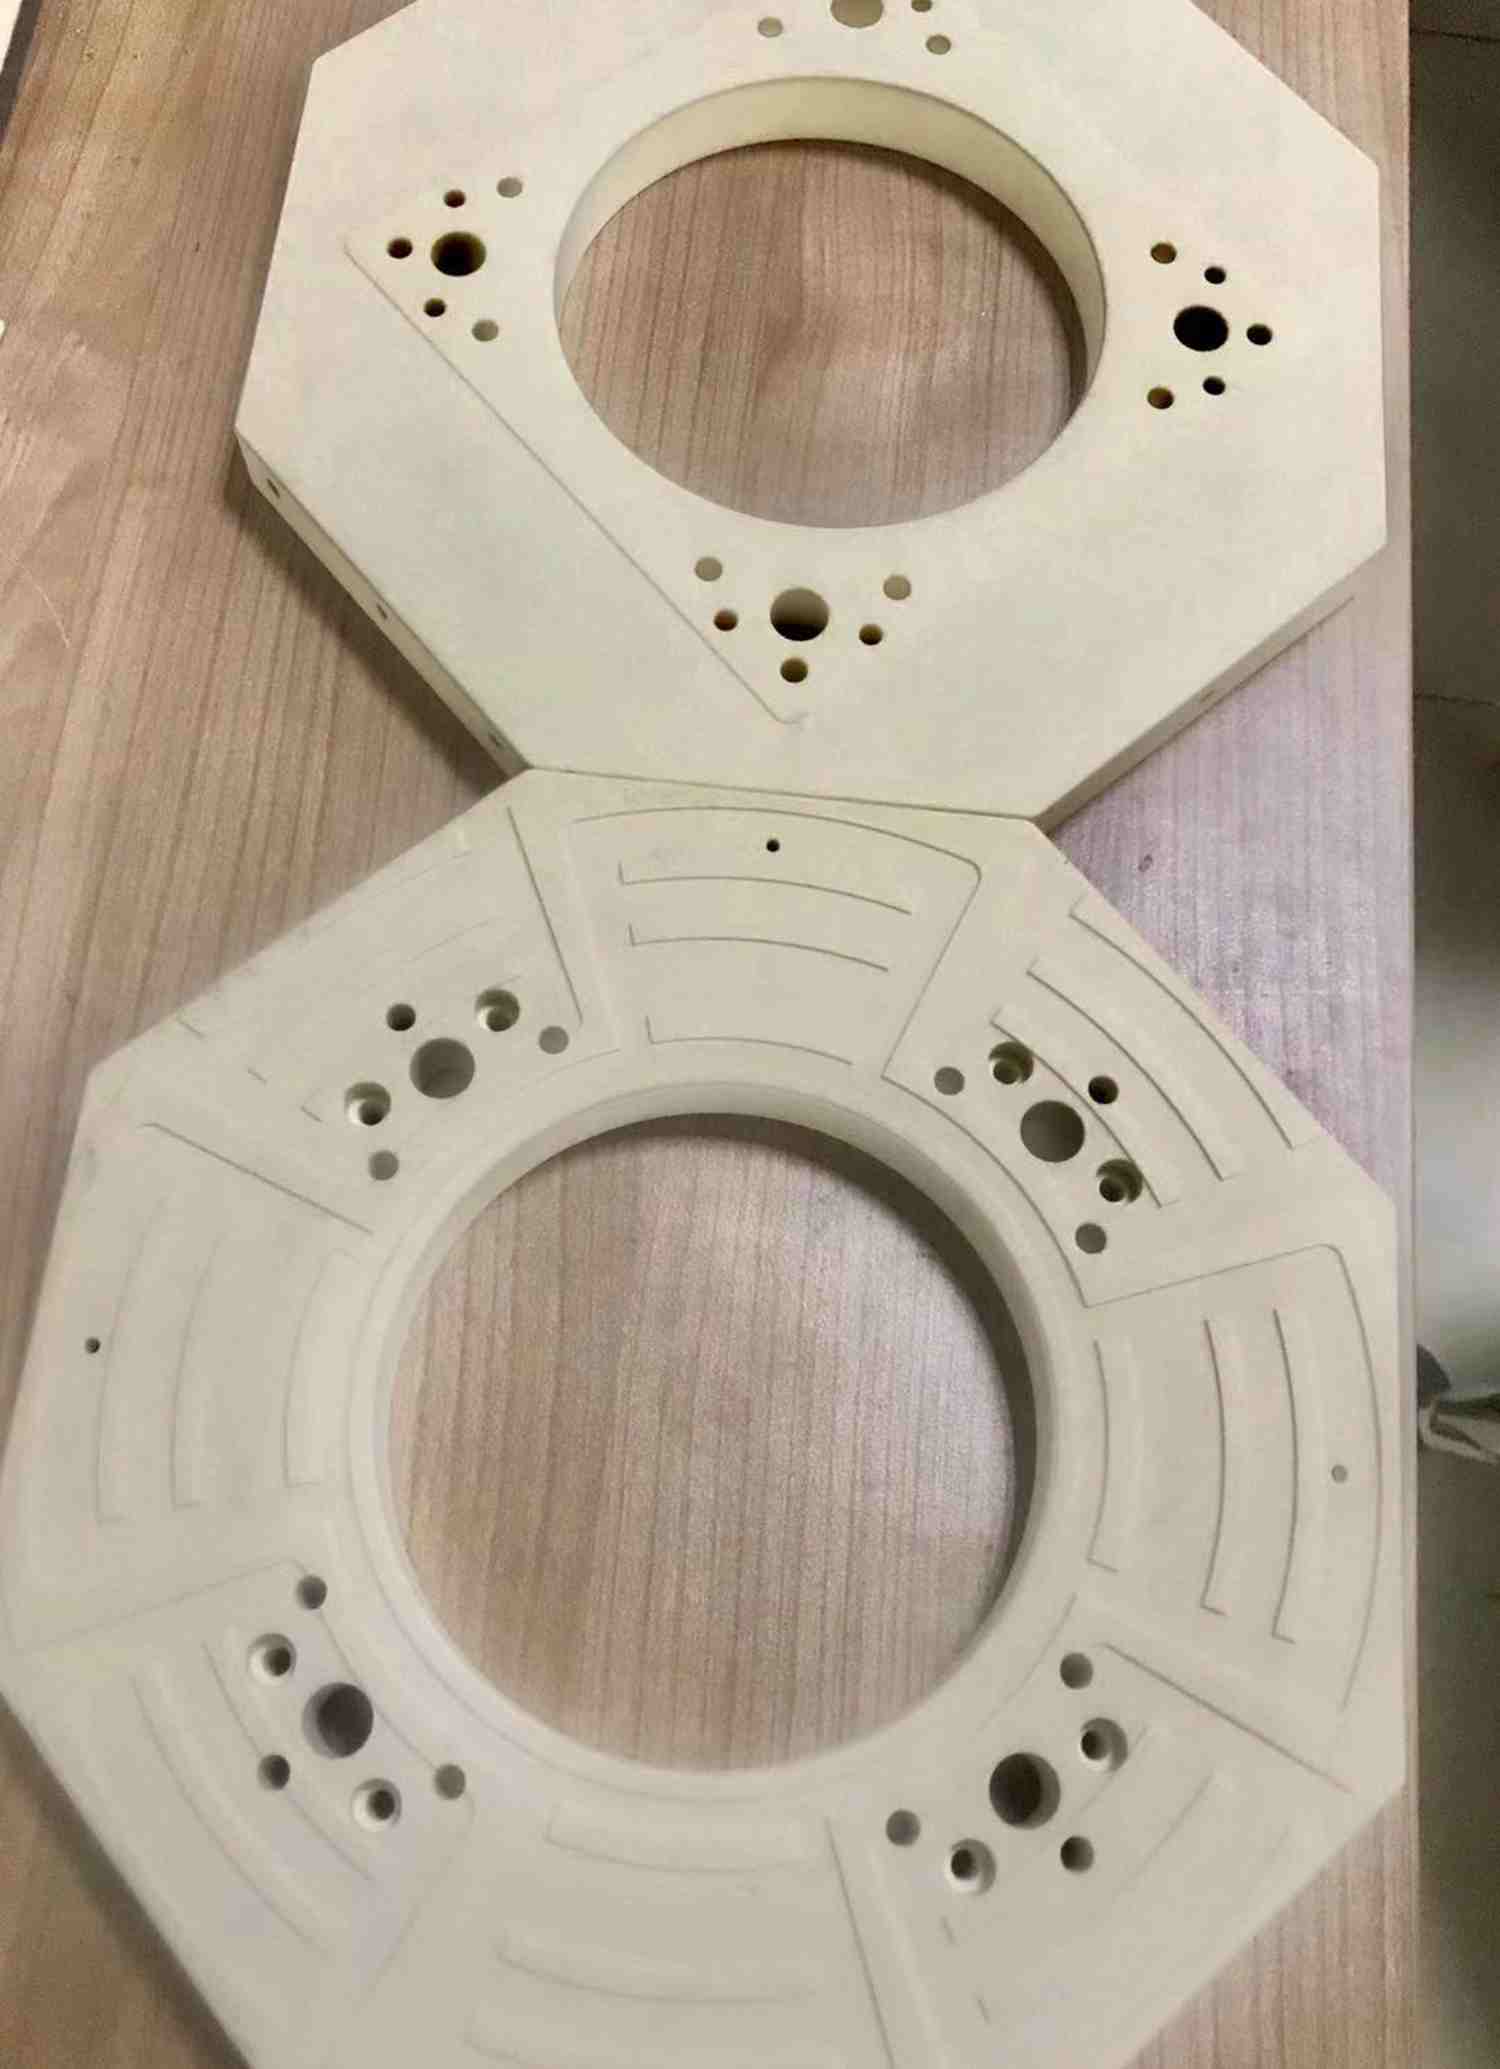
随着半导体制造工艺向更小尺寸、更高集成度的方向发展,对机械吸臂的精度和稳定性要求越来越高。在纳米级的制造工艺中,吸臂的微小振动、位置偏差或吸附力不均匀都可能对晶圆造成严重影响。因此,如何进一步提高吸臂的运动精度和稳定性,减少各种误差因素的影响,是当前面临的一个重要挑战。半导体制造车间的环境要求极为严格,需要在超净、恒温、恒湿的条件下进行生产。机械吸臂在这样的环境中运行,需要具备良好的防尘、防静电、耐腐蚀等性能。同时,为了满足不同工艺设备的接口要求和工作空间限制,吸臂的设计还需要具备更高的灵活性和兼容性。如何在满足这些复杂环境和工艺要求的前提下,保证吸臂的可靠性和使用寿命,也是需要解决的关键问题。晶圆运送机械吸臂采用先进的吸附技术,可稳定地吸附晶圆。云浮进口晶圆运送机械吸臂经销批发
有X移动,Y移动,Z移动,X转动,Y转动,Z转动六个自由度组成。南京进口晶圆运送机械吸臂工厂
例如:寻找,运输,握取,对准,装配,检验等动作. 为了明确地描述工业机械人,美国机械人协会在1979年将机械人定义为一个可用程式控制,多功能的操作器,它透过程式控制和多变化的动作设计来移动材料,工件,工具或特别设备,以完成一连串的工作.所以,虽然许多工业机械人并非有人的形态,但只要它们符合机械人的定义,便可以称为机械人.工业机械人虽然已被广泛应用在多种制造行业内,但估计在不久将来还会有数以十万计的工业机械人投入服务.现时,不少研究人员正为机械人研究如何加入视觉和感觉,令机械人可以完成更复杂的工作.而研究机械人的学问称为机械人学。南京进口晶圆运送机械吸臂工厂
行路致远,砥砺前行。深圳市德澳美精密制造有限公司致力成为与您共赢、共生、共同前行的战略伙伴,更矢志成为机械及行业设备富有影响力的企业,与您一起飞跃,共同成功!