商机详情 -
南通晶圆运送机械吸臂企业
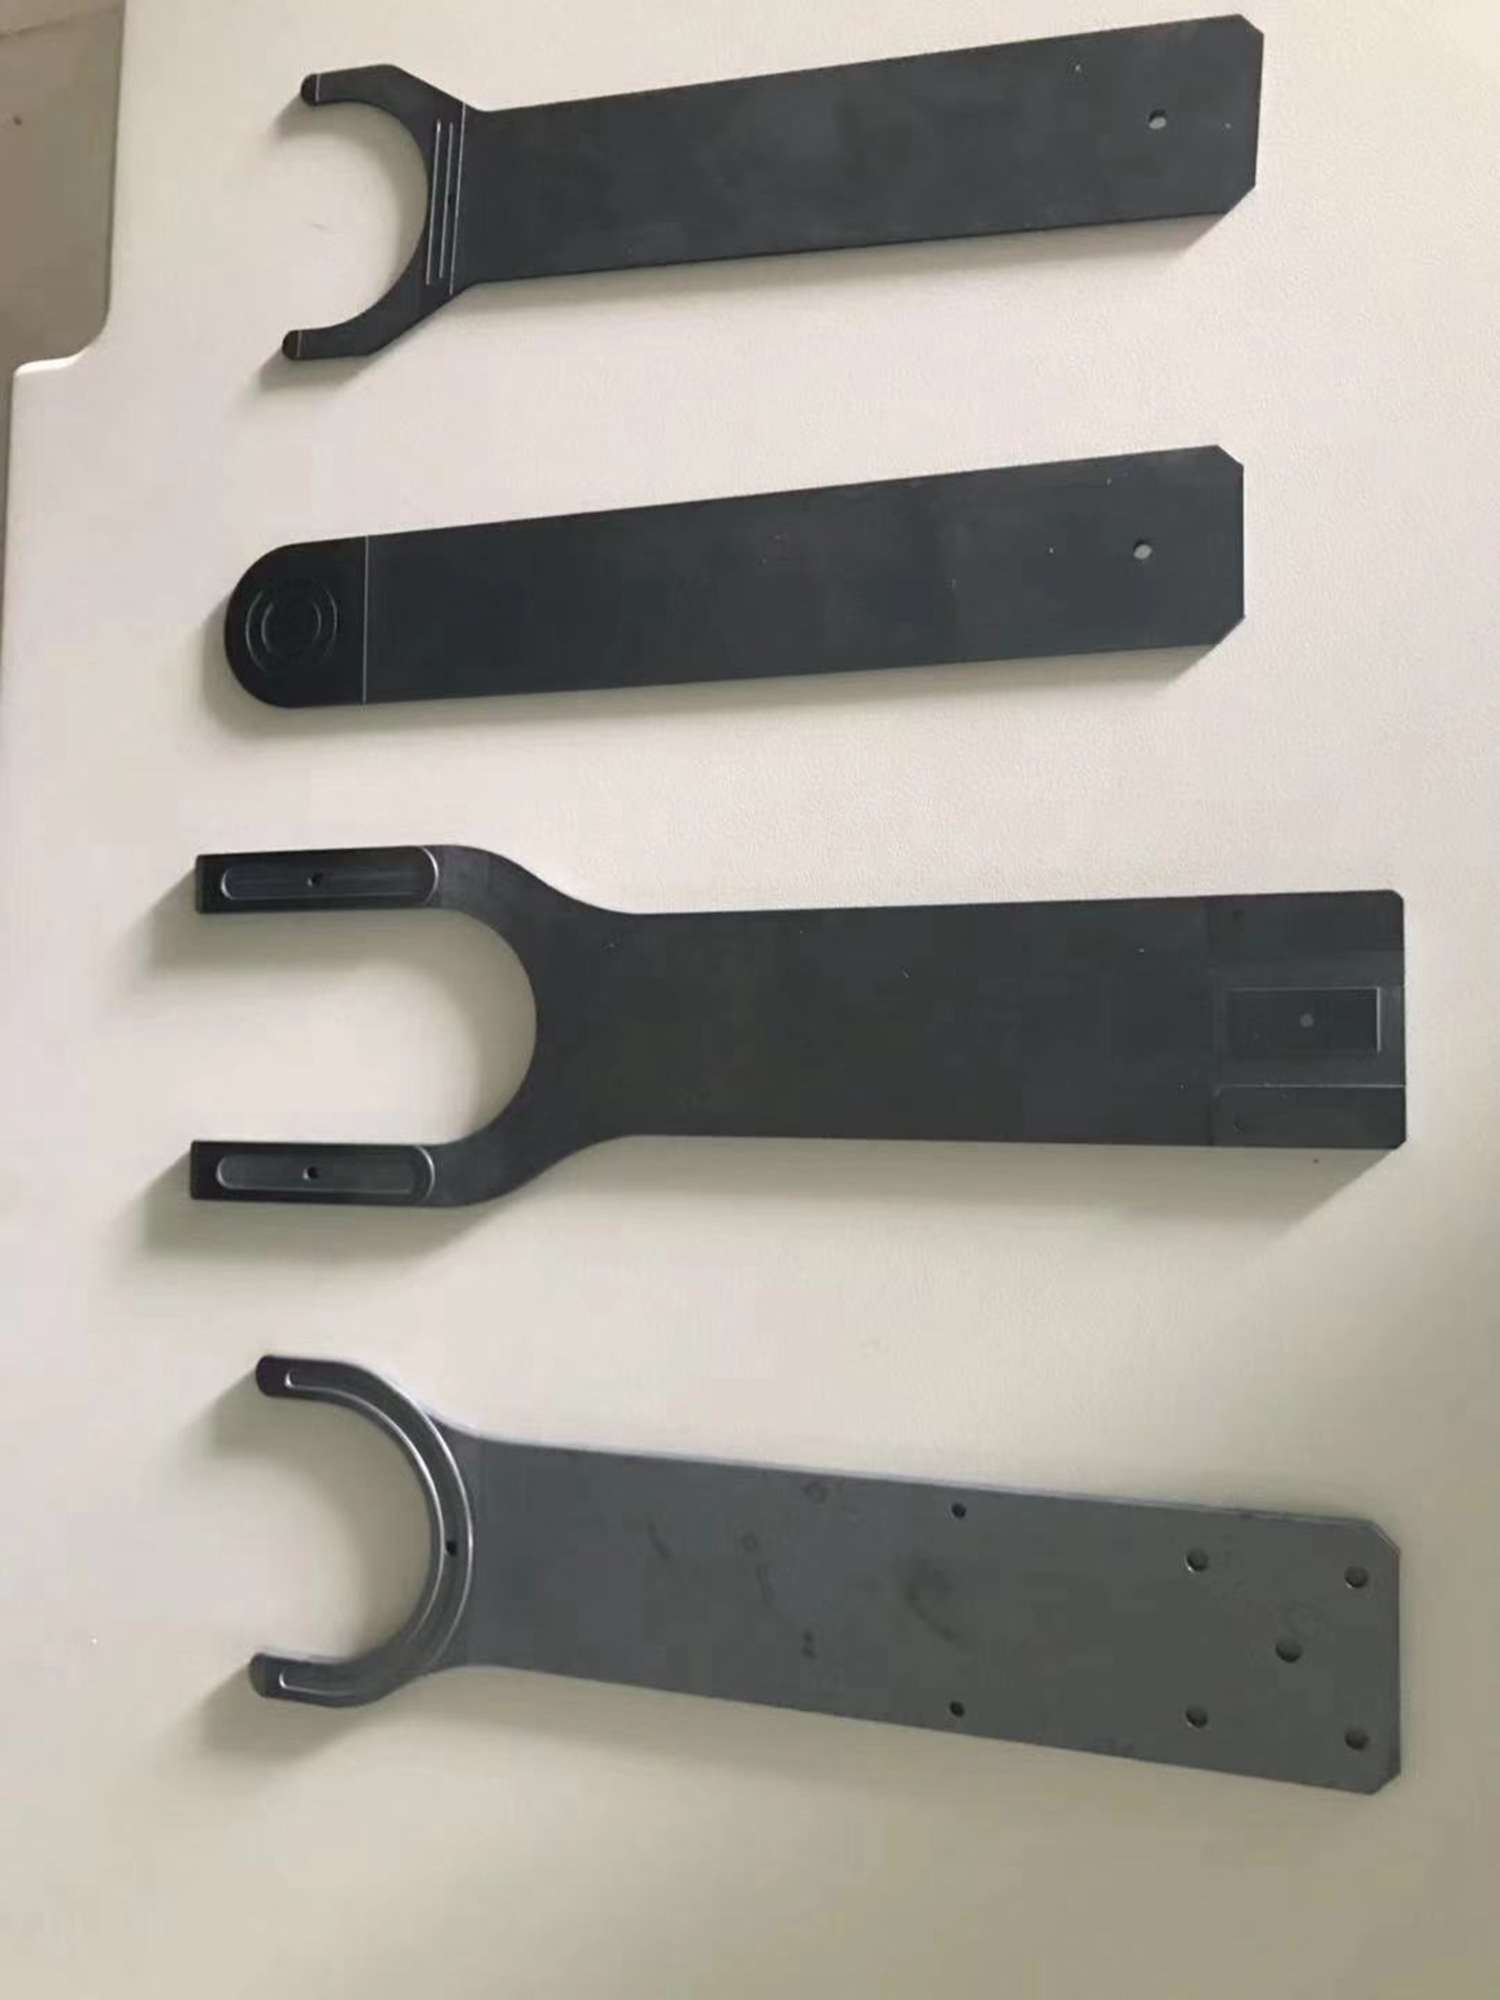
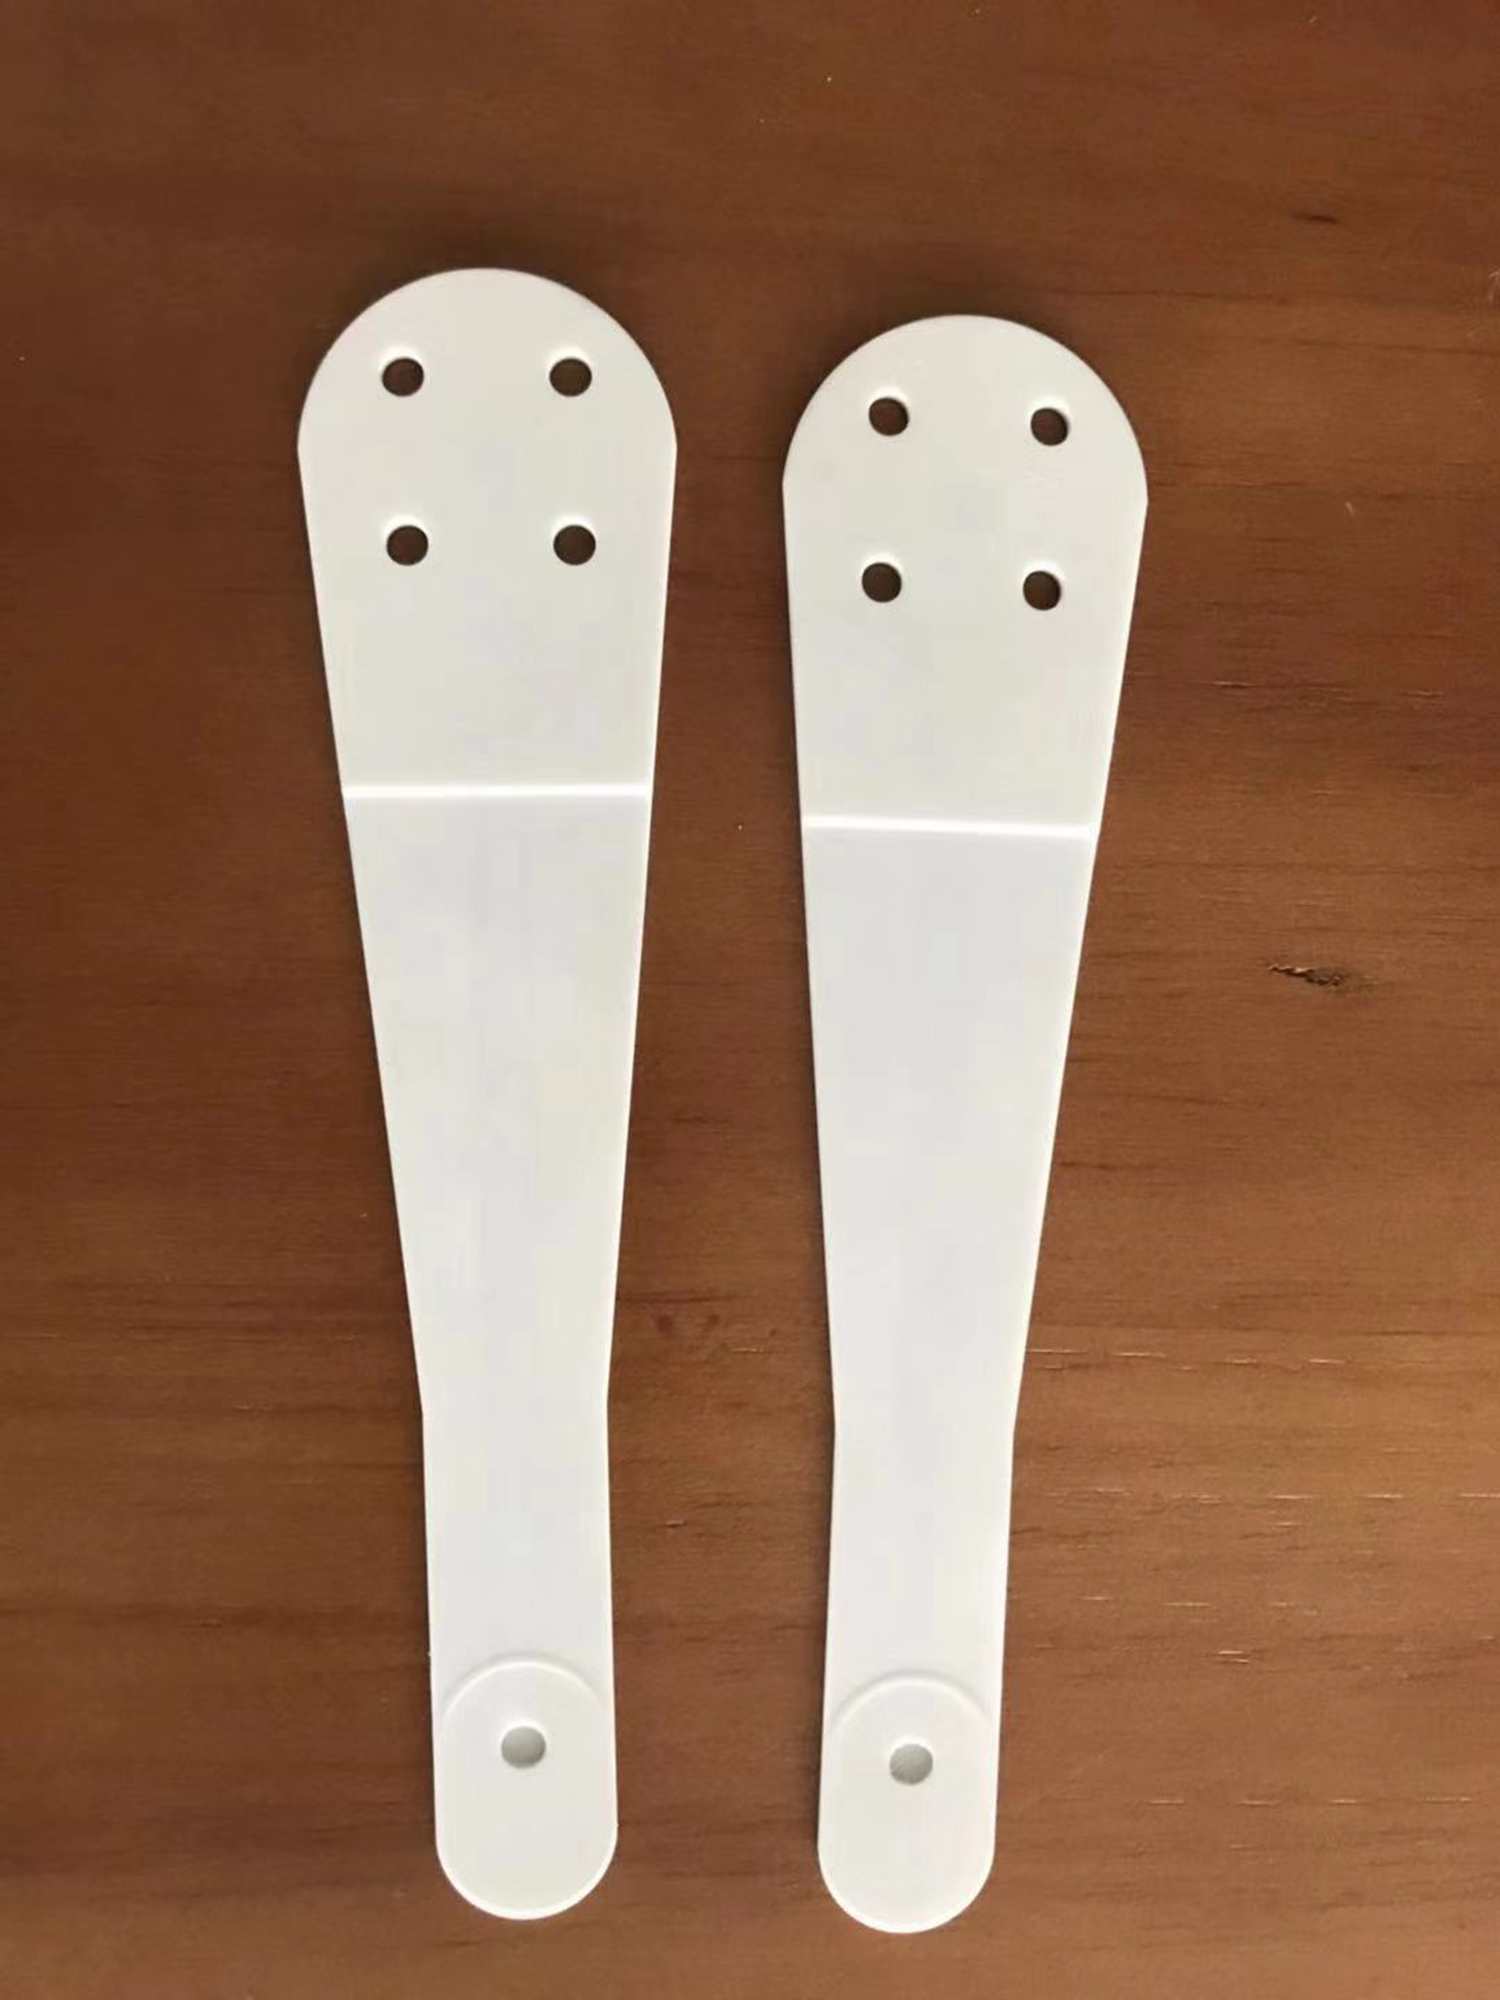
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。通用性强,能适应多种作业;工艺性好,便于维修调整。加设定位装置和行程检测机构。南通晶圆运送机械吸臂企业
场景是新技术应用中的重要一环,场景越多意味着应用的广大性和未来的期望空间越大,而如果一款技术诞生没有实际的应用场景,即无法融入人们的日常生活和生产制造中,这对它的后续发展影响是致命的。
机械手臂的应用场景有哪些呢?它的应用特点十分明显,主要代替人工从事场景危险的工作或者是代替密集型、重复性高的动作。如果工作场景符合上述两个特点,机械手臂都可以得到应用。
机械手臂应用场景多在制造业,有重工业属性,如金属加工、抛光打磨、装配、机床上下料、码垛/搬运、橡胶/塑料、分拣等。 江西晶圆运送机械吸臂价格优惠手臂一般有3个运动:伸缩、旋转和升降.

晶圆运送机械吸臂的应用非常广,主要包括以下几个方面:晶圆生产线:在晶圆生产线上,晶圆运送机械吸臂被广泛应用于晶圆的装载和卸载过程。它能够将晶圆从载体上吸附起来,并将其准确地运送到目标位置,以完成各种工序,如清洗、切割、涂覆等。晶圆运送机械吸臂的高精度和稳定性能,能够确保晶圆在整个生产过程中的安全和稳定运输。半导体封装和测试:在半导体封装和测试过程中,晶圆运送机械吸臂被用于将封装好的芯片从一个工序转移到另一个工序。它能够将芯片准确地吸附在机械臂上,并将其运送到封装或测试设备上,以完成后续的封装和测试工作。
环境决定”——技术发展导致其实,除了晶圆的生长方法决定的“晶圆”是圆形的这个原因之外,还有以下3条其他的决定因素:2⃣️有人计算过,比较直径为L毫米的圆和边长为L毫米的正方形,考虑晶圆制造过程中边缘5到8毫米是不可利用的,算算就知道正方形浪费的使用面积比率是比圆型高的。所以,圆形是等周长时表面积做大的二维图形,加工时能够充分利用原料,在一片晶圆上能分出**多的芯片。3⃣️在实际的加工制成当中,圆形的物体比较便于生产操作。圆型具有任意轴对称性,这是晶圆制作工艺必然的要求,可以想象一下,在圆型晶圆表面可以通过旋转涂布法(spincoating,事实上是目前均匀涂布光刻胶的***方法)获得很均匀一致的光刻胶涂层,但其它形状的晶圆呢?不可能或非常难,可以的话也是成本很高。 机器人机械臂结构柔性特征必须予以考虑。
半导体行业,尤其是集成电路领域,晶圆的身影随处可见。
晶圆就是一块薄薄的、圆形的高纯硅晶片,而在这种高纯硅晶片上可以加工制作出各种电路元件结构,使之成为有特定电性功能的集成电路产品。
眼前这密密麻麻的元器件,被整整齐齐的安放在一块单晶硅材料之上,都是规规矩矩、方方正正的。可见,晶圆在实际应用之中还是要被切割成方形的。
所以疑问️来了——硅片为什么要做成圆的?为什么是“晶圆”,而不做成“晶方”?
要解释这个问题,有两方面的原因:一方面似乎是由“基因决定的”;另一方面是“环境造成的”。
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。
直角坐标系机械手臂有三个主自由度。南通晶圆运送机械吸臂厂商
对了悬臂式的机械手,还要考虑零件在手臂上布置。南通晶圆运送机械吸臂企业
多功能一体化机械臂,包括机械臂主体,所述机械臂主体由设置在该机械臂主体底部的底座、设置在底座顶部的后臂及设置在后臂顶部的前臂构成的,该种多功能一体化机械臂,改进了原有产品的缺点,本实用新型多功能一体化机械臂具有成本费用较低、占地面积较小和驱动充足的特点,本机械臂*由底座、前臂和后臂构成的,实现了占地面积小的特点,且在生产过程中由于体积较小,厂家生产成本费较低,同时工人在使用时,移动较为方便,设有的安全离合器、液压器和液压室,实现了本新型机械臂驱动充足的特点,在使用过程中完全依靠程序芯片控制,液压器液压精细不会南通晶圆运送机械吸臂企业
深圳市德澳美精密制造有限公司是专业从事“氧化铝陶瓷|氧化锆陶瓷|碳化硅陶瓷|陶瓷机械手”的企业,公司秉承“诚信经营,用心服务”的理念,为您提供质量的产品和服务。欢迎来电咨询!