商机详情 -
汕尾晶圆运送机械吸臂维修电话
机械臂的工作原理:
一般机构可由电力、液压、气动、人力驱动。机构有螺纹顶紧机构(如台虎钳)、斜锲压紧、
导杆滑块机构(破碎机常用)、利用重力的自锁机构(如抓砖头的)等等。还有简单的:如可用气(液压)缸直接夹紧的。如果是小物品,可直接购买FESTO等公司的气动手指。
底座是用来安装和固定机器的。
油箱是装润滑油或液压油循环的。
升降位置检测器,要么是确定物体或机器部件是否位于某几个预定高度位置,要么是实时检测其高度的。
手臂回转升降机构就是机械臂在升降的同时也可以旋转的。
手臂伸缩机构是机械臂伸出和缩回的伸缩位置检测器作用基本等同于升降位置检测器,只是测量对象换了。
机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。 所述铝合金平板下表面通过金属箔片密封其真空腔体。汕尾晶圆运送机械吸臂维修电话
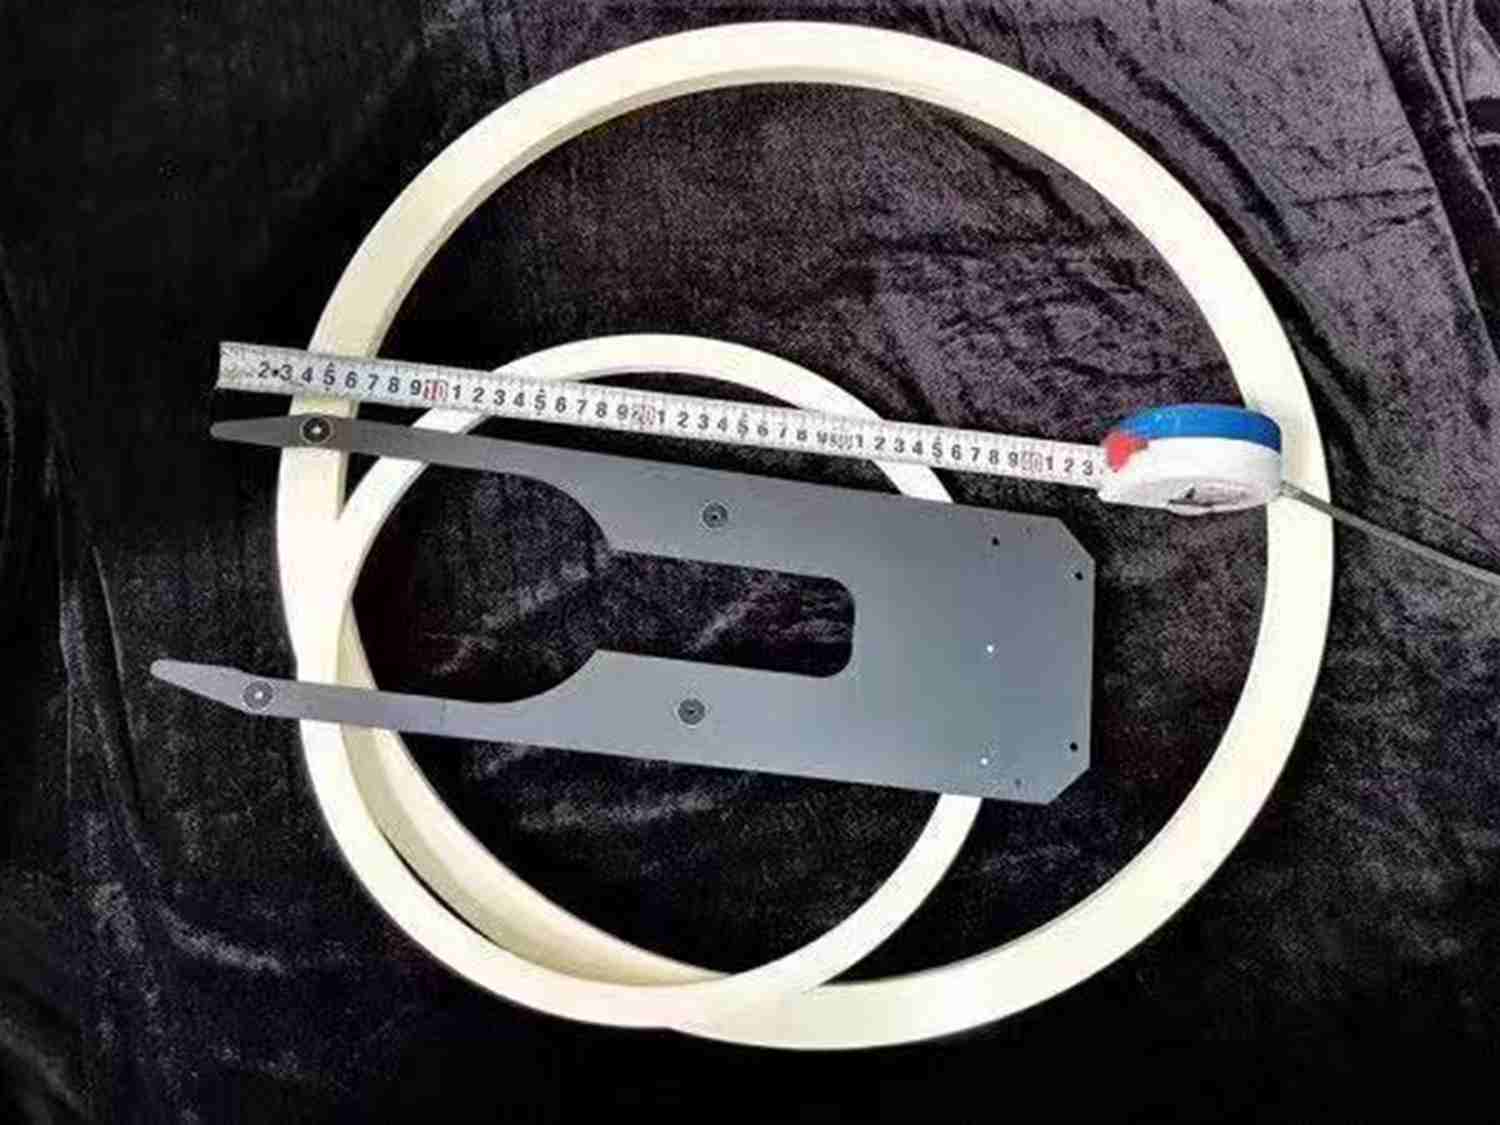
本发明涉及一种半导体制造技术,尤其是一种用于晶圆搬运的机械手。
背景技术:
在半导体加工设备中,经常需要将晶圆在各个工位之间进行传送,在传送的过程中,传送精度越高,设备工艺一致性就越好,速度越快,单台设备的产能就越大。随着半导体工艺的发展,设备处理的工艺越来越复杂,对设备自动化程度、柔性化程度要求也越来越高,这就需要一种定位精度高,速度快的多自由度的机械手。
技术实现要素:
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。
阳江进口晶圆运送机械吸臂怎么联系各支承、连接件的刚性也要有一定的要求,以保证能承受所需要的驱动力。
传感系统是晶圆运送机械吸臂实现精确操作的关键。它犹如吸臂的“眼睛”和“神经”,实时监测吸臂的位置、姿态以及晶圆的状态,为控制系统提供准确的数据反馈。在位置和姿态检测方面,通常采用高精度的编码器、陀螺仪和激光传感器等。编码器可以精确测量吸臂关节的旋转角度和直线位移,从而确定吸臂在空间中的位置坐标。陀螺仪则用于监测吸臂的旋转速度和方向变化,帮助控制系统实时调整运动姿态,确保吸臂的运动平稳和准确。激光传感器可以对周围环境进行扫描和测距,辅助吸臂在复杂的工作场景中避开障碍物,实现安全的晶圆搬运。
研究背景近年来,随着机器人技术的发展,应用高速度、高精度、 高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性, 强耦合, 实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述( 包括时域的状态空间描述和频域的传递函数描述) 与传感器/ 执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是**普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。 柔性机械臂在工业、**等应用领域中占有十分重要的地位。梅州晶圆运送机械吸臂哪里好
采用高精度传感器,确保晶圆在运送过程中的安全性。汕尾晶圆运送机械吸臂维修电话
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。汕尾晶圆运送机械吸臂维修电话
“氧化铝陶瓷|氧化锆陶瓷|碳化硅陶瓷|陶瓷机械手”深圳市德澳美精密制造有限公司,公司位于:深圳市龙华区龙华街道清湖社区清湖安之龙工业园B栋201,多年来,德澳美坚持为客户提供好的服务。欢迎广大新老客户来电,来函,亲临指导,洽谈业务。德澳美期待成为您的长期合作伙伴!