商机详情 -
原装晶圆运送机械吸臂厂家报价
晶圆运送机械吸臂广泛应用于半导体制造过程中的各个环节,如薄膜沉积、光刻、蚀刻、清洗、检测等。具体应用举例如下:
薄膜沉积:在薄膜沉积设备中,晶圆运送机械吸臂负责将晶圆从装载室传送至沉积室,以及在沉积完成后将晶圆送回装载室。
光刻:在光刻设备中,吸臂需将晶圆精确传送至光刻机工作台,确保晶圆在曝光过程中的稳定性和精度。
蚀刻:在蚀刻设备中,晶圆运送机械吸臂需将晶圆传送至蚀刻室,并在蚀刻完成后将其送回清洗设备。
清洗和干燥:在清洗和干燥设备中,吸臂负责将晶圆传送至清洗槽,以及在清洗和干燥完成后将其送回下一工艺环节。
检测:在检测设备中,晶圆运送机械吸臂需将晶圆传送至检测台,确保检测过程中的稳定性和准确性。 图为单轴机械手臂。单轴机械手臂的组件化**降低了工业设计的成本.原装晶圆运送机械吸臂厂家报价
晶圆运送机械吸臂的高速度和高精度,能够满足封装和测试过程中对运输速度和精度的要求。光刻和薄膜沉积:在光刻和薄膜沉积过程中,晶圆运送机械吸臂被用于将晶圆从一个工序转移到另一个工序。它能够将晶圆准确地吸附在机械臂上,并将其运送到光刻机或薄膜沉积设备上,以完成后续的光刻和薄膜沉积工作。晶圆运送机械吸臂的高精度和稳定性能,能够确保光刻和薄膜沉积过程中的精确定位和稳定运输。
晶圆运送机械吸臂在半导体行业中扮演着重要的角色。它的应用范围广,能够满足不同工序的晶圆运输需求。晶圆运送机械吸臂的高精度、高速度和稳定性能,能够提高生产效率,保证产品质量和生产安全。随着半导体行业的不断发展,晶圆运送机械吸臂的应用前景将更加广阔。 原装晶圆运送机械吸臂厂家报价手臂的结构要紧凑小巧,才能做手臂运动轻快、灵活。

输送半导体晶圆的机械手通常具有两个以上的自由度。这种机械手典型地由两个连杆和手部构成。在本说明书中,将两个连杆称作上臂连杆和前臂连杆。典型地,上臂连杆的一端连结于电机的输出轴,上臂连杆的另一端连结于前臂连杆的一端。而且,前臂连杆的另一端连结于手部。上臂连杆和前臂连杆经由关节而连结。前臂连杆和手部也经由关节而连结。在各个关节处安装有轴承,以便使连杆顺畅地旋转。在输送半导体晶圆的机械手中,为了不污染传送室内而屏蔽(shield)安装于关节的轴承。
年来全球硅晶圆供给不足,导致8英寸、12英寸硅晶圆订单能见度分别已达2019上半年和年底。目前国内多个硅晶圆项目已经开始筹备,期望有朝一日能够打破进口依赖,并有足够的能力满足市场需求。硅在自然界中以硅酸盐或二氧化硅的形式***存在于岩石、砂砾中,硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。一,晶柱制造步骤硅提纯:将沙石原料放入一个温度约为2000℃,并且有碳源存在的电弧熔炉中,在高温下,碳和沙石中的二氧化硅进行化学反应(碳氧结合,得硅),提纯得纯度约为98%的纯硅,又称冶金级硅,这对微电子器件来说依然不够纯,因为半导体材料的电学特性对杂质的浓度相当的敏感,因而对冶金级硅作进一步提纯:将粉碎的冶金级硅与气态的氯化氢进行氯化反应,生成液态的硅烷,然后通过蒸馏和化学还原工艺,得到了高纯度的多晶硅,其纯度达99%,成为电子级硅。有时往往相互矛盾,刚性好、载重大,结构往往粗大、导向杆也多。
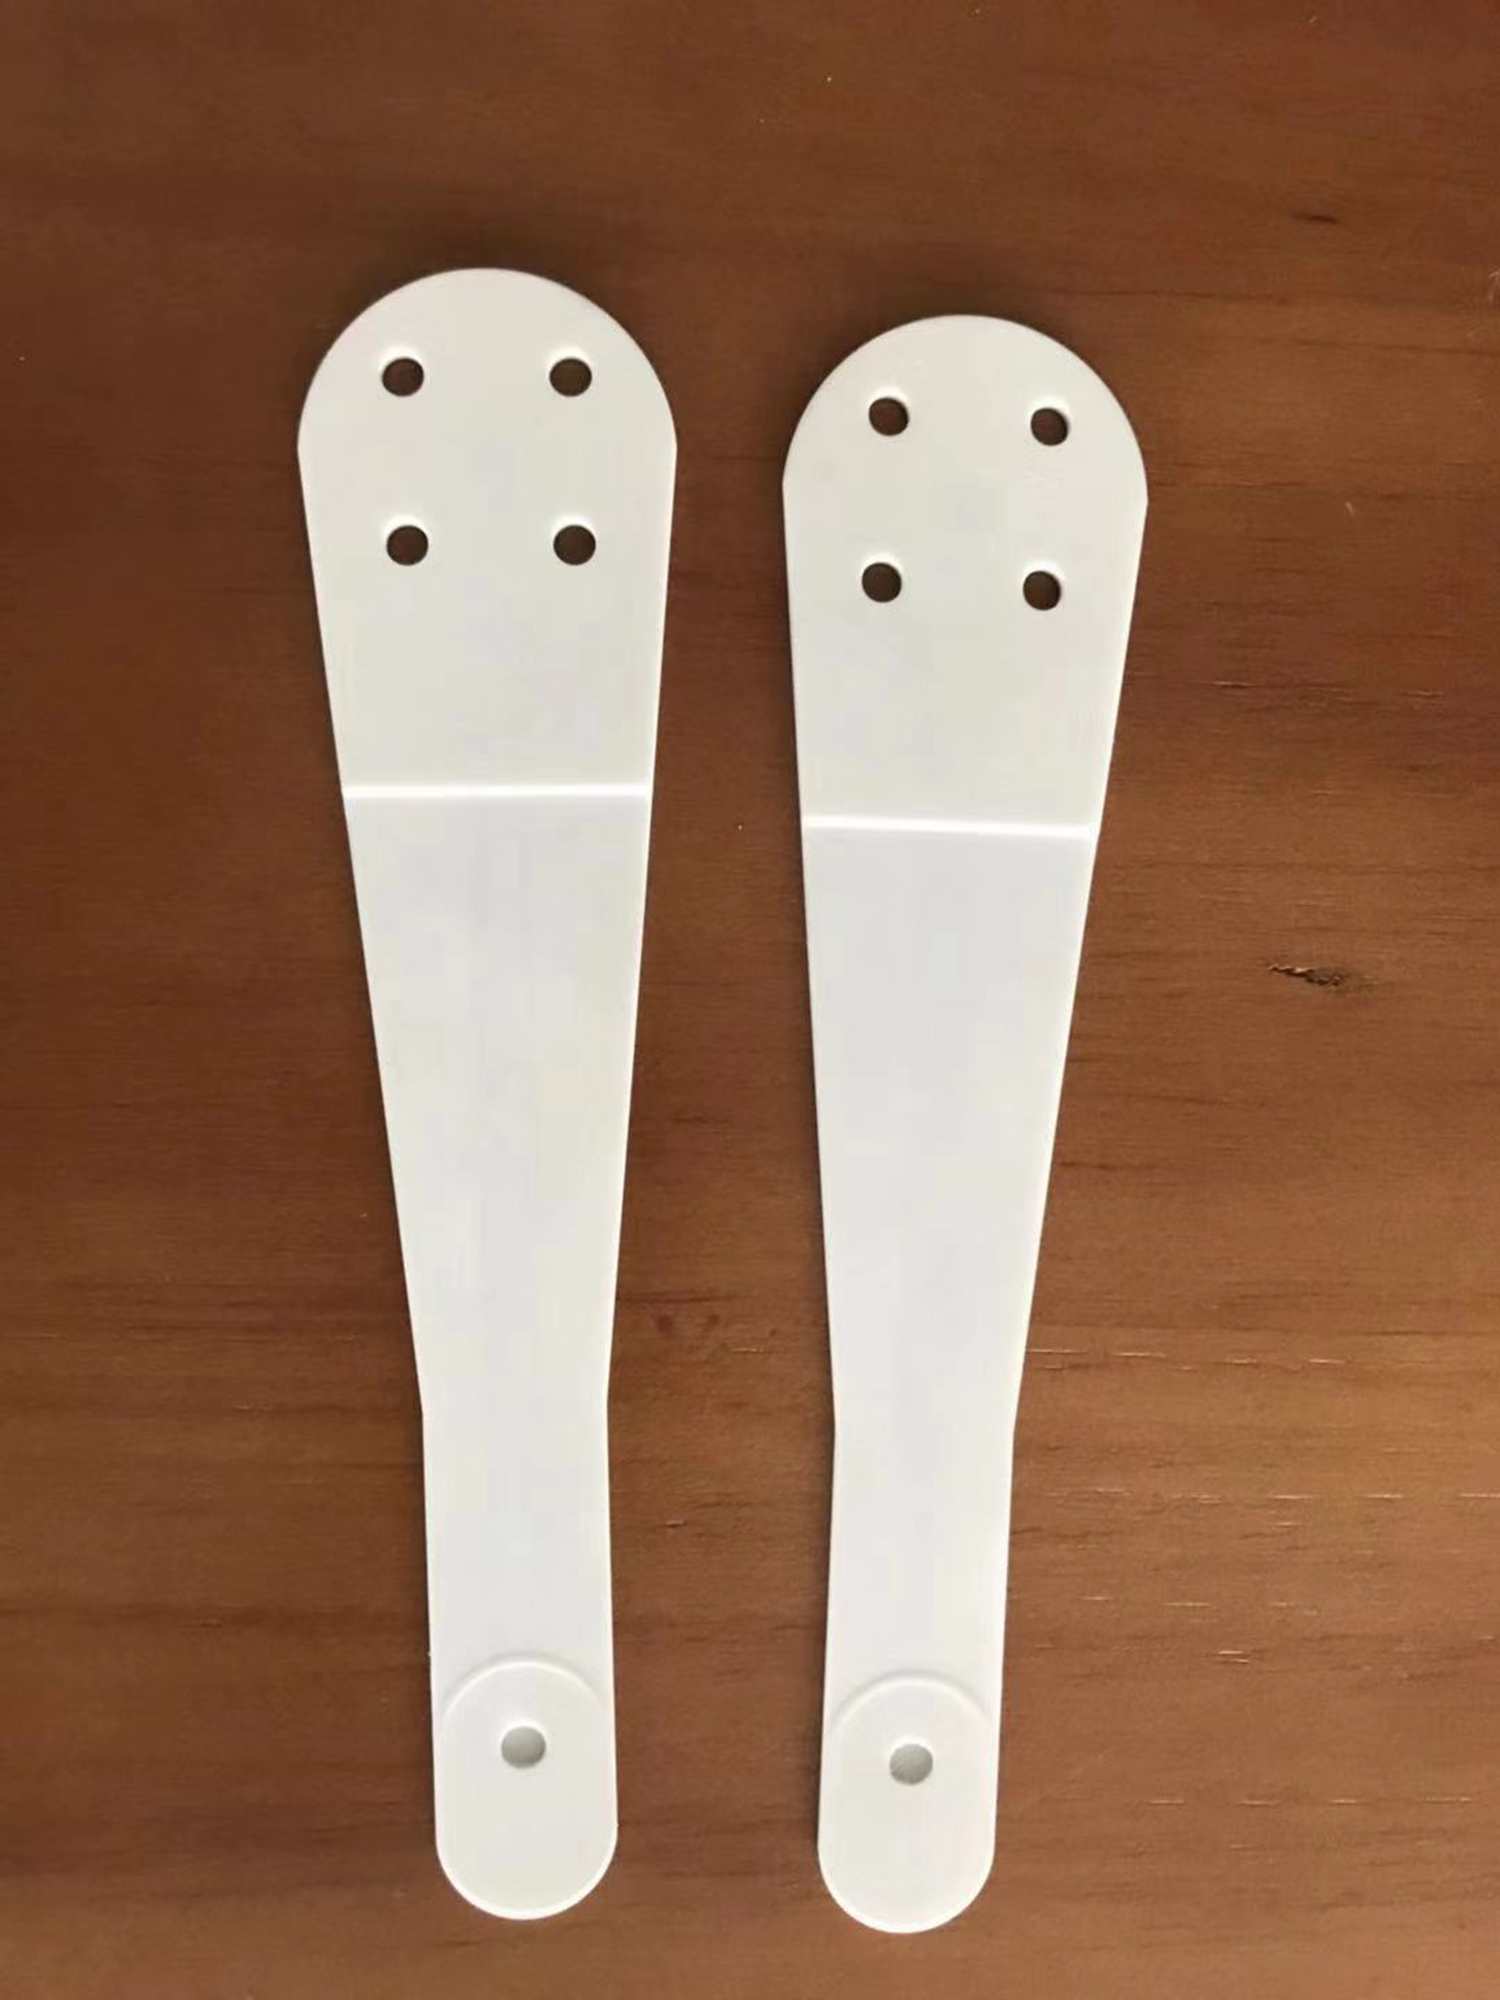
多功能一体化机械臂,包括机械臂主体,所述机械臂主体由设置在该机械臂主体底部的底座、设置在底座顶部的后臂及设置在后臂顶部的前臂构成的,该种多功能一体化机械臂,改进了原有产品的缺点,本实用新型多功能一体化机械臂具有成本费用较低、占地面积较小和驱动充足的特点,本机械臂*由底座、前臂和后臂构成的,实现了占地面积小的特点,且在生产过程中由于体积较小,厂家生产成本费较低,同时工人在使用时,移动较为方便,设有的安全离合器、液压器和液压室,实现了本新型机械臂驱动充足的特点,在使用过程中完全依靠程序芯片控制,液压器液压精细不会各支承、连接件的刚性也要有一定的要求,以保证能承受所需要的驱动力。广州晶圆运送机械吸臂经销批发
单轴机械手臂作为一个组件在工业中应用***。原装晶圆运送机械吸臂厂家报价
确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性,非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关,可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹**的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺点,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。 原装晶圆运送机械吸臂厂家报价
深圳市德澳美科技有限公司是一家有着雄厚实力背景、信誉可靠、励精图治、展望未来、有梦想有目标,有组织有体系的公司,坚持于带领员工在未来的道路上大放光明,携手共画蓝图,在广东省等地区的机械及行业设备行业中积累了大批忠诚的客户粉丝源,也收获了良好的用户口碑,为公司的发展奠定的良好的行业基础,也希望未来公司能成为*****,努力为行业领域的发展奉献出自己的一份力量,我们相信精益求精的工作态度和不断的完善创新理念以及自强不息,斗志昂扬的的企业精神将**深圳市德澳美精密制造供应和您一起携手步入辉煌,共创佳绩,一直以来,公司贯彻执行科学管理、创新发展、诚实守信的方针,员工精诚努力,协同奋取,以品质、服务来赢得市场,我们一直在路上!