商机详情 -
广东晶圆运送机械吸臂的用途和特点
工业机械臂不应该称之为智能制造的未来,智能制造的概念与涵盖的范围不是工业机械臂这一种工业产品能够一言以蔽之的。高精度、多传感的三轴与五轴加工就不是智能制造了吗?答案肯定是否定的。智能制造的目的在于高度自适应、多传感信息融合等,将现有的制造水平提升到更高的层次,工业机械臂只是时下研究的热点,工业机械臂在未来智能场景中的角色目前还未能给出定论。简单的搬运与码垛,根本无法称之为智能制造。工业机械臂距离高精度的智能制造还有很长一段路要走,而且这条路是否能走得通,还是一个问号呢,目前各国的研究人员都比较看好这个方向,普遍认为机械臂是实现智能制造的很好的载体,可以实现五轴数控无法实现的大操作空间与灵活性。 设备配备智能控制系统,可实现自动化操作。广东晶圆运送机械吸臂的用途和特点
随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性、强耦合、实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。 广东新款晶圆运送机械吸臂参考价手臂由静止状态达到正常的运动速度为启动,由常速减到停止不动为制动,速度的变化过程为速度特性曲线。

晶圆运送机械吸臂具有高度的安全性。它采用了多重安全保护措施,如防止晶圆滑落的吸盘设计、防止碰撞的传感器等,有效地保护了晶圆的安全。此外,晶圆运送机械吸臂还具有防静电功能,避免了静电对晶圆的损害,保证了产品的质量和可靠性。晶圆运送机械吸臂具有高度的灵活性和适应性。它可以根据不同的晶圆尺寸和形状进行调整和适配,适用于各种不同的生产需求。同时,晶圆运送机械吸臂还可以与其他设备和系统进行无缝连接,实现自动化生产线的整合和优化。晶圆运送机械吸臂具有较低的维护成本和能耗。它采用了节能设计和智能控制技术,能够有效地降低能源消耗和运行成本。同时,晶圆运送机械吸臂的维护和保养也相对简单,减少了维修和停机时间,提高了生产效率和经济效益。
晶圆运送机械吸臂是一种用于半导体行业的关键设备,主要用于将晶圆从一个工序转移到另一个工序。它的主要功能是通过吸盘将晶圆吸附在机械臂上,然后将其准确地运送到目标位置。晶圆运送机械吸臂在半导体生产过程中起到了至关重要的作用,它不*能够提高生产效率,还能够保证产品质量和生产安全。
晶圆运送机械吸臂在半导体行业中扮演着重要的角色。它的应用范围广,能够满足不同工序的晶圆运输需求。晶圆运送机械吸臂的高精度、高速度和稳定性能,能够提高生产效率,保证产品质量和生产安全。 工业机械臂的工作原理。
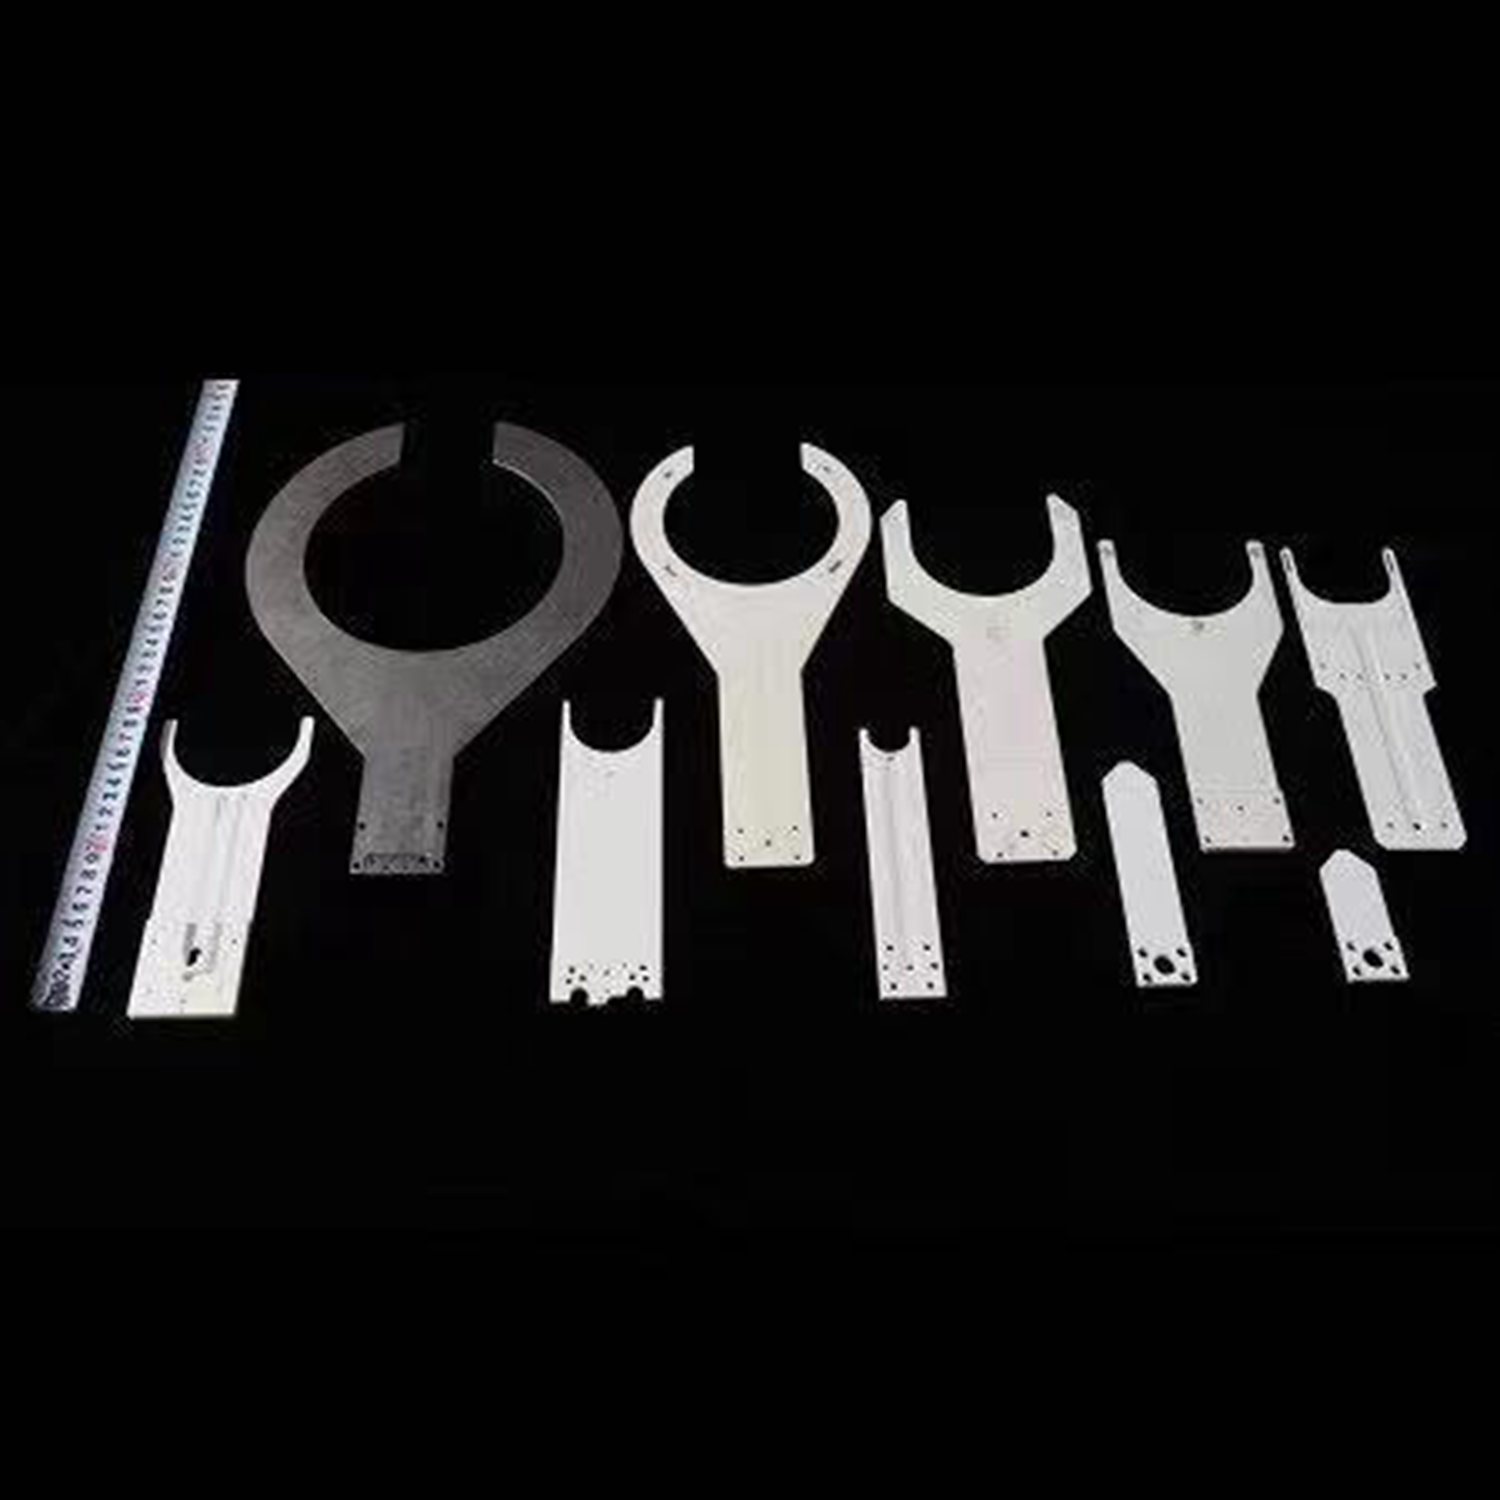
近年来全球硅晶圆供给不足,导致8英寸、12英寸硅晶圆订单能见度分别已达2019上半年和年底。目前国内多个硅晶圆项目已经开始筹备,期望有朝一日能够打破进口依赖,并有足够的能力满足市场需求。硅在自然界中以硅酸盐或二氧化硅的形式***存在于岩石、砂砾中,硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。一,晶柱制造步骤硅提纯:将沙石原料放入一个温度约为2000℃,并且有碳源存在的电弧熔炉中,在高温下,碳和沙石中的二氧化硅进行化学反应(碳氧结合,得硅),提纯得纯度约为98%的纯硅,又称冶金级硅,这对微电子器件来说依然不够纯,因为半导体材料的电学特性对杂质的浓度相当的敏感,因而对冶金级硅作进一步提纯:将粉碎的冶金级硅与气态的氯化氢进行氯化反应,生成液态的硅烷,然后通过蒸馏和化学还原工艺,得到了高纯度的多晶硅,其纯度达99%,成为电子级硅。 一般也都装在手臂上。所以手臂的结构、工作范围、承载能力和动作精度都直接影响机械手的工作性能。广东晶圆运送机械吸臂的用途和特点
如刚性差则会引起手臂在垂直平面内的弯曲变形和水平面内侧向扭转变形.广东晶圆运送机械吸臂的用途和特点
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性, 已在工业装配, 安全防爆等领域得到广泛应用。机械臂是一个复杂系统, 存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务, 需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿 [1] 。机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1 所示.广东晶圆运送机械吸臂的用途和特点
深圳市德澳美精密制造有限公司坚持“以人为本”的企业理念,拥有一支专业的员工队伍,力求提供更好的产品和服务回馈社会,并欢迎广大新老客户光临惠顾,真诚合作、共创美好未来。德澳美——您可信赖的朋友,公司地址:深圳市龙华区龙华街道清湖社区清湖安之龙工业园B栋201。