商机详情 -
中山原装晶圆运送机械吸臂厂商
电动式 电力驱动是目前机械臂使用得**多的一种驱动方式。其特点是电源方便,响应快,驱动力较大(关节型的持重已达400公斤),信号检测、传递、处理方便,并可以采用多种灵活的控制方案。驱动电机一般采用步进电机,直流伺服电机以及交流伺服电机(其中交流伺服电机为目前主要的驱动形式)。由于电机速度高,通常采用减速机构(如谐波传动、RV摆线针轮传动、齿轮传动、螺旋行动和多杆式机构等)。目前,有些机械臂已开始采用无减速机构的大转矩、低转速的电机进行直接驱动(DD),这既可以使机构简化,又可提高控制精度。二、按用途分⒈搬运机械臂 这种机械臂用途很广,一般只需点位控制。即被搬运零件无严格的运动轨迹要求,只要求始点和终点位姿准确。如机床上用的上下料器人,工件堆垛机械臂,注塑机配套用的机械等。单轴机械手臂作为一个组件在工业中应用***。中山原装晶圆运送机械吸臂厂商
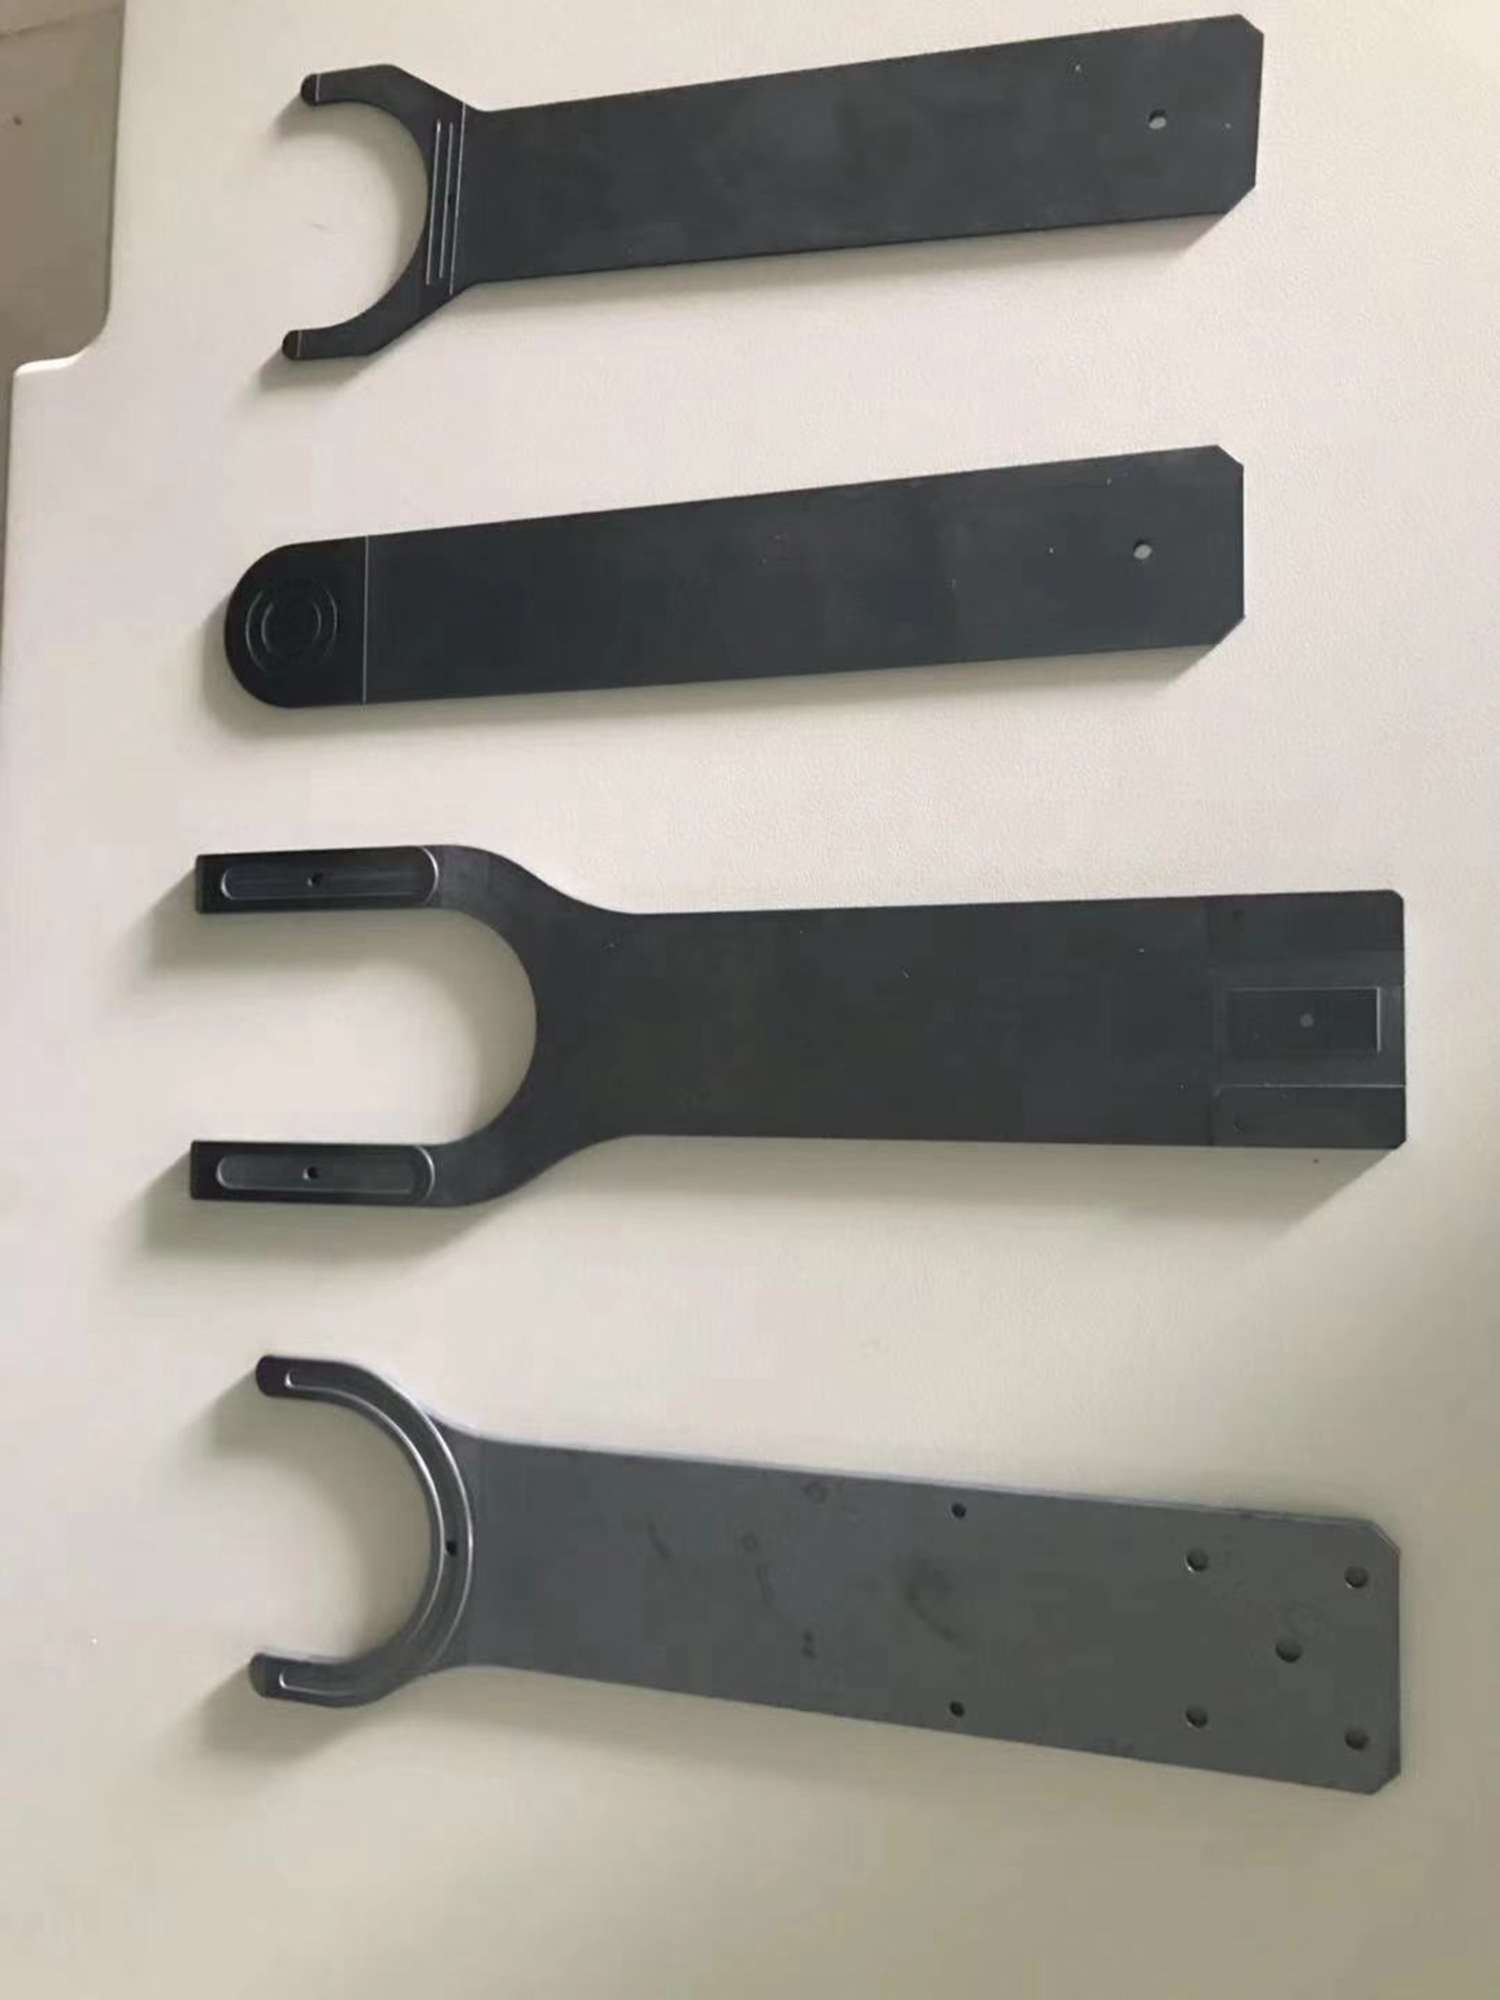
本发明涉及一种半导体制造技术,尤其是一种用于晶圆搬运的机械手。
背景技术:
在半导体加工设备中,经常需要将晶圆在各个工位之间进行传送,在传送的过程中,传送精度越高,设备工艺一致性就越好,速度越快,单台设备的产能就越大。随着半导体工艺的发展,设备处理的工艺越来越复杂,对设备自动化程度、柔性化程度要求也越来越高,这就需要一种定位精度高,速度快的多自由度的机械手。
技术实现要素:
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。
广州原装晶圆运送机械吸臂上门服务对于工业应用来说,有时并不需要机械手臂具有完整的六个自由度.
控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。
为圆柱的单晶硅晶锭更便于运输,有效的避免了在运输途中磕碰损坏,边角碎掉什么的造成材料损耗。而且,请仔细回想一下,你看到的晶圆是完全的圆的吗?非也!在硅棒做出来后,在200mm以下的硅棒上是切割一个平角,叫Flat。在200mm(含)以上硅棒上,为了减少浪费,只裁剪个圆形小口,叫做Notch。***再进行切片,得到的晶圆如下。那么,这个小豁口是做什么用的呢?很容易想到——定位。这样每片晶圆的晶向就能确定,在加工的时候也不容易出错了。所以,为什么“晶圆”没有方的???答案很简单,是一个历史遗留的问题,也是一个技术限制的问题。而且,真的没有必要做出来正方的硅片呢~。 手臂的运动速度要适当,惯性要小.
与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业、**等应用领域中占有十分重要的地位。随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统。传统的多刚体动力学的分析方法及控制方法已不能满足多柔体系统的动力分析及控制的要求。柔性机械臂作为简单的非平凡多柔体系统,被用作多柔体系统的研究模型。 而回转运动产生的误差是放大时的尺寸误差,当转角位置一定时,手臂伸出越长,其误差越大;东莞本地晶圆运送机械吸臂哪个牌子好
触手内部分为许多小格子,通过压缩空气流动来做出各种动作,可以毫无伤害的握起蚂蚁的腰部。中山原装晶圆运送机械吸臂厂商
注塑行业机械臂常称为注塑机机械手、塑料机机械手,它可模仿人体上肢的部分功能代替人工用于自动剪水口、模内镶件、模内贴标、模外组装、整形、分类、堆叠、产品包装、模具优化等等。且可以对其进行自动控制使其按照预定要求输送制品或操持工具进行生产操作的自动化生产设备。注塑行业机械臂是为注塑生产自动化专门配备的机械,它可以在减轻繁重的体力劳动、改善劳动条件和安全生产;提高注塑成型机的生产效率、稳定产品质量、降低废品率、降低生产成本、增强企业的竞争力等方面起到及其重要的作用。 中山原装晶圆运送机械吸臂厂商
深圳市德澳美精密制造有限公司在机械及行业设备这一领域倾注了无限的热忱和激情,德澳美一直以客户为中心、为客户创造价值的理念、以品质、服务来赢得市场,衷心希望能与社会各界合作,共创成功,共创辉煌。相关业务欢迎垂询。