商机详情 -
广东进口晶圆运送机械吸臂
晶圆运送机械吸臂在半导体制造中具有不可替代的重要性。首先,它是保证半导体生产线高效运行的关键环节。在半导体制造过程中,晶圆需要经过多个工序的加工,如光刻、刻蚀、沉积、掺杂等,每个工序都在不同的设备上进行。机械吸臂能够快速、准确地将晶圆在各个设备之间进行搬运,减少了晶圆在生产线上的停留时间,提高了生产效率。如果吸臂的性能不稳定或出现故障,将会导致生产线的停顿,严重影响生产进度和产量。晶圆运送机械吸臂的不断发展和创新是推动半导体制造技术进步的重要动力之一。直角坐标系机械手臂有三个主自由度。广东进口晶圆运送机械吸臂
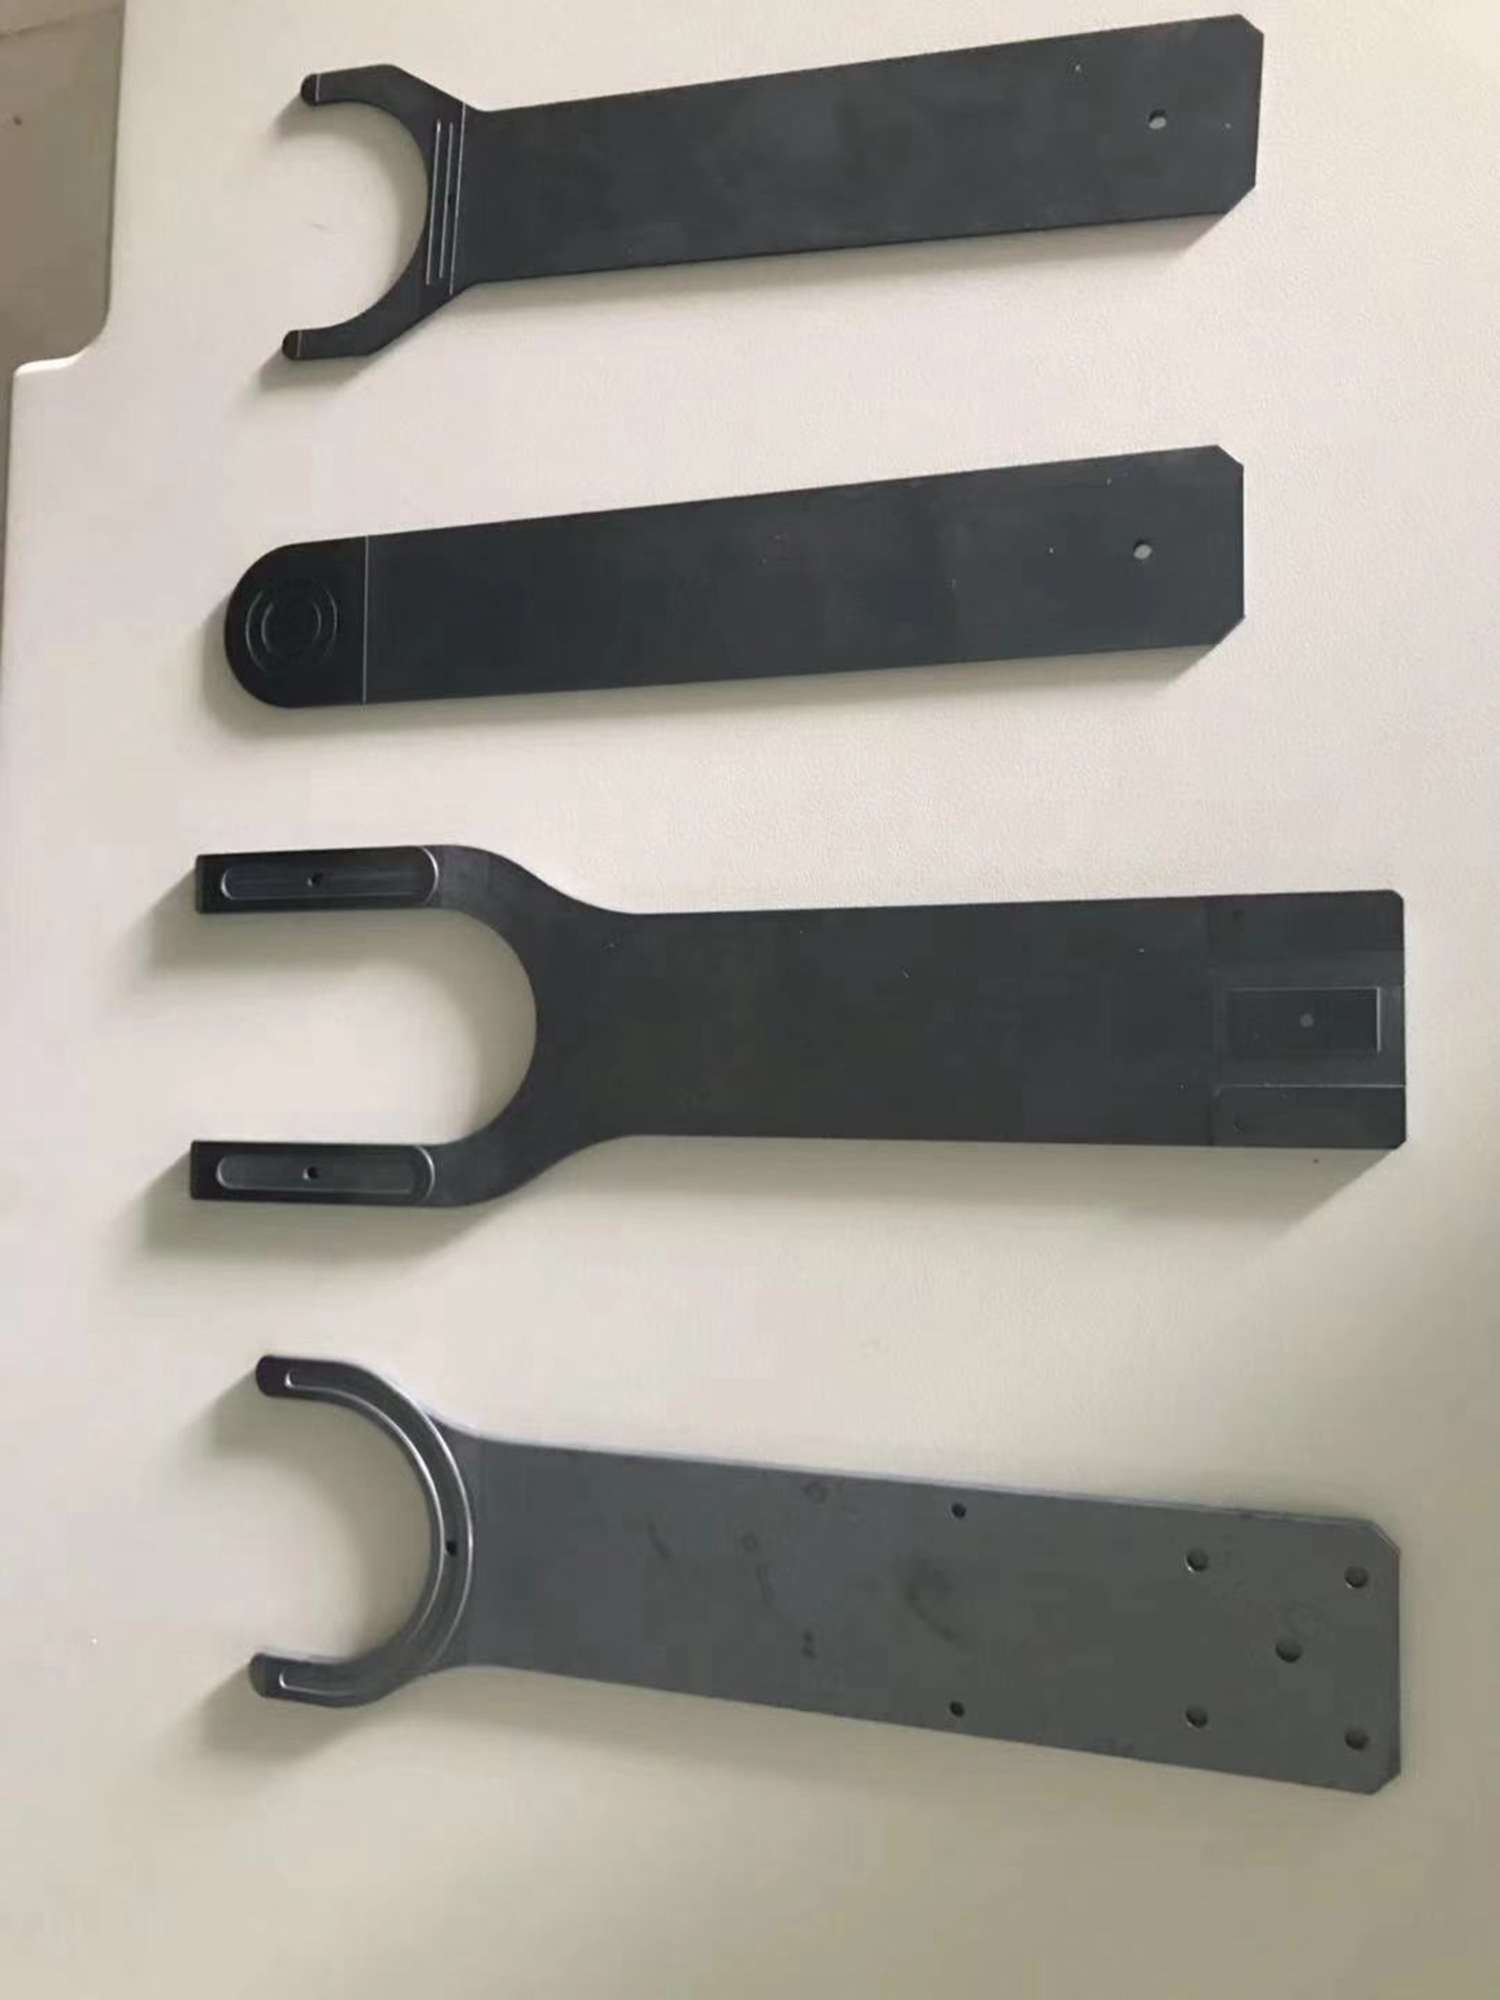
晶圆运送机械吸臂的机械结构设计精巧且复杂。为了保证晶圆在搬运过程中的稳定性,吸臂的末端通常配备有专门设计的晶圆吸附装置。这些吸附装置采用真空吸附原理,通过在晶圆表面形成负压,将晶圆牢固地吸附在吸臂上。吸附装置的吸盘材质通常选用柔软、高弹性且无污染的材料,如硅胶等,既能确保足够的吸附力,又不会对晶圆表面造成损伤。同时,吸盘的形状和布局也经过优化,以保证晶圆受力均匀,避免在吸附和搬运过程中产生翘曲或破裂等问题。广州官方晶圆运送机械吸臂设计单轴机械手臂作为一个组件在工业中应用***。
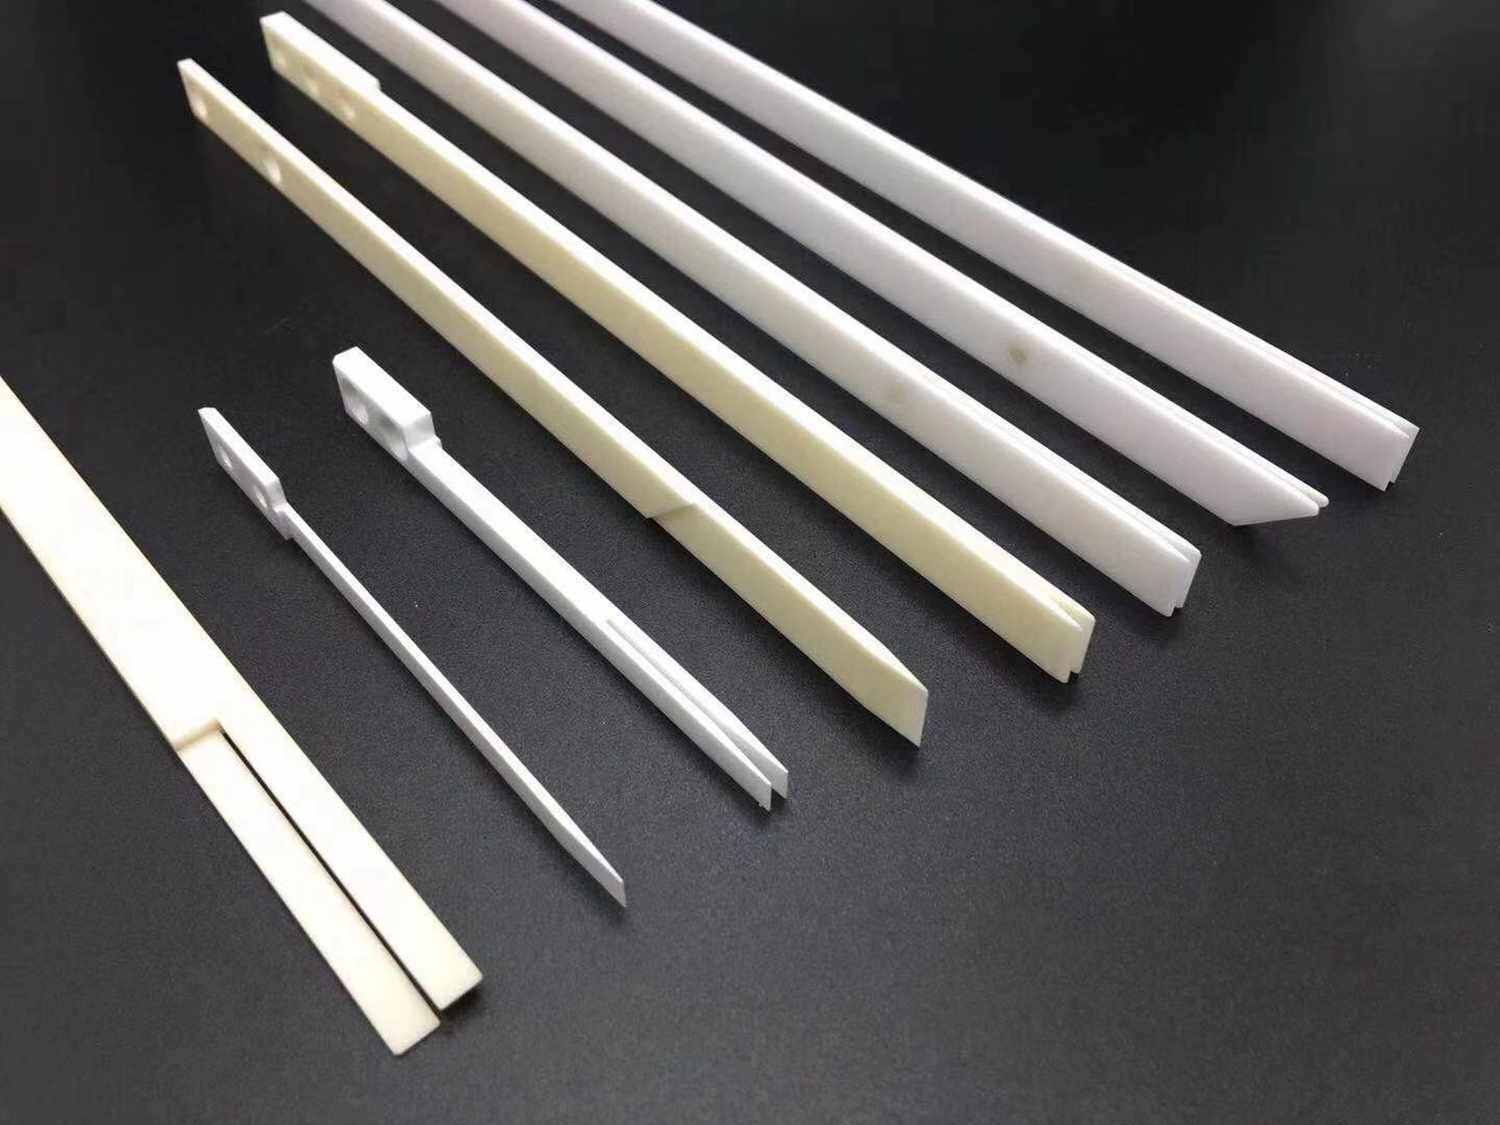
区熔法分为两种:水平区熔法和立式悬浮区熔法。前者主要用于锗、GaAs等材料的提纯和单晶生长;后者主要用于硅。为什么有横着和竖着长的不同捏?这是由于硅的熔点高,化学性能活泼,容易受到异物的玷污,所以难以找到适合的器皿来盛方,自然水平区熔法不能用在硅的生长上啦。区熔法与直拉法比较大的不同之处在于:区熔法一般不使用坩锅,引入的杂质更少,生长的材料杂质含量也就更少。总而言之,单晶硅棒是圆柱形的,使用这种方法得到的单晶硅圆片自然也是圆形的了。就是下图这个样的——知道是两头的尖尖是如何造成的吗?Bingo,图左的尖尖是籽晶,图右的尖尖是晶棒长到***,从熔融态里出来后,由于复杂的流体力学原理,以及熔融态的硅迅速凝固而导致的。
9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者或专家的经验知识,操作数据等。[3]研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业、**等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的分析方法及控制方法己不能满足多柔体系统的动力分析及控制的要求.柔性机械臂作为**简单的非平凡多柔体系统,被***地用作多柔体系统的研究模型。 柔性机械臂作为简单的非平凡多柔体系统,被用作多柔体系统的研究模型。
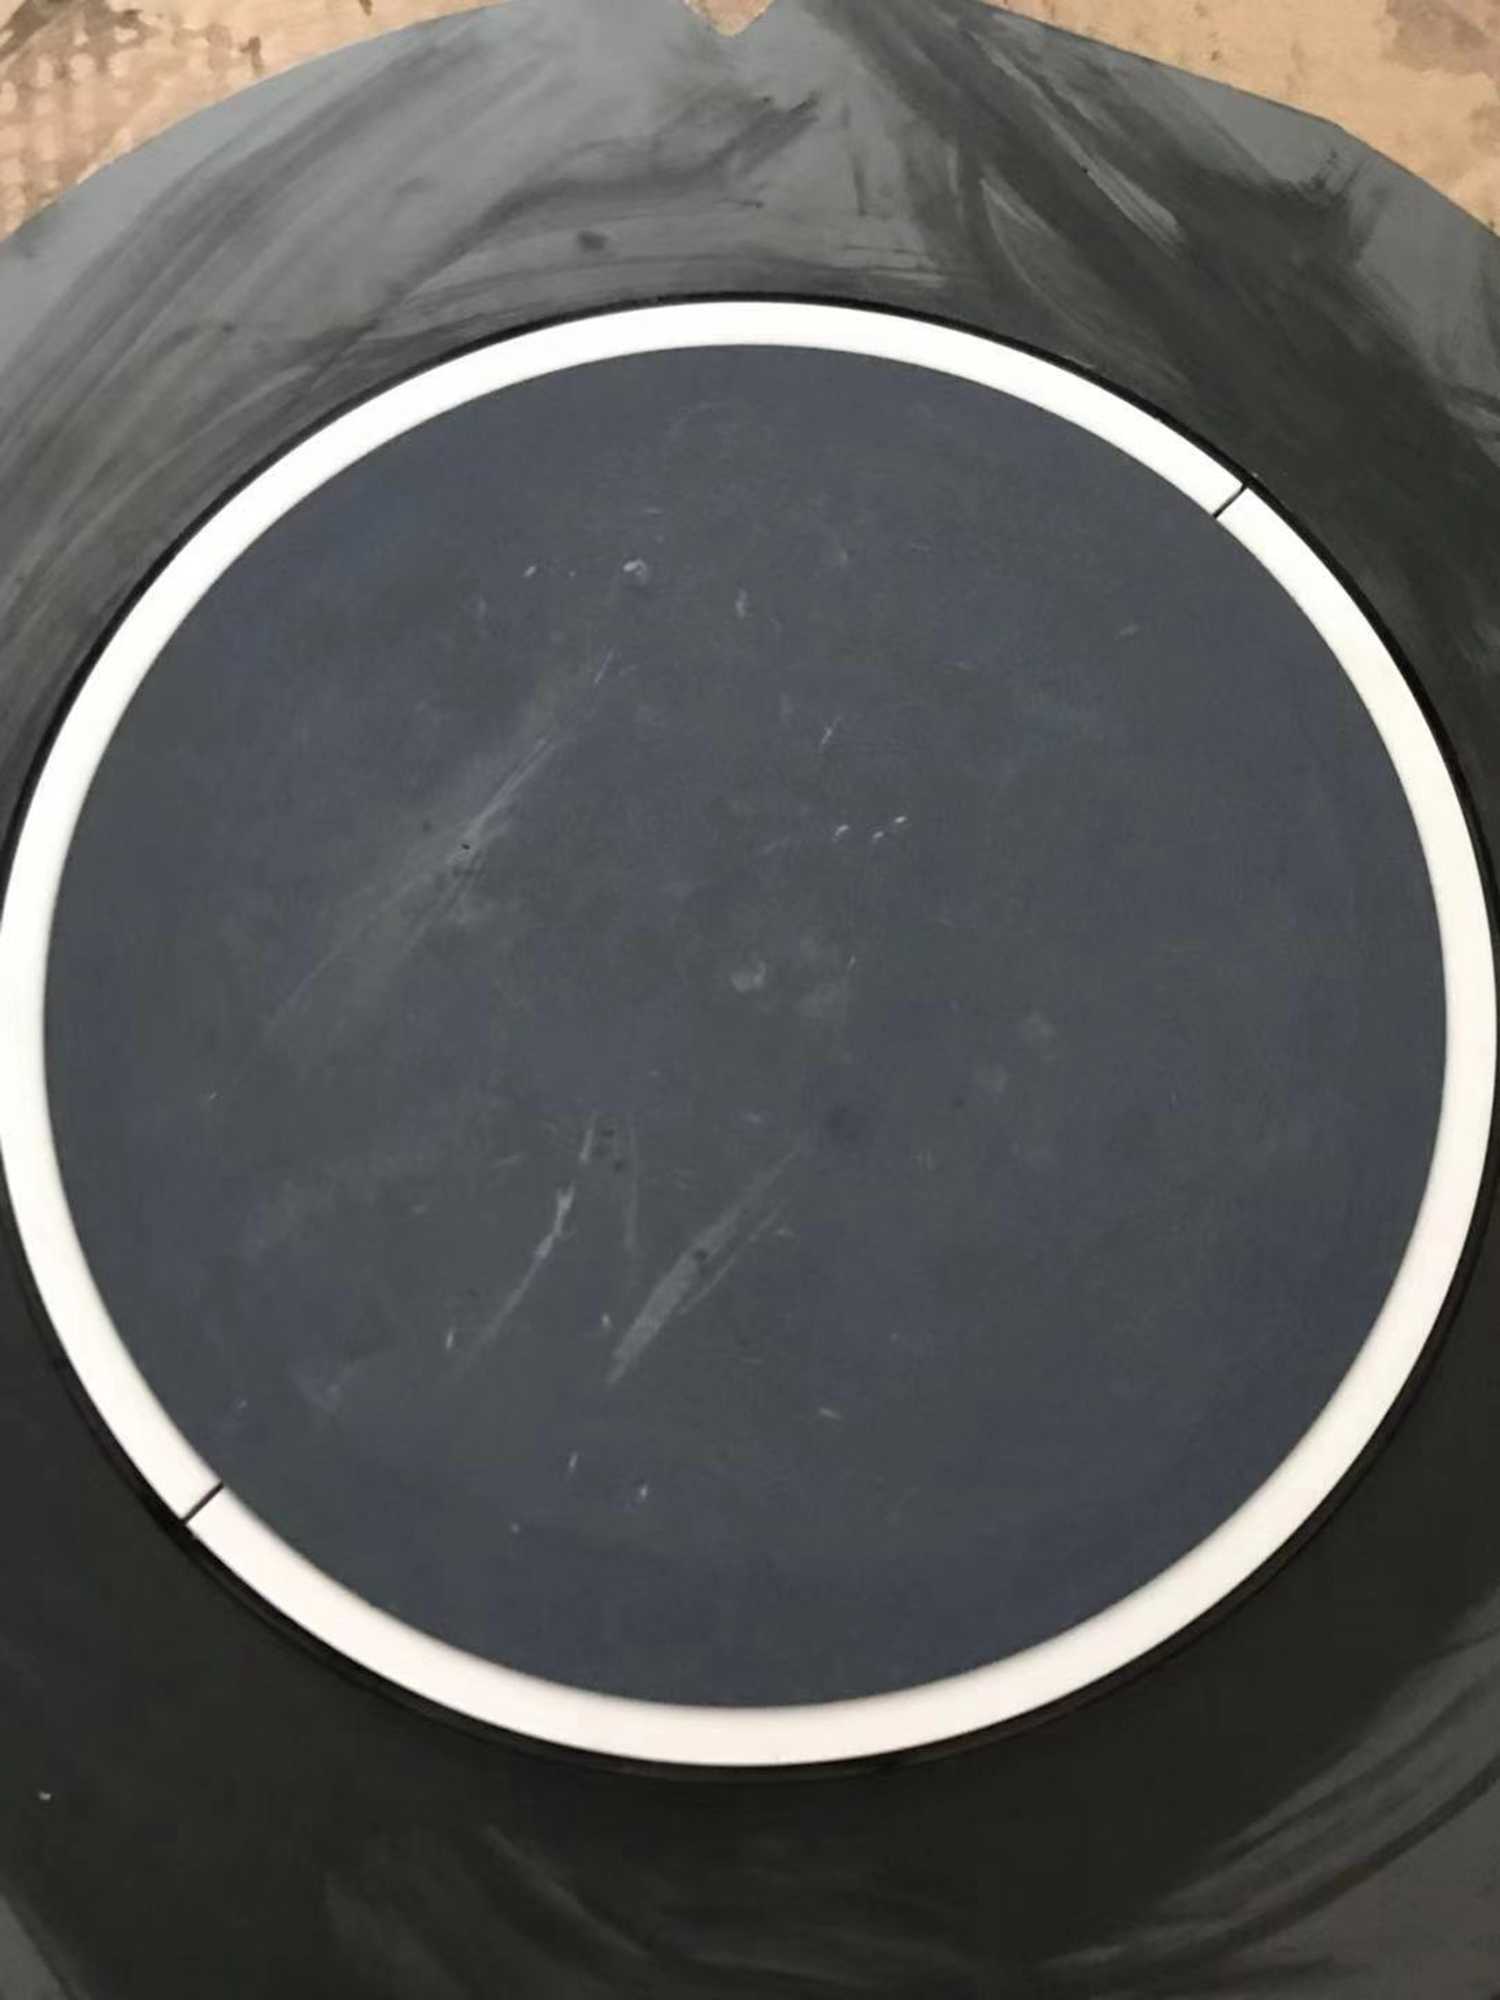
出了通用二自由度空间模块(TODOM)的概念,并以通用TODOM作为空间机械臂的构造模块。TO-DOM由两个旋转模块及一个连接模块共三个基本模块组成。根据空间机械臂的具体构型需要,将TODOM的三个基本模块之间的机械接口进行专门设计,即可配置成确定构型的二自由度关节。由这样数个不同构型的二自由度关节可以组装出具有偶数个自由度的空间机器臂。采用一体化概念设计的TODOM减小了关节的质量与体积,提高了系统的可靠性。通过对由TODOM构成的一套二自由度关节进行的试验初步验证了TODOM设计概念的合理性及可行性。触手内部分为许多小格子,通过压缩空气流动来做出各种动作,可以毫无伤害的握起蚂蚁的腰部。汕尾官方晶圆运送机械吸臂公司
随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统。广东进口晶圆运送机械吸臂
半导体晶圆有时在处理室内暴露在高温中。因此,机械手有时输送高温的半导体晶圆。若高温的半导体晶圆与手部接触,则手部的温度上升,并且配置在前臂连杆与手部之间的关节的温度也上升。由此,安装于关节的轴承的温度上升。轴承的温度上升促进该轴承内的润滑剂的劣化。因此,与配置在上臂连杆与前臂连杆之间的关节的轴承相比,配置在前臂连杆和手部之间的关节的轴承的维护频率较高。晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。
晶圆是制造半导体芯片的基本材料,半导体集成电路**主要的原料是硅,因此对应的就是硅晶圆。 广东进口晶圆运送机械吸臂
深圳市德澳美精密制造有限公司拥有很好的服务与产品,不断地受到新老用户及业内人士的肯定和信任。我们公司是全网商盟认证会员,点击页面的商盟客服图标,可以直接与我们客服人员对话,愿我们今后的合作愉快!