商机详情 -
广州正规晶圆运送机械吸臂上门服务
为圆柱的单晶硅晶锭更便于运输,有效的避免了在运输途中磕碰损坏,边角碎掉什么的造成材料损耗。而且,请仔细回想一下,你看到的晶圆是完全的圆的吗?非也!在硅棒做出来后,在200mm以下的硅棒上是切割一个平角,叫Flat。在200mm(含)以上硅棒上,为了减少浪费,只裁剪个圆形小口,叫做Notch。***再进行切片,得到的晶圆如下。那么,这个小豁口是做什么用的呢?很容易想到——定位。这样每片晶圆的晶向就能确定,在加工的时候也不容易出错了。所以,为什么“晶圆”没有方的???答案很简单,是一个历史遗留的问题,也是一个技术限制的问题。而且,真的没有必要做出来正方的硅片呢~。 直角坐标系机械手臂,球坐标系机械手臂,极坐标机械手臂.广州正规晶圆运送机械吸臂上门服务
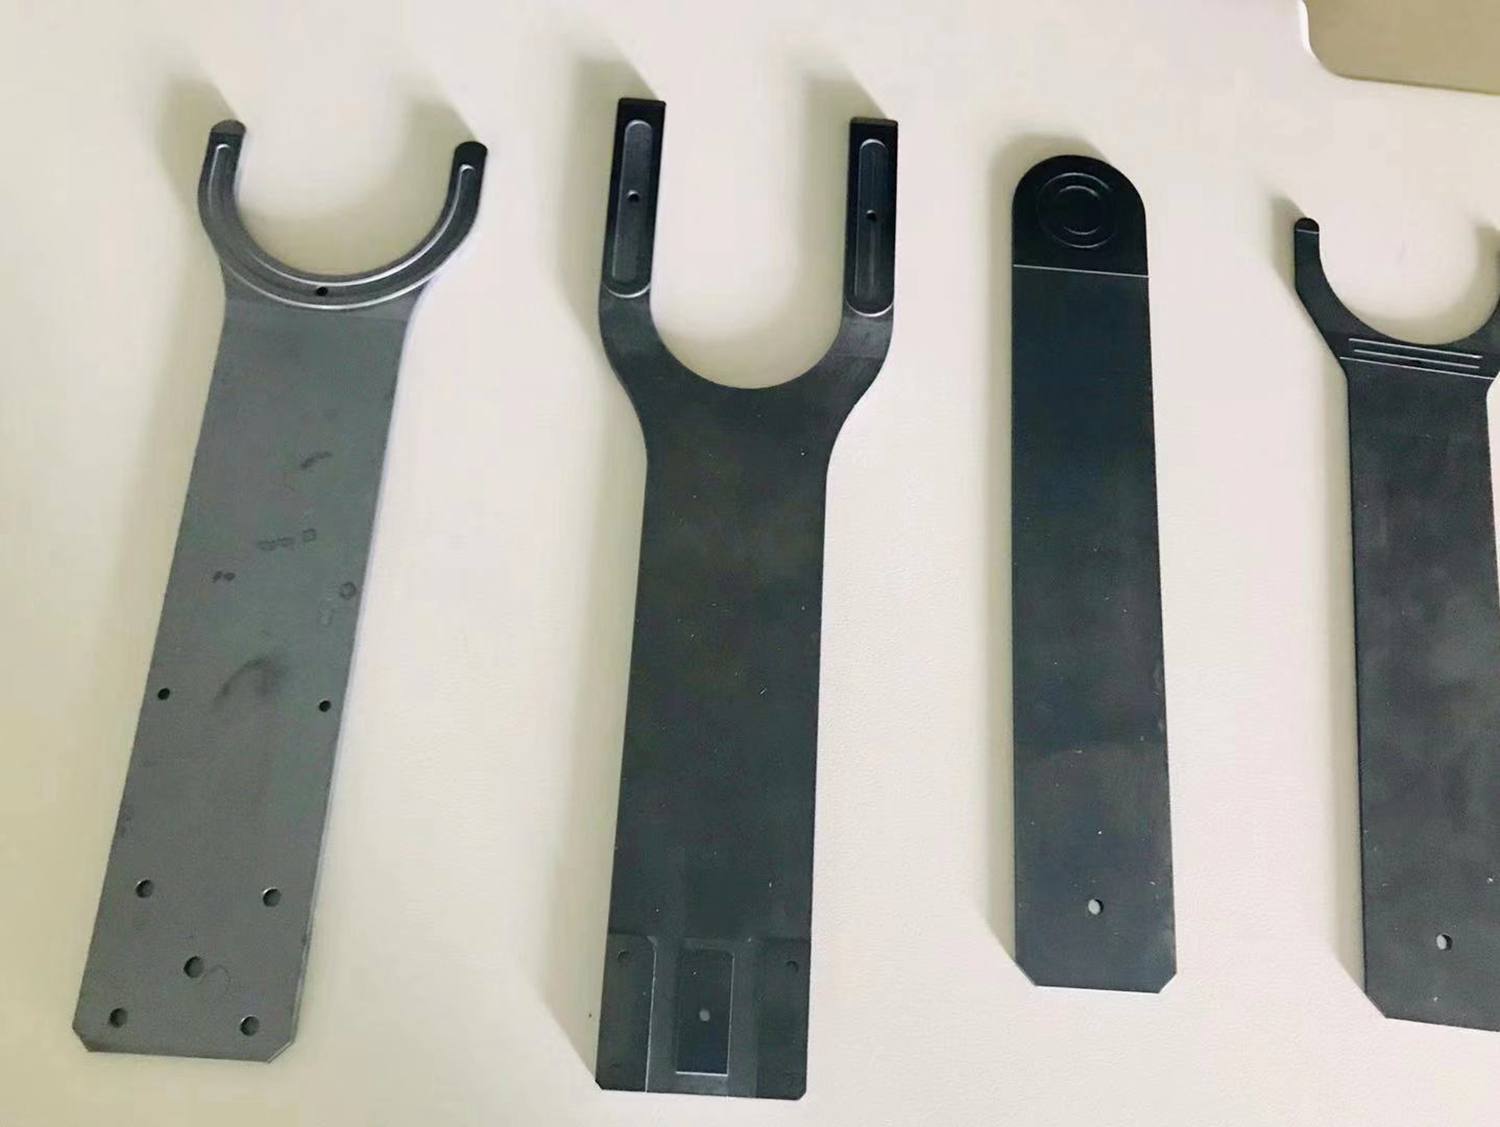
自动化方面,机械吸臂将与其他半导体制造设备和自动化生产线实现更紧密的集成,实现整个生产过程的全自动化运行。通过与工厂的自动化控制系统进行无缝对接,吸臂可以按照预设的生产流程和任务计划,自动完成晶圆的搬运、上下料等操作,无需人工干预,极大提高生产效率和质量稳定性。网络化方面,借助物联网技术,晶圆运送机械吸臂可以实现远程监控和管理。操作人员可以通过网络在远程对吸臂的运行状态进行实时监测、数据分析和故障诊断,及时采取相应的措施进行维护和管理。同时,网络化的吸臂还可以实现远程升级和优化,方便制造商对设备进行技术更新和改进,提高设备的适应性和竞争力。广州正规晶圆运送机械吸臂上门服务手臂伸缩机构是机械臂伸出和缩回的伸缩位置检测器作用基本等同于升降位置检测器。
环境决定”——技术发展导致其实,除了晶圆的生长方法决定的“晶圆”是圆形的这个原因之外,还有以下3条其他的决定因素:2⃣️有人计算过,比较直径为L毫米的圆和边长为L毫米的正方形,考虑晶圆制造过程中边缘5到8毫米是不可利用的,算算就知道正方形浪费的使用面积比率是比圆型高的。所以,圆形是等周长时表面积做大的二维图形,加工时能够充分利用原料,在一片晶圆上能分出**多的芯片。3⃣️在实际的加工制成当中,圆形的物体比较便于生产操作。圆型具有任意轴对称性,这是晶圆制作工艺必然的要求,可以想象一下,在圆型晶圆表面可以通过旋转涂布法(spincoating,事实上是目前均匀涂布光刻胶的***方法)获得很均匀一致的光刻胶涂层,但其它形状的晶圆呢?不可能或非常难,可以的话也是成本很高。
3) 加速度反馈控制。Khorrami FarShad 和Jain Sandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4) 被动阻尼控制。为降低柔性体相对弹性变形的影响 选用各种耗能或储能材料设计臂的结构以控制振动。 或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。 近年来 粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。RoSSi Mauro 和Wang David研究了柔性机器人的被动控制问题。5) 力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法 即根据逆动力学分析 通过臂末端的给定运动求得施加于驱动端的力矩 并通过运动或力检测对驱动力矩进行反馈补偿。有时往往相互矛盾,刚性好、载重大,结构往往粗大、导向杆也多。
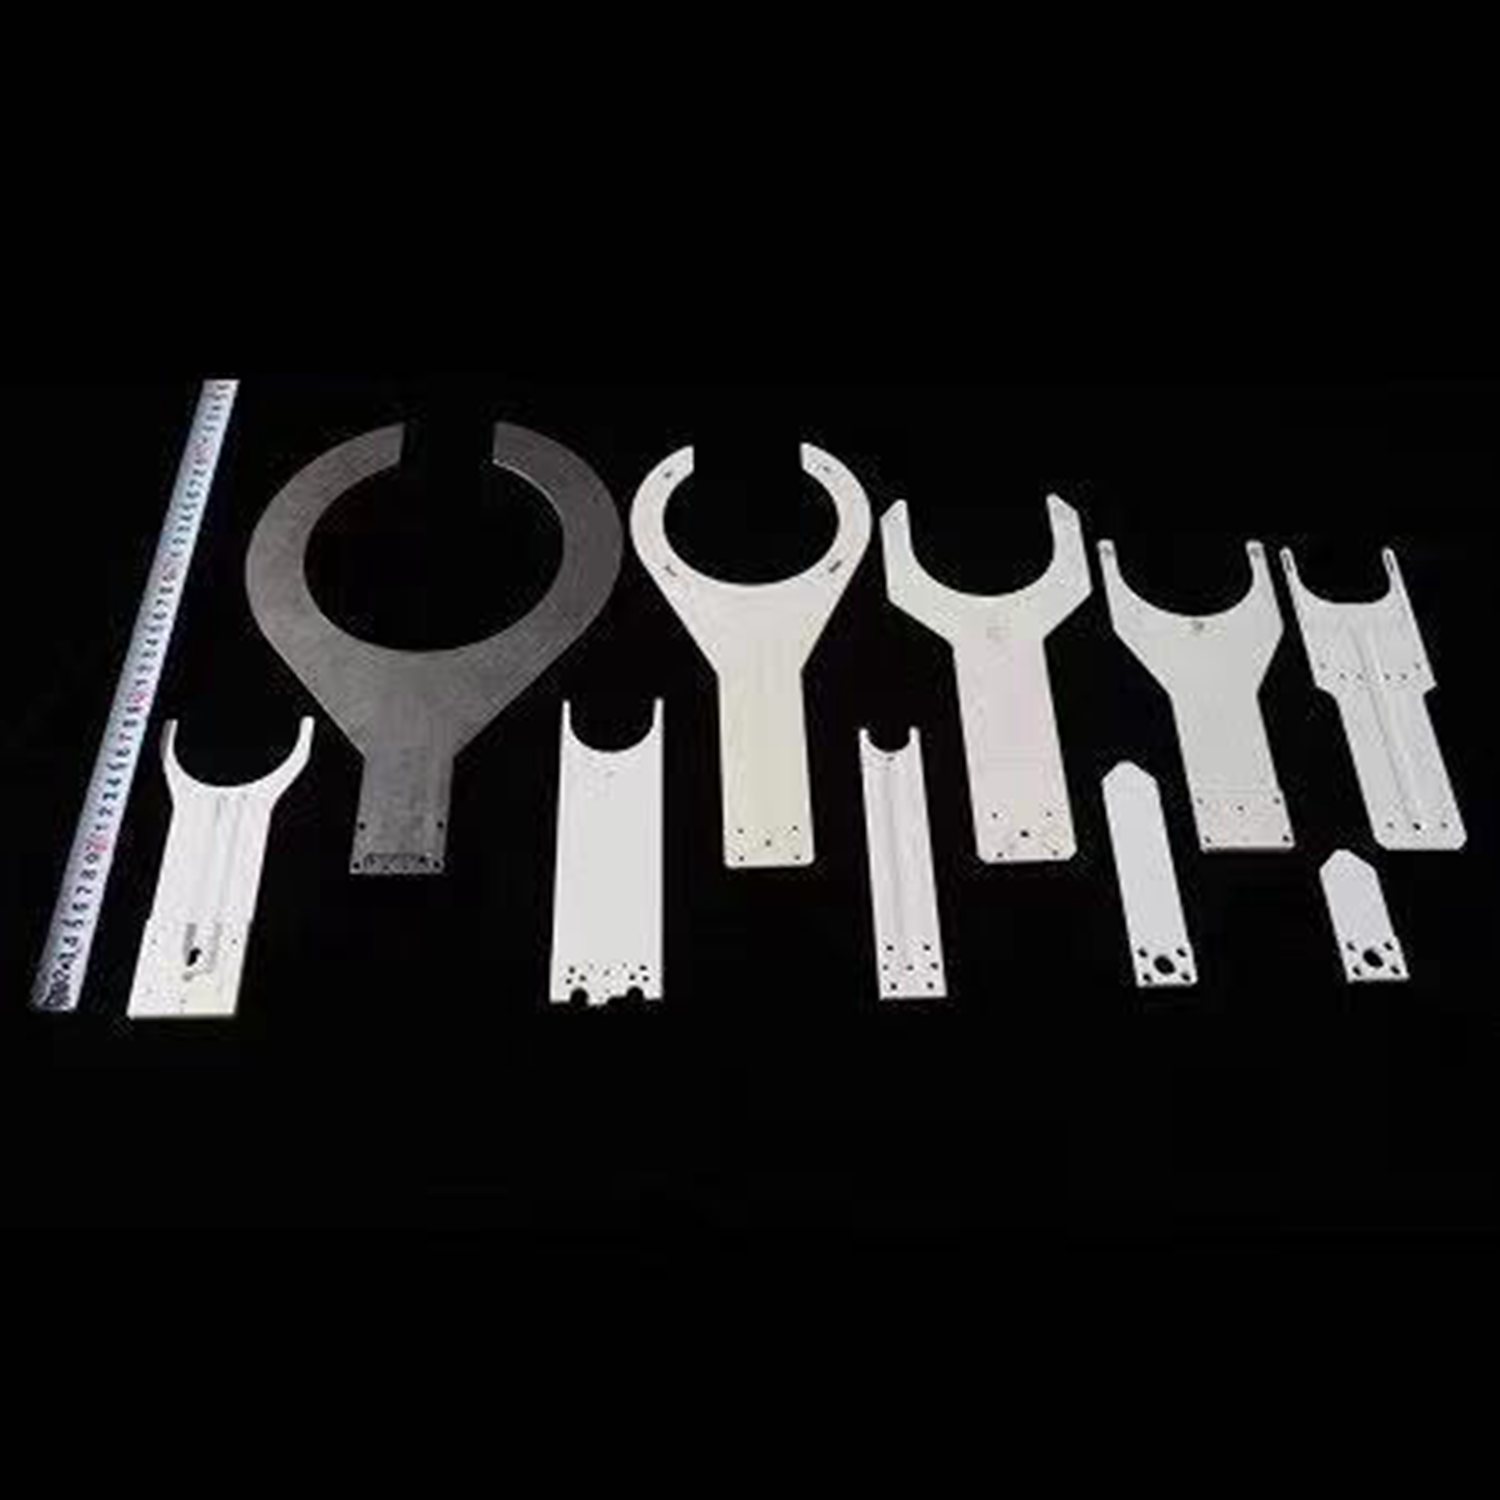
机械臂的工作原理:
一般机构可由电力、液压、气动、人力驱动。机构有螺纹顶紧机构(如台虎钳)、斜锲压紧、
导杆滑块机构(破碎机常用)、利用重力的自锁机构(如抓砖头的)等等。还有简单的:如可用气(液压)缸直接夹紧的。如果是小物品,可直接购买FESTO等公司的气动手指。
底座是用来安装和固定机器的。
油箱是装润滑油或液压油循环的。
升降位置检测器,要么是确定物体或机器部件是否位于某几个预定高度位置,要么是实时检测其高度的。
手臂回转升降机构就是机械臂在升降的同时也可以旋转的。
手臂伸缩机构是机械臂伸出和缩回的伸缩位置检测器作用基本等同于升降位置检测器,只是测量对象换了。
机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。 随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。广州正规晶圆运送机械吸臂上门服务
为此,手臂一般都采用刚性较好的导向杆来加大手臂的刚度.广州正规晶圆运送机械吸臂上门服务
晶圆运送机械吸臂的机械结构设计精巧且复杂。为了保证晶圆在搬运过程中的稳定性,吸臂的末端通常配备有专门设计的晶圆吸附装置。这些吸附装置采用真空吸附原理,通过在晶圆表面形成负压,将晶圆牢固地吸附在吸臂上。吸附装置的吸盘材质通常选用柔软、高弹性且无污染的材料,如硅胶等,既能确保足够的吸附力,又不会对晶圆表面造成损伤。同时,吸盘的形状和布局也经过优化,以保证晶圆受力均匀,避免在吸附和搬运过程中产生翘曲或破裂等问题。广州正规晶圆运送机械吸臂上门服务
深圳市德澳美科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在广东省等地区的机械及行业设备中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,深圳市德澳美精密制造供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!