商机详情 -
韶关进口晶圆运送机械吸臂设计
它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理解为:拟人手臂、手腕和手功能 的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。如夹持焊钳或焊***,对汽车或摩托车车体进行了点焊或弧焊;搬运压铸或冲压成型的零件或构件;进行激光切割;喷涂;装配机械零部件等等。编程就是让计算机为解决某个问题而使用某种程序设计语言编写程序代码,并**终得到结果的过程。为了使计算机能够理解人的意图,人类就必须要将需解决的问题的思路、方法、和手段通过计算机能够理解的形式告诉计算机,使得计算机能够根据人的指令一步一步去工作,完成某种特定的任务。这种人和计算机之间交流的过程就是编程。晶圆运送机械吸臂采用先进的吸附技术,可稳定地吸附晶圆。韶关进口晶圆运送机械吸臂设计
输送半导体晶圆的机械手通常具有两个以上的自由度。这种机械手典型地由两个连杆和手部构成。在本说明书中,将两个连杆称作上臂连杆和前臂连杆。典型地,上臂连杆的一端连结于电机的输出轴,上臂连杆的另一端连结于前臂连杆的一端。而且,前臂连杆的另一端连结于手部。上臂连杆和前臂连杆经由关节而连结。前臂连杆和手部也经由关节而连结。在各个关节处安装有轴承,以便使连杆顺畅地旋转。在输送半导体晶圆的机械手中,为了不污染传送室内而屏蔽(shield)安装于关节的轴承。韶关进口晶圆运送机械吸臂设计对于半导体制造应用来说,常用的机械手臂是用来搬送晶片.
晶圆运送机械吸臂的工作原理主要包括以下几个步骤:
吸附:吸盘通过真空吸附原理将晶圆紧密吸附在其表面,确保晶圆在传送过程中不会发生相对位移。
移动:传动系统驱动机械臂按照预定轨迹进行移动,将晶圆从一处工艺设备传送至另一处。放置:到达目标位置后,吸盘释放真空,将晶圆放置在指定位置。
返回:完成放置动作后,吸臂返回原点,等待下一次传送任务。
在整个工作过程中,控制系统始终监测机械臂的运动状态,确保传送精度和稳定性。同时,为了降低晶圆表面污染的风险,晶圆运送机械吸臂还需要配备洁净室环境控制系统,以维持洁净室内恒定的温度、湿度和洁净度。
传感系统是晶圆运送机械吸臂实现精确操作的关键。它犹如吸臂的“眼睛”和“神经”,实时监测吸臂的位置、姿态以及晶圆的状态,为控制系统提供准确的数据反馈。在位置和姿态检测方面,通常采用高精度的编码器、陀螺仪和激光传感器等。编码器可以精确测量吸臂关节的旋转角度和直线位移,从而确定吸臂在空间中的位置坐标。陀螺仪则用于监测吸臂的旋转速度和方向变化,帮助控制系统实时调整运动姿态,确保吸臂的运动平稳和准确。激光传感器可以对周围环境进行扫描和测距,辅助吸臂在复杂的工作场景中避开障碍物,实现安全的晶圆搬运。实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。
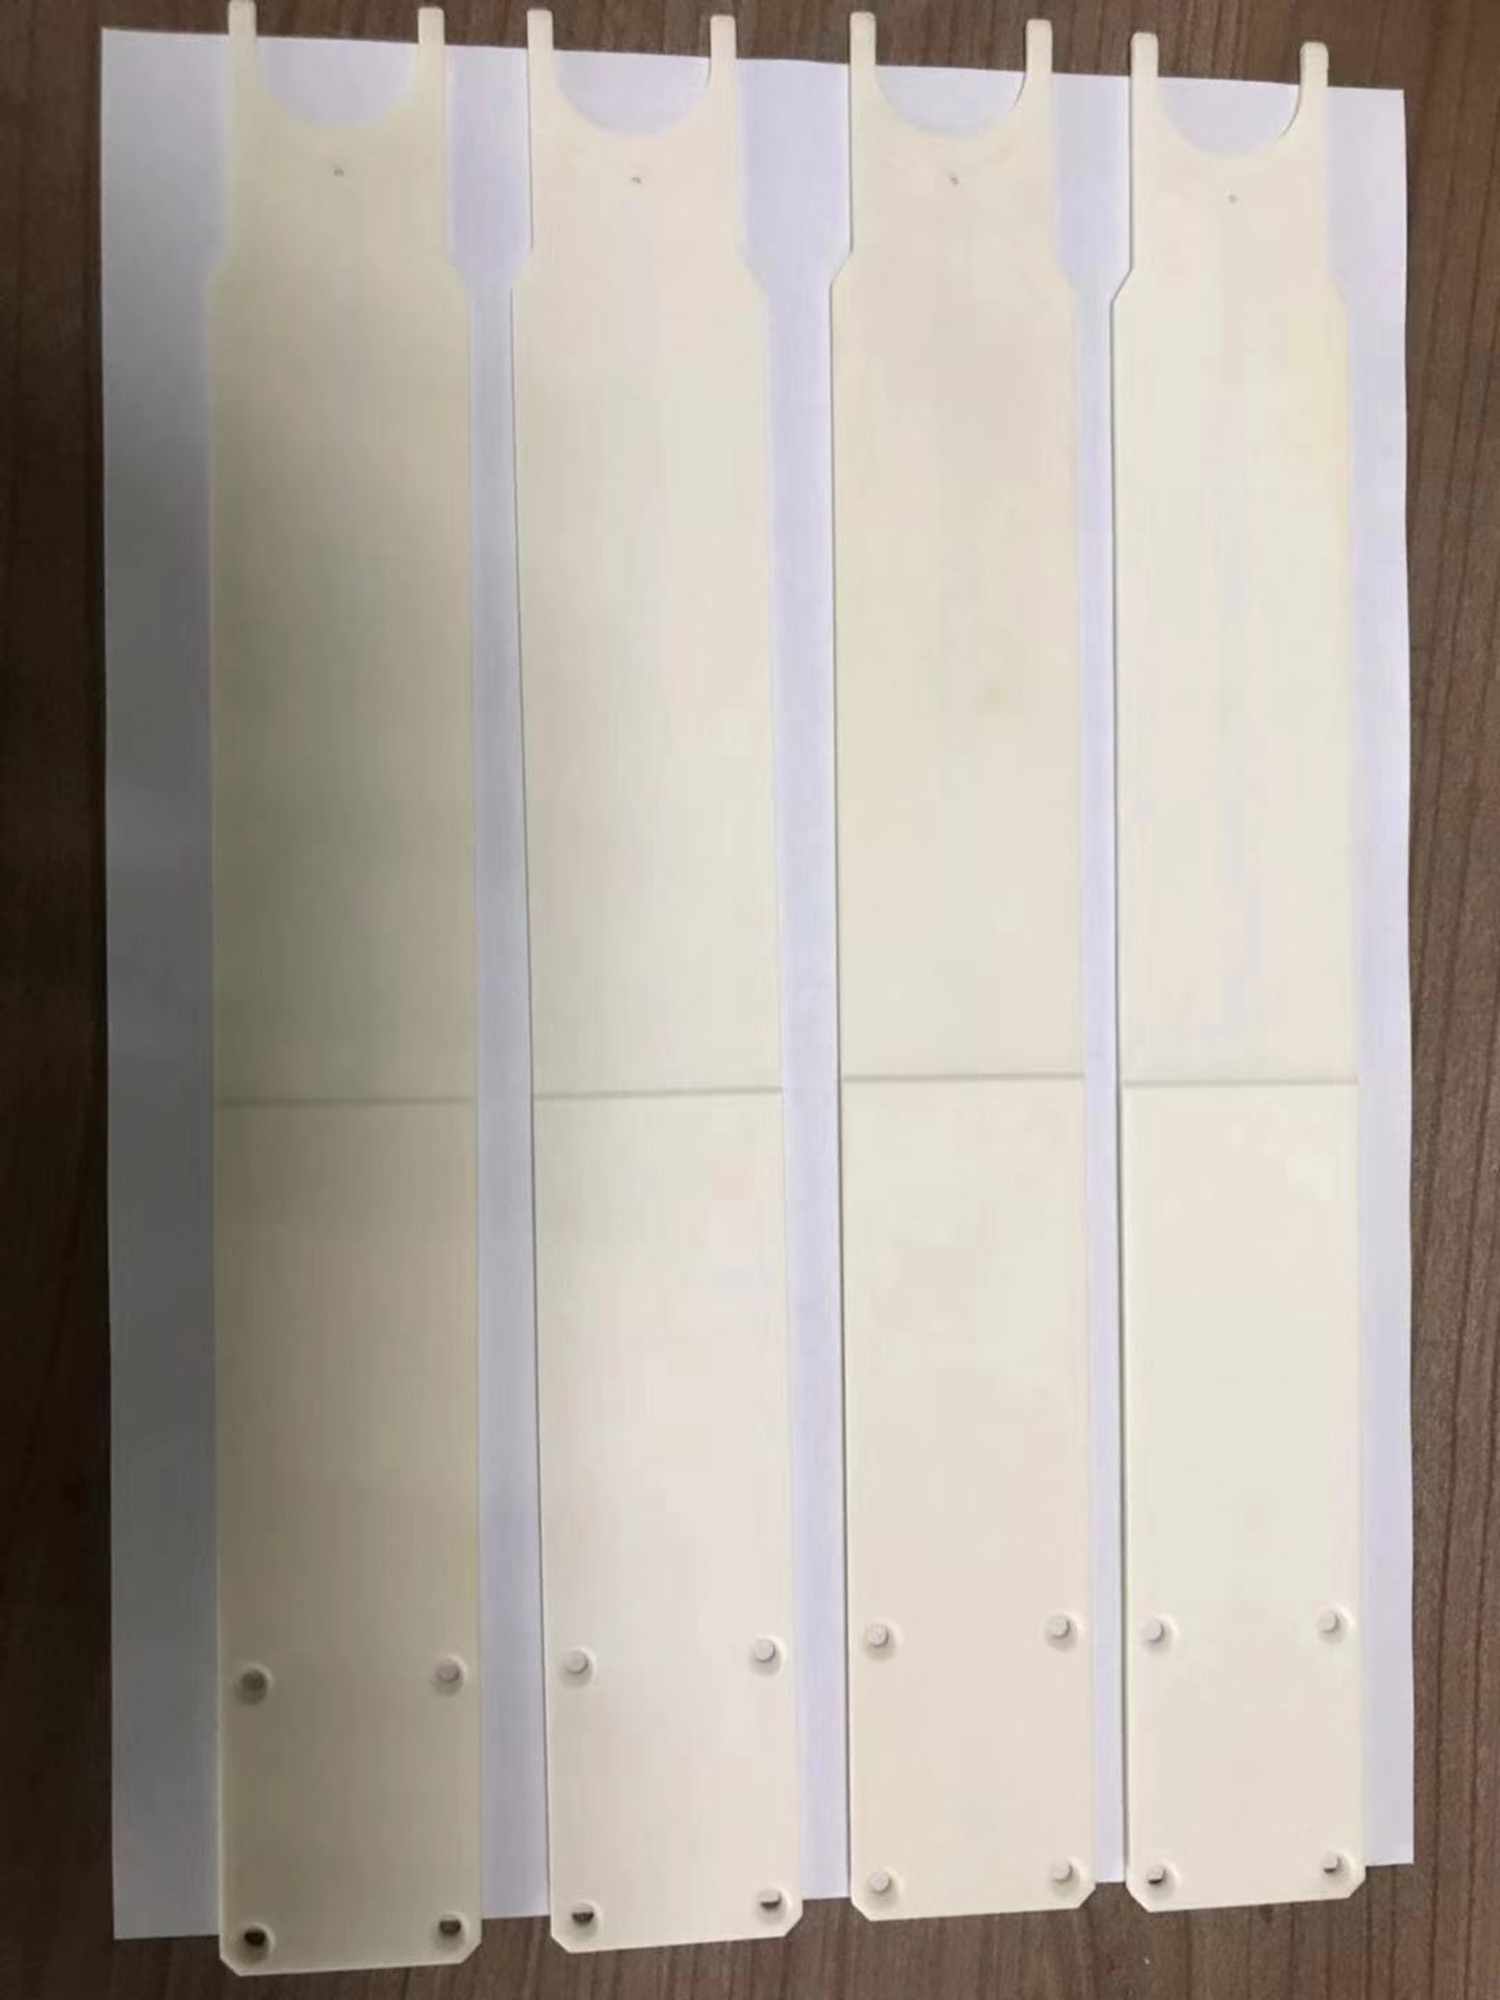
晶圆运送机械吸臂是半导体制造过程中不可或缺的重要设备之一。它主要用于将晶圆从一个工序转移到另一个工序,确保晶圆在整个制造过程中的安全和稳定运输。
晶圆运送机械吸臂具有高度的自动化和精确性。它采用先进的自动控制系统,能够准确地定位和抓取晶圆,避免了人为操作的误差和不稳定性。通过精确的控制,晶圆可以在不同工序之间快速而安全地转移,提高了生产效率和产品质量。其次,晶圆运送机械吸臂具有高度的可靠性和稳定性。它采用了质量高的材料和先进的制造工艺,具有良好的耐磨性和抗腐蚀性。同时,晶圆运送机械吸臂经过严格的测试和检验,确保其在长时间运行中不会出现故障或损坏,保证了生产线的连续性和稳定性。 机械手的刚度、偏重力矩、惯性力及缓冲效果都直接影响手臂的位置精度。韶关进口晶圆运送机械吸臂设计
设备具有低能耗、低噪音的特点,符合环保要求。韶关进口晶圆运送机械吸臂设计
与传统的SCARA型搬运机械手相比,蛙腿型机械手的传动机构更简单,刚性更高,且工作效率更高。如上图所示,蛙腿型机械手手臂为对称双连杆的并联结构,包括1对大臂和2对小臂。2个直驱电机分别通过2个同轴的旋转轴连接大臂,大臂末端通过4个旋转轴连接尺寸相同的2对小臂,2对小臂的末端又通过2个旋转轴连接晶圆托盘。 该机械手虽然只有3个电机,但水平连杆却有10个旋转关节,因此对整个真空机械手建立旋转关节坐标与末端晶圆托盘坐标之间的函数关系是一个复杂的过程韶关进口晶圆运送机械吸臂设计
行路致远,砥砺前行。深圳市德澳美精密制造有限公司致力成为与您共赢、共生、共同前行的战略伙伴,更矢志成为机械及行业设备富有影响力的企业,与您一起飞跃,共同成功!