商机详情 -
江门正规晶圆运送机械吸臂推广
3) 加速度反馈控制。Khorrami FarShad 和Jain Sandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4) 被动阻尼控制。为降低柔性体相对弹性变形的影响 选用各种耗能或储能材料设计臂的结构以控制振动。 或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。 近年来 粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。RoSSi Mauro 和Wang David研究了柔性机器人的被动控制问题。5) 力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法 即根据逆动力学分析 通过臂末端的给定运动求得施加于驱动端的力矩 并通过运动或力检测对驱动力矩进行反馈补偿。机械手的刚度、偏重力矩、惯性力及缓冲效果都直接影响手臂的位置精度。江门正规晶圆运送机械吸臂推广
自动化方面,机械吸臂将与其他半导体制造设备和自动化生产线实现更紧密的集成,实现整个生产过程的全自动化运行。通过与工厂的自动化控制系统进行无缝对接,吸臂可以按照预设的生产流程和任务计划,自动完成晶圆的搬运、上下料等操作,无需人工干预,极大提高生产效率和质量稳定性。网络化方面,借助物联网技术,晶圆运送机械吸臂可以实现远程监控和管理。操作人员可以通过网络在远程对吸臂的运行状态进行实时监测、数据分析和故障诊断,及时采取相应的措施进行维护和管理。同时,网络化的吸臂还可以实现远程升级和优化,方便制造商对设备进行技术更新和改进,提高设备的适应性和竞争力。汕尾晶圆运送机械吸臂什么价格机械手臂应用场景多在制造业。
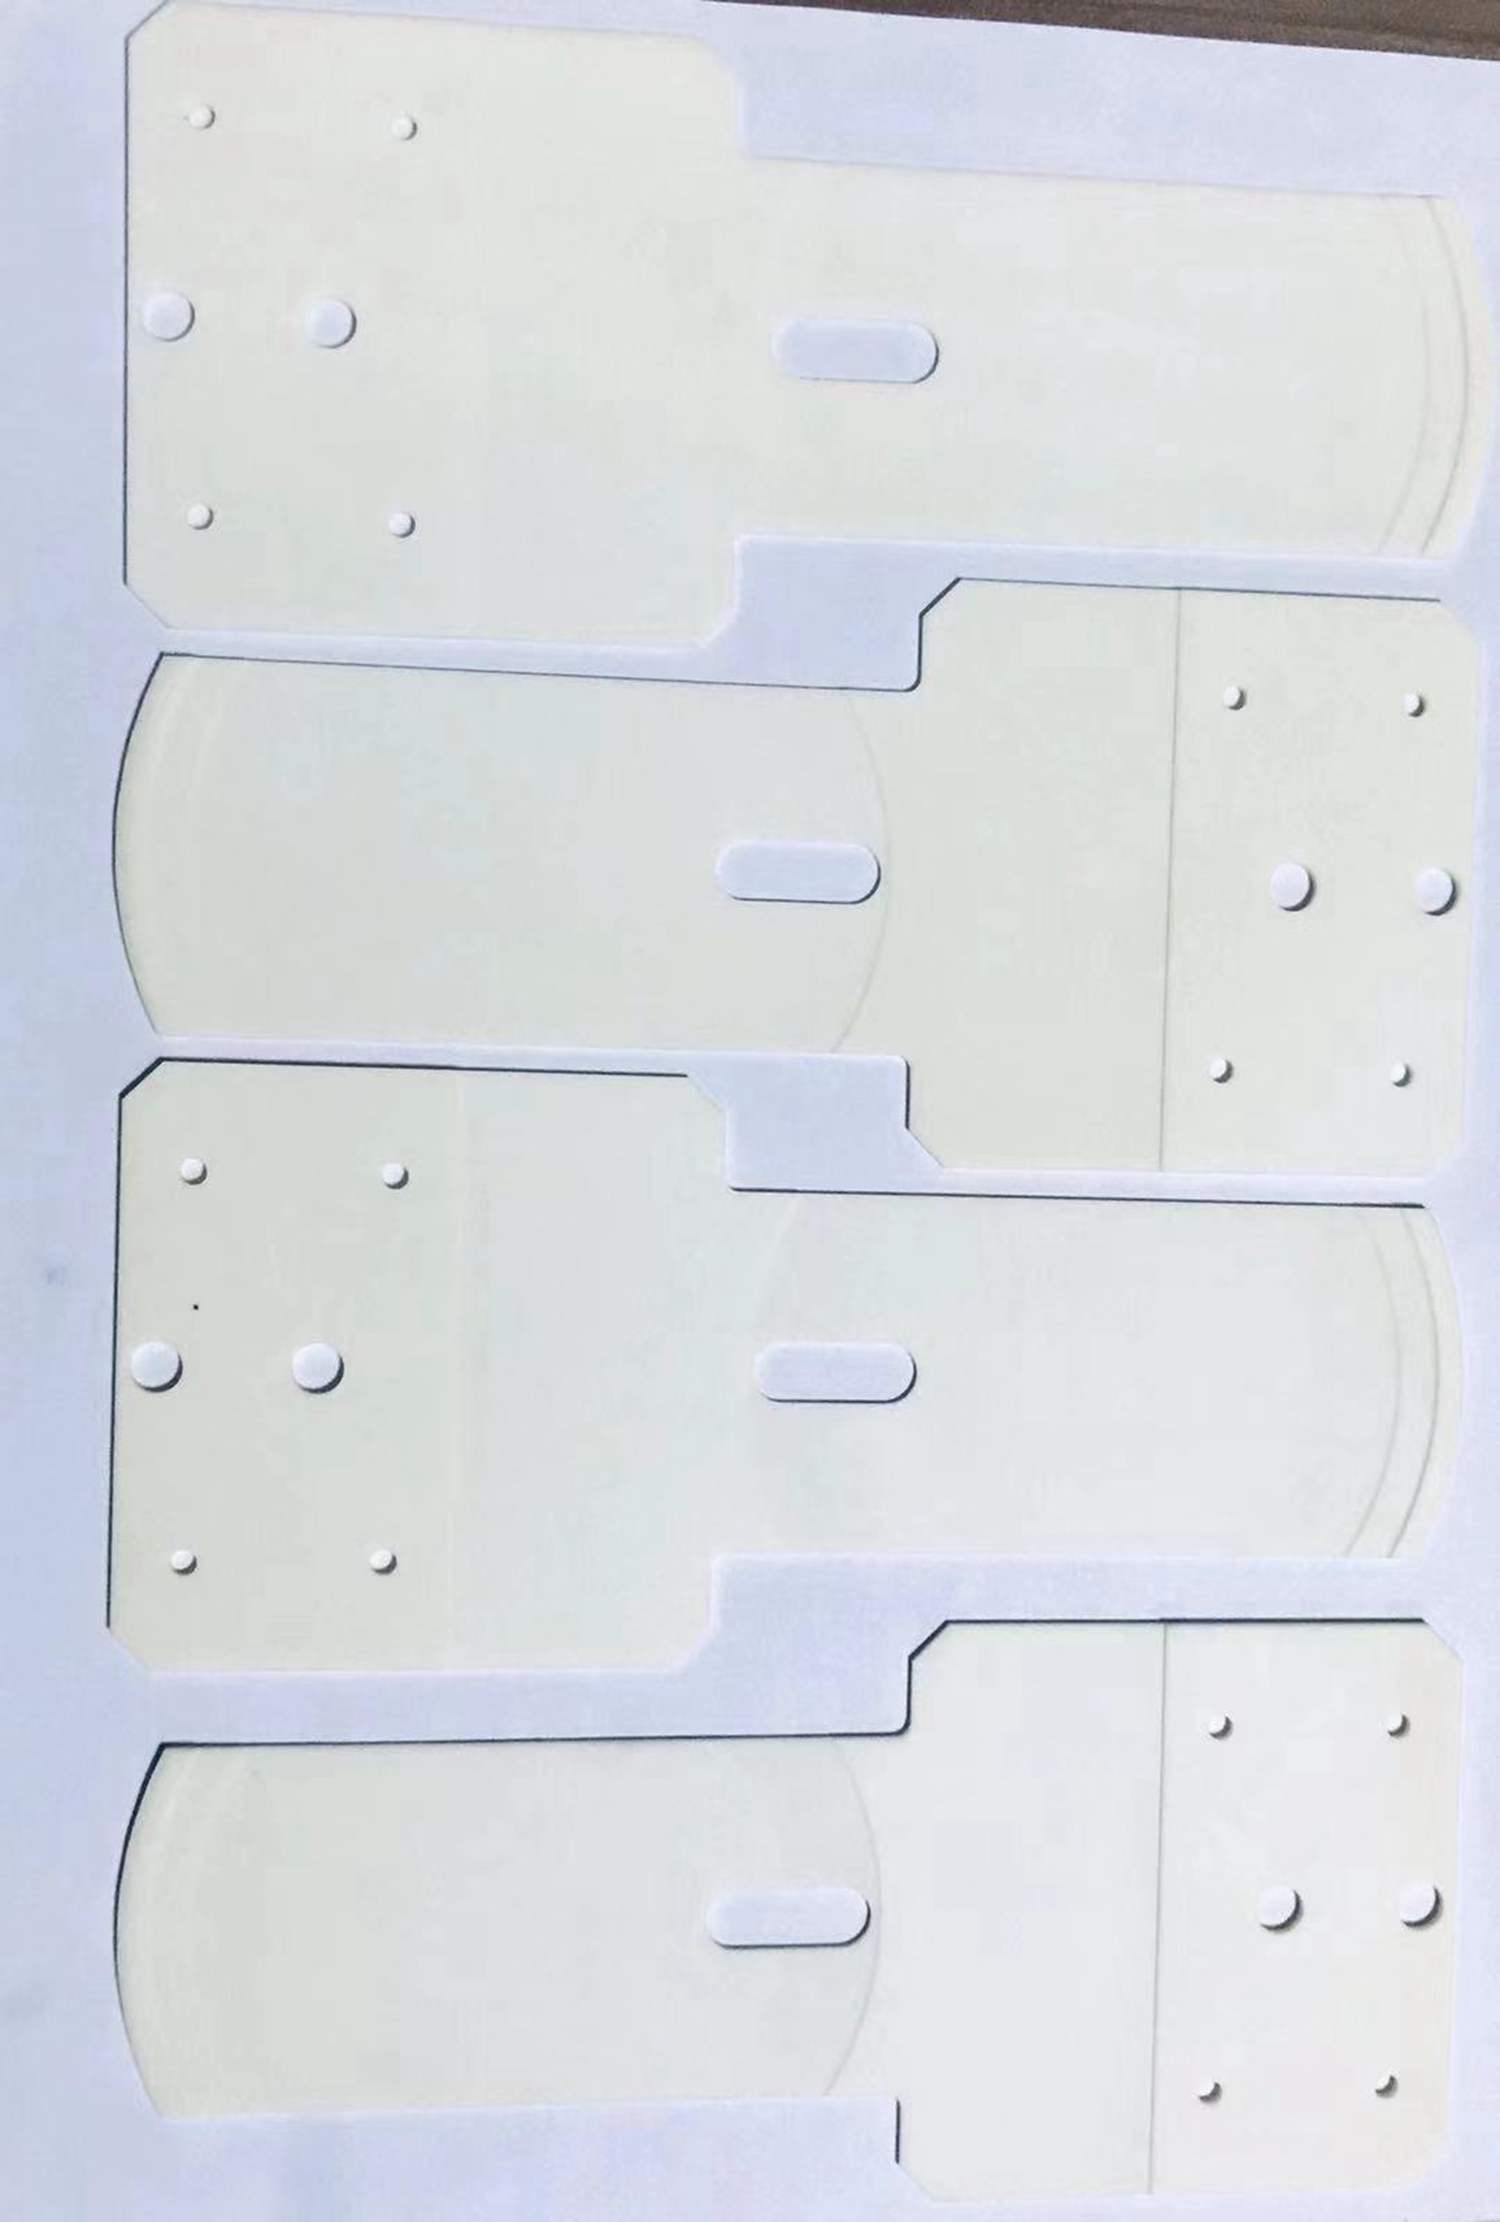
晶圆运送机械吸臂是半导体制造过程中不可或缺的重要设备之一。它主要用于将晶圆从一个工序转移到另一个工序,确保晶圆在整个制造过程中的安全和稳定运输。
晶圆运送机械吸臂具有高度的自动化和精确性。它采用先进的自动控制系统,能够准确地定位和抓取晶圆,避免了人为操作的误差和不稳定性。通过精确的控制,晶圆可以在不同工序之间快速而安全地转移,提高了生产效率和产品质量。其次,晶圆运送机械吸臂具有高度的可靠性和稳定性。它采用了质量高的材料和先进的制造工艺,具有良好的耐磨性和抗腐蚀性。同时,晶圆运送机械吸臂经过严格的测试和检验,确保其在长时间运行中不会出现故障或损坏,保证了生产线的连续性和稳定性。
环境决定”——技术发展导致其实,除了晶圆的生长方法决定的“晶圆”是圆形的这个原因之外,还有以下3条其他的决定因素:2⃣️有人计算过,比较直径为L毫米的圆和边长为L毫米的正方形,考虑晶圆制造过程中边缘5到8毫米是不可利用的,算算就知道正方形浪费的使用面积比率是比圆型高的。所以,圆形是等周长时表面积做大的二维图形,加工时能够充分利用原料,在一片晶圆上能分出**多的芯片。3⃣️在实际的加工制成当中,圆形的物体比较便于生产操作。圆型具有任意轴对称性,这是晶圆制作工艺必然的要求,可以想象一下,在圆型晶圆表面可以通过旋转涂布法(spincoating,事实上是目前均匀涂布光刻胶的***方法)获得很均匀一致的光刻胶涂层,但其它形状的晶圆呢?不可能或非常难,可以的话也是成本很高。 合理选择机械手的坐标形式。直角坐标式机械手的位置精度较高,其结构和运动都比较简单、误差也小。
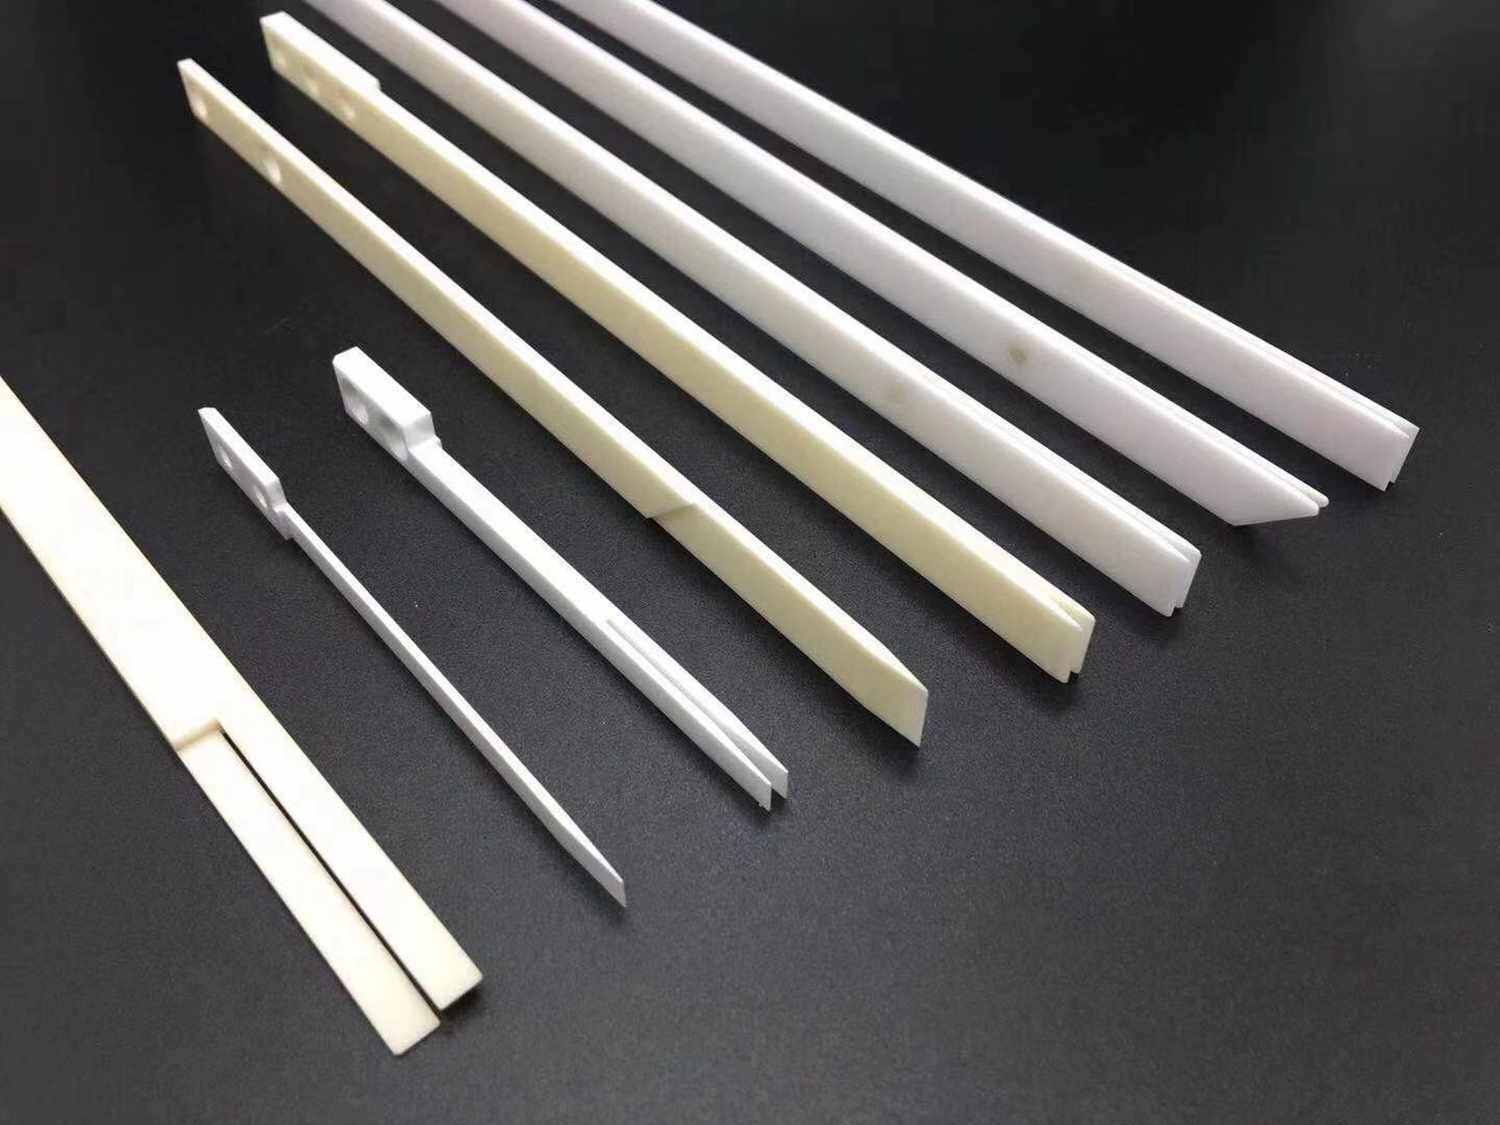
多功能一体化机械臂,包括机械臂主体,所述机械臂主体由设置在该机械臂主体底部的底座、设置在底座顶部的后臂及设置在后臂顶部的前臂构成的,该种多功能一体化机械臂,改进了原有产品的缺点,本实用新型多功能一体化机械臂具有成本费用较低、占地面积较小和驱动充足的特点,本机械臂*由底座、前臂和后臂构成的,实现了占地面积小的特点,且在生产过程中由于体积较小,厂家生产成本费较低,同时工人在使用时,移动较为方便,设有的安全离合器、液压器和液压室,实现了本新型机械臂驱动充足的特点,在使用过程中完全依靠程序芯片控制,液压器液压精细不会主要代替人工从事场景危险的工作或者是代替密集型、重复性高的动作。徐州进口晶圆运送机械吸臂工厂
随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统。江门正规晶圆运送机械吸臂推广
本发明涉及一种半导体制造技术,尤其是一种用于晶圆搬运的机械手。
背景技术:
在半导体加工设备中,经常需要将晶圆在各个工位之间进行传送,在传送的过程中,传送精度越高,设备工艺一致性就越好,速度越快,单台设备的产能就越大。随着半导体工艺的发展,设备处理的工艺越来越复杂,对设备自动化程度、柔性化程度要求也越来越高,这就需要一种定位精度高,速度快的多自由度的机械手。
技术实现要素:
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。
江门正规晶圆运送机械吸臂推广
深圳市德澳美精密制造有限公司坚持“以人为本”的企业理念,拥有一支专业的员工队伍,力求提供更好的产品和服务回馈社会,并欢迎广大新老客户光临惠顾,真诚合作、共创美好未来。德澳美——您可信赖的朋友,公司地址:深圳市龙华区龙华街道清湖社区清湖安之龙工业园B栋201。