商机详情 -
浙江原装晶圆运送机械吸臂批发
多功能一体化机械臂,包括机械臂主体,所述机械臂主体由设置在该机械臂主体底部的底座、设置在底座顶部的后臂及设置在后臂顶部的前臂构成的,该种多功能一体化机械臂,改进了原有产品的缺点,本实用新型多功能一体化机械臂具有成本费用较低、占地面积较小和驱动充足的特点,本机械臂*由底座、前臂和后臂构成的,实现了占地面积小的特点,且在生产过程中由于体积较小,厂家生产成本费较低,同时工人在使用时,移动较为方便,设有的安全离合器、液压器和液压室,实现了本新型机械臂驱动充足的特点,在使用过程中完全依靠程序芯片控制,液压器液压精细不会机械手要获得较高的位置精度,除采用先进的控制方法外,在结构上还注意以下几个问题;浙江原装晶圆运送机械吸臂批发
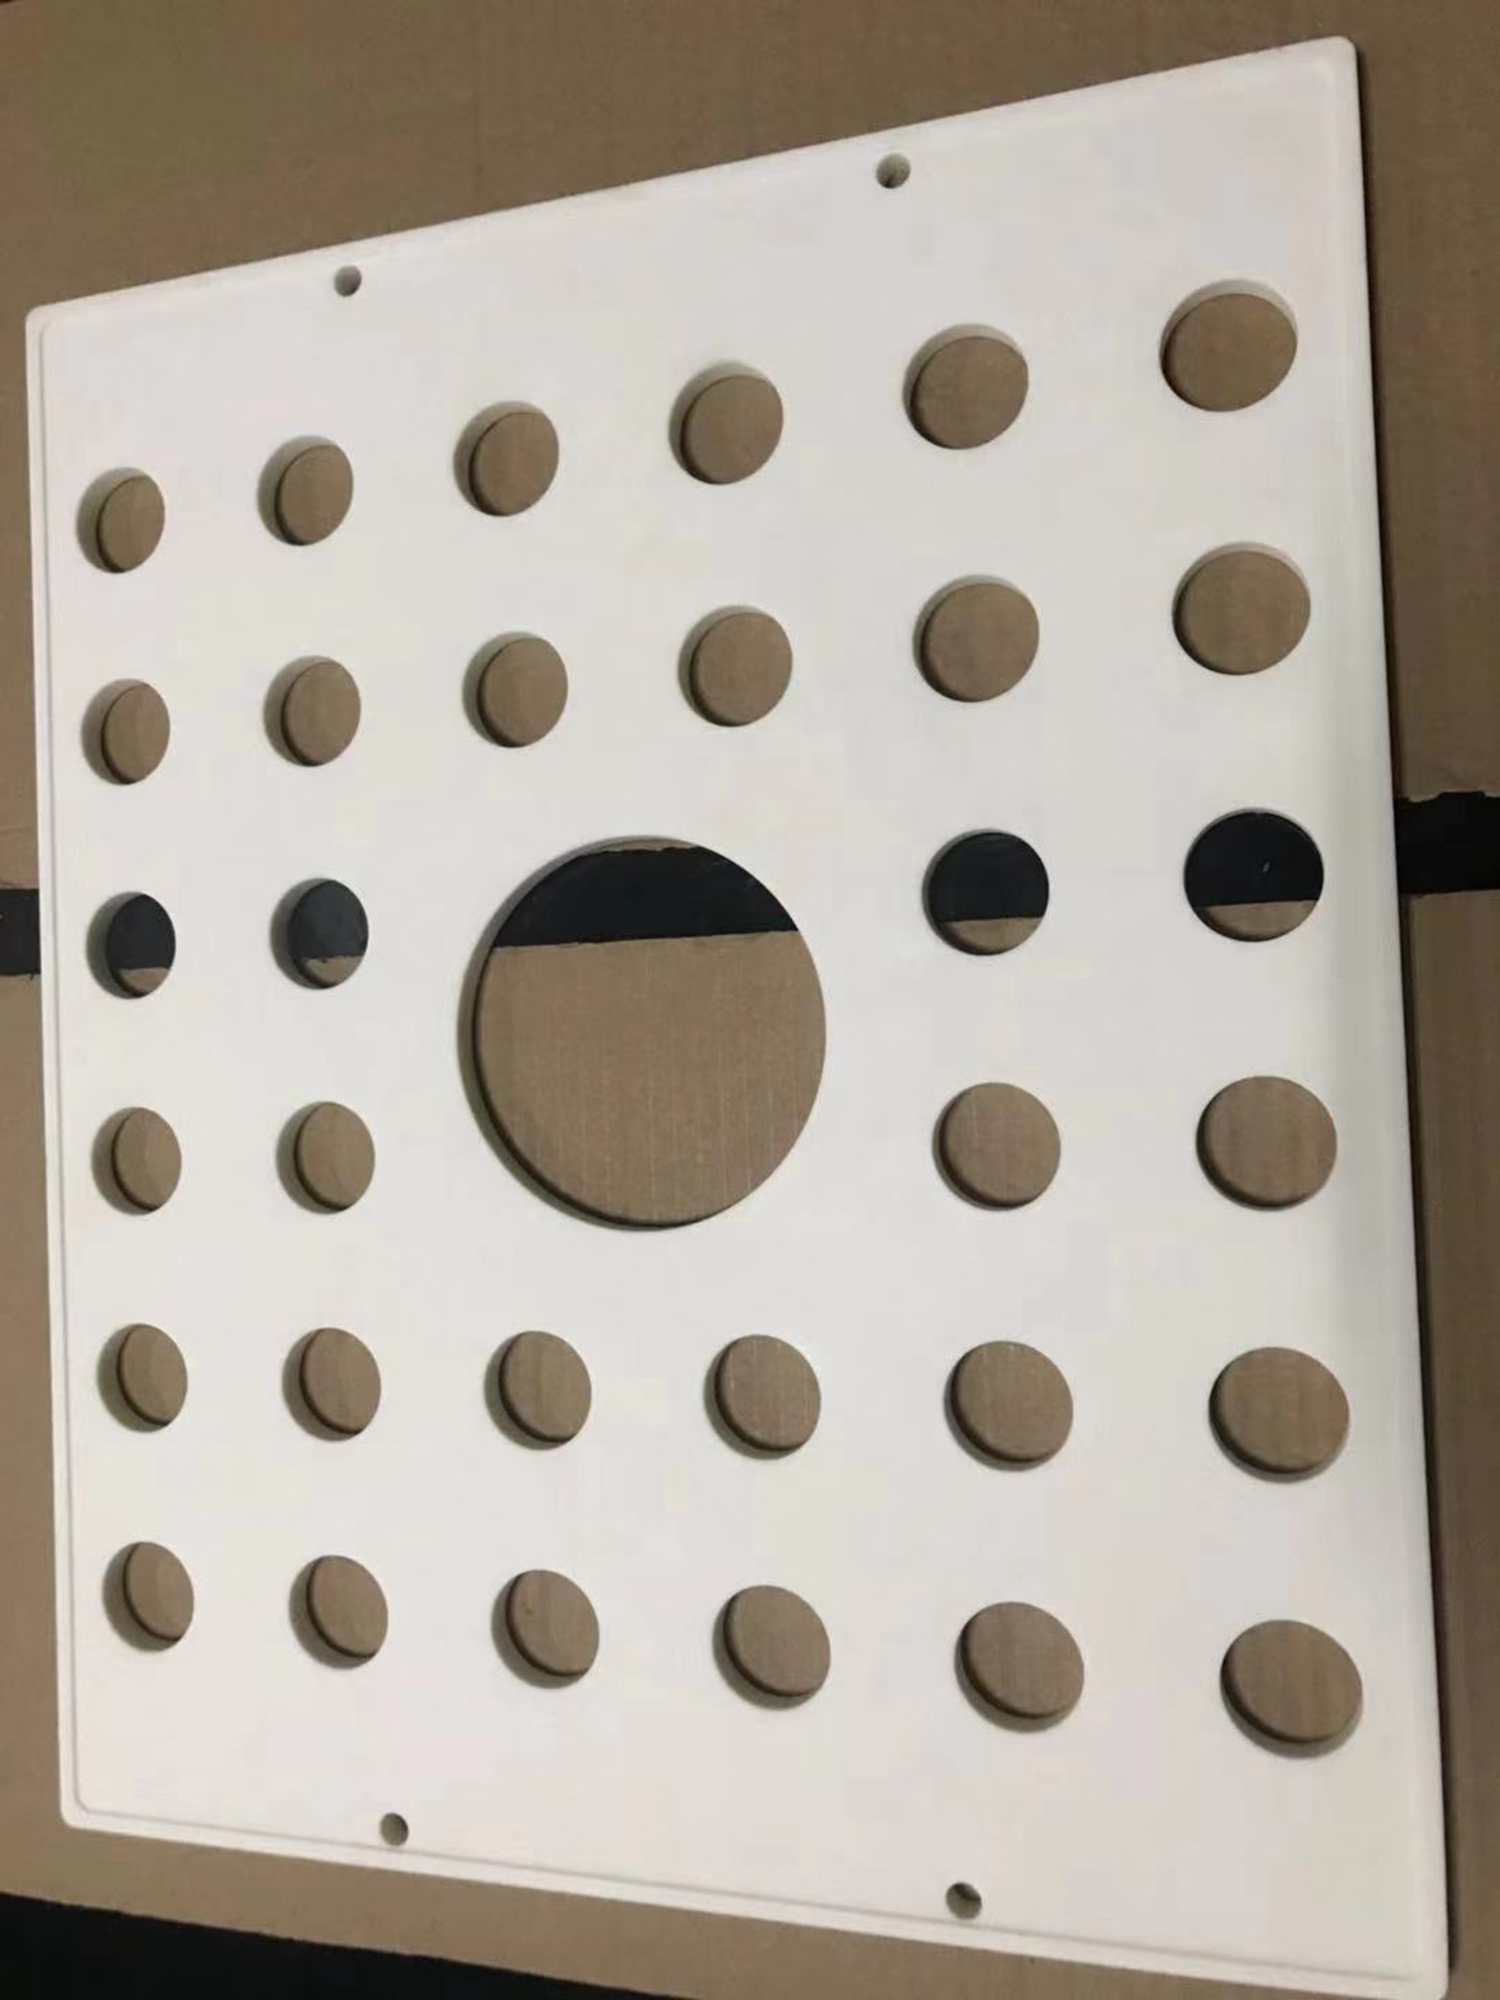
晶圆运送机械吸臂的应用非常广,主要包括以下几个方面:晶圆生产线:在晶圆生产线上,晶圆运送机械吸臂被广泛应用于晶圆的装载和卸载过程。它能够将晶圆从载体上吸附起来,并将其准确地运送到目标位置,以完成各种工序,如清洗、切割、涂覆等。晶圆运送机械吸臂的高精度和稳定性能,能够确保晶圆在整个生产过程中的安全和稳定运输。半导体封装和测试:在半导体封装和测试过程中,晶圆运送机械吸臂被用于将封装好的芯片从一个工序转移到另一个工序。它能够将芯片准确地吸附在机械臂上,并将其运送到封装或测试设备上,以完成后续的封装和测试工作。苏州官方晶圆运送机械吸臂价格多少越来越多的行业都使用了工业机器人代替人工作业。
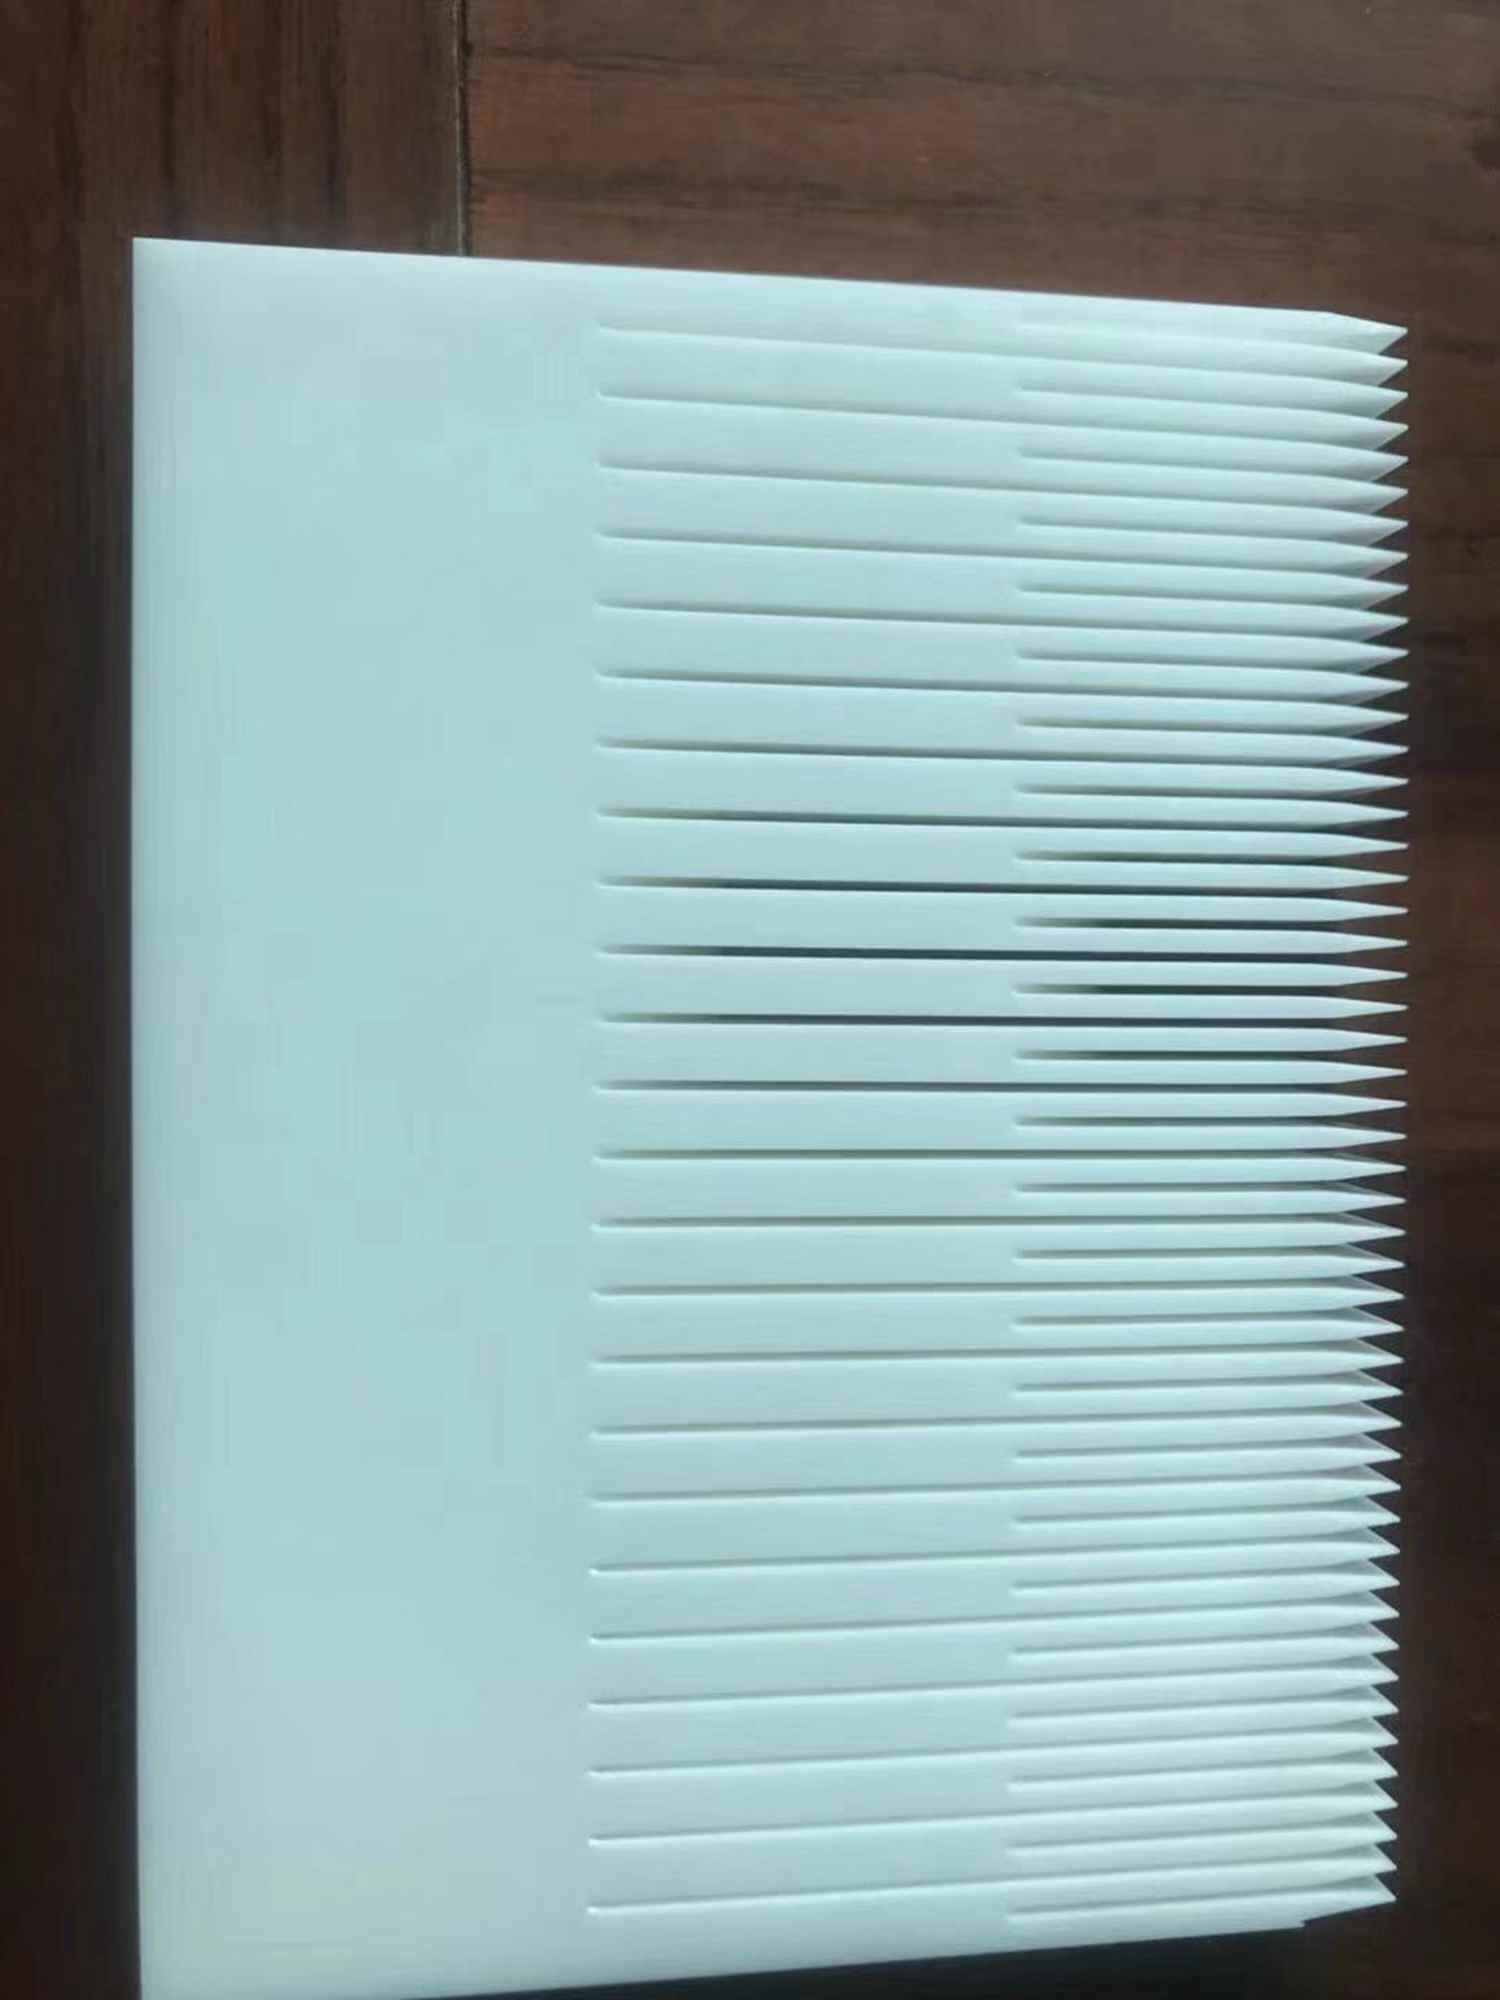
工业机械臂定义为“其操作机是自动控制的,可重复编程、多用途,并可以对3个以上轴进行编程。它可以是固定式或者移动式。在工业自动化应用中使用”。操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理解为:拟人手臂、手腕和手功能 的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。
建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较***同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。 注塑行业机械臂常称为注塑机机械手、塑料机机械手。
随着智能工业的快速发展,我们越来越多的行业都使用了工业机器人代替人工作业,那么我们来说说工业机器人如六轴机器人是怎样的? 六轴工业机器人是一种用于自然科学相关工程与技术领域的工艺试验仪器,六轴机器人的六个轴,每个轴都是一个电机配备减速机来传动,各个轴的运动方式和方向都不同,每个轴其实是模拟人手的各个关节的动作。
一轴:一轴是连接底座的部位,主要是承载上面轴的重量与底座的左右旋转,一个左右旋转的动作就是使用电机与减速机传动的结果,每个轴都是代替一个方向的运动方式。
二轴:控制机器人主臂的前后摆动、整个主臂上下运动的功能。
三轴:三轴同样是控制机器人前后摆动功能,只是比第二轴的摆臂范围小。
四轴:四轴是控制机器人上面的圆形管的部分可自由旋转的部位,活动范围相当于人的小臂,不过不是360°旋转里面有电线跟人小臂的范围相同。
五轴:第五轴控制微调的上下翻转动作,通常是当产品抓取后可以使产品翻转的动作。
六轴:第六轴就是末端法兰哪个部分旋转功能。可以360°旋转。 根据机械手运动和工作的要求,如管路、冷却装置、行程定位装置和自动检测装置等.浙江官方晶圆运送机械吸臂参考价
真空腔体开口于所述铝合金平板上表面.浙江原装晶圆运送机械吸臂批发
使用汇编语言编写计算机程序,程序员仍然需要十分熟悉计算机系统的硬件结构,所以从程序设计本身上来看仍然是低效率的、烦琐的。但正是由于汇编语言与计算机硬件系统关系密切,在某些特定的场合,如对时空效率要求很高的系统**程序以及实时控制程序等,迄今为止汇编语言仍然是十分有效的程序设计工具。工业机械臂目前还没有统一的分类标准。根据不同的要求可进行不同的分类。一、按驱动方式分1.液压式 液压驱动机械臂通常由液动机(各种油缸、油马达)、伺服阀、油泵、油箱等组成驱动系统,由驱动机械臂的执行机构进行工作。通常它具有很大的抓举能力(高达几百公斤以上),其特点是结构紧凑,动 作平稳,耐冲击,耐振动,防爆性好,但液压元件要求有较高的制造精度和密封性能,否则漏油将污染环境。2.气动式 其驱动系统通常由气缸、气阀、气罐和空压机组成,其特点是气源方便,动作迅速、结构简单、造价较低、维修方便。但难以进行速度控制,气压不可太高,故抓举能力较低。浙江原装晶圆运送机械吸臂批发
深圳市德澳美精密制造有限公司拥有很好的服务与产品,不断地受到新老用户及业内人士的肯定和信任。我们公司是全网商盟认证会员,点击页面的商盟客服图标,可以直接与我们客服人员对话,愿我们今后的合作愉快!