商机详情 -
肇庆原装晶圆运送机械吸臂哪个牌子好
对于晶圆状态的检测,主要包括晶圆的存在检测、位置偏差检测和表面质量检测等。通过光电传感器或电容传感器可以快速检测晶圆是否正确放置在吸臂上,以及在搬运过程中是否发生位移。表面质量检测传感器则可以实时监测晶圆表面是否有划痕、颗粒污染等缺陷,一旦发现异常情况,及时发出警报并采取相应措施,以保证晶圆的质量不受影响。基于这些丰富的传感器数据,控制系统可以对机械吸臂进行精确的控制。控制系统采用先进的算法和控制器,如PID控制算法、模糊控制算法等,根据传感器反馈的信息实时调整吸臂的运动速度、加速度和力量,确保晶圆在搬运过程中的平稳性和准确性。同时,控制系统还具备与其他半导体制造设备的通信接口,能够实现协同工作和自动化生产流程的无缝对接。例如,在晶圆送入光刻机进行曝光工艺时,机械吸臂可以与光刻机的控制系统进行通信,按照预定的程序和时间节点将晶圆准确地放置在光刻机的工作台上,并在曝光完成后将晶圆安全取出,整个过程高度自动化且精确无误。手臂的结构要紧凑小巧,才能做手臂运动轻快、灵活。肇庆原装晶圆运送机械吸臂哪个牌子好
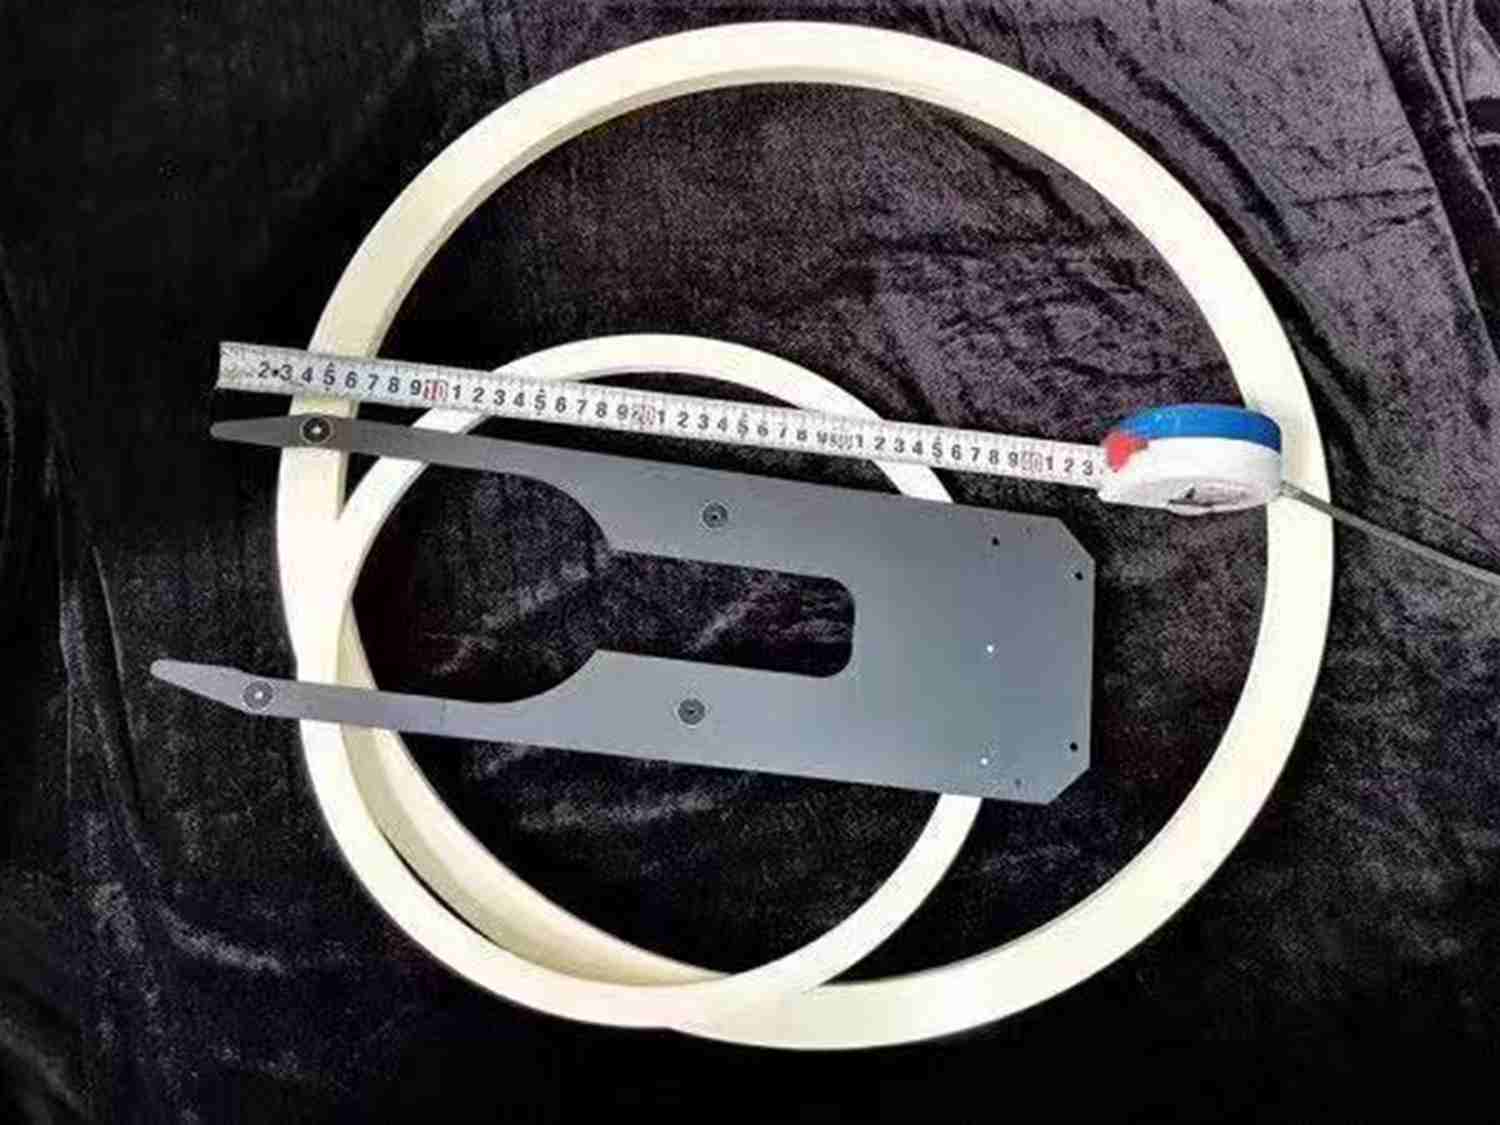
有用于输送半导体晶圆的机械手。具体地,该机械手将半导体晶圆插入到处理室(process chamber),或者将半导体晶圆从处理室中取出。传送室(transfer chamber)连结于处理室。机械手配置在该传送室内。利用机械手使半导体晶圆在传送室与处理室之间移动。传送室相当于小的无尘室。传送室防止灰尘等杂质附着于半导体晶圆。在传送室内保持空气(或者气体)清洁。另外,传送室内有时被保持为真空。要求使在传送室内工作的机械手不产生杂质的方法。茂名晶圆运送机械吸臂厂家报价各支承、连接件的刚性也要有一定的要求,以保证能承受所需要的驱动力。

可选地,所述托板包括:
主板;
排列成八字形的***支板和第二支板,在所述主板的同一侧与所述主板固定连接;
所述主板靠近所述***支板和第二支板的一端、所述***支板远离所述主板的一端、所述第二支板远离所述主板的一端均设置有所述绒毛垫。
可选地,所述表面为平面。
另外,本实用新型还提供了一种晶圆传输装置,其包括上述任一所述的机械手臂。
在本实用新型的技术方案中,机械手臂传送晶圆时,晶圆放置在托板的表面,并与绒毛垫接触,借助晶圆与绒毛垫的绒毛之间的范德华力,晶圆被稳稳地附着在机械手臂上,不易发生平移,这样不*可以避免发生机械手臂碰伤,还可以提高晶圆的传送速度以提高生产效率。
通过以下参照附图对本实用新型的示例性实施例的详细描述,本实用新型的其它特征、方面及其优点将会变得清楚。
与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业、**等应用领域中占有十分重要的地位。随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统。传统的多刚体动力学的分析方法及控制方法已不能满足多柔体系统的动力分析及控制的要求。柔性机械臂作为简单的非平凡多柔体系统,被用作多柔体系统的研究模型。 柔性机械臂不只是一个刚柔耦合的非线性系统,也是系统动力学特性与控制特性相互耦合的非线性系统。
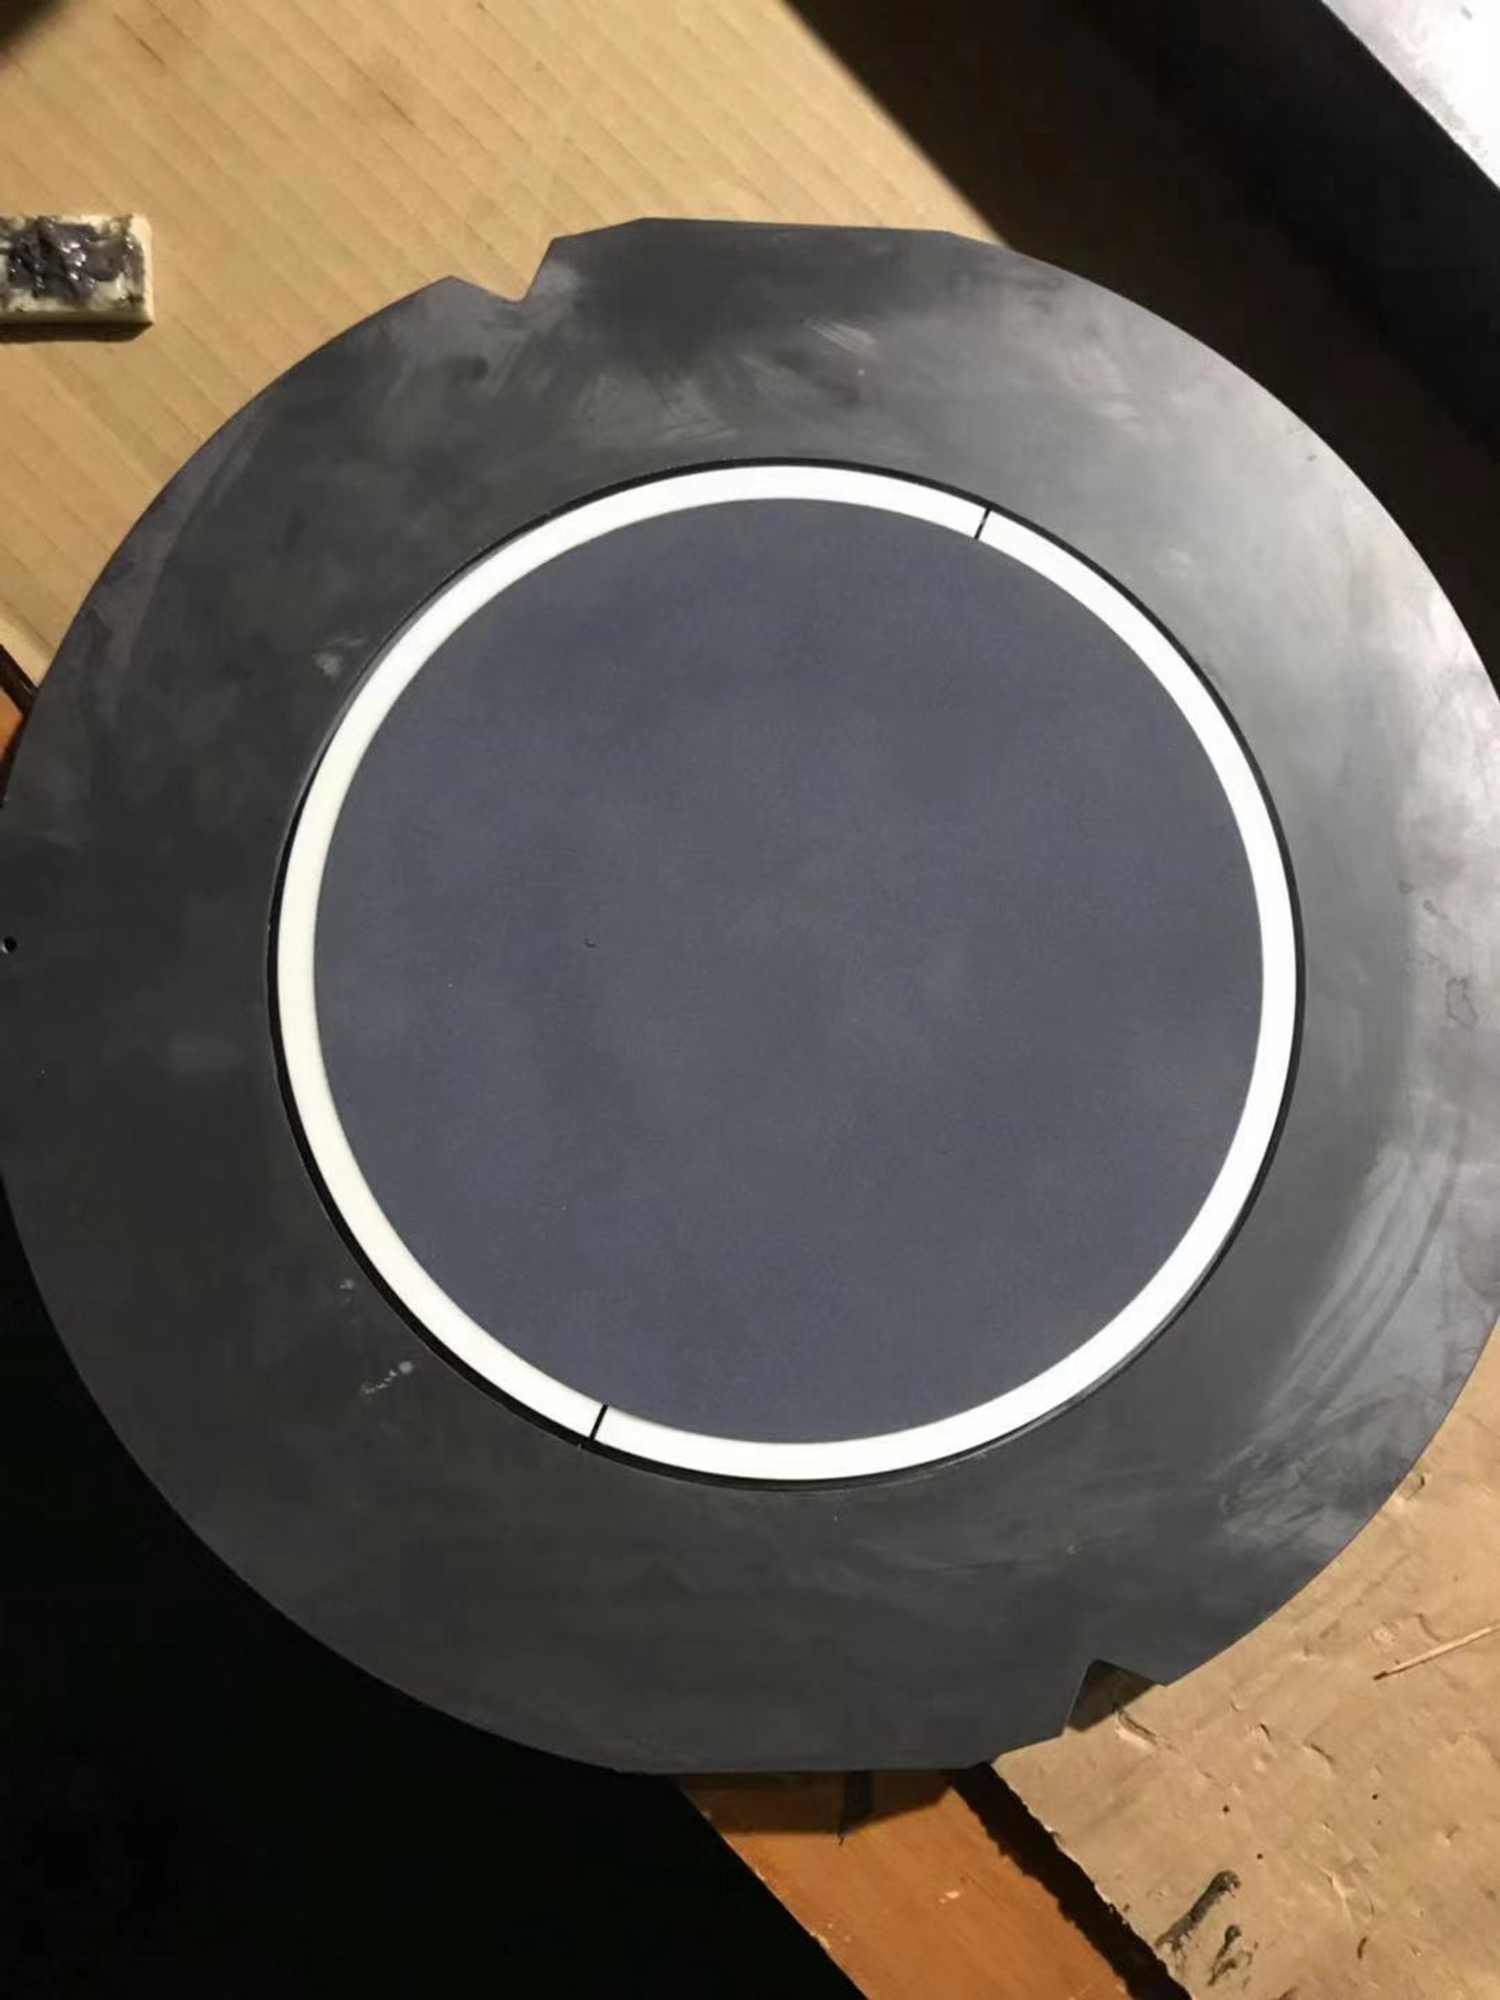
晶圆运送机械吸臂广泛应用于半导体制造过程中的各个环节,如薄膜沉积、光刻、蚀刻、清洗、检测等。具体应用举例如下:
薄膜沉积:在薄膜沉积设备中,晶圆运送机械吸臂负责将晶圆从装载室传送至沉积室,以及在沉积完成后将晶圆送回装载室。
光刻:在光刻设备中,吸臂需将晶圆精确传送至光刻机工作台,确保晶圆在曝光过程中的稳定性和精度。
蚀刻:在蚀刻设备中,晶圆运送机械吸臂需将晶圆传送至蚀刻室,并在蚀刻完成后将其送回清洗设备。
清洗和干燥:在清洗和干燥设备中,吸臂负责将晶圆传送至清洗槽,以及在清洗和干燥完成后将其送回下一工艺环节。
检测:在检测设备中,晶圆运送机械吸臂需将晶圆传送至检测台,确保检测过程中的稳定性和准确性。 晶圆运送机械吸臂应用于半导体制造、光电子等领域。河源新款晶圆运送机械吸臂公司
因此,在设计手臂时,须根据机械手抓取重量、自由度数、工作范围、运动速度及机械手的整体布局。肇庆原装晶圆运送机械吸臂哪个牌子好
电动式 电力驱动是目前机械臂使用得**多的一种驱动方式。其特点是电源方便,响应快,驱动力较大(关节型的持重已达400公斤),信号检测、传递、处理方便,并可以采用多种灵活的控制方案。驱动电机一般采用步进电机,直流伺服电机以及交流伺服电机(其中交流伺服电机为目前主要的驱动形式)。由于电机速度高,通常采用减速机构(如谐波传动、RV摆线针轮传动、齿轮传动、螺旋行动和多杆式机构等)。目前,有些机械臂已开始采用无减速机构的大转矩、低转速的电机进行直接驱动(DD),这既可以使机构简化,又可提高控制精度。二、按用途分⒈搬运机械臂 这种机械臂用途很广,一般只需点位控制。即被搬运零件无严格的运动轨迹要求,只要求始点和终点位姿准确。如机床上用的上下料器人,工件堆垛机械臂,注塑机配套用的机械等。肇庆原装晶圆运送机械吸臂哪个牌子好
“氧化铝陶瓷|氧化锆陶瓷|碳化硅陶瓷|陶瓷机械手”深圳市德澳美精密制造有限公司,公司位于:深圳市龙华区龙华街道清湖社区清湖安之龙工业园B栋201,多年来,德澳美坚持为客户提供好的服务。欢迎广大新老客户来电,来函,亲临指导,洽谈业务。德澳美期待成为您的长期合作伙伴!