商机详情 -
江西进口晶圆运送机械吸臂市场报价
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是**普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。 加设定位装置和行程检测机构。江西进口晶圆运送机械吸臂市场报价
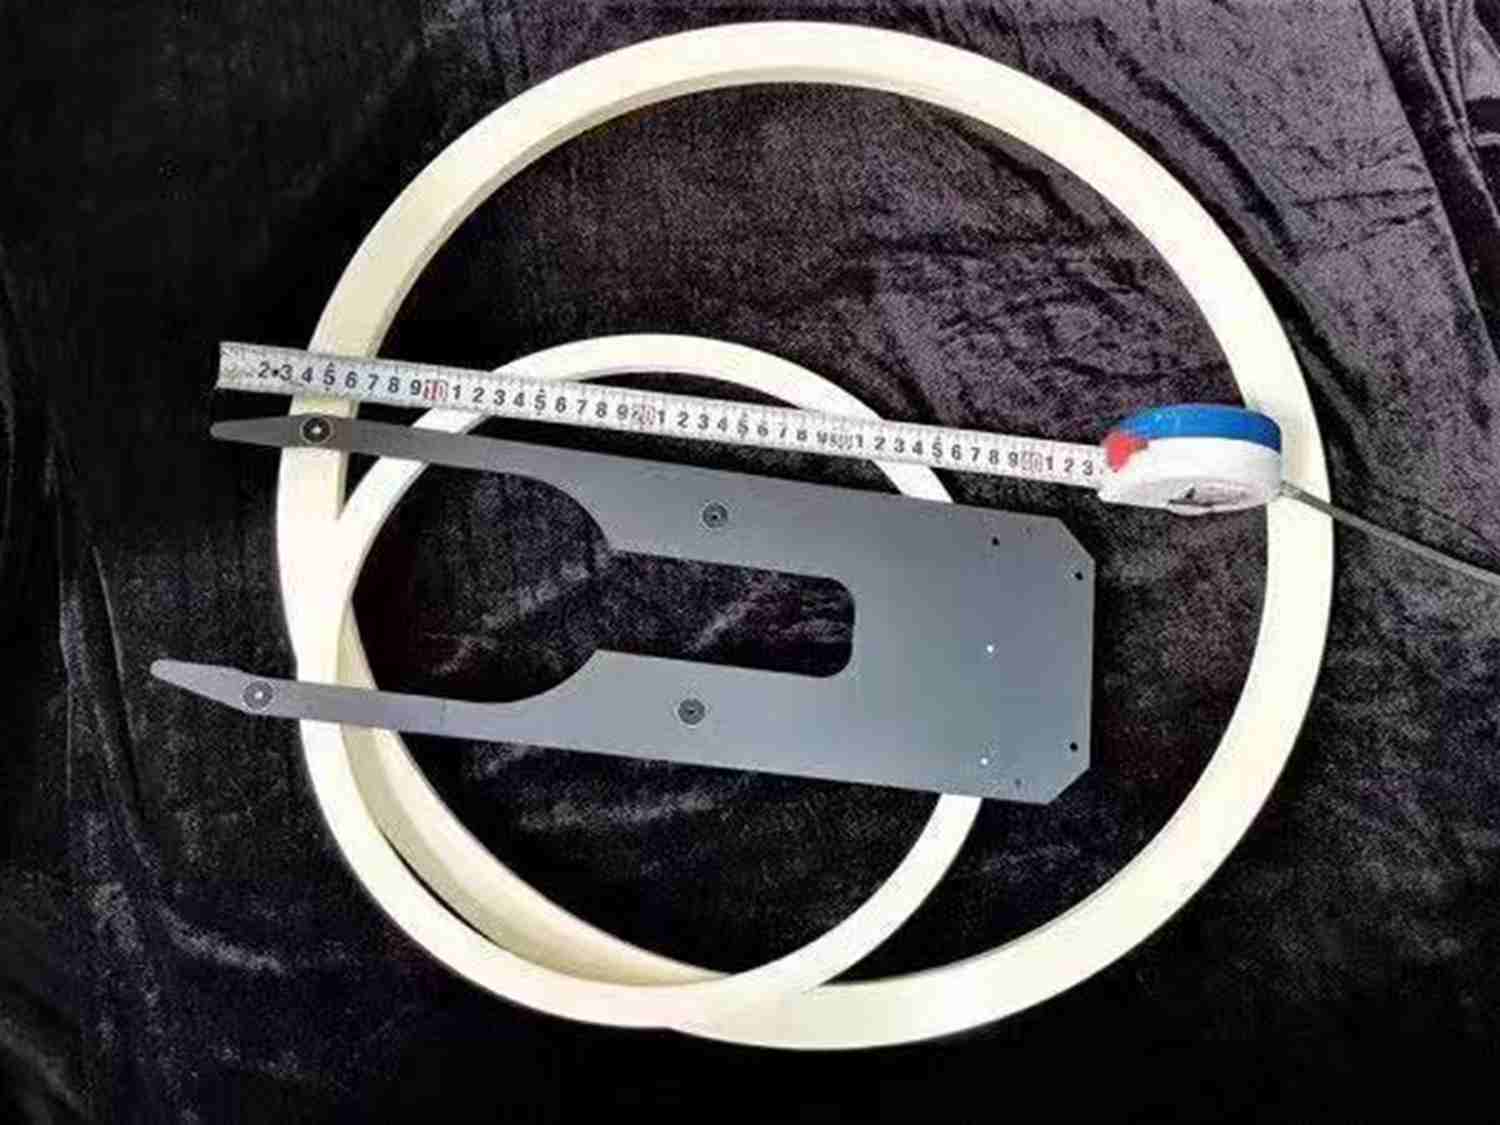
一种用于传送晶圆的真空吸附机械手,其特征在于,包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台呈环形,所述吸附绝缘凸台所围成的空间构成所述真空气道的其中一段;位于所述吸附绝缘凸台内的伪绝缘凸台,所述伪绝缘凸台与手臂一体成型,所述真空气道的其中一段位于所述伪绝缘凸台内;在垂直于所述手臂的方向上,所述吸附绝缘凸台比所述伪绝缘凸台突出;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。汕尾晶圆运送机械吸臂怎么联系实现旋转、升降运动是由横臂和产柱去完成。
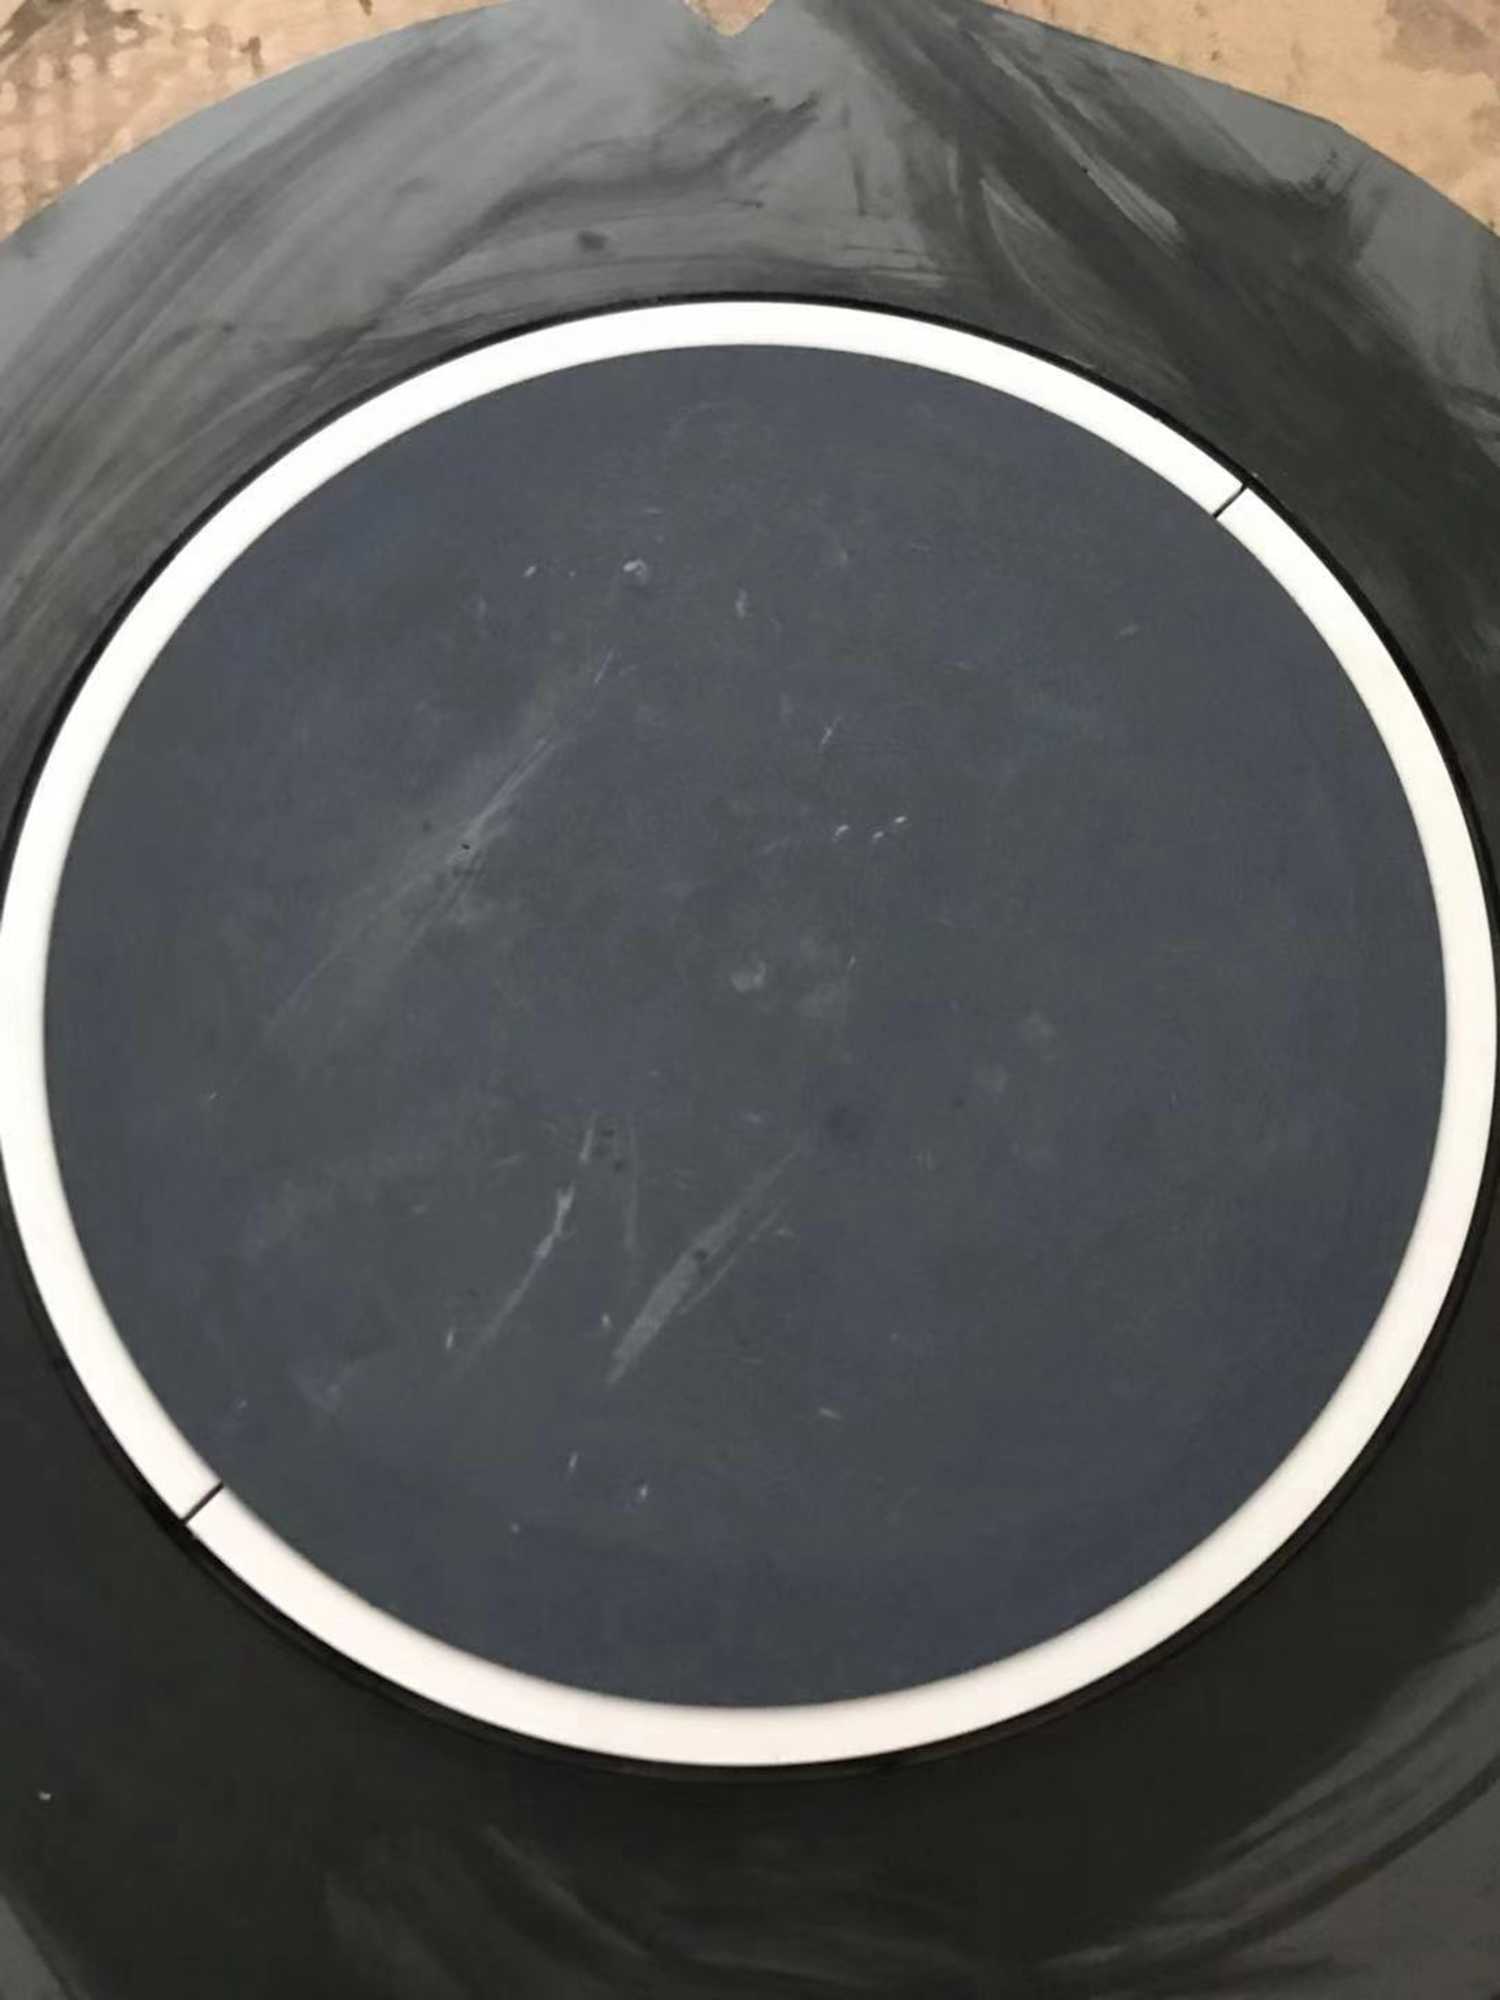
为圆柱的单晶硅晶锭更便于运输,有效的避免了在运输途中磕碰损坏,边角碎掉什么的造成材料损耗。而且,请仔细回想一下,你看到的晶圆是完全的圆的吗?非也!在硅棒做出来后,在200mm以下的硅棒上是切割一个平角,叫Flat。在200mm(含)以上硅棒上,为了减少浪费,只裁剪个圆形小口,叫做Notch。***再进行切片,得到的晶圆如下。那么,这个小豁口是做什么用的呢?很容易想到——定位。这样每片晶圆的晶向就能确定,在加工的时候也不容易出错了。所以,为什么“晶圆”没有方的???答案很简单,是一个历史遗留的问题,也是一个技术限制的问题。而且,真的没有必要做出来正方的硅片呢~。
电动式 电力驱动是目前机械臂使用得**多的一种驱动方式。其特点是电源方便,响应快,驱动力较大(关节型的持重已达400公斤),信号检测、传递、处理方便,并可以采用多种灵活的控制方案。驱动电机一般采用步进电机,直流伺服电机以及交流伺服电机(其中交流伺服电机为目前主要的驱动形式)。由于电机速度高,通常采用减速机构(如谐波传动、RV摆线针轮传动、齿轮传动、螺旋行动和多杆式机构等)。目前,有些机械臂已开始采用无减速机构的大转矩、低转速的电机进行直接驱动(DD),这既可以使机构简化,又可提高控制精度。二、按用途分⒈搬运机械臂 这种机械臂用途很广,一般只需点位控制。即被搬运零件无严格的运动轨迹要求,只要求始点和终点位姿准确。如机床上用的上下料器人,工件堆垛机械臂,注塑机配套用的机械等。尽管它们的形态各有不同,但它们都有一个共同的特点,就是能够接受指令.
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。 机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。清远晶圆运送机械吸臂批发零售价
手臂。起着连接和承受外力的作用。江西进口晶圆运送机械吸臂市场报价
控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。 江西进口晶圆运送机械吸臂市场报价
深圳市德澳美科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在广东省等地区的机械及行业设备中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,深圳市德澳美精密制造供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!