商机详情 -
江西正规晶圆运送机械吸臂企业
接下来是单晶硅生长,**常用的方法叫直拉法(CZ法)。如下图所示,高纯度的多晶硅放在石英坩埚中,并用外面围绕着的石墨加热器不断加热,温度维持在大约1400 ℃,炉中的气体通常是惰性气体,使多晶硅熔化,同时又不会产生不需要的化学反应。为了形成单晶硅,还需要控制晶体的方向:坩埚带着多晶硅熔化物在旋转,把一颗籽晶浸入其中,并且由拉制棒带着籽晶作反方向旋转,同时慢慢地、垂直地由硅熔化物中向上拉出。熔化的多晶硅会粘在籽晶的底端,按籽晶晶格排列的方向不断地生长上去。因此所生长的晶体的方向性是由籽晶所决定的,在其被拉出和冷却后就生长成了与籽晶内部晶格方向相同的单晶硅棒。因此,在设计手臂时,须根据机械手抓取重量、自由度数、工作范围、运动速度及机械手的整体布局。江西正规晶圆运送机械吸臂企业

3) 加速度反馈控制。Khorrami FarShad 和Jain Sandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4) 被动阻尼控制。为降低柔性体相对弹性变形的影响 选用各种耗能或储能材料设计臂的结构以控制振动。 或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。 近年来 粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。RoSSi Mauro 和Wang David研究了柔性机器人的被动控制问题。5) 力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法 即根据逆动力学分析 通过臂末端的给定运动求得施加于驱动端的力矩 并通过运动或力检测对驱动力矩进行反馈补偿。江西正规晶圆运送机械吸臂企业晶圆运送机械吸臂应用于半导体制造、光电子等领域。
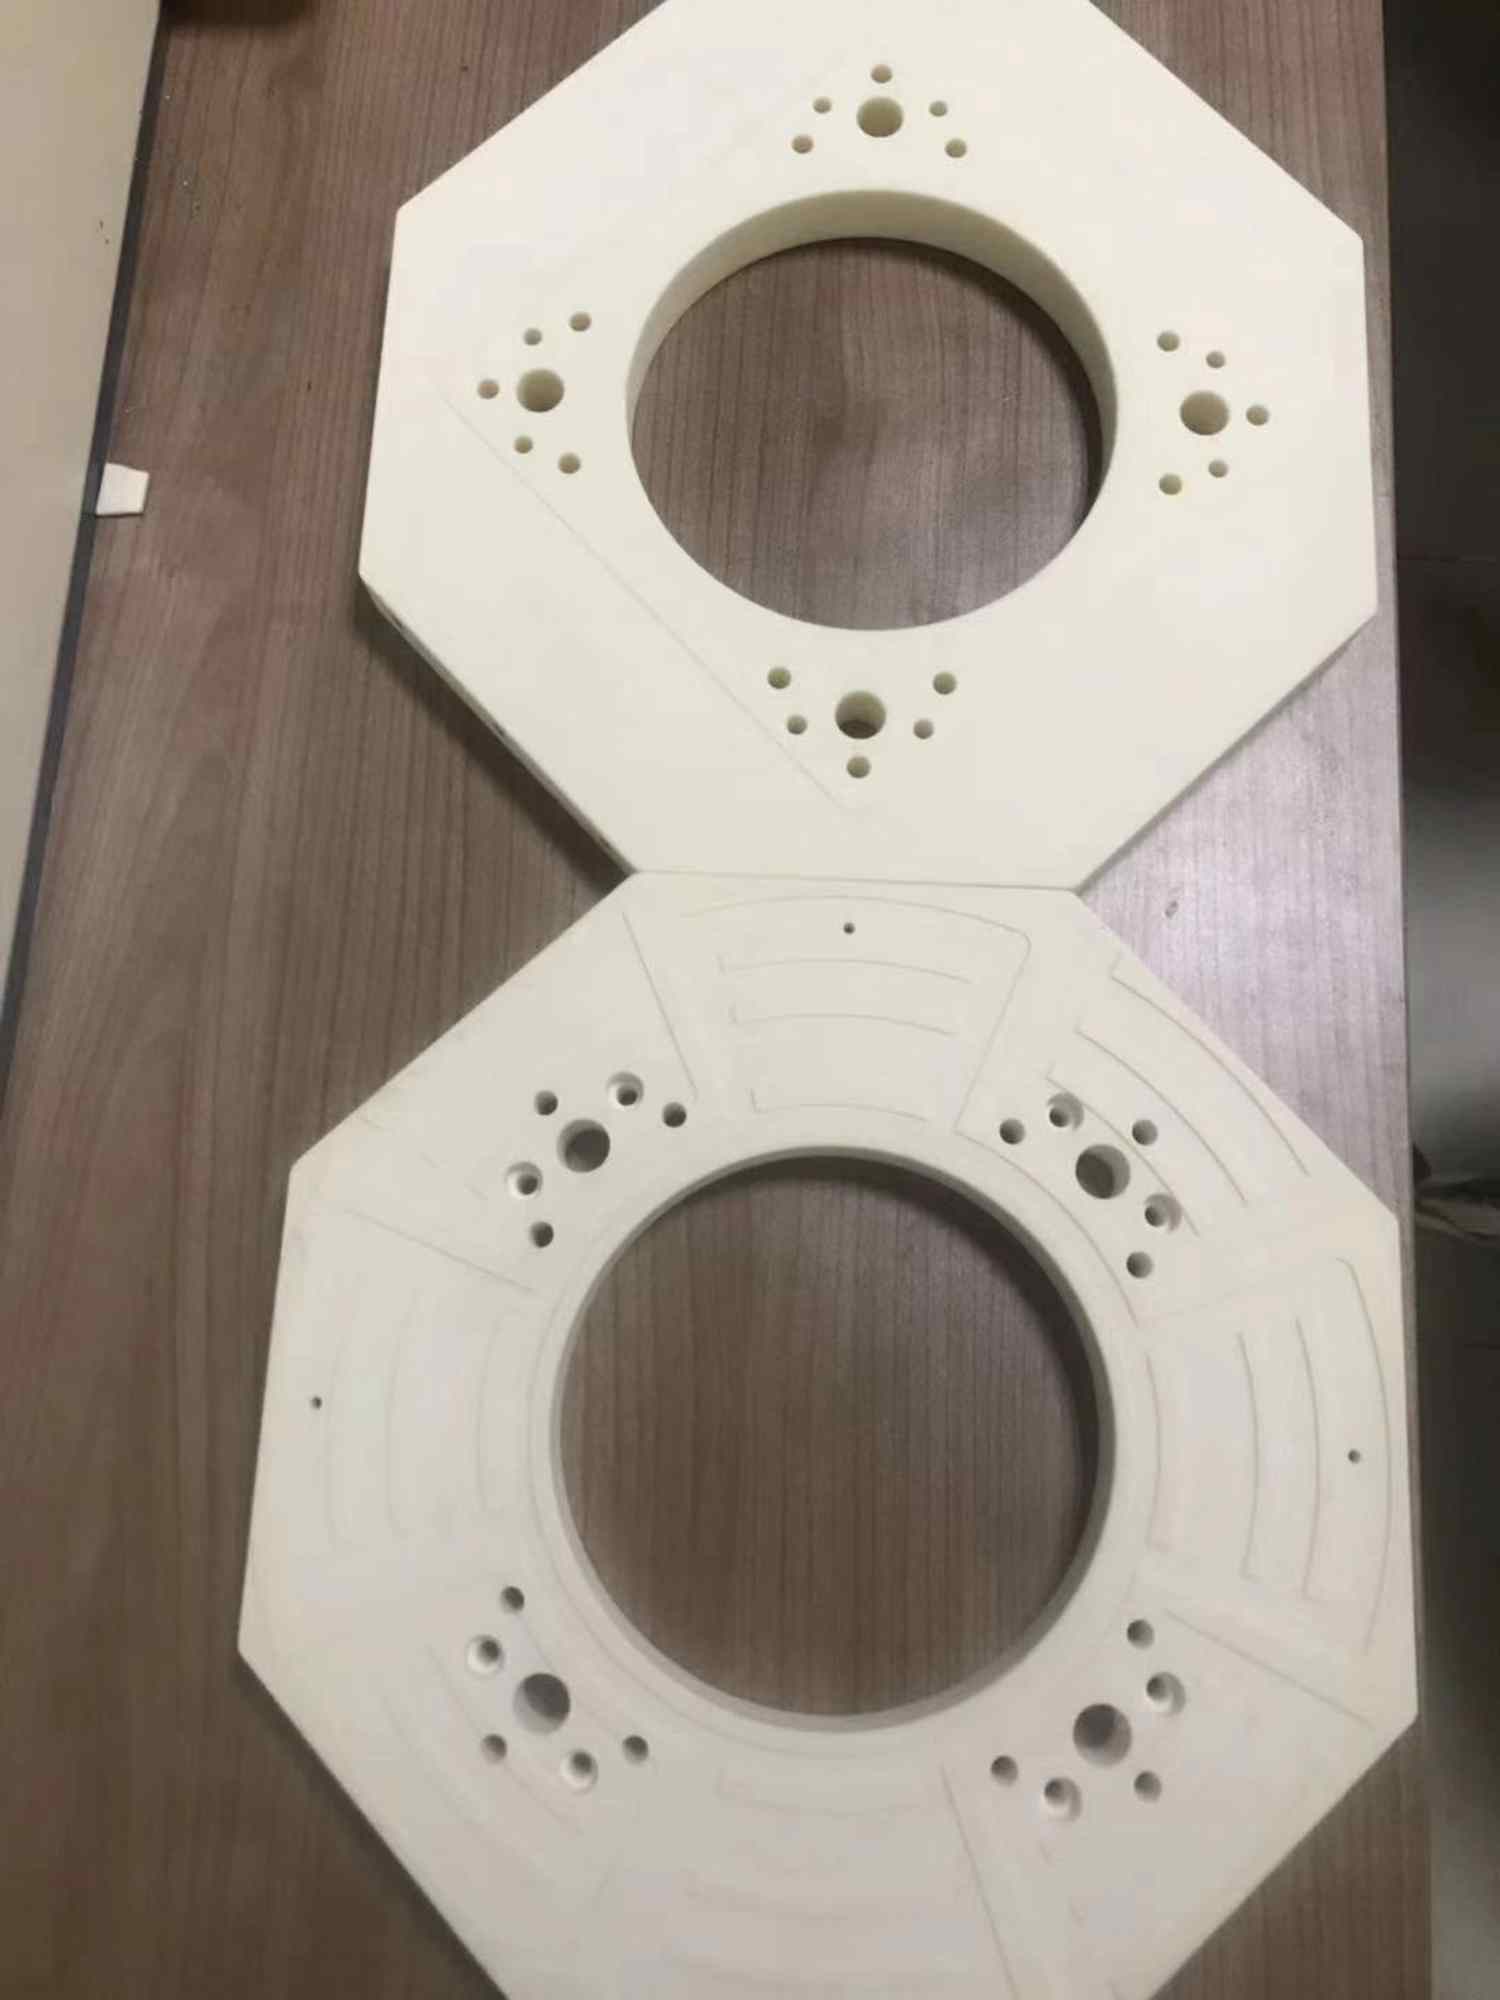
电镀:
到这一步,晶圆基本上就完成了,现在要在晶圆上镀一层硫酸铜,铜离子会从正极走向负极。
抛光:
然后将Wafer进行打磨,到这一步晶圆就真正的完成了。
切割:
对晶圆进行切割,值得一提的是晶圆十分易碎,因此对切割的工艺要求也是非常高的。
测试:
测试分为三大类:功能测试、性能测试、抗老化测试。大致测试模式如下:接触测试、功耗测试、输入漏电测试、输出电平测试、动态参数测试、模拟信号参数测试等等。全部测试都通过的,就是正片;部分测试未通过,但正常使用无碍,这是白片;未开始测试,就发现晶圆具有瑕疵的,这是黑片。
工业机械臂定义为“其操作机是自动控制的,可重复编程、多用途,并可以对3个以上轴进行编程。它可以是固定式或者移动式。在工业自动化应用中使用”。操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理解为:拟人手臂、手腕和手功能 的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。 手臂就要产生振动,或动作时工件卡死无法工作。
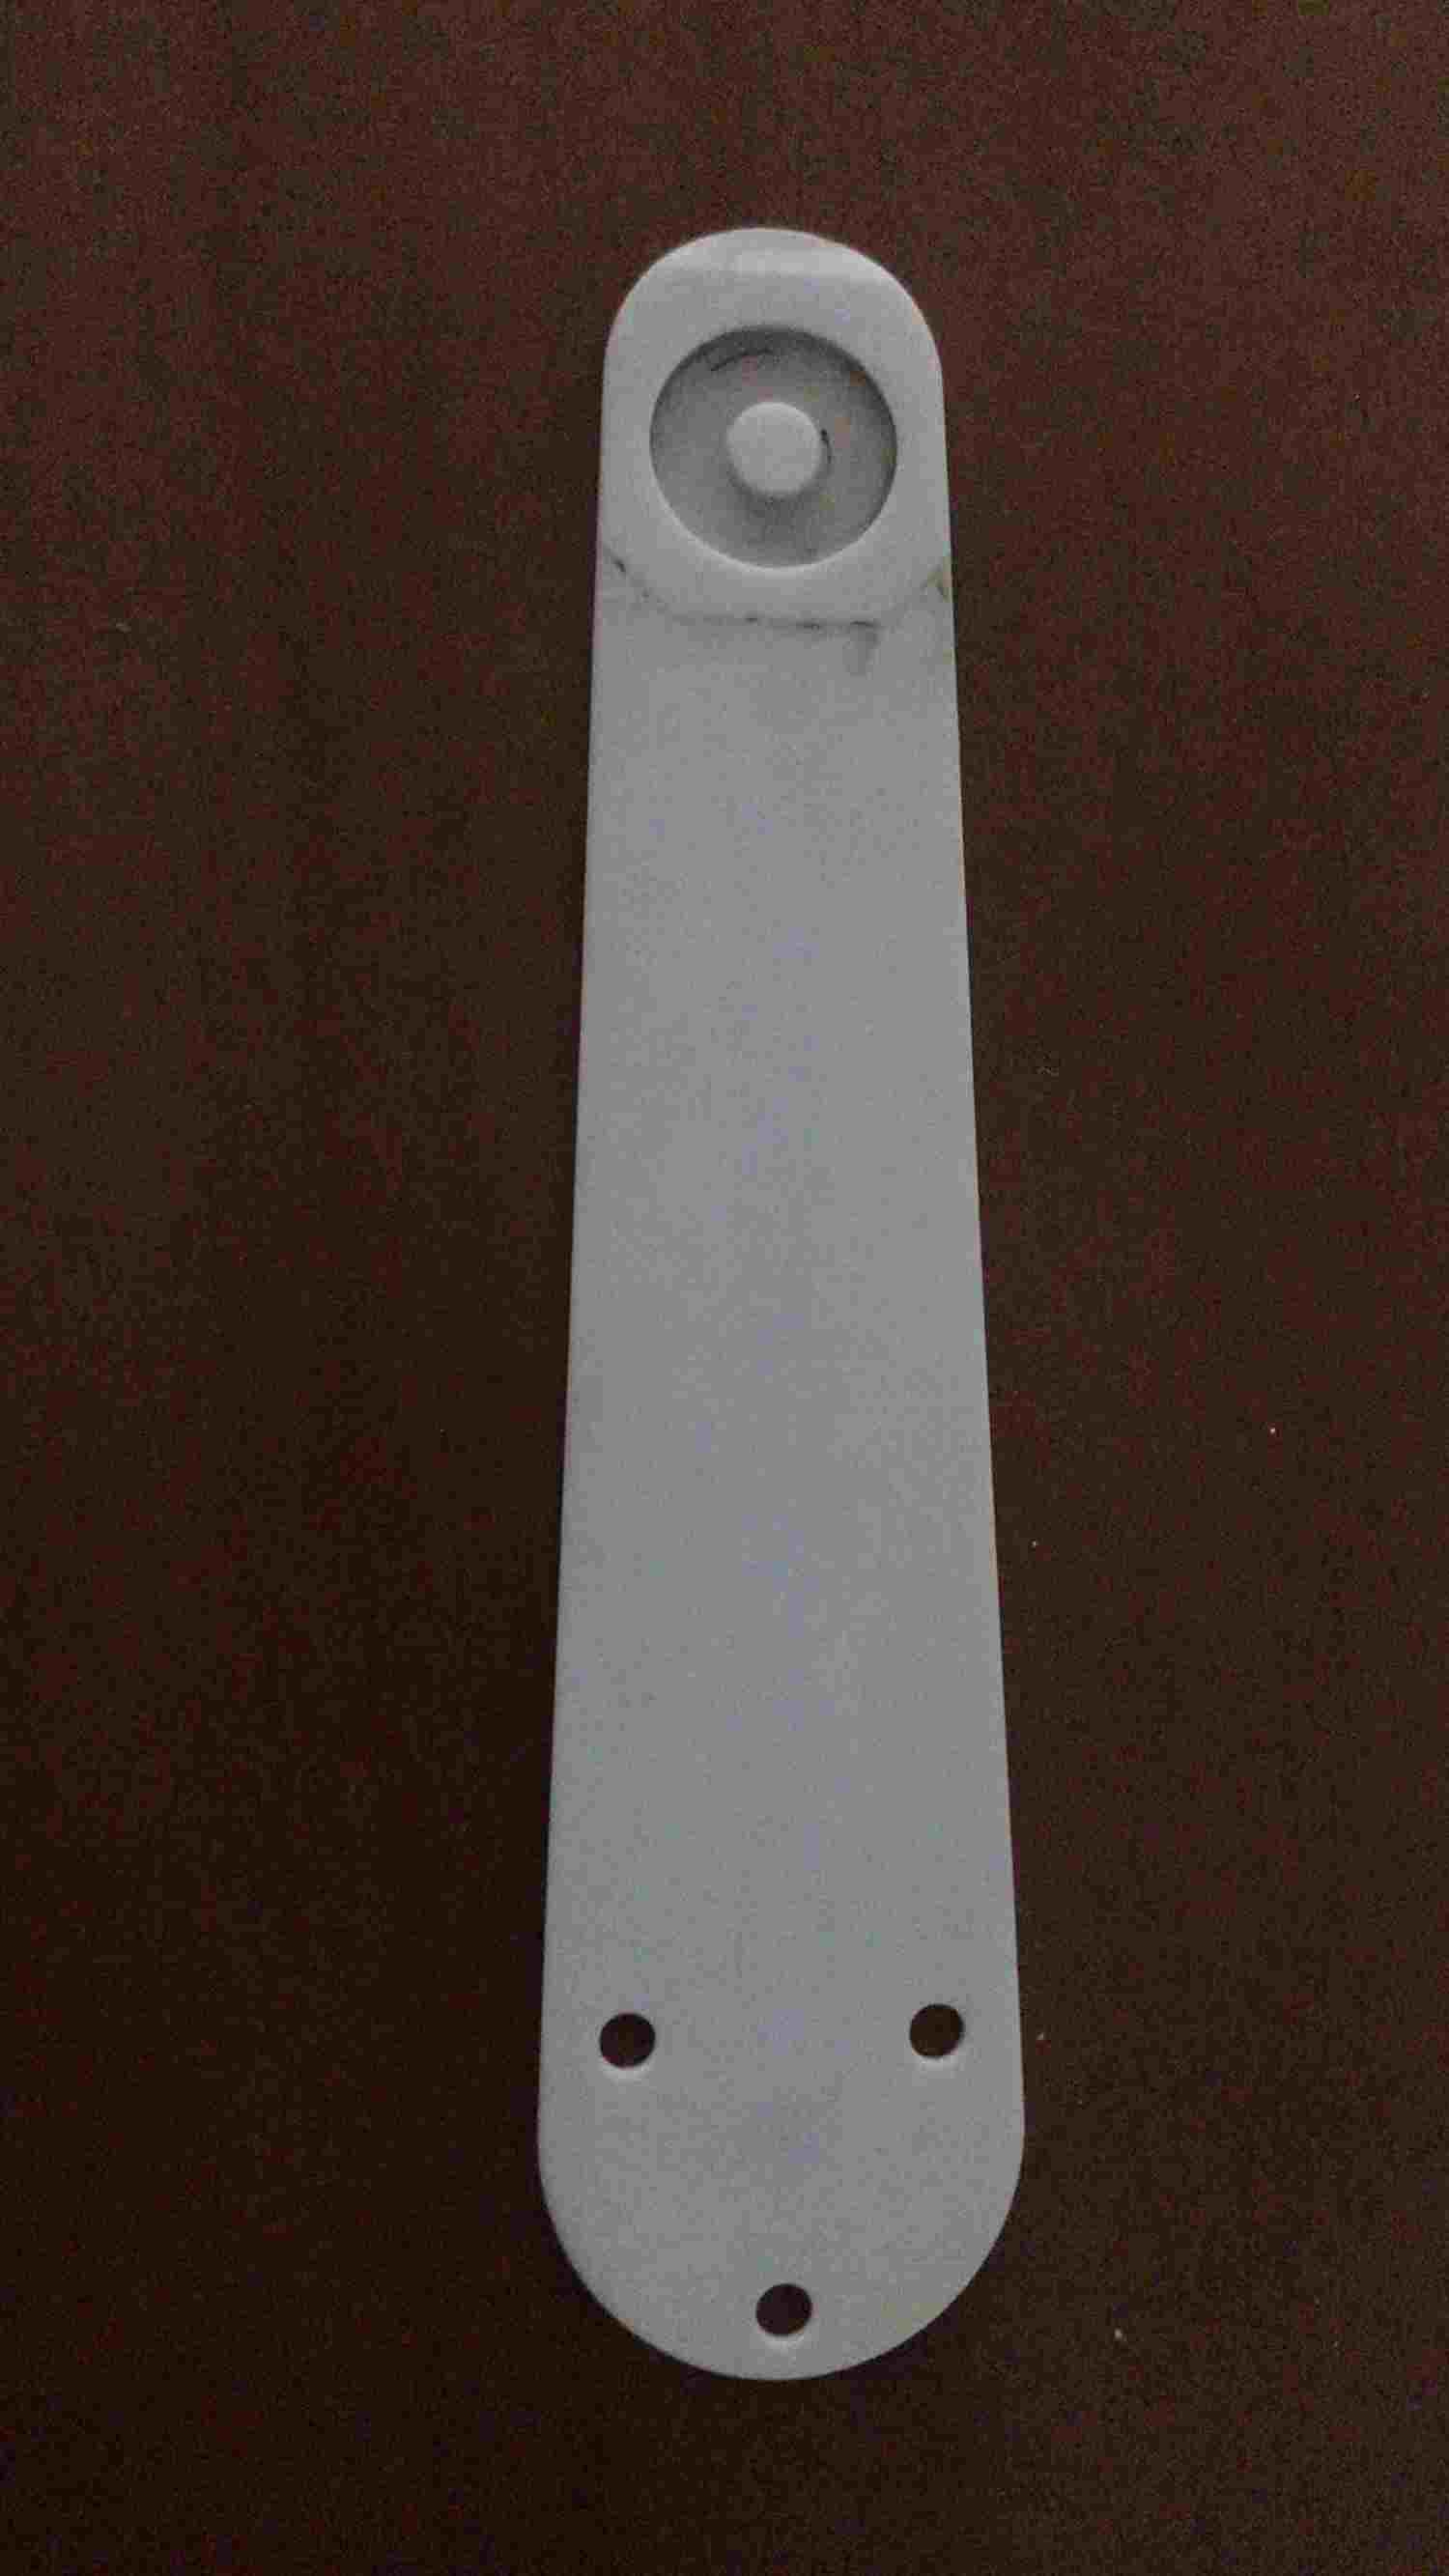
随着智能工业的快速发展,我们越来越多的行业都使用了工业机器人代替人工作业,那么我们来说说工业机器人如六轴机器人是怎样的? 六轴工业机器人是一种用于自然科学相关工程与技术领域的工艺试验仪器,六轴机器人的六个轴,每个轴都是一个电机配备减速机来传动,各个轴的运动方式和方向都不同,每个轴其实是模拟人手的各个关节的动作。
一轴:一轴是连接底座的部位,主要是承载上面轴的重量与底座的左右旋转,一个左右旋转的动作就是使用电机与减速机传动的结果,每个轴都是代替一个方向的运动方式。
二轴:控制机器人主臂的前后摆动、整个主臂上下运动的功能。
三轴:三轴同样是控制机器人前后摆动功能,只是比第二轴的摆臂范围小。
四轴:四轴是控制机器人上面的圆形管的部分可自由旋转的部位,活动范围相当于人的小臂,不过不是360°旋转里面有电线跟人小臂的范围相同。
五轴:第五轴控制微调的上下翻转动作,通常是当产品抓取后可以使产品翻转的动作。
六轴:第六轴就是末端法兰哪个部分旋转功能。可以360°旋转。 机械手臂的应用场景有哪些呢?河源原装晶圆运送机械吸臂公司
手臂上的零部件,如油缸、导向杆、控制件等都安装在手臂上。江西正规晶圆运送机械吸臂企业
晶圆运送机械吸臂的机械结构设计精巧且复杂。为了保证晶圆在搬运过程中的稳定性,吸臂的末端通常配备有专门设计的晶圆吸附装置。这些吸附装置采用真空吸附原理,通过在晶圆表面形成负压,将晶圆牢固地吸附在吸臂上。吸附装置的吸盘材质通常选用柔软、高弹性且无污染的材料,如硅胶等,既能确保足够的吸附力,又不会对晶圆表面造成损伤。同时,吸盘的形状和布局也经过优化,以保证晶圆受力均匀,避免在吸附和搬运过程中产生翘曲或破裂等问题。江西正规晶圆运送机械吸臂企业
深圳市德澳美精密制造有限公司是专业从事“氧化铝陶瓷|氧化锆陶瓷|碳化硅陶瓷|陶瓷机械手”的企业,公司秉承“诚信经营,用心服务”的理念,为您提供质量的产品和服务。欢迎来电咨询!