商机详情 -
苏州晶圆运送机械吸臂代理
有用于输送半导体晶圆的机械手。具体地,该机械手将半导体晶圆插入到处理室(process chamber),或者将半导体晶圆从处理室中取出。传送室(transfer chamber)连结于处理室。机械手配置在该传送室内。利用机械手使半导体晶圆在传送室与处理室之间移动。传送室相当于小的无尘室。传送室防止灰尘等杂质附着于半导体晶圆。在传送室内保持空气(或者气体)清洁。另外,传送室内有时被保持为真空。要求使在传送室内工作的机械手不产生杂质的方法。柔性机械臂具有较低的能耗、较大的操作空间和很高的效率。苏州晶圆运送机械吸臂代理
基因决定”——生长方法导致若要回答这个问题,首先要说一个大约有100余年历史的原因。。。1918年,前苏联科学家切克劳斯基(Czochralski)建立起来一种晶体生长方法——直拉式晶体生长方法,简称CZ法。硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。首先是硅砂的提纯及熔炼。这个阶段主要是通过溶解、提纯、蒸馏等一系列措施得到多晶硅。接下来是单晶硅生长工艺。就是从硅熔体中生长出单晶硅。高纯度的多晶硅放在石英坩埚中,在保护性气氛中高温加热使其熔化。使用一颗小的籽晶缓慢地从旋转着的熔体中缓慢上升,即可垂直拉制出大直径的单晶硅锭。***一步是晶圆成型。单晶硅锭一般呈圆柱型,直径从3英寸到十几英寸不等。硅锭经过切片、抛光之后,就得到了单晶硅圆片,也即晶圆。 苏州晶圆运送机械吸臂代理机械手臂的应用场景有哪些呢?
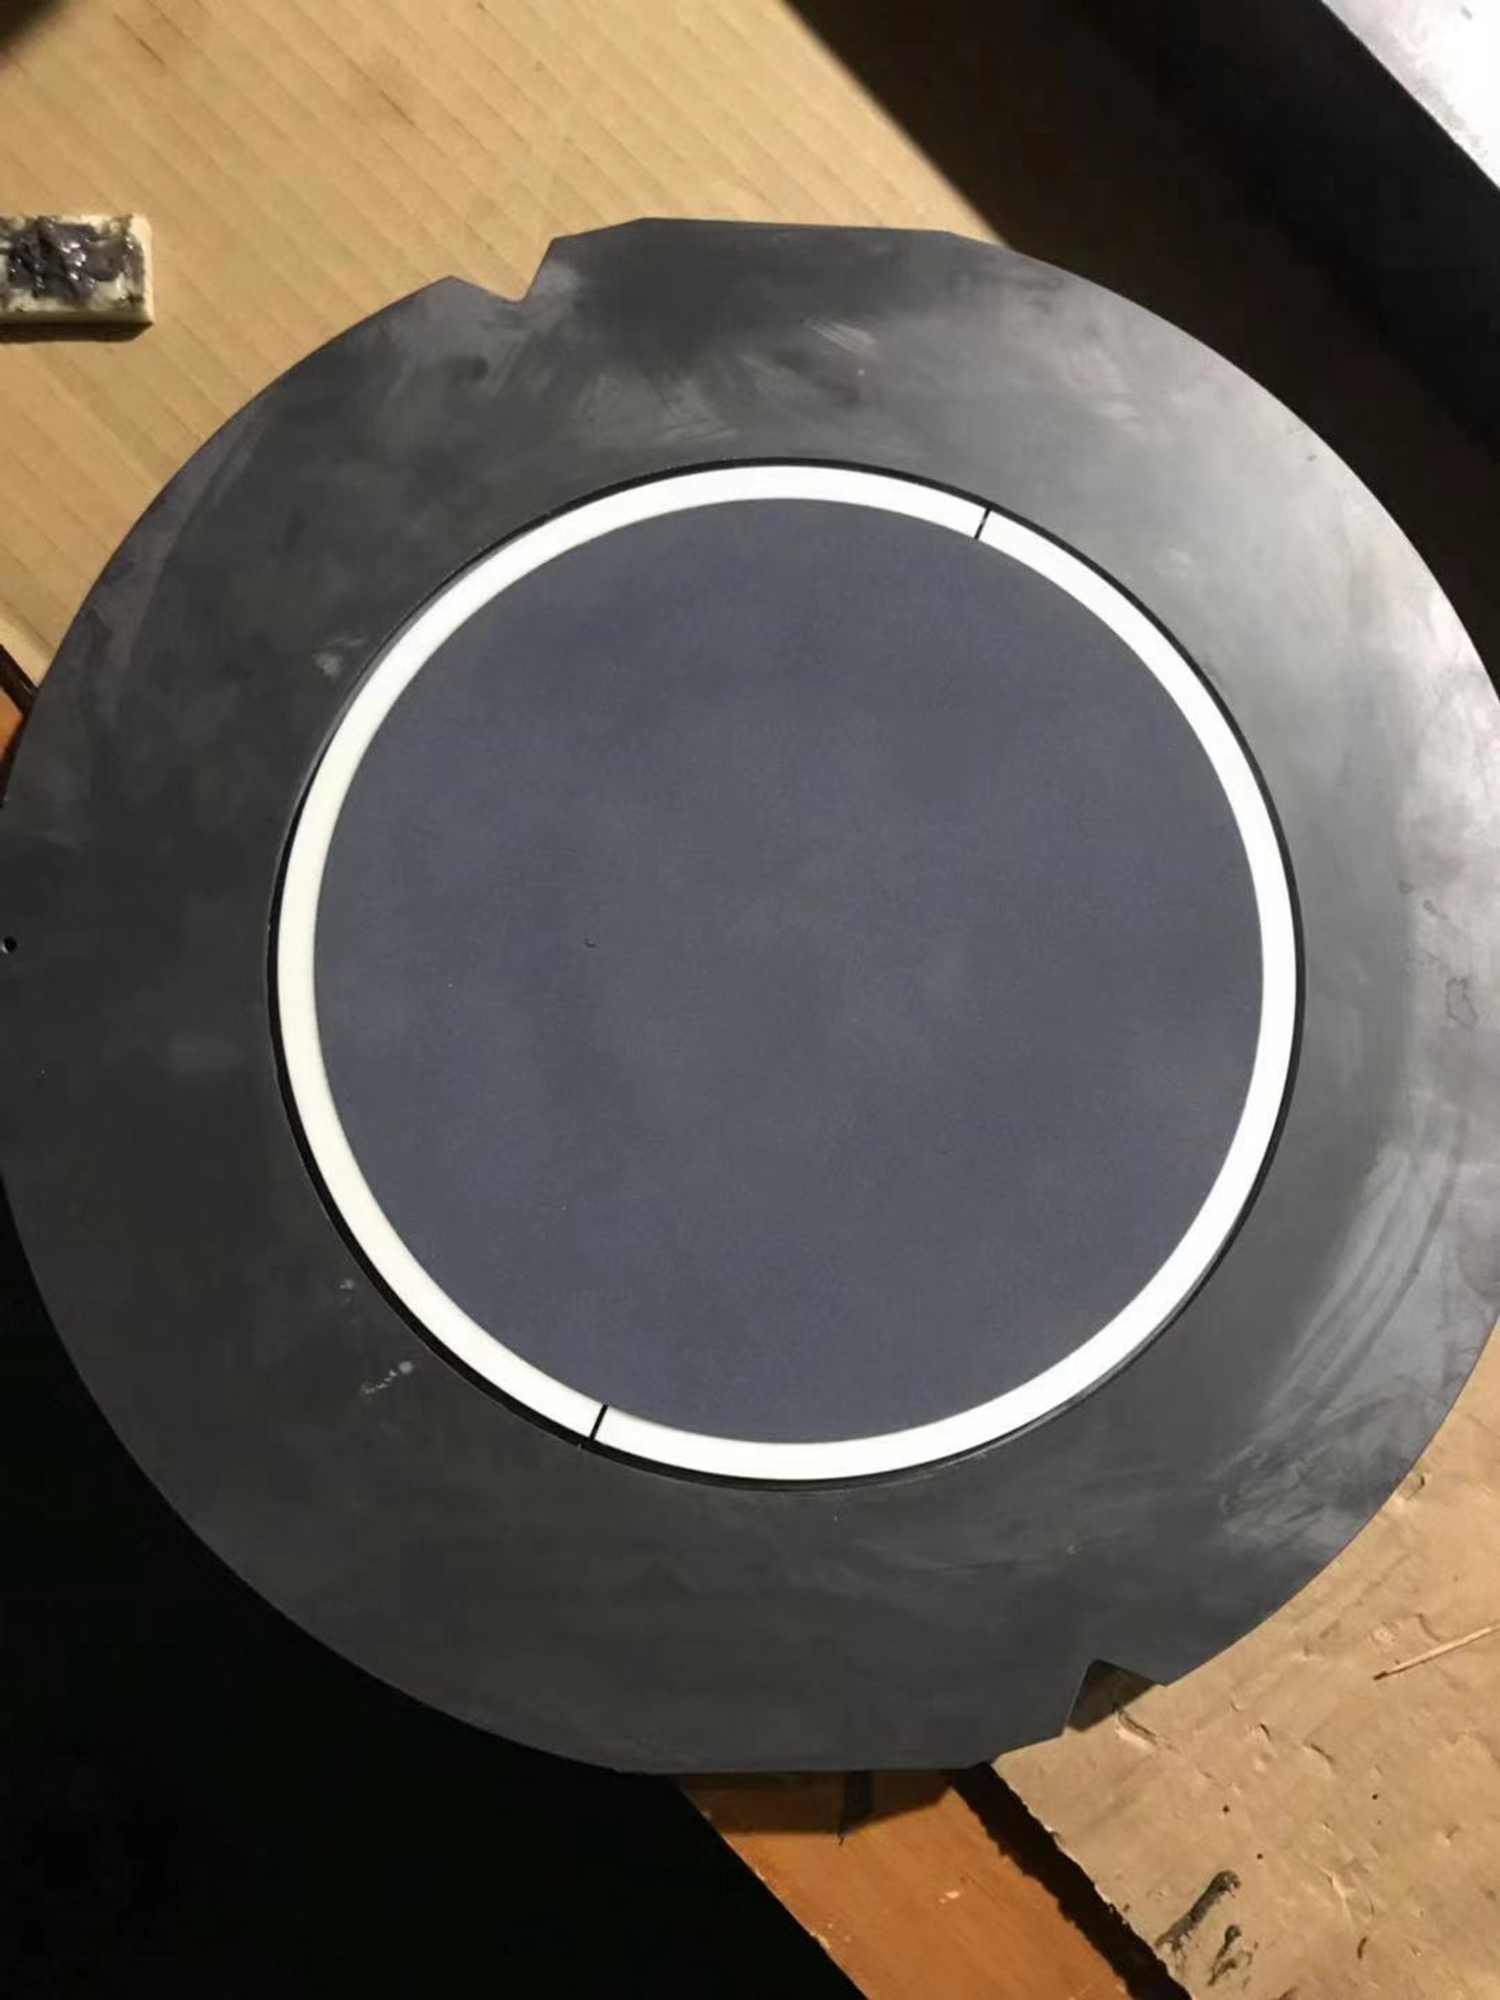
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。
区熔法分为两种:水平区熔法和立式悬浮区熔法。前者主要用于锗、GaAs等材料的提纯和单晶生长;后者主要用于硅。为什么有横着和竖着长的不同捏?这是由于硅的熔点高,化学性能活泼,容易受到异物的玷污,所以难以找到适合的器皿来盛方,自然水平区熔法不能用在硅的生长上啦。区熔法与直拉法比较大的不同之处在于:区熔法一般不使用坩锅,引入的杂质更少,生长的材料杂质含量也就更少。总而言之,单晶硅棒是圆柱形的,使用这种方法得到的单晶硅圆片自然也是圆形的了。就是下图这个样的——知道是两头的尖尖是如何造成的吗?Bingo,图左的尖尖是籽晶,图右的尖尖是晶棒长到***,从熔融态里出来后,由于复杂的流体力学原理,以及熔融态的硅迅速凝固而导致的。 一般机构可由电力、液压、气动、人力驱动。
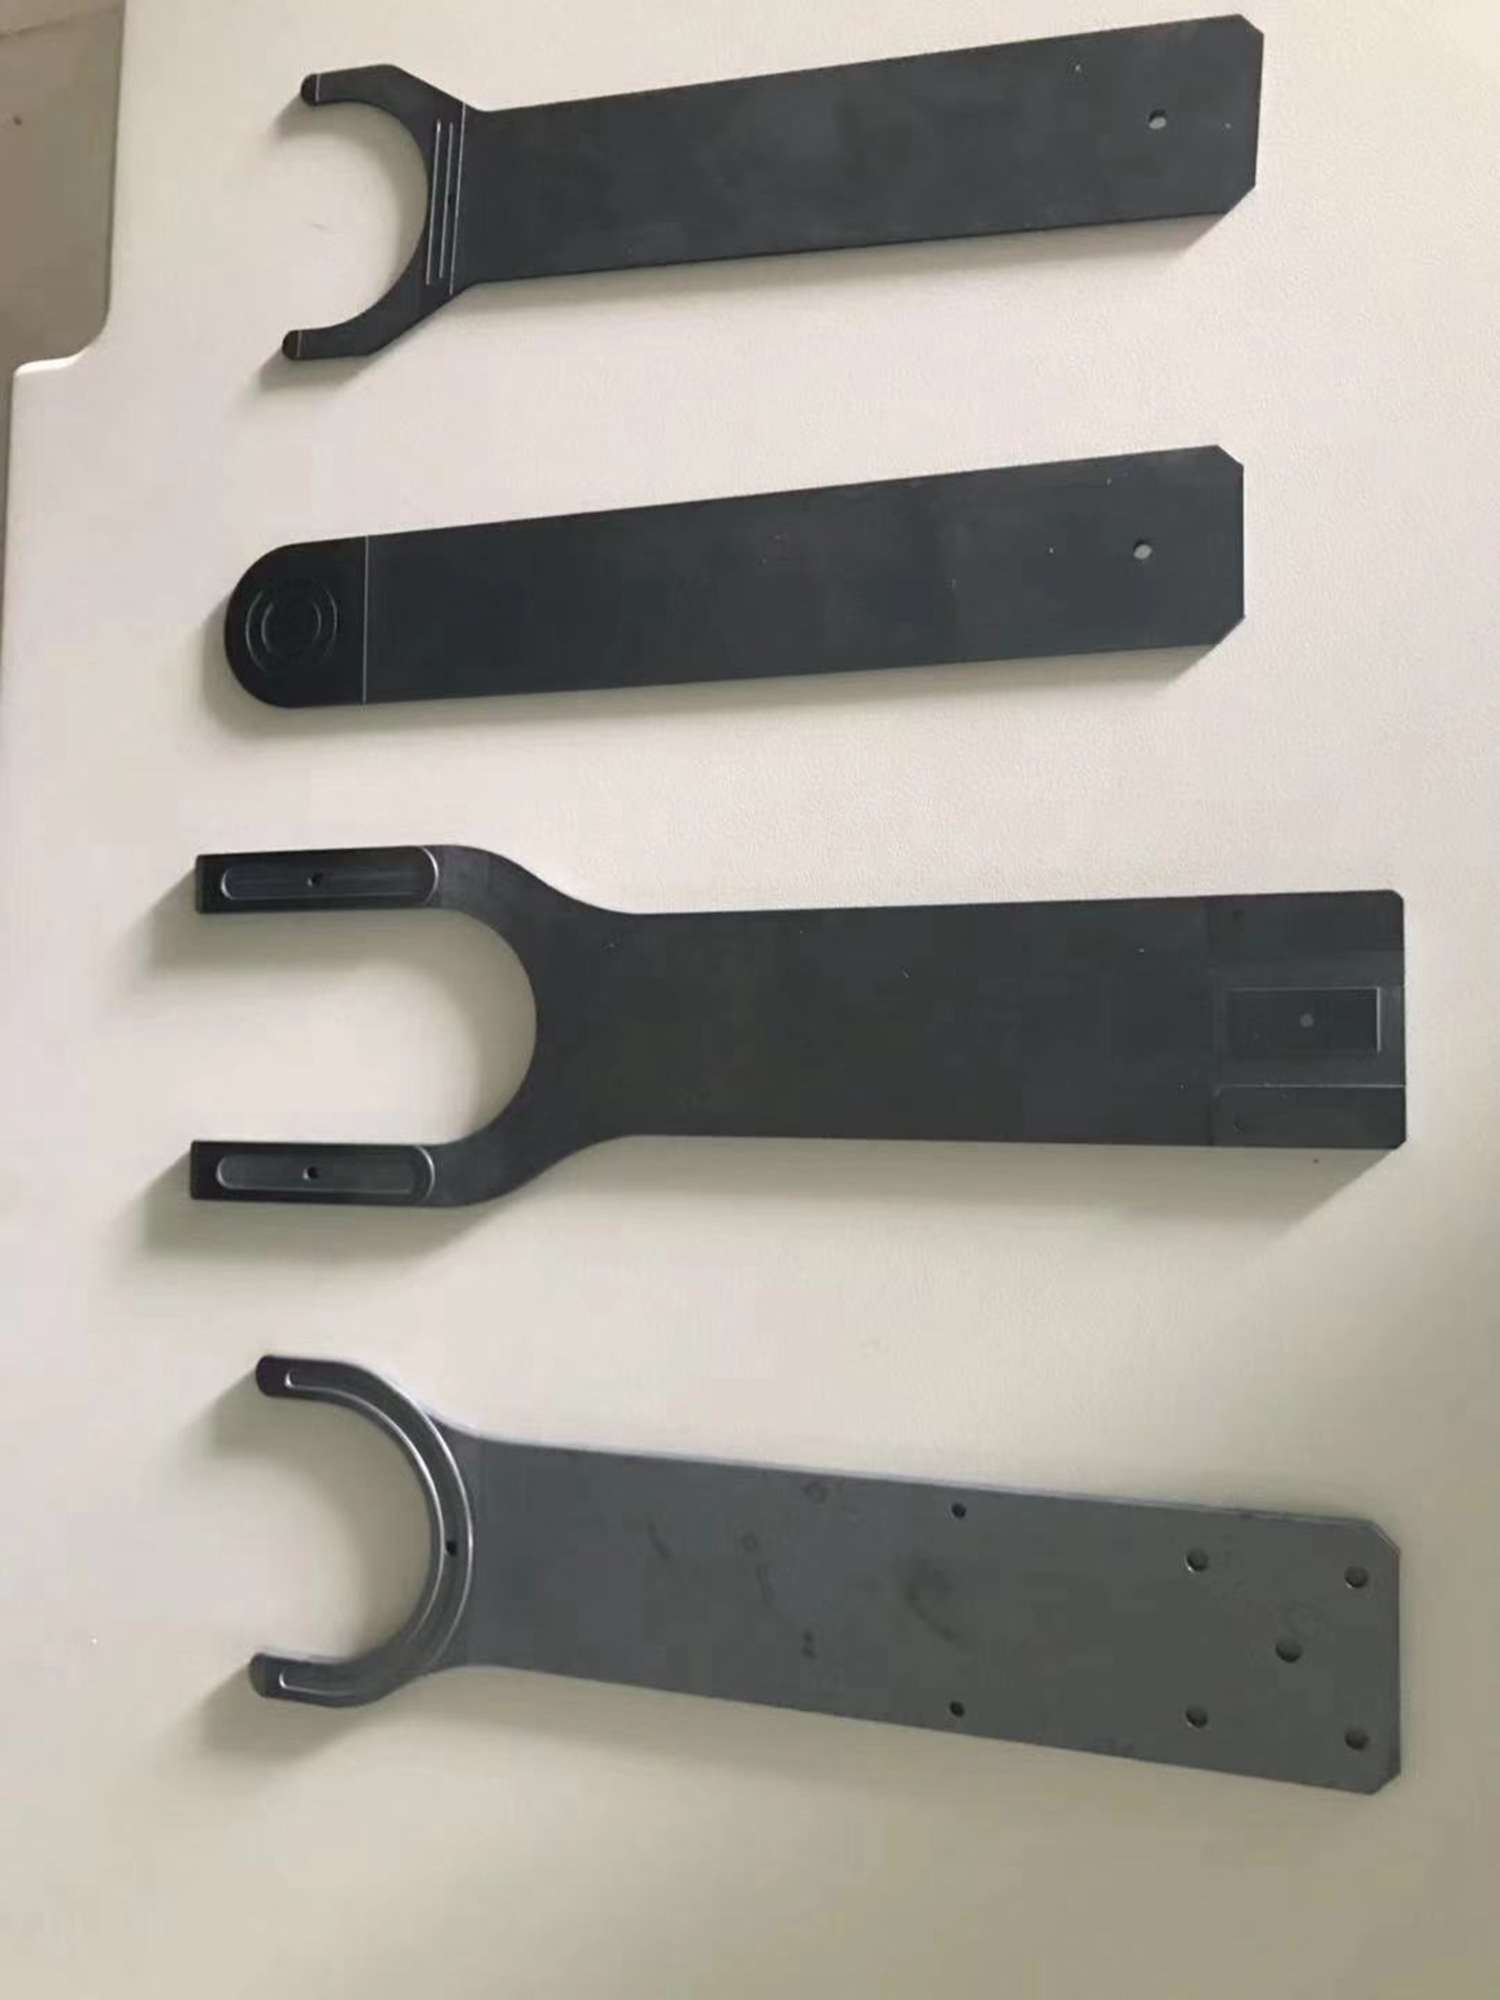
晶圆运送机械吸臂主要由以下几个部分组成:
吸盘:用于吸附晶圆,通常采用真空吸附原理。吸盘材料应具有耐磨、耐腐蚀、低粒子产生等特性,以保证晶圆表面不受污染。
机械臂:用于支撑和移动吸盘,实现晶圆在不同工艺设备间的传送。机械臂应具有高精度、高稳定性和高刚性等特点,以确保晶圆在传送过程中的精确定位和平稳运输。
传动系统:为机械臂提供动力,实现吸臂的伸缩、旋转等动作。传动系统通常采用电机、减速器、传动带等部件组成,确保吸臂运动的准确性和稳定性。
控制系统:负责控制机械臂的运动轨迹、速度和加速度等参数。控制系统一般采用先进的伺服控制技术和高精度传感器,实现吸臂的高精度定位和稳定运行。 机械手臂根据结构形式的不同分为多关节机械手臂.苏州晶圆运送机械吸臂代理
根据机械手运动和工作的要求,如管路、冷却装置、行程定位装置和自动检测装置等.苏州晶圆运送机械吸臂代理
电动式 电力驱动是目前机械臂使用得**多的一种驱动方式。其特点是电源方便,响应快,驱动力较大(关节型的持重已达400公斤),信号检测、传递、处理方便,并可以采用多种灵活的控制方案。驱动电机一般采用步进电机,直流伺服电机以及交流伺服电机(其中交流伺服电机为目前主要的驱动形式)。由于电机速度高,通常采用减速机构(如谐波传动、RV摆线针轮传动、齿轮传动、螺旋行动和多杆式机构等)。目前,有些机械臂已开始采用无减速机构的大转矩、低转速的电机进行直接驱动(DD),这既可以使机构简化,又可提高控制精度。二、按用途分⒈搬运机械臂 这种机械臂用途很广,一般只需点位控制。即被搬运零件无严格的运动轨迹要求,只要求始点和终点位姿准确。如机床上用的上下料器人,工件堆垛机械臂,注塑机配套用的机械等。苏州晶圆运送机械吸臂代理
深圳市德澳美精密制造有限公司是一家专业从事“氧化铝陶瓷|氧化锆陶瓷|碳化硅陶瓷|陶瓷机械手”的公司。自成立以来,我们坚持以“诚信为本,稳健经营”的方针,勇于参与市场的良性竞争,使“德澳美”等品牌拥有良好口碑。我们坚持“服务至上,用户至上”的原则,使德澳美在机械及行业设备中赢得了众多的客户的信任,树立了良好的企业形象。 特别说明:本信息的图片和资料*供参考,欢迎联系我们索取**准确的资料,谢谢!