商机详情 -
路堑边坡视觉位移监测站
分级提示是旋转式视觉位移监测站数据平台的功能之一。平台依据管理单位设定的阈值,对位移量或位移速率进行分级标识,比如正常、关注、预警等级别,并在达到设定条件时推送提示。阈值由管理单位依据规范、设计要求和专业评估设定,监测设备不自行决定阈值,也不对边坡安全状态作出结论。平台提供的是数据和提示,安全判断由管理单位和专业人员作出。这种责任划分,既让监测数据保持客观,也让管理流程里的每个环节职责清晰。提示信息可以通过平台消息或接口推送给相关责任人,具体通知方式由管理单位在系统中配置。 测点多、分布广的边坡,适合选用旋转式视觉位移监测站。路堑边坡视觉位移监测站
旋转式视觉位移监测站
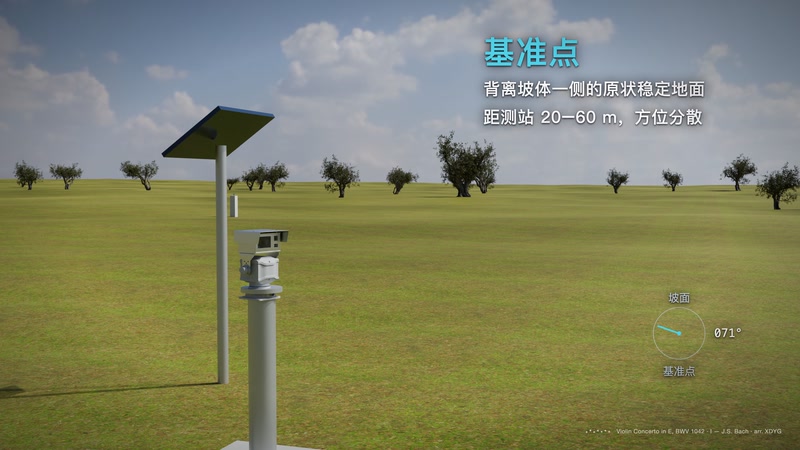
参照点的选取原则是稳定、可见、长期不变。可选的参照点包括远处的基岩露头、自成体系的建筑物结构,或者在稳定位置专门设置的参照靶标。参照点离测站越远,对测站自身转动的敏感度越高,用来扣除姿态变化的效果越好,但距离过远也会使成像变小。每个预置位的视野内宜有参照点,没有时可以在转动之后单独观测参照点来补充。星地遥感的方案设计会对参照点稳定性做核查,参照点本身若发生变化,监测结果的解释就会出现偏差,因此参照点也要纳入定期检查。这一项检查建议写入运维制度,每个季度与水准校核一起完成,形成固定的工作节奏。 路堑边坡视觉位移监测站旋转式视觉位移监测站用一台设备承担多个断面,减少现场设备数量。
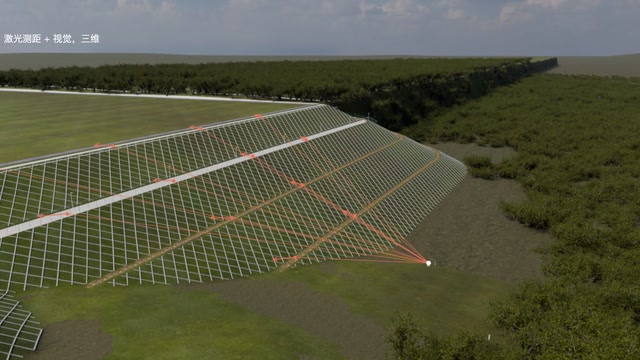
边坡变形的方向不一定与相机视线垂直。只读两个方向,顺视线的那部分位移就会漏掉。VIMOS-RX 旋转式视觉位移监测站用激光测距补上这一分量。视觉与激光联立后,每个测点得到三维位移。三维结果可以转换到坡面走向、临空方向和竖直方向。工程人员更习惯在这样的坐标系里看数据。转换参数在方案中固定,监测周期内不随意改动。各方向分量分别出图,变化主要在哪个方向一目了然。星地遥感在报告中写明坐标定义和转换方法。数据解读由专业技术人员完成。坐标轴的正方向在报告首页标明。原始坐标同时保留。
长距离明渠的渠坡和节制闸,测点沿线分布。VIMOS-RX 旋转式视觉位移监测站可以设在渠堤上,对两侧渠坡和闸体靶标轮流观测。一台测站转动一周,可以覆盖周边一段渠道。渠坡靶标沿断面布设,闸体靶标布在闸墩和翼墙上。水位涨落期间,可以提高巡测频次。激光测距补上垂直渠坡方向的分量。成果按渠段和断面编号整理。人工观测继续定期复核。星地遥感会结合渠道走向和堤顶条件确定站位。站间距离按测站覆盖能力计算。渠道沿线较长时,可以分段布设多台测站。巡测成果可以和渠道水位数据叠加查看。 靶标应与被测面牢固连接,并逐个编号、建立布设台账。
预置位设计关系到旋转式视觉位移监测站一轮巡测的效率。每个预置位对应云台的一个固定角度和相机的一组成像参数,视野内可以包含一个断面上的多个靶标。设计时尽量让相邻预置位的转动角度小、转动顺序合理,缩短一轮巡测的总时间。预置位还要让靶标在图像中的大小合适,既能看清靶标图案,又不过多浪费视野。预置位确定后需要现场逐个标定,并做重复性检验,之后才能进入正式观测。典型方案中一轮巡测不超过 15 分钟,就是预置位优化的结果。预置位数量与一轮巡测时间成正比,设计时需要在覆盖范围和采样间隔之间权衡,不能无限增加。 需要周期巡测大范围坡面时,可以搭配无人机视觉位移监测系统。边坡视觉位移监测供应商
招标文件要写明观测距离、精度、测站数量、断面数量和巡测时间。路堑边坡视觉位移监测站
旋转式视觉位移监测站与毫米波形变监测雷达的区别在于是否需要靶标。视觉监测需要在被测面上安装合作靶标,因此对能到达、能安装的断面精度表现稳定;而 EchoSAR 毫米波形变监测雷达是星地遥感的另一类产品,不需要在被测面上安装任何器件,适合边坡前缘、被遮挡区域和人员无法到达的位置。选型时可以这样判断:靶标能装得上、视线不被遮挡,选旋转式视觉位移监测站;装不了靶标或者视线被植被、结构遮挡,则选择雷达。两类设备也可以在同一坡面上配合使用。两类设备的数据可以放在同一个平台里展示,位移时序按测点编号统一管理,管理单位不必在多套系统之间切换。 路堑边坡视觉位移监测站