商机详情 -
一体化海洋牧场无人船平台
海洋牧场无人船的任务载荷系统采用模块化设计,具备良好的通用性与扩展性,可根据不同作业需求灵活配置设备。除常规的投饵机、水质监测设备外,还可搭载水下机器人、网箱清洗设备、渔获监测装置等主用设备,实现作业功能的多元化拓展。模块化设计使设备的安装、拆卸与维护更加便捷,操作人员可根据作业计划快速完成载荷切换,例如从环境监测模式切换至投饵模式只需完成相应设备的组装与参数设置。这种设计理念降低了设备的使用成本,提升了海洋牧场无人船的场景适配能力。总经理耿涛带领公司各部门负责人共同参加了这个新里程碑的重要仪式。一体化海洋牧场无人船平台
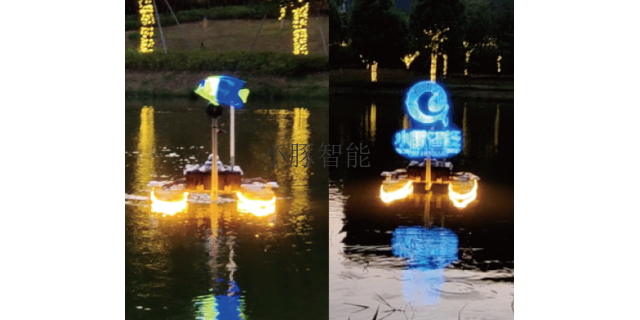
海洋牧场无人船的动力系统设计需兼顾作业续航与环境适应性,通常采用燃油或电力作为动力源,部分高级机型可实现油电混合驱动。电力驱动模式具有噪音低、污染小的优势,适用于近岸生态敏感型海洋牧场作业;燃油驱动则具备续航里程长、动力强劲的特点,更适合深远海长时间作业。动力系统需为船舶航行提供稳定的推进力,同时为感知设备、监测仪器、通信系统等提供持续的电力支持。其设计需充分考虑海洋环境的特殊性,具备良好的防水、防腐蚀性能,以适应高湿度、高盐雾的海上作业环境,保障设备长期稳定运行。自动海洋牧场无人船技术指导海洋牧场中的小豚智能无人船,以其高效的工作方式,赢得了业界的赞誉。

海洋牧场无人船在设备投放作业中展现出高效的作业能力,可搭载水下机器人、监测浮标等设备抵达指定作业区域完成精细投放。作业前,操作人员通过系统规划投放路线与投放点坐标,无人船借助高精度定位系统抵达目标区域后,通过机械臂或主用投放装置将设备平稳放入海中。投放过程中,船舶的稳定控制系统可抵消海况扰动,确保设备投放的准确性;水下摄像头实时回传投放画面,便于操作人员确认投放效果。这种作业模式避免了人工投放过程中设备碰撞、投放偏差等问题,提升了设备投放的效率与安全性,为海洋牧场的信息化建设提供设备部署支撑。
海洋牧场无人船作为智慧渔业的重要装备,其中心系统由感知、决策、控制三大模块构成,各模块协同运作保障作业的有序开展。感知系统集成雷达、激光雷达、数字照相机及北斗全球定位系统模块等设备,可精细捕捉自身位置、航速、航向等导航信息,同时对周边船舶、浮冰、漂浮物等障碍物进行多方面探测。决策系统基于感知数据完成目标检测与跟踪,结合预设作业需求生成比较好航行路线,并具备实时更新路径以实现避碰的能力。控制系统则承担手动与自动模式切换、油门挡位调节、液压转向控制等功能,支持远程遥控与自主航行两种中心操作模式,为海洋牧场各类作业提供稳定的操控支撑。船舶智能化改造,小豚智能负责了船舶智能测控平台的信息采集、数据显示、航行控制研究。
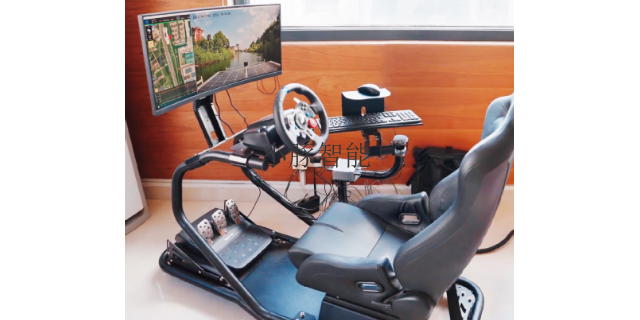
海洋牧场无人船的交互分系统为操作人员提供了便捷的操控与监测界面,支持设备控制、状态查看、指令下达等多种操作。交互软件具备数据可视化功能,可将船舶的航行轨迹、作业数据、环境监测结果以图表形式直观展示,便于操作人员快速掌握设备状态与作业进展。同时,系统具备报警提示功能,当设备出现故障、作业参数异常或遭遇突发障碍物时,及时通过声音、灯光等方式发出警报,并推送故障信息至操作人员终端。交互分系统的人性化设计降低了操作门槛,使操作人员无需具备复杂的专业知识即可完成设备操控,提升了海洋牧场无人船的易用性。小豚智能无人船在海洋牧场中自主巡航,监测水质变化,为海洋生物营造健康生长环境。上海定制海洋牧场无人船
小豚智能无人船在海上作业时,能够实时与地面控制中心保持通信,确保指令准确传达。一体化海洋牧场无人船平台
海洋牧场无人船是东莞小豚智能技术有限公司针对现代海洋养殖与生态监测需求开发的一款智能化装备。该产品集成了自主导航、环境感知与数据采集等功能,能够适应复杂的海洋环境,实现高效、精细的作业。与传统人工操作船只相比,海洋牧场无人船具备全天候运行能力,可大幅降低人力成本,同时减少人为操作带来的误差。其主要技术包括高精度定位系统、多传感器融合算法以及远程通信模块,确保在无人干预的情况下完成巡航、投喂、水质监测等任务。目前,该技术已在广东、福建等沿海地区的海洋牧场试点应用中展现出明显效益,为智能化海洋养殖提供了可行的解决方案。一体化海洋牧场无人船平台