商机详情 -
集成海洋牧场无人船规格
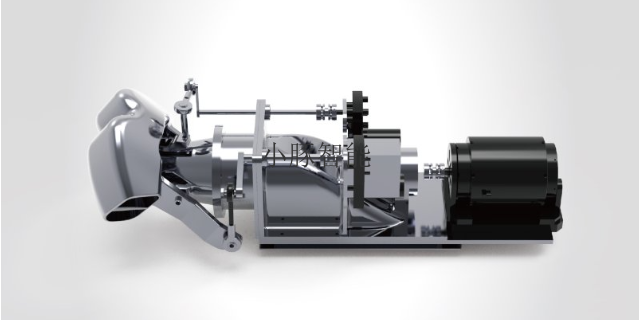
海洋牧场的科学管理依赖实时数据采集,包括水温、溶氧量、pH值等关键指标。无人船可搭载多参数水质传感器、水下摄像机和声呐设备,对养殖区域进行多方位监测。喷水推进系统提供的稳定低速巡航能力,使无人船能够沿预设航线精确采集数据,并通过4G/5G或卫星通信实时回传至管理平台。结合AI分析技术,无人船还能识别鱼群行为、监测病害风险,为精细投喂和健康管理提供决策依据。东莞小豚智能技术有限公司的解决方案已在多个大型海洋牧场部署,实现了养殖环境的智能化监管。无人船喷水推进器叶轮通过联轴器与驱动轴相连,水流从喷口高速喷出,在反作用力的作用下,船体前进。集成海洋牧场无人船规格
海洋牧场无人船的作业安全规范对保障作业效率与设备安全至关重要。根据相关技术规程,此类无人船应在0~3级海况下开展作业,作业前需完成系统启动自检,确保控制系统、感知系统、动力系统等中心组件运行正常。作业过程中,系统需持续进行故障诊断,一旦检测到挂机故障、通信中断等异常情况,立即启动应急响应机制,可选择紧急制动或返回预设安全区域。同时,无人船需具备完善的避障策略,通过雷达与激光雷达的协同探测,精细识别障碍物并更新航行路径,避免与其他船舶、养殖设施发生碰撞,保障海洋牧场作业区域的通行安全。大连本地海洋牧场无人船小豚无人船喷水推进器利用水泵作动力,将水从船底孔吸入,经舷部管,把水从船后方向排出,靠水的反作用力。
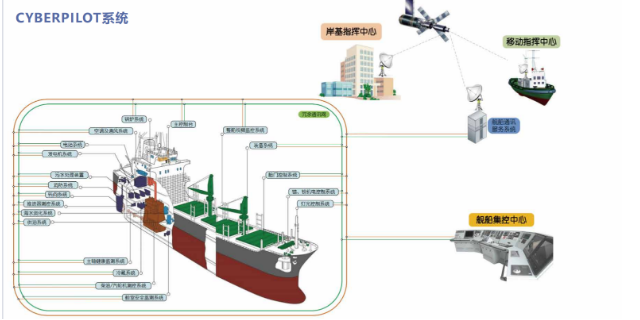
海洋牧场无人船作为智慧渔业的重要装备,其中心系统由感知、决策、控制三大模块构成,各模块协同运作保障作业的有序开展。感知系统集成雷达、激光雷达、数字照相机及北斗全球定位系统模块等设备,可精细捕捉自身位置、航速、航向等导航信息,同时对周边船舶、浮冰、漂浮物等障碍物进行多方面探测。决策系统基于感知数据完成目标检测与跟踪,结合预设作业需求生成比较好航行路线,并具备实时更新路径以实现避碰的能力。控制系统则承担手动与自动模式切换、油门挡位调节、液压转向控制等功能,支持远程遥控与自主航行两种中心操作模式,为海洋牧场各类作业提供稳定的操控支撑。
在深远海海洋牧场作业中,海洋牧场无人船有效解决了传统作业模式的诸多痛点。深远海养殖区域离岸距离远、水深大,人工作业面临交通不便、劳动强度大、安全风险高的问题。海洋牧场无人船可通过自主航行模式长时间驻留作业区域,完成投饵、监测、设备投放等一系列任务,无需人员现场值守。其搭载的远距离通信设备可突破海域通信限制,实现与岸端控制中心的稳定数据交互。同时,无人船的抗风浪设计可适应深远海复杂的海况环境,在部分恶劣天气条件下仍能开展作业,保障养殖作业的连续性,为深远海养殖的规模化发展提供技术支撑。小豚智能无人船在海洋牧场中执行定期清洁任务,保持水域清洁,促进生态平衡。
海洋牧场无人船积累的海量数据,通过算法模型处理后可转化为具体的管理决策建议。例如,将连续一周的水温、溶解氧数据与鱼类进食量对比分析,能得出比较好投喂时段;结合洋流方向与网箱位置数据,可优化网箱布局以减少鱼类应激反应。这些数据还能辅助判断养殖周期,当监测到鱼类平均体重达到预设阈值时,系统会自动提醒捕捞时间,避免过度养殖导致的资源浪费。对于多区域牧场,无人船可汇总各区域数据,生成横向对比报告,帮助管理人员发现不同区域的养殖差异,针对性调整管理策略。无论是日常监测还是应急处理,小豚智能无人船都能迅速响应,确保海洋牧场的稳定运营。集成海洋牧场无人船规格
小豚船舶智能化改造可实现数据多元化显示的航行监控单元和具备自主避障和航行能力的航行控制单元。集成海洋牧场无人船规格
海洋牧场无人船的高效运行离不开智能化管理系统的支撑。该系统整合了卫星定位、无线通信、数据分析等技术,可实现无人船的远程操控与自主决策。管理人员通过终端设备即可设定巡航路线、调整作业参数,无需亲临现场。在自主模式下,无人船能规避障碍物,如养殖网箱、浮标等,确保航行安全;遇到恶劣天气时,还能自动返航至停靠点,降低设备受损风险。系统存储的历史数据可用于分析养殖区域的环境变化规律,优化投喂、换水等管理策略。这种智能化管理不*提升了作业效率,更让海洋牧场的运营从粗放式向精细化转变,为规模化养殖提供了技术保障。集成海洋牧场无人船规格