商机详情 -
四川焊接协作机器人规格
协作机器人的安全防护设计是确保人机协作安全的技术基础,图灵智造在安全防护方面采用了多层次的安全策略。本体层面,机器人关节内置高精度力矩传感器和碰撞检测算法,能够在检测到异常接触的瞬间停止运动,将碰撞力控制在安全范围内。控制层面,安全控制器实时监测机器人的运行状态包括速度位置加速度等参数,当检测到超出安全阈值的运动时自动触发减速或停止。应用层面,机器人支持多种安全功能配置包括安全速度监控安全区域守护安全停止和力限制模式等,用户可根据实际应用场景灵活配置安全策略。图灵智造还为客户提供完整的安全评估服务,协助企业完成风险评估报告和安全功能验证,确保协作机器人系统满足相关安全标准要求,为企业创造安全可靠的作业环境。图灵智造的安全防护设计还考虑了电磁兼容性要求,确保机器人在强电磁干扰环境下仍能安全可靠运行。所有安全相关电路采用冗余设计关键安全信号通过双通道传输防止单点故障导致安全事故,为高安全性要求的工业应用场景提供坚实的安全保障。打磨协作机器人可搭配砂带机、砂轮,用于铸件、冲压件、铝件去毛刺加工。四川焊接协作机器人规格
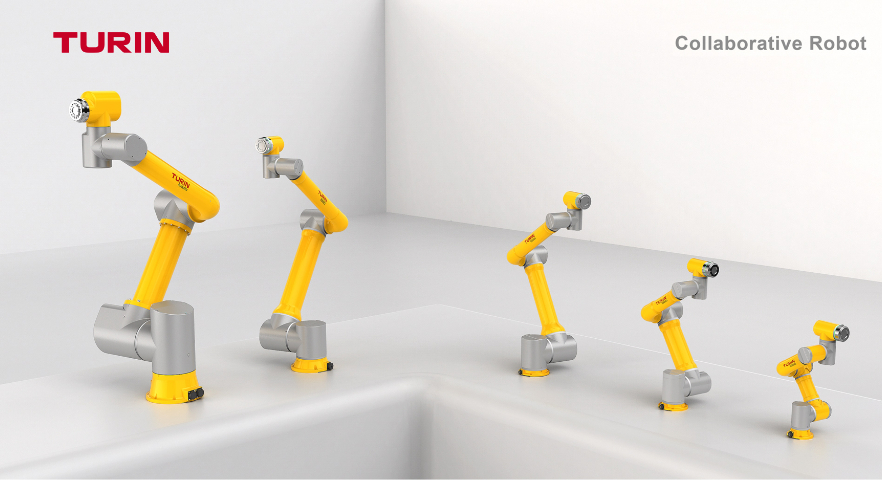
柔性制造理念强调以同一套生产系统快速响应不同产品的制造需求,减少换型时间和设备调整成本。协作机器人天生具备柔性制造所需的灵活特性,其运动程序可通过示教界面快速修改,末端工具可快速更换,部署位置可根据产线布局灵活调整。图灵智造的协作机器人方案支持工艺参数的数字化管理和配方切换,操作人员只需在触摸屏上选择对应产品型号,机器人即可自动加载相应的运动程序和工艺参数,换型时间可从传统机器人的数小时缩短至几分钟。这种快速切换能力使企业能够在同一条产线上混线生产多种产品,有效应对市场需求的多变性和产品生命周期的缩短趋势,帮助企业在激烈的市场竞争中保持敏捷响应能力,同时降低因频繁换产造成的产能损失,提升设备利用率和整体生产效率,为企业创造更大的竞争优势。此外,协作机器人还支持远程监控和数据分析功能,管理人员可通过网络实时查看设备运行状态和生产数据,实现远程运维和智能决策。系统支持生产报表自动生成和异常预警推送功能。辽宁柔性协作机器人生产企业协作机器人调试阶段需要设置安全停止参数,触碰限位之后设备及时停稳。
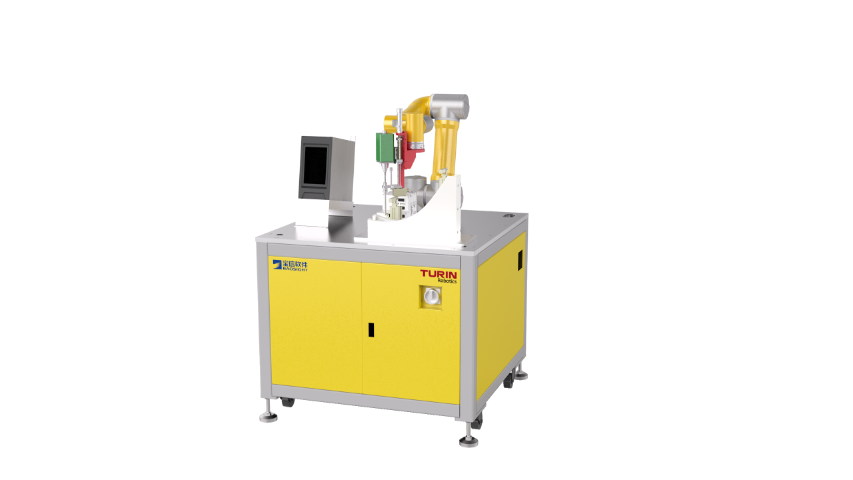
协作机器人运行过程中可能出现各类故障,快速准确的故障处理能够大幅减少产线停机损失。图灵智造的协作机器人配备了智能故障诊断系统,当设备出现异常时控制系统会自动记录故障代码和运行状态数据,操作人员可通过触摸屏查看故障详情和初步处理建议。对于常见故障如关节过载通信中断末端工具异常等,系统提供详细的排查步骤和解决方案指导现场人员快速恢复生产。图灵智造建立了完善的售后服务体系,提供电话远程诊断视频指导现场维修等多种服务方式,工程师可在接到报修后短时间内到达现场进行处理。同时公司还提供备件快速供应服务,常用备件保持充足库存确保故障发生后能够及时更换恢复运行,尽可能降低停机时间对企业生产的影响。图灵智造还建立了完善的故障知识库系统,将历史故障案例和处理方案数字化管理,技术人员可通过系统快速检索类似故障的处理经验,提高故障排除效率。
负载选型是协作机器人应用设计中的关键步骤,直接影响机器人的运动性能和使用寿命。图灵智造建议企业在选型时不但要考虑工件本身的重量,还要将末端执行器夹具工具等附件的重量纳入负载计算,确保总负载不超过机器人的额定负载。更重要的是要考虑负载分布对机器人各关节力矩的影响,偏心负载会明显增加远端关节的受力,实际可用负载可能低于标称值。图灵智造提供负载选型计算工具帮助企业准确核算各工况下的负载需求,推荐合适的机器人型号。对于需要频繁加速减速的重负载工况,建议适当放大负载余量以延长机器人寿命。图灵智造的技术团队还可根据客户的具体应用场景提供负载选型咨询和仿真验证服务,确保选型方案科学合理。图灵智造还提供负载测试服务,在设备交付前对机器人的实际负载能力进行实测验证,出具详细的负载测试报告确保设备性能符合合同约定。对于特殊工况如高温低温振动环境等,公司提供针对性的负载评估和加固方案确保设备在恶劣环境下也能稳定运行。协作机器人解决方案可按车间布局、产能需求定制单工位或者多工位协同单元。
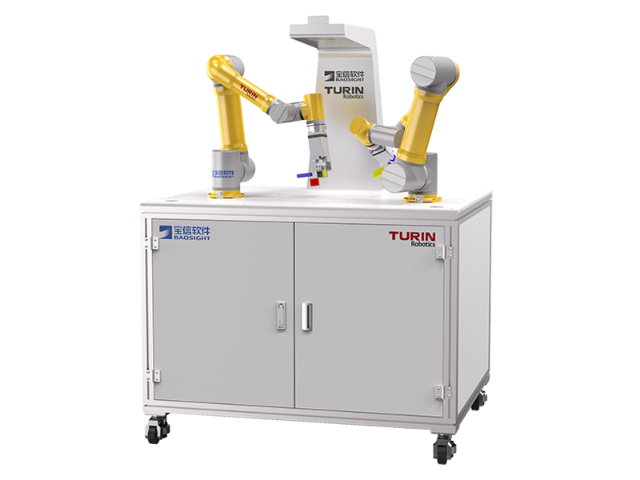
拖拽示教是协作机器人直观易用的编程方式,图灵智造的拖拽示教功能经过深度优化提供了流畅自然的操作体验。操作人员只需握住机器人手臂上的示教手柄或直接用手指接触arm管体,机器人即可感知操作意图并进入跟随模式,操作人员引导机器人移动到目标位置后释放,系统自动记录该点位的位置和姿态信息。连续示教多个点位后机器人即可生成完整的运动轨迹程序,整个过程无需编写任何代码。图灵智造的拖拽示教系统还支持示教过程中的实时编辑功能,操作人员可以在示教过程中随时调整运动参数修改路径顺序添加暂停和条件判断等逻辑指令,实现复杂工艺的完整编程。系统还提供示教路径的仿真预览功能,操作人员可以在执行前查看机器人运动轨迹是否合理,避免碰撞和奇异点问题,确保程序的正确性和安全性。拖拽示教系统还支持路径优化功能,在示教完成后系统自动优化运动路径减少空行程和多余动作,提高机器人的运动效率和生产节拍。系统还能检测路径中的碰撞风险和奇异点并给出优化建议,帮助操作人员生成运动程序。协作机器人作业时,操作人员可在同一工位完成工件装夹、工序复检工作。上海打磨协作机器人型号
喷涂协作工作站可配套供漆系统、烟尘收集装置,构建完整喷涂作业单元。四川焊接协作机器人规格
工作半径的选择直接关系到协作机器人能否覆盖所有作业点位,是选型过程中的另一项关键参数。图灵智造的协作机器人提供多种工作半径规格以满足不同规模的产线布局需求。在选择工作半径时,需要考虑工件的摆放位置和机器人的安装位置,确保机器人末端能够到达所有需要操作的点位,同时要避免到达边界位置时出现关节奇异点导致运动失控。图灵智造提供三维仿真工具帮助客户在设计阶段验证机器人的工作范围是否满足需求,通过虚拟布局优化机器人安装位置和方向,利用机器人的有效工作空间。对于需要跨越障碍物到达远端工位的应用场景,可以选择更大工作半径的型号或通过调整机器人安装高度和角度来扩展有效工作范围。合理的布局设计可以充分发挥机器人性能避免因为工作半径不足导致的应用局限。图灵智造的工作半径选型指南中包含了常见应用场景的推荐配置表,客户可以根据自身需求快速查找合适的机器人型号。对于复杂的布局场景,公司的应用工程师可以提供现场勘测和仿真验证服务,帮助客户确定机器人选型和布局方案。四川焊接协作机器人规格