商机详情 -
重庆轻量型机器人厂家
打磨去毛刺是制造业劳动强度大、环境差的岗位,图灵打磨工业机器人,依托六轴工业机器人本体,搭配力控打磨系统,完成铸件、五金件、型材打磨抛光、去毛刺工作。机器人可以自适应工件表面微小形变,打磨力度稳定可控,保证每一批工件打磨效果高度统一,有效替代高危打磨工位,保护操作人员人身安全。可根据加工需求更换打磨砂轮、砂带等多种工具,实现多功能打磨作业。图灵可以提供打磨工作站整体方案,包含机器人本体、打磨工具、除尘防护设备。无论是小型精密五金打磨,还是大型重型构件打磨,都可以匹配对应轻量或重载机型。上海、江苏、深圳本地技术团队,提供现场调试、工艺调优,帮助制造企业落地打磨自动化改造。图灵六轴工业机器人柔性度高,通常用于焊接、喷涂、打磨、搬运多工艺场景。重庆轻量型机器人厂家
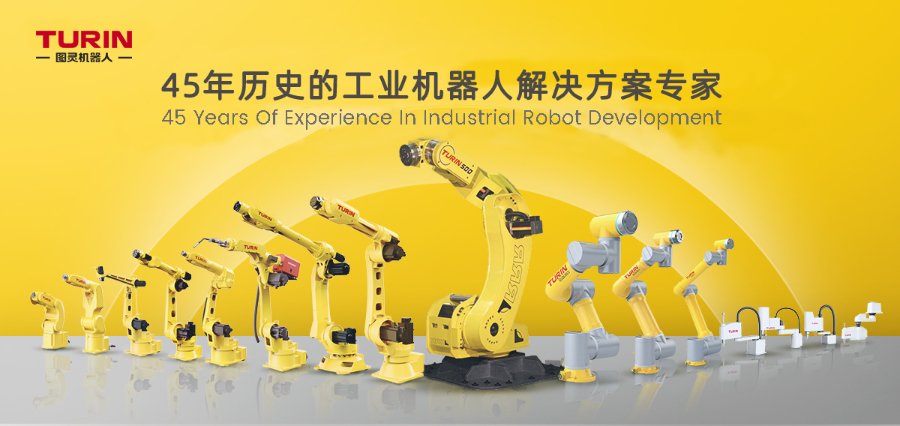
挑选工业机器人品牌,不能只对比设备标价,从多个维度综合评估适配性。首先查看品牌对应工况的落地案例,确认是否有同行业、同类工序项目运行记录,可以实地了解现场长期运行表现。其次评估技术团队工艺能力,能否提供喷涂、打磨、焊接这类工序的工艺打样验证,提前确认加工效果。备件供应节奏也需要纳入考量,本地备件库存充足的品牌,故障之后维修等待时间更短。再看控制系统操作友好程度,报警提示、编程逻辑是否便于现场人员掌握,配套培训体系是否完善。通讯接口开放程度,决定设备对接产线 PLC、视觉系统的难度。同时评估维保响应模式,远程诊断、上门服务的时效。图灵作为国产工业机器人厂家,覆盖桌面、四轴、六轴、轻量、重载等机型,聚焦国内制造工况,可配套多工序工艺方案,提供试样打样、现场调试和本地化维保支持。企业结合自身预算、工序难度、长期运维投入,选出匹配自身需求的品牌方案。重庆工业机器人市场价格图灵协作工业机器人安全碰撞检测,人机共线作业,老旧厂房无需大规模改造。
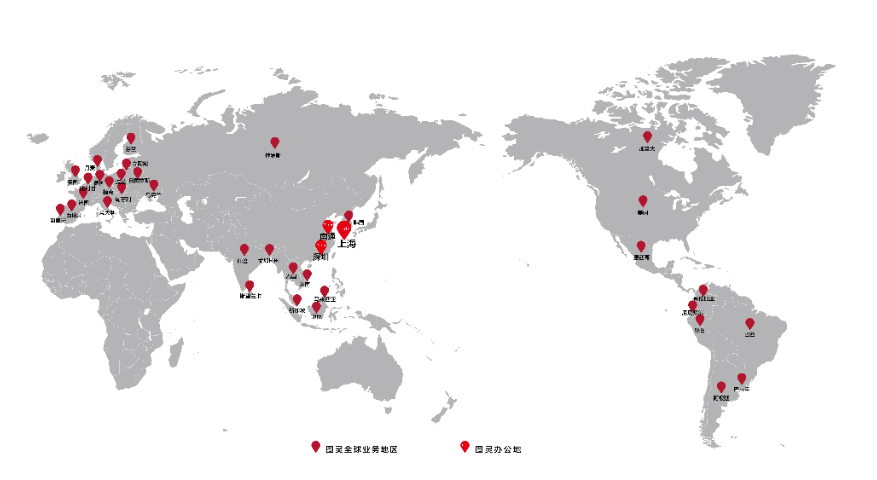
上海图灵智造机器人股份有限公司源自图灵智造,是宝武宝信软件控股的国产机器人科技企业,企业愿景致力于成为前沿的机器人科技公司。公司从 2007 年开始深耕机器人赛道,组建 45 年以上研发经验的专业技术团队,累计落地运行超 42000 台工业机器人。企业完整掌握工业机器人本体设计、研发、生产、应用全套能力,产品线覆盖 1KG‑500KG 负载,四轴、六轴、SCARA、桌面轻量、重载大型、柔性协作全品类机器人。业务不止销售机器人本体,同时输出冶金、3C、光伏、焊接、汽车等行业整体解决方案,融合智能传感器、数智化平台,为客户提供一站式数字化智能化服务。公司拥有完善企业资质,研发、生产、销售、服务体系完整,多地设立办公和生产点位,服务全国制造业客户。
小型工业机器人在负载、臂展上介于桌面机型和轻量机型之间,兼顾便携性与作业能力。适合小批量小件加工、连续试样生产,可选用四轴或者六轴结构。四轴版本适合小件平面上下料、规整码垛;六轴版本可做小型异形件打磨、喷涂、焊接。机身占地不大,可直接放置在常规工装台,底座安装简单,改造原有工位门槛低。设备运行噪音偏低,适合车间内和人工近距离配合作业。配套末端工具选择丰富,小型夹爪、微型打磨头、小型喷枪都可以适配。设备移位方便,可以在相邻工位轮换使用,提升设备利用率。很多加工厂小批量订单多、试样需求频繁,小型工业机器人可以兼顾试产和小规模量产。设备运维简单,耗材规格偏小,备件采购成本可控。前期投入适中,适合自动化起步阶段,用来承接小件柔性加工任务。国产多功能工业机器人本体,上海图灵智造,支持客户定制化机器人工作站开发。
图灵工业机器人搭建多梯队型号体系,机型之间在额定负载、工作半径、重复定位精度上形成区分。桌面、小型机型负载偏低,臂展适配小件加工,自重轻,移位便捷;轻量机型兼顾灵活性与负载,是中小工位常用机型;重载、大型机型结构强度提升,负载上限更高,面向重型物料转运。产品包含四轴、六轴两种结构,四轴机型适合平面点位作业,六轴机型支持全空间姿态调节。通用技术参数包含轴数、运动速度、防护等级、通讯接口,适配常规车间工况,粉尘较多场景可加装外部防护套件。设备预留通用通讯接口,能够对接 PLC、视觉系统、输送线控制器,方便接入已有产线。配套末端快换盘,快速切换吸盘、打磨头等执行工具,减少 TCP 重复标定工作量。选型时对照规格表核对负载、工作半径、重复定位精度,匹配工件尺寸和工序要求。同系列机型控制系统框架统一,操作人员熟悉一款之后,其他机型上手难度更低,降低培训投入。国产打磨工业机器人本体,图灵智造提供打磨工作站,解决工件去毛刺打磨难题。天津喷涂机器人案例
图灵自动化解决方案,融合机器人本体、传感器、数智平台,实现工厂数字化升级。重庆轻量型机器人厂家
工业机器人搬运工序重点做好抓取稳定性、运动平顺性规划。夹爪或者吸盘选型匹配工件外形,曲面工件选用适配吸盘,多棱角工件使用定位夹爪。抓取点位选择工件刚性较好的位置,防止夹持变形。程序设置分段速度,靠近工件时低速趋近,抓取提升之后匀速移动,靠近放料位置再次减速,降低冲击。吸盘方案需要管控真空压力,增加真空检测信号,压力不足时停止运动并报警,避免工件掉落。夹爪设置夹紧到位信号,确认夹持稳定之后再启动转运轨迹。多工件码垛场景,规划码放顺序与间距,防止工件碰撞。搬运路径避开工位内人员经常活动的区域,降低协同作业的风险。工件重量严格控制在机器人负载范围以内,包含夹具、吸盘自重。长期搬运带油污、粉尘的工件,定期清洁夹爪、吸盘密封件,检查密封件老化情况,保障抓取动作稳定。重庆轻量型机器人厂家