商机详情 -
六轴机器人品牌
拖拽示教是工业机器人常用操作方式,适合轨迹简单、订单改型频繁的加工工序。操作人员切换设备至示教模式,系统降低关节运动阻力,可直接握住末端执行器牵引机器人移动。沿着工件作业路径依次经过起点、拐点、终点,在姿态需要调整的点位记录位置,同步设置运行速度、力控参数。整条轨迹录制完成后保存为单独的程序,设置启停逻辑、安全触发条件。录制结束优先空载运行,观察运动路径,排查与工装、工件的干涉问题,放置工件后再开展试生产。拖拽示教学习门槛不高,现场工艺人员经过短期培训,就可以修改轨迹,适合款式经常变动的加工厂。示教过程留意机器人运动边界,不要超出工作范围,避免和周边工装设备磕碰。轨迹复杂、点位繁多时,可以分段录制程序,分段调试,降低单次示教工作量。示教完成做好程序命名,备注适配工件型号,后续换款生产可以快速检索调用。图灵工业机器人官网,可查看全系列机器人产品与行业案例。六轴机器人品牌
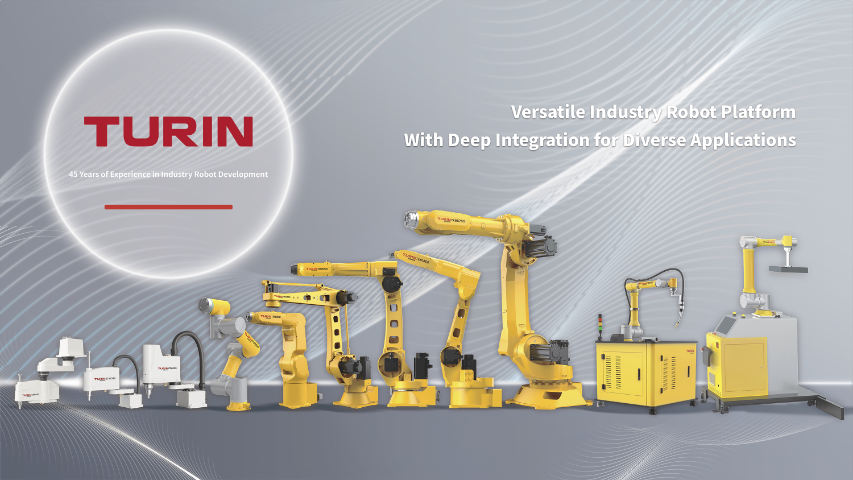
喷涂作业车间环境恶劣,人工喷涂存在涂料损耗大、喷涂厚薄不均、职业病风险高等问题。图灵喷涂工业机器人,专为喷涂工况优化机身防护结构,适配油漆、涂料等喷涂工艺。六轴柔性运动可以跟随复杂曲面工件运动,实现工件内外表面均匀喷涂,有效节约涂料原料,提升成品良率。机器人可以持续不间断作业,规避人工疲劳带来喷涂瑕疵。上海图灵智造可根据工件尺寸、喷涂工艺,定制喷涂机器人工作站,集成供漆系统、防护房、废气处理配套设备。从中小型工件喷涂到大型构件喷涂场景都可适配,结合企业产线节拍,提供完整自动化喷涂解决方案,依托国内生产基地与本地服务团队,保障项目交付周期与后期运维支持。北京大型机器人图灵 SCARA 四轴机器人高速准确,多用于 3C 电子分拣、搬运、组装自动化产线。
小型工业机器人在负载、臂展上介于桌面机型和轻量机型之间,兼顾便携性与作业能力。适合小批量小件加工、连续试样生产,可选用四轴或者六轴结构。四轴版本适合小件平面上下料、规整码垛;六轴版本可做小型异形件打磨、喷涂、焊接。机身占地不大,可直接放置在常规工装台,底座安装简单,改造原有工位门槛低。设备运行噪音偏低,适合车间内和人工近距离配合作业。配套末端工具选择丰富,小型夹爪、微型打磨头、小型喷枪都可以适配。设备移位方便,可以在相邻工位轮换使用,提升设备利用率。很多加工厂小批量订单多、试样需求频繁,小型工业机器人可以兼顾试产和小规模量产。设备运维简单,耗材规格偏小,备件采购成本可控。前期投入适中,适合自动化起步阶段,用来承接小件柔性加工任务。
打磨是工业机器人应用较多的工序,依托力控功能自适应工件表面起伏,适配铸件、冲压件、铝型材、压铸件去毛刺修边。末端搭载砂带、砂轮、锉刀等打磨工具,去除分型线、飞边、浇口残留。力控系统持续监测打磨接触压力,压力超标自动退让,避免过度打磨造成工件尺寸超差。六轴机型多角度调整打磨头,处理工件内侧、拐角、凹槽位置毛刺;四轴机型适合平面工件打磨。桌面、小型机型用于小件试样打磨;重载、大型机型搭配大尺寸打磨工具处理厚重铸件。工作站配套除尘收集设备,及时吸走打磨粉尘,维持工位整洁。同一款工件多条打磨路径可以拆分存储,按需调用。来料一致性波动较大工况,搭配视觉模块识别工件位置,自动对齐打磨轨迹。投产前测试不同压力、进给速度的打磨效果,确定参数组合,减少工件划伤、打磨不足的问题。图灵四轴六轴工业机器人,覆盖轻量到重载负载,适配工厂自动化多类生产工况。

家具生产环节的木构件、金属框架,可使用工业机器人完成打磨、喷涂工序。木材质地偏软,力控系统设置较低压力阈值,打磨时控制切削力度,避免木料过度损耗。金属框架可以做底漆、面漆喷涂,稳定控制喷涂距离,减少流挂、漏喷问题。六轴机器人姿态灵活,处理家具异形曲面、弧形边框的喷涂与打磨;四轴机型适合平直板材打磨。轻量、小型机型移动方便,可以轮换布置在不同打磨工位,分担多台打磨台的加工任务;大型机型适合整板、长框架喷涂作业。家具款式更新速度快,拖拽示教可以快速录入新款构件轨迹,缩短换款调试时间。工作站配套除尘装置,收集打磨木屑、漆雾,改善车间环境。人机协同模式下,工人负责摆放、翻面工件,机器人负责持续打磨喷涂,分工配合提升工位产出。家具车间改造通常不想大规模改动原有操作台,工业机器人紧凑布局的特点,适配这类改造需求。图灵重载大型工业机器人,高负载稳定运行,满足冶金行业重型物料搬运需求。杭州小型机器人功能
上海图灵智造国产工业机器人,打破进口依赖,为国内制造企业提供高性价比选择。六轴机器人品牌
企业挑选工业机器人,先梳理自身工序、工件基础参数,再匹配对应机型结构与规格。首先区分工序类型,简单平面上下料、码垛规整,优先考虑四轴机型;曲面打磨、异形喷涂、多角度焊接,选择六轴机型。工件体量偏小、工位在操作台面上、用于打样试产,可以选择桌面或者小型机型;工件重量偏大、外形尺寸较长,可选择重载或者大型机型。统计工件、夹具、末端工具合计重量,选型时预留负载余量,减少长期满负荷运行带来的损耗。再测量作业距离,对照机器人工作半径参数,确认末端可以覆盖全部加工点位。工位空间狭小,优先选择机身紧凑的桌面、轻量机型;场地开阔且有大件加工需求,再考虑大型重载机型。同时评估是否需要视觉、力控拓展模块,来料位置波动大、曲面加工工况建议增加视觉定位。可向厂家申请工艺打样,使用实物工件验证加工效果,再确定单台或者多机联动的自动化方案。六轴机器人品牌