商机详情 -
江苏轻量型机器人解决方案
力控随形是工业机器人适配曲面打磨、随形喷涂的功能,依靠关节力矩传感器实时反馈接触力。设定目标压力数值之后,机器人末端自动退让或者进给,维持打磨工具和工件之间压力稳定。工件表面存在起伏、公差波动,力控功能自动适配轮廓,不会出现局部打磨过量或者打磨不到位的情况。适合铸件曲面、铝件异形面、塑胶壳体、木饰面板打磨加工,六轴机型在这类场景优势更突出。操作人员录制基础轨迹之后,不需要精细贴合每一处曲面,力控系统自主补偿轨迹偏差。可以在程序内分段设置压力参数,不同区域分配不同打磨压力,兼顾去除毛刺和保护基材。打磨转速、进给速度和压力参数搭配调试,找到适配材质的组合。日常使用中,打磨耗材磨损会轻微改变接触状态,需要定期复核力控效果,微调压力阈值。该功能降低打磨工序对工装精度、示教精细度的要求,曲面工件自动化打磨更容易落地。上海图灵智造四轴工业机器人,高速循环作业,适合分拣、码垛、平面搬运工序。江苏轻量型机器人解决方案
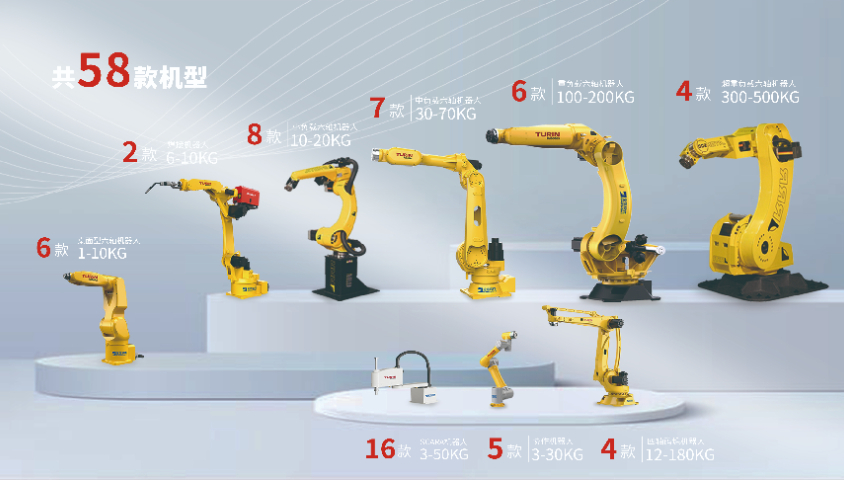
3C 电子制造包含壳体、支架、配件加工,工件大多体量偏小,适合桌面、小型、轻量型工业机器人作业。设备可承接壳体打磨去毛刺、外壳喷涂、零部件上下料转运等工序。工件材质多为塑胶、铝合金,对加工压力控制要求严格,力控功能避免压力过大压伤工件表面。桌面机型适合研发试样打样;轻量六轴机器人机身小巧,布置在狭小产线工位,和人工协同配合完成组装辅助工序。搭配视觉模块识别工件摆放角度偏差,自动调整打磨、喷涂轨迹。单台机器人可以轮换支持多款壳体加工,适配电子产品快速迭代的特点。工作站配套小型除尘或者漆雾收集装置,维持车间洁净度。示教流程简单,新品上线可以快速录制轨迹,缩短新品工艺验证周期。很多 3C 车间原有产线改造空间有限,机器人紧凑布局的特性,降低改造难度。投产之后,加工效果波动收窄,减少壳体划伤、喷涂不均带来的不良品,稳定工序产出。福建焊接机器人技术参数上海图灵智造提供工业机器人交钥匙工程,从方案设计、落地实施到售后运维。
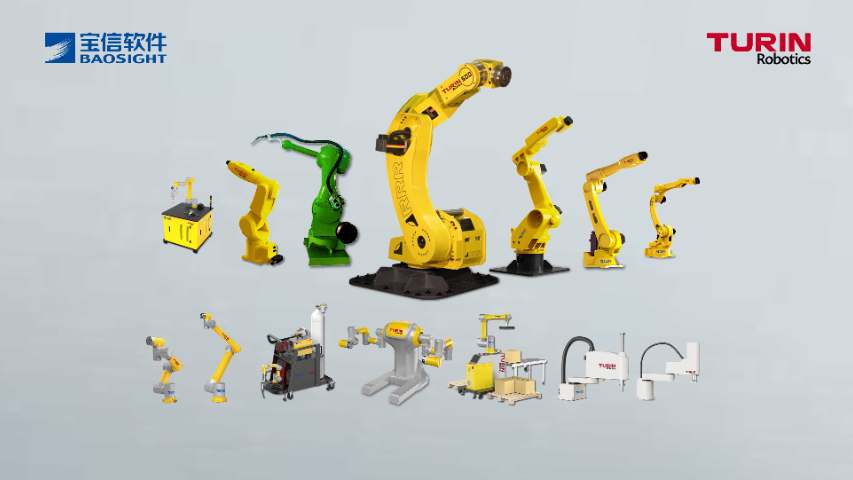
国产工业机器人替代进口是制造业升级趋势,上海图灵智造机器人,本体软硬件实现自主可控,全系列包含四轴、六轴、协作、桌面小型、重载大型多功能工业机器人,覆盖搬运、喷涂、打磨、焊接等主流工艺场景。相比进口机器人,国产图灵机器人交付周期更短,本地服务网点完善,备件供货快,后期维护成本更低。企业不只是销售单机本体,更擅长结合客户实际产线工况,定制机器人工作站和行业解决方案。不管是冶金重工、光伏新能源、3C 电子,还是五金焊接加工行业,都有大量落地实践案例。官网可以查阅产品详情、行业案例、新闻动态,售前电话,售后电话,可快速对接技术人员获取方案评估。
工业机器人可拓展视觉定位功能,相机采集工件图像,识别工件位置、角度,把坐标信息传输给机器人控制器。控制器对比预设基准坐标,自动修正作业起始轨迹,适配来料摆放不固定、工装定位简单的工况。视觉模块分为 2D 视觉与 3D 视觉,2D 视觉适合平面工件定位,适配四轴机器人平面作业;3D 视觉可识别曲面、高度差异工件,搭配六轴机器人开展曲面加工。喷涂、打磨、焊接、搬运工序都可以搭配视觉定位,降低工装定位要求,简化工装结构。视觉标定阶段,统一相机坐标系和机器人工具坐标系,保证坐标换算准确。系统可以存储多套工件视觉模板,切换产品时直接调取对应模板,不用重复标定。视觉识别会受粉尘、反光影响,镜头需要定期清洁,调整补光方案提升识别稳定性。该功能适合工件摆放偏差大、多品种混产、工装频繁更换的场景,拓展之后机器人的来料包容能力进一步提升。上海图灵智造机器人,提供机器人本体销售、方案定制、现场调试全链条服务。
物料搬运是工厂基础工序,图灵搬运工业机器人产品矩阵丰富,小型四轴机器人完成小件高速分拣搬运,中型六轴机器人实现工件上下料转运,重载大型机器人处理钢卷、重型构件码垛搬运。国产机器人本体稳定性强,可长时间不间断重复作业,替代重复性强的人工搬运岗位,降低人力成本,规避重物搬运工伤隐患。机器人可搭配视觉系统,识别无序摆放物料,无需准确定位来料。上海图灵智造针对不同行业需求定制搬运工作站,适配冶金、光伏、3C 电子、汽配等行业物料转运场景。公司拥有上海总部、江苏生产基地、深圳分公司,本地工程师可上门勘测产线,定制搬运自动化方案,提供调试、人员培训、售后运维一站式服务。图灵冶金行业工业机器人,耐高温防尘,适配冶金车间高温粉尘复杂环境。江苏轻量型机器人解决方案
上海本地工业机器人供应商图灵智造,售前售后热线齐全,就近提供技术支持。江苏轻量型机器人解决方案
工业机器人的柔性的交互能力依托关节力矩传感组件实现,区别于只依靠固定轨迹运行的设备。每个运动关节布置力矩采集单元,持续采集关节受力数值,控制系统将采集数据和预设阈值对比。当机器人运行过程接触到人、工装或者工件表面,受力达到设定标准,设备触发减速、停机动作,规避撞击带来的影响。这套力控体系除安全防护之外,还可以服务加工工序,打磨、随形喷涂场景下,系统依据工件表面反馈力值,微调末端位置,贴合曲面轮廓完成加工。四轴机型运动轴布局侧重平面运动,运动控制简洁稳定;六轴机型依靠多关节联动,在三维空间内自由调整末端姿态,抵达复杂作业点位。设备分为示教模式与自动模式,示教模式限制运行速度,保障调试阶段人员安全。调试环节需要标定力控阈值,打磨工序阈值设置偏低,搬运工序可适度放宽。日常点检需要校验力矩传感信号,维持感知功能稳定生效,保障人机协同作业的稳定。江苏轻量型机器人解决方案