欢迎来到金站网
金站网首页
网站导航
项目沟通时经常有人问:"你们的模组支持 EtherCAT 吗?"这个问题本身有点"错位":直线模组本体大多是机械传动单元,自己并不"说话",真正负责通讯的是驱动器。电动夹爪的情况又不一样,它是驱控一体的,通讯协议由夹爪本身决定。本文按深圳威洛博机器人有限公司(威洛博)手册的写法,把模组、驱动器和电爪的通讯分工讲清楚,避免选型时"问错对象"。
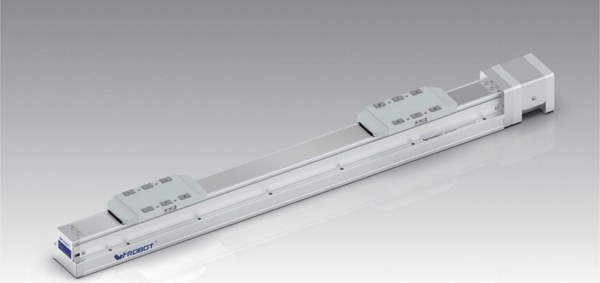 图为威洛博 VGTH5D1 丝杆模组;丝杆 / 皮带模组本体为机械传动单元,需外配伺服电机与驱动器
按选型手册,丝杆模组、皮带模组和电动缸模组的本体,多数是机械传动单元,需要外配伺服或步进电机加驱动器。订购编码里有马达品牌位:松下 P、三菱 M、安川 Y、台达 T,也可以客户自配(Z)。
手册中没有把 Modbus 或 EtherCAT 写成模组本体自带的协议。所以,一根模组能不能接入 EtherCAT 网络,取决于配的伺服驱动器支不支持 EtherCAT。
结论:问丝杆、皮带模组的通讯,要问"配什么驱动器"。
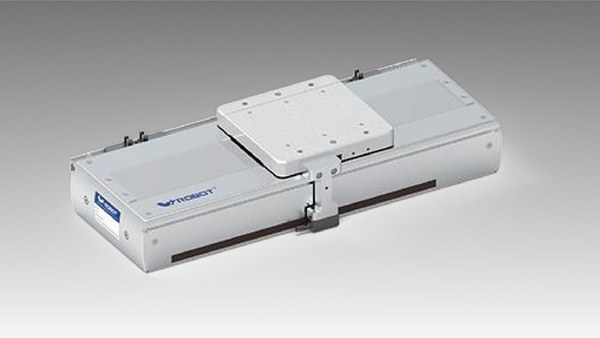 图为威洛博 LC17 直线电机模组;直线电机模组订购表含驱动器品牌与配置,总线能力取决于所选驱动器
直线电机模组(如 VBM、VGL、LC、VL)的订购表里,有驱动器品牌和代次、脉冲或配置等选项。手册特别提示:总线类型以订单的对应位为准,不要默认是 EtherCAT。
结论:直线电机的总线需求,要在订购表的驱动器位里写清楚。
模组本体上确实有电气部件,主要是原点和极限开关。常用欧姆龙类光电开关(如 EE-SX672 / 674),有 NPN 和 PNP 两种,接线图常附 DC24V 供电。这些开关输出的是数字量信号,接到 PLC 或驱动器的输入端,不是总线通讯。
电源方面,模组侧电机属于伺服电源体系,电压等级随电机而定,不是统一的 24 V。
电动夹爪内置控制器,通讯协议由夹爪本身决定。按电动夹爪手册:
| 系列 | 通讯 |
|---|---|
| EPGS | 以 I/O 为主,手册 EPGS 页未见 Modbus / EtherCAT |
| EPG2 / EPG3 / EPG4 / EPGC / ERG / ERGD | Modbus RTU(RS485)+ I/O,订购位 N / M / NM |
| EPGL | 手册明确出现 EtherCAT(部分型号与 Modbus、I/O 并列) |
供电普遍是 DC24V±10%。
结论:多数工业型电爪是 RS485 加 I/O,EtherCAT 主要出现在 EPGL 上。需要总线的,订购编码里要写明。
先定整线总线标准:比如整线用 EtherCAT,那么模组要选支持 EtherCAT 的驱动器;
电爪协议单独确认:大部分电爪是 Modbus RTU,需要通过网关或 PLC 的 485 接口接入;
I/O 足够时不必上总线:简单开合、固定点位的动作,用 I/O 更简单可靠;
订购编码写死:驱动器型号、电爪通讯位(N / M / NM 或 EtherCAT 版本)都要在订单中明确。
误区一:"模组支持 EtherCAT"——实际是驱动器支持;
误区二:"电爪都带 EtherCAT"——多数工业型电爪是 RS485 加 I/O;
误区三:"开关信号也能走总线"——开关是数字量输入,要接到 PLC 或驱动器的输入点。
在方案评审时,可以逐项确认下面几个问题:
每根模组配的是什么驱动器?驱动器支持哪种总线?
直线电机的订购表里,驱动器位填写是否正确?
每个电爪的通讯位是 N、M、NM 还是 EtherCAT 版本?
PLC 有没有足够的 485 接口或网关来接入 Modbus 电爪?
所有开关的 NPN / PNP 类型和 PLC 输入是否一致?
这五个问题都有明确答案,通讯方面基本就不会出现到货后才发现"接不上"的情况。
询盘时请提供:
整线控制器品牌和总线类型;
指定的伺服驱动器品牌,或者是否需要厂家配套;
电爪的通讯需求:I/O、Modbus RTU 还是 EtherCAT;
开关类型(NPN / PNP)和 PLC 输入类型。
威洛博的口号是"让智能制造更简单"。咨询热线 4000-113-588。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询