商机详情 -
郑州微型行星减速电机加工中心
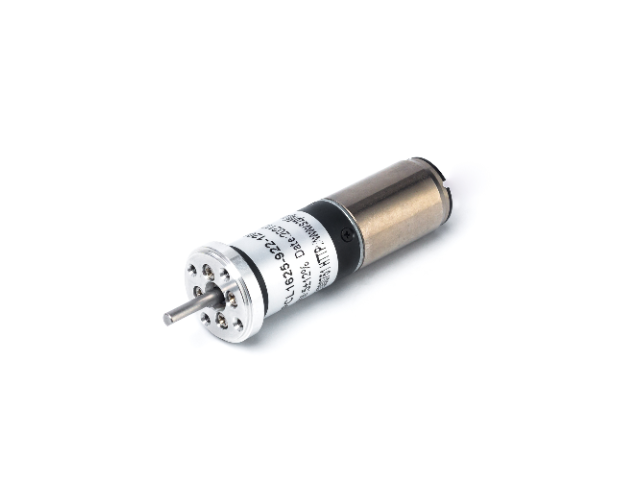
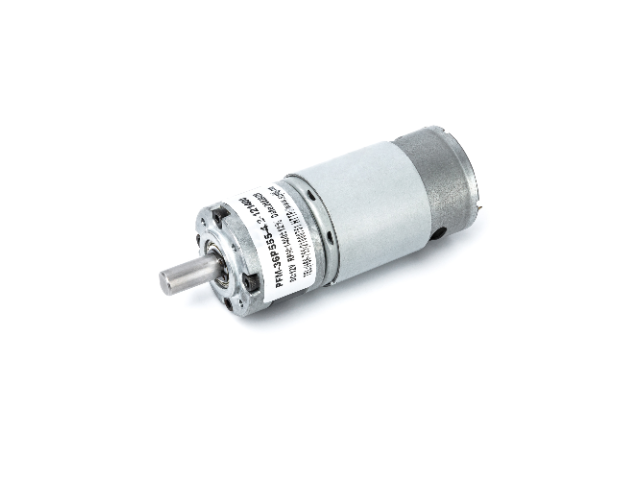
微型直流电机在智能机器人应用中有着极为重要的作用,它是机器人的动力来源,如果说程序芯片是机器人的大脑,线路是机器人的血管,那么微型直流电机就是机器人的心脏了。只不过,机器人有非常多的“心脏”。在每个关节处都会有微型直流电机,甚至手指也不例外,通过微型直流电机驱动来进行各种动作,如真人一般,根据机器人的各种特性,需要配置不同类型的微型电机,其中减速电机至关重要,根据机器人特点,微型电机的传动精度、效率、温升、振动、噪音、扭矩、使用寿命要求是比较高的。行星减速机在微型减速电机方面,采用行星齿轮结构设计的行星减速电机能很好的满足各方面需求,具有外形美观、结构体积小,轻、扭矩大、噪音低、效率高、使用寿命长等特点,不仅如此,行星减速电机采用高性能合金钢、铝合金等材质,使微电机的各方面性能得到综合提升。行星减速机380行星减速电机减速比范围一级转动:3,4,5,8,10;二级转动:9,12,15,16,20,25,32,40,50,64;三级传动:60,80,100,120,160,200,320,512。微型直流电机在机器人应用中,需要较大的传动比时,一套行星齿轮是无法满足要求的,那就需要增加到两套或三套。与变频器配合使用时,行星减速电机的调速范围更宽,满足复杂工况下的变速需求。郑州微型行星减速电机加工中心
上方指节端部插装在下方指节中,并通过一个转轴连接,该转轴在两个通孔之间的间隙套装固定有转动滑轮。转动滑轮的正下方也具有同样的辅助滑轮,两滑轮的周向面在同一面上。滑轮的外缘两端高中间低形成过线的槽,该槽通过腱绳,腱绳包合在两个滑轮上,其端部向上伸出进入通线孔,通线孔设置在腱绳固定轴上,该腱绳固定轴固定连接在对应转动的关节上。腱绳的固定方式可以为其端部打结使得其直接变大,也可以套有直径比该结构通过腱绳的收缩实现对应关节的转动,同时,腱绳的两端设置在转动滑轮上,手指运动过程中,腱绳相对于手指关节的力臂始终保持不变,不会手指关节角度的变化而变化。如果没有腱绳固定轴,那么转动滑轮会受到相当巨大的负荷,寿命较短。作为推荐,所述转动滑轮和辅助滑轮均固定套装在转轴上,所述转轴转动连接在指节上。转轴与对应的滑轮之间通过键连接或者轴体为非对称形状,滑轮芯部具有对对应该滑轮的槽。作为推荐,远离指尖的转动关节的转轴和腱绳固定轴上设有用于通过腱绳的过线孔,所述腱绳穿过通线孔绕接固定在靠近指尖的转动关节的转动滑轮和辅助滑轮上。下方的转轴和腱绳固定轴具有过线孔,该孔用于通过上方转动关节的腱绳。深圳低噪音行星减速电机哪家好在安防监控设备中,它驱动摄像头云台 360 度旋转,实现无死角的监控覆盖。
在灵巧手执行任务时,触觉传感器能捕获到灵巧手与外界的接触信息,基于对采集到的信息进行分析,灵巧手可以执行一些复杂的操作任务,如:物体姿态检测、滑觉检测等。传感器的性能直接决定了灵巧手的操作能力,因此一款好的传感器对于灵巧手来说非常重要。首尔大学的研究团队研制出了一种新型的MagneticSynapseSensor用于触觉反馈[3]。并且提出了具有磁性突触传感器的多关节机器人手指的综合设计方案。传感器灵敏度为,传感范围为350kPa。与高灵敏度传感器阵列集成的机器人手指可以抓取各种形状和顺应性的物体,而且不会对物品造成损坏。该传感器的***是:远程触控头与磁性传感器在物理上是分离的,从而避免了电气连接问题,在末端执行器中不使用任何电气组件也保证了传感器可在水中等极端环境使用。同时手指采用了模块化设计,单元模块可以被组装和重新组装,以适应触觉传感器的替换和维护,并解决了远程触摸头集成问题。图4触觉传感系统的远程触头(a)带模具的弹性体膜(b)组装的传感器单元(c)传感器单元示意图清华大学孙富春教授团队将一种新型的阵列式触觉传感器集成到一款12自由度的灵巧手上[4]。该传感器**大量程20N,尺寸为15mm*15mm,可以在灵巧手指尖上较好的装配。
主营产品:交流减速电机直流有刷电机直流无刷电机经营模式:贸易批发供应产品:127条公司地址:大岭山科技工业园华科城博创园A1栋山东中实轴直角减速电机220V微型调速马达¥微型调速电机厂家批发25W直交轴减速电机微型刹车调速电机三相电机¥6W微型减速电机2IK6RGN-C¥东莞市齐恩电机科技有限公司身份认证查看更多公司信息>主营产品:家用电器电机电动玩具电机汽车配件电机经营模式:生产制造供应产品:9条公司地址:田头工业园050自动门锁微型齿轮减速电机3D打印机直流马达¥500车载电风扇微型电机12V售货机直流减速马达¥厂家订制理发器电推剪微型电机¥东莞市晨曦齿轮有限公司身份认证查看更多公司信息>主营产品:齿轮箱减速电机减速箱经营模式:生产制造供应产品:5条公司地址:大利村东风路12mm微型直流减速电机3D打印笔用直角输出微型减速马达定制¥12MM方形全金属微型小型齿轮减速电机直流减速小电机6V¥减速电机厂家减速马达供应商12v齿轮减速电机¥。行星减速电机是自动化立体仓库的he心,驱动货架和堆垛机jing准运行提升仓储效率。
手掌内***电液直线作动器的活塞杆与拇指基体铰接,形成连杆机构传递动力,***电液直线作动器的活塞杆伸缩时拇指向掌心前后转动;在第三指节和拇指第二指节的指尖上设置有传感器,每个传感器和每个电液直线作动器分别与机器人控制器电连接;所述传感器包括位置传感器和力传感器,位置传感器和力传感器分别与机器人控制器电连接;所述电液直线作动器包括作动器基体、球形泵单元和往复活塞机构,在作动器基体上设置有液压缸和球形泵缸套,液压缸和球形泵缸套均为一端开口的圆柱形容腔,往复活塞机构设置在液压缸内,液压缸的开口端设置有液压缸端盖,在伸出液压缸底部的活塞杆的端部设置有活塞杆铰接孔,在液压缸端盖上设置有作动器铰接孔;在球形泵缸套的开口端设置有电机端盖,球形泵和电机集成在球形泵缸套内组成球形泵单元;球形泵的两个进、排液孔分别与往复活塞机构的两个排、进液孔连通;球形泵单元的电机与机器人控制器电连接;所述电液直线作动器封装在一个密闭的弹性皮囊内,活塞杆端部从弹性皮囊中伸出;所述往复活塞机构为双活塞杆机构,活塞一侧的活塞杆从液压缸的圆柱内腔底部的活塞杆过孔伸出,活塞另一侧活塞杆在液压缸端盖内滑动。其模块化设计便于拆解维修,更换损坏部件时操作简便,减少设备停机维修的时间。中国澳门专业行星减速电机
高精度的行星减速电机,是数控加工机床的关键部件,能保障刀具进给动作的jing准性。郑州微型行星减速电机加工中心
实现静态去耦合。如图5所示,腱绳10包括驱动腱绳13和回复腱绳14,所述驱动腱绳13和回复腱绳14包合在辅助滑轮7的两侧上并从另一个方向包合在转动滑轮5上,所述腱绳10从对应的腱绳固定轴4的通线孔11通过。驱动腱绳13和回复腱绳14呈8字形包合在两滑轮上,两个腱绳10包合的方向相反,采用两组滑轮是为了形成在转动滑轮5上更大的包角,防止腱绳10在运动过程中从滑轮上滑出。如图4所示,远离指尖的转动关节的转轴上在过线孔位置设有避让槽,避让槽设置在指尖的转动方向上,避让槽与过线孔连接处设有用于减少腱绳摩擦的弯角段17,避让槽使得腱绳在弯曲时仍能够通过所述转轴轴心。若没有避让槽,在下方关节转动时,腱绳会不可避免地与避让槽产生干涉,该腱绳的偏转中心将为其与转轴的摩擦处,而不再是转轴轴心,造成耦合。避让槽一端设置在过线孔上,另一端贯通转轴,避让槽与转轴形成的弯曲段17容易被腱绳接触,因此设置向外凸出的弯角段17。弯角段可以减少腱绳收到的摩擦力和应力。而避让槽不但可以避免腱绳和过线孔的孔端部外缘的摩擦,而且可以保证腱绳在弯曲时仍能够通过所述转轴轴心,造成耦合。如图6所示,远离指尖的转动关节的转动滑轮连接有用于定位的轴套18。郑州微型行星减速电机加工中心