商机详情 -
福建先进点胶机价钱
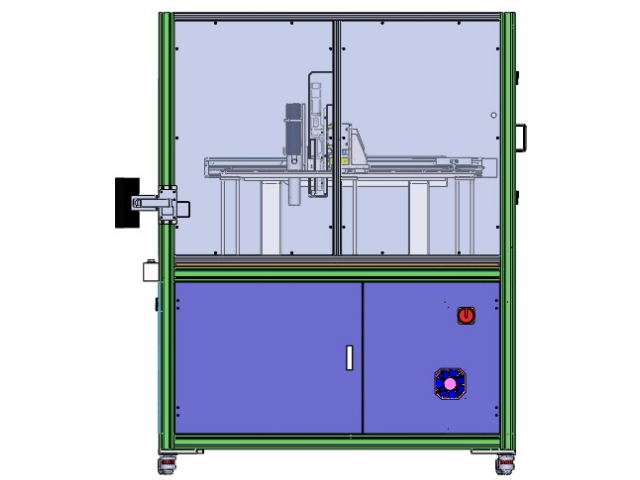
本实用新型属于点胶技术领域,具体涉及一种新型三轴点胶机构。背景技术:电机大多设备上都需要点胶机,而原有的点胶机构只能实现单一的控制胶量大小来调试溢胶情况,适用性小,并且还会发生胶水滴落至产品上,经常需要人工擦拭产品上溢出的胶水。技术实现要素:为解决上述背景技术中提出的问题。本实用新型提供了一种新型三轴点胶机构,具有提升产品生产效率、降低生产成本、保证产品特性的稳定性、通用性,提升产能,满足生产需求的特点。为实现上述目的,本实用新型提供如下技术方案:一种新型三轴点胶机构,包括安装底座,安装底座的上方连接有x轴移动机构,x轴移动机构的上方连接有y轴移动机构,y轴移动机构的上方连接有z轴移动机构,且z轴移动机构位于y轴移动机构的一侧,z轴移动机构上连接有点胶机构,x轴移动机构、y轴移动机构、z轴移动机构和点胶机构分别与控制器信号连接。作为本实用新型的推荐技术方案,所述x轴移动机构包括x轴滑座、x轴伺服电机、x轴滑块和x轴滚珠丝杆,其中,x轴滑座安装在安装底座的上方,x轴滑座的内部滑动连接有x轴滑块,x轴滑座的一侧连接有x轴伺服电机,x轴伺服电机的输出端连接有x轴滚珠丝杆,x轴滚珠丝杆贯穿x轴滑块。点胶机可以根据需要进行编程,实现自动化生产,提高生产效率。福建先进点胶机价钱
点胶机
重新安装胶管冷却套,万一有冷却套。关闭点胶机门。重新启动设备。全自动点胶机排胶要留有成分的时刻,使新胶管中的胶体顺利流出点胶头,承认点胶阀的压力和速度依照志向情况设定。然后测定胶体流速,直至接连两次丈量成果的过失在正负2%规划以内。另外还需要留心一点,万一存在下述情况,建议不要运用简易的胶管更换方法:点胶机在运转过程中,胶管中胶材现已用完。苏州辛普洛工业科技有限公司友情提示:在更换胶管时,留心不要把空气引入到胶体通道中。万一胶管中有空气残留,而你又判定空气没有经过胶管进入点胶泵中,则请按下列过程更换胶管:关闭点胶机,打开门,从胶管上卸下冷却套,万一有冷却套。卸下气压头。撤消胶管。90°的弯管配件还附着在点胶阀上,万一有弯管配件。胶管卸下后,点胶阀断定转接头底部会发作一小段空腔。请运用旧胶管中的胶体填充这段空腔,并检查断定转接头中是否存在气泡。万一有气泡,请运用新的胶管填充这段空腔,并检查新的胶管是否存在气泡。万一有气泡存在的话,请运用另一个胶管。卸下新胶管的盖帽。坚持胶管结尾向下,让胶体彻底地填满胶管底部,联接胶管和点胶阀断定转接头。万一胶体溢出到配件外,请擦拭洁净。重新安装气压头。福建先进点胶机价钱点胶机可以使用不同类型的喷嘴移动系统,包括手动、自动和机械移动。

所述打样期间具体包括以下步骤:步骤一:对应的组装面和间缝都涂有胶水,同时利用点胶阀对胶量进行控制;步骤二:外加点胶完毕之后在超声回炉进行硬化;步骤三:固化胶体的形状进行修正。具体的,所述步骤s2中的硬化分为三个阶段,超声回炉中设有用于运输点胶后的显示屏的传送带,所述三个阶段包括位于传送带左段的第一阶段、位于传送带中段的第二阶段和位于传送带右段的第三阶段。具体的,所述第一阶段的硬化温度为35℃-40℃,硬化时间为5-10min,所述第二阶段的硬化温度为50℃-55℃,硬化时间为6-8min,所述第三阶段的硬化温度为60℃-65℃,硬化时间为2-4min。一种显示屏组装点胶方法的系统,包括**控制模块,所述**控制模块用于接收超声回炉中设置的温度传感器和运输带转速控制器的信号,所述运输带转速控制器用于控制超声回炉中运输带转动的速度,所述**控制模块还用于控制点胶机的点胶,并通过点胶阀控制点胶机的点胶量。综上所述,与现有技术相比,本发明通过打样期间对显示屏组装面的打胶试验,确定了正式投产打胶时的打胶量、硬化温度、硬化时间等技术参数,这样有利于提高正式投产打胶的效率以及打胶质量;硬化分为三个阶段。
本实用新型涉及点胶技术领域,尤其涉及一种精密点胶控制器。背景技术:常规的气动式点胶控制器,其内置的模拟式气压表、数字式气压表或气压传感器连接至减压阀出气口和排出阀进气口之间的管路,用于测量和显示设定气压,无法监测胶桶管路中的气压波形,不具备胶桶内气压监测功能。具体的点胶工艺,在胶桶内满胶量时确定好的点胶参数,随着出胶次数的增加,胶桶内胶液剩余量逐渐减少,出胶量也随之减少。出胶量明显减少至低于胶量要求时,需要操作人员变更点胶参数(一般是适当增大出胶持续时间)。该点胶应用的**问题:一是需要操作人员多次变更点胶参数,而且变更后的参数是否合适还需要对胶量进行测试验证;二是操作人员多次变更点胶参数会导致出胶量出现明显波动,即出胶量明显减少时突然变更点胶参数,导致下一次出胶量明显增大。这样的点胶操作不*需要操作人员多次调整参数,而且点胶一致性难以提升。胶液剩余量逐渐减少直至无胶液剩余时,将突然无胶点出,这导致在自动点胶设备或生产线上的点胶工序异常,并直接影响整个工艺流程。技术实现要素:有鉴于此,本实用新型提供一种精密点胶控制器。点胶机可以使用不同类型的加热系统,包括热风、红外线和加热板。
所述控制模块设在所述点胶控制器本体内且分别与所述排出阀、所述减压阀、所述***气压传感器和所述快速排气阀电连接以控制所述排出阀、所述减压阀、所述***气压传感器和所述快速排气阀,所述控制模块能够连续接收***气压传感器采集的实时气压并在实时处理后提取气压爬升的特征参数。根据本实用新型实施例的精密点胶控制器,在点胶作业时,控制模块通过***气压传感器实时采集单次出胶的气压波形并提取气压爬升的特征参数,由胶桶内胶液剩余量预测算法实现当前胶液剩余量的预测,基于胶液剩余量的预测,能够实现点胶参数的自适应调整和剩余胶液量不足的报警功能。根据本实用新型实施例的精密点胶控制器还可以具有以下附加技术特征。根据本实用新型的一个实施例,所述点胶控制器本体还设有真空发生器排气口,所述精密点胶控制器还包括回吸气压产生装置,所述回吸气压产生装置包括:回吸气压产生用减压阀,所述回吸气压产生用减压阀的进气口与所述工作气源输入接口相连;真空发生器,所述真空发生器的真空产生口与所述排出阀的排气口相连,所述真空发生器的进气口与所述回吸气压产生用减压阀的出气口相连,所述真空发生器的出气口与所述真空发生器排气口相连。点胶机可以使用不同类型的喷嘴清理剂,包括酒精、溶剂和清洗剂。福建先进点胶机价钱
点胶机可以使用不同类型的喷嘴形状,包括圆形、方形和椭圆形。福建先进点胶机价钱
可在工作台100上设置至少两个上述定位组件130。使用时,只需设置好程序及路径,即可实现不同工件之间的无缝切换。这些定位组件130中,可采用同种工件的定位治具120,也可采用多种工件的定位治具120。本发明的点胶装置,通过点胶控制系统控制胶管10的出胶量,避免发生多出胶的情况;通过将胶管10及气缸20安装在六轴机器人80的机械臂上,对不同的工件进行点胶时,更换相应的治具即可,无需更换六轴机器人80的机头,更换比较方便。点胶时,通过定位组件130对待点胶的工件进行定位,在六轴机器人80的带动下,实现x轴、y轴、z轴、u轴、v轴及w轴方向的移动点胶,点胶精度高、效率高,能够针对多个复杂曲面(甚至是多个互相垂直的面)进行一站式作业。以上结合具体实施例描述了本发明的技术原理,这些描述只是为了解释本发明原理,不能以任何方式解释为对本发明保护范围的限制。基于此处解释,本领域技术人员不需要付出创造性的劳动即可联想到本发明的其它具体实施方式,这些方式都将落入本发明的保护范围之内。福建先进点胶机价钱