商机详情 -
广东汽车门锁点胶机
苏州韩迅点胶机在光学镜头镜片粘接中能够保证光轴对准精度。光学镜头中的镜片需要用胶水固定在镜筒内,胶层的均匀性直接影响镜片的倾斜角度,镜片倾斜应小于0.01毫米。该设备采用高精度视觉引导系统,通过800万像素工业相机识别镜片边缘的特征点,自动规划出在镜片周边三个等分点涂胶的路径。其计量泵采用压电式喷射阀,非接触式喷射点胶,出胶头与镜片表面保持0.5毫米的距离,避免了针头划伤镜片的风险。供料系统采用1毫升规格的玻璃注射器,玻璃材质化学惰性较好,不会与光学胶发生反应。设备上的喷射阀控制器可调节喷射波形,通过调整预开电压、主脉冲电压和关闭电压来优化喷射效果,适应不同黏度的光学胶。控制系统中可以设置喷射点的数量和位置,对于镜片周围的三个固定点,可以设定等间距的三点喷射,每个点的胶量可调。该机型的工作台面采用真空吸附方式固定镜筒,真空吸盘根据镜筒外形定制,吸附可靠且不会损伤镜筒表面。三轴运动机构采用高精度直线电机,重复定位精度在正负0.001毫米以内,满足微米级的点胶位置要求。汽车生产时,点胶机给零部件缝隙、接口处点胶,起密封防漏作用。广东汽车门锁点胶机
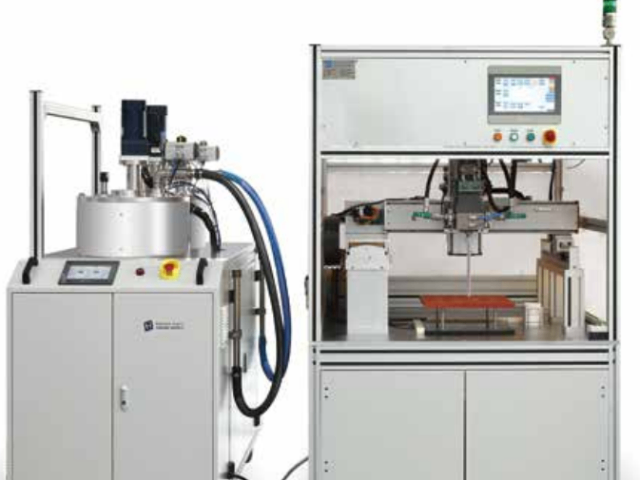
苏州韩迅点胶机在微型电机轴承涂油工序中能够控制极小的油量。微型电机的轴承需要加注润滑油脂,油量过多会导致电机运转阻力增,过少则润滑不足,单次注油量应控制在0.001至0.005毫升之间。该设备采用时间-压力式微量点胶控制器,配合内径0.15毫米的细长针头,每次出胶时间可精确到0.001秒,实现微小油量的稳定吐出。其供料系统采用3毫升针筒式料筒,料筒内壁经过特殊处理,与油脂不粘连,油脂推送顺畅。设备上的真空回吸功能可以在每次出胶结束后产生负压,将针头末端的油脂吸回,防止油脂滴落到轴承其他部位。控制系统中可以设置多级出胶,先以一个较小的压力预出胶,再以正常压力出胶,以一个较小的压力收尾,减少起止阶段的油量波动。该机型的工作台面配有显微镜和十字线发生器,放倍数为10倍,操作人员可清晰观察针头与轴承滚珠之间的相对位置。三轴运动机构采用手动调节加电动驱动的混合方式,粗调用手动,精调用电动,兼顾调节速度和定位精度。出胶头采用可更换的一体式针头,针头与料筒之间采用鲁尔锁连接,密封可靠且更换方便,针头内径有0.1毫米、0.15毫米、0.2毫米三种规格。浙江医疗行业点胶机联系方式苏州韩迅点胶机对LED灯珠支架点胶,将荧光粉胶涂布于芯片表面,保障光源色温一致性。
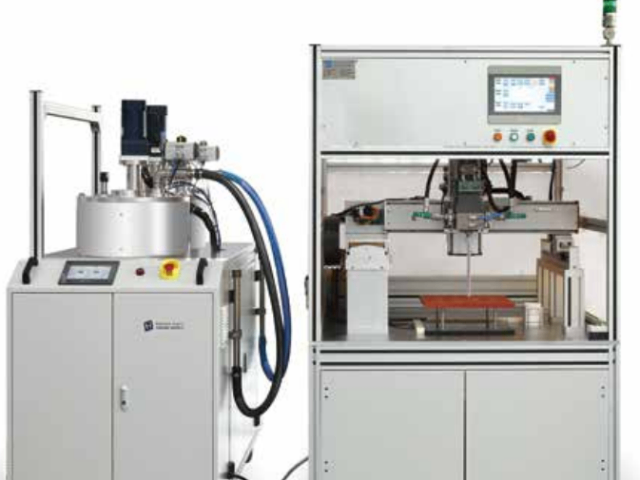
苏州韩迅点胶机在手机摄像头模组的封装过程中能够实现微米级的胶量控制。手机摄像头模组体积小,内部元件紧凑,需要将胶水精确涂布在镜头支架与感光芯片之间的狭窄缝隙中。该设备采用压电式喷射阀,通过压电陶瓷的快速形变产生高压,将胶水从直径0.1毫米的喷嘴中喷射出来,每次喷射的胶量可控制在纳升级别。供料系统采用2毫升规格的玻璃注射器,直接安装在喷射阀上方,减少了胶水流动路径的长度。设备上的视觉系统能够识别模组上的定位点,自动校准涂胶位置,位置偏差补偿范围为正负0.05毫米。控制系统中可以设置喷射点的阵列模式,对于芯片周围的四个边角,可设定等间距的四点喷射,每个点的胶量可调。工作台面采用真空吸附方式固定摄像头模组,吸附力可通过调压阀调节,范围为负0.02至负0.08兆帕。三轴运动机构采用直线电机驱动,重复定位精度在正负0.002毫米以内,满足微米级的点胶位置要求。出胶头与工件表面的距离通过激光位移传感器实时测量,保持0.3毫米的恒定喷射距离。机器运行时,设备会通过视觉系统检测每个模组的位置偏差,自动更新点胶坐标。机身上的防尘罩采用透明亚克力材料,罩内保持正压,防止灰尘落入产品表面。
苏州韩迅——以“精细”为名,深耕点胶自动化领域,在智能制造的时代画卷中,总有一些看似微小的环节,却决定着整个产品的生命与灵魂。一滴胶水的重量、一道胶路的轨迹、一次固化的状态,往往是电子产品防水防尘、汽车组件抗震耐候、新能源电池绝缘防短路的关键所在。苏州韩迅机器人系统有限公司自2014年成立以来,始终专注于胶水灌封设备领域的研发与创新,是一家国家高新技术企业。公司已累计获得5项发明和28项实用新型,先后获评“江苏省瞪羚企业”、“国家科技型中小企业”。韩迅的工程师团队从不简单地销售一台机器,而是首先成为客户工艺的“聆听者”与“研究者”。通过深入现场分析产品结构、胶水特性、产能要求和车间环境,量身定制从供胶系统、运动平台、视觉对位到固化工艺的完整解决方案。公司产品已广泛应用于汽车电子、驱动电机、家用电器、IGBT、新能源、航空航天等领域,并已服务全球千余家工厂。点胶机在汽车电子领域,用于仪表盘、线束固定点胶,耐受高低温环境考验。
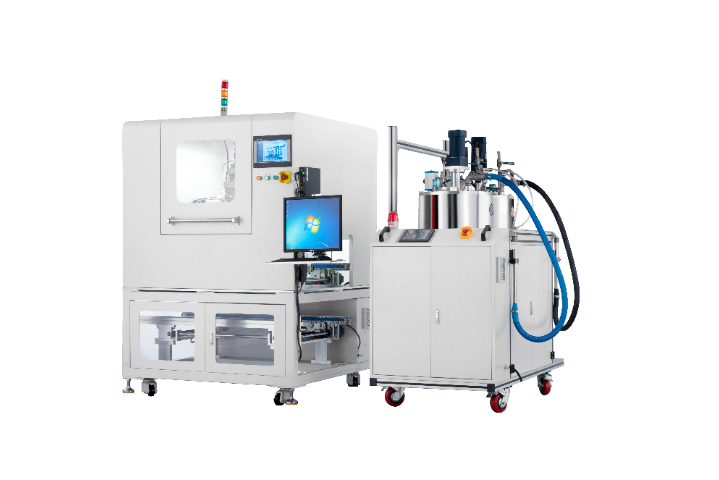
苏州韩迅点胶机在汽车传感器外壳密封中能够实现连续的密封胶条涂布。汽车传感器外壳需要涂布一圈密封胶条,以防止水汽进入内部,胶条需要连续无断点,宽度应控制在1至1.5毫米之间。该设备可以沿异形路径连续涂胶,通过编程设定拐角处的减速比例,使胶线在拐角处的宽度与直线段基本一致。其供料系统采用压力桶供胶,压力桶容积为10升,一次加胶可满足较长时间的连续生产,桶体上设有搅拌器和加热带。胶阀采用回吸式结构,在完成一个产品的涂胶后,阀芯迅速回撤,将胶水从出胶口吸回,避免拉丝。设备的编程界面支持图形导入功能,用户可在电脑上绘制传感器外壳轮廓的CAD图形,通过U盘导入机器,系统自动生成涂胶路径。三轴运动机构的X轴和Y轴采用同步带加直线导轨的传动方式,移动平稳且噪音较低,同步带采用聚氨酯材料内嵌钢丝。出胶头的高度可通过手动调节旋钮进行微调,调整范围为0至20毫米,以适应不同高度的传感器外壳。机器运行时,工作台上的真空吸盘可以将传感器外壳固定,真空吸力可通过调压阀调节,范围在负0.02至负0.08兆帕之间。苏州韩迅点胶机对激光打印机硒鼓感光鼓点胶,固定感光鼓与齿轮连接端,保障打印成像清晰度。安徽制动主缸点胶机组成
苏州韩迅点胶机对吸尘器电机碳刷架点胶,固定碳刷与换向器接触位置,保障电机稳定运转。广东汽车门锁点胶机
技术创新是苏州韩迅持续发展的驱动力。自2014年成立以来,公司始终专注于胶水灌封设备领域的研发与创新。截至目前,苏州韩迅累计获得9项发明及42项实用新型,先后荣获“江苏省瞪羚企业”“国家科技型中小企业”及“专精特新中小企业”等多项资质认证。在慕尼黑上海电子生产设备展上,公司展示了研发成果——精密注胶工艺,通过注胶克重CMK值1.67的技术突破,提升了产品精度与生产效率。公司坚持“自主研发—自主生产—自主组装”的全链路闭环,确保产品性能的稳定与。广东汽车门锁点胶机