商机详情 -
台州硬盘无刷电机驱动方案咨询
在过去,编写和调试FOC算法往往需要工程师投入数周甚至数月的时间,且需要在性能与代码量之间反复权衡。如今,部分半导体厂商推出了集成免代码算法的驱动芯片,配合图形化配置工具(GUI),允许开发人员通过可视化界面完成参数设定、自动调谐、实时波形监控等操作,大幅缩短了从电机启动到量产部署的周期。例如,某些单线圈无刷驱动芯片采用全功能模块集成架构,工程师无需编程技能即可通过图形化界面完成电机控制参数的快速配置与实时调试-8。这种开发模式不只降低了技术门槛,也使方案在不同电机型号之间的迁移变得更加便捷,尤其适合产品迭代频繁的消费电子与家电领域。驱动算法内置弱磁控制,有效拓宽电机的高转速输出范围。台州硬盘无刷电机驱动方案咨询
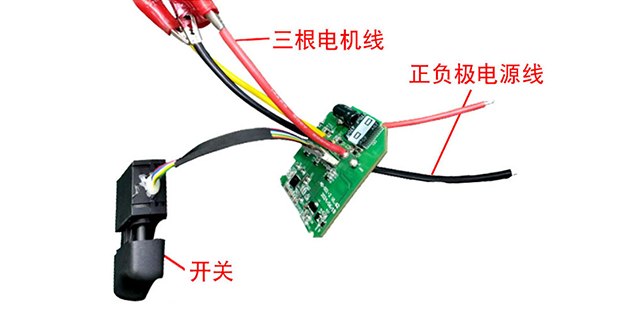
驱动板的供电架构设计涉及系统稳定性与抗干扰能力,需综合考虑主电源电压、栅极驱动电压与控制逻辑电平的匹配问题。在采用48V或更高母线电压的系统中,通常需要降压转换器生成12V栅极驱动电压,再经LDO降至3.3V或5V供MCU及其他低压电路使用。部分高集成度芯片已将降压转换器与LDO集成于内部,支持单电源供电并内置自举二极管,可进一步减少外部元件数量-4。在逻辑接口方面,当前主流的栅极驱动器通常兼容3.3V与5V逻辑输入,但在具体选型时仍需关注MCU的IO电平与驱动芯片输入阈值的匹配,或选用集成了“MCU+预驱”的系统级封装方案来规避电平转换问题。沈阳直流无刷电机驱动方案多少钱宽电压输入范围使该驱动板兼容12V至48V直流电源,适配电动工具、小型风扇及泵类负载应用场景。
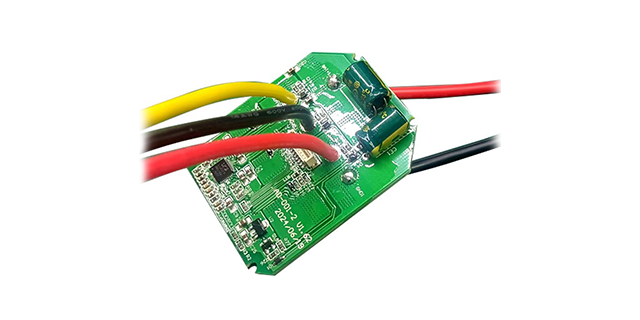
无刷电机驱动板的PCB布局走线直接关系到电气性能与长期稳定性,设计时需要关注几个方面。首先是大电流路径的处理。驱动板工作时,电池或电源输入的电流可能达到数十安培,因此电源正极到MOSFET漏极、源极到采样电阻再到地线的铜箔宽度应当足够,必要时开窗加锡或使用多层板并联。过窄的走线会导致压降与发热,影响效率。其次是功率地与信号地的分离。采样电阻附近的地线承载了大脉冲电流,如果与MCU等敏感电路共地,容易引入噪声干扰。合理的做法是将功率地单点接到电源输入电容负端,而MCU与霍尔信号的地线单独引回,避免相互耦合。第三是栅极驱动回路的布局。每颗MOSFET的栅极与源极之间形成的回路面积应尽量小,以减少寄生电感引起的振铃。预驱芯片靠近MOSFET放置,栅极串联电阻应当紧贴栅极引脚。另外,高压与低压区域之间需要保持足够的爬电距离,特别是母线电压超过50伏时,应按照安全规范留出间隙。然后是散热考虑。功率MOSFET下方应打过孔连接到PCB背面的散热铜皮或铝基板,必要时加装散热片。完成这些设计要点后,驱动板才能在长期负载下稳定工作。
驱动板的控制算法选择,在很大程度上决定了电机的运行特性与适用场景。目前市场上主要存在方波控制(六步换相)与正弦波控制(FOC)两大技术路线。方波控制实现简单、成本可控,适用于对噪声和振动不敏感的小型风扇、水泵、玩具电机等场景,尤其是采用P+N型MOSFET拓扑的方案,因上管无需自举电路,进一步降低了驱动芯片的成本与外部复杂度。而FOC磁场定向控制则通过平滑的正弦波电流驱动,可有效降低转矩脉动与运行噪声,在静音风机、伺服电机、高性能家电等对声学表现有较高要求的设备中越来越普及。值得留意的是,随着集成化FOC算法库和图形化配置工具的推广,FOC方案正从高性能应用向下延伸,逐步在成本敏感型产品中获得采用空间。 该驱动板待机功耗低于毫安级别,搭配电池供电设备时可延长单次充电后的持续作业时长。
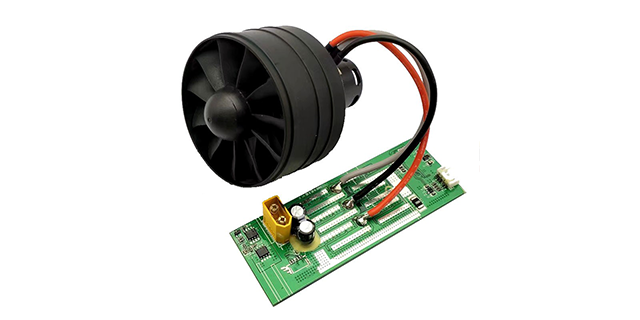
随着驱动板功率等级不断提升,热管理成为制约功率密度的主要瓶颈。在功率级设计中,PCB铜箔厚度、散热器选型与风道布局均需纳入早期考量。对于输出功率达2kW~3kW的驱动板,采用4层PCB设计并在内层配置实心接地层以抑制辐射发射,同时在电源走线层使用140μm(4盎司/平方英尺)加厚铜箔来降低寄生阻抗与电阻,已成为行之有效的工程实践。在热测试方面,某款伺服参考设计在被动散热条件下以42A(有效值)电流连续运行15分钟后,功率板热点温度达到113℃,而加装风扇并将电流提升至63A(有效值)后,相同位置的温度反而降至105℃,说明强制风冷对于高功率密度的驱动板具有明显效果。该驱动板支持开环速度指令与闭环扭矩调节两种模式,用户可依据负载特性灵活切换控制方式。台州有感无刷电机驱动方案价格
支持正向/反向旋转切换以及电子刹车功能,满足电动绞盘、自动门窗等需要频繁启停的设备需求。台州硬盘无刷电机驱动方案咨询
一块新设计的无刷电机驱动板在装样后,需要经过参数配置与调试才能达到理想运行效果。调试工作通常借助配套的上位机软件或指定的调试器完成。第一步是设置电机参数,包括极对数、相电阻与相电感、霍尔安装角度等,这些参数可通过实测或电机供应商提供的规格书获得。如果采用无感驱动方案,还需设置反电动势系数与启动开环角度。第二步是配置驱动参数,主要包括PWM频率——常用范围15kHz到25kHz之间,频率过低会产生可听见的噪声,过高则会增加开关损耗。同时需要设置调制深度限制、电流环PID系数、速度环PI参数等。第三步是校准保护阈值,设定过流点、欠压点、过压点以及过温报警值。过流点的设定既要避免正常负载下的误触发,又要在堵转时及时保护,通常取电机额定电流的。第四步是通过实际运行验证波形,使用示波器观察MOSFET的漏源电压与栅极波形,检查是否存在振铃或误导通现象。连接电机后进行空载与带载测试,观察启动是否平滑、加减速响应是否符合预期。若启动出现抖动或反转,需要调整启动算法的初始相位与电流注入量。完成以上步骤后,可进行长时间老化测试,监控驱动板温度与电流曲线,确认各项保护功能按设定值动作。只有经过充分调试的驱动板。 台州硬盘无刷电机驱动方案咨询