商机详情 -
郑州无人机无刷电机驱动方案费用
一块新设计的无刷电机驱动板在装样后,需要经过参数配置与调试才能达到理想运行效果。调试工作通常借助配套的上位机软件或指定的调试器完成。第一步是设置电机参数,包括极对数、相电阻与相电感、霍尔安装角度等,这些参数可通过实测或电机供应商提供的规格书获得。如果采用无感驱动方案,还需设置反电动势系数与启动开环角度。第二步是配置驱动参数,主要包括PWM频率——常用范围15kHz到25kHz之间,频率过低会产生可听见的噪声,过高则会增加开关损耗。同时需要设置调制深度限制、电流环PID系数、速度环PI参数等。第三步是校准保护阈值,设定过流点、欠压点、过压点以及过温报警值。过流点的设定既要避免正常负载下的误触发,又要在堵转时及时保护,通常取电机额定电流的。第四步是通过实际运行验证波形,使用示波器观察MOSFET的漏源电压与栅极波形,检查是否存在振铃或误导通现象。连接电机后进行空载与带载测试,观察启动是否平滑、加减速响应是否符合预期。若启动出现抖动或反转,需要调整启动算法的初始相位与电流注入量。完成以上步骤后,可进行长时间老化测试,监控驱动板温度与电流曲线,确认各项保护功能按设定值动作。只有经过充分调试的驱动板。 紧凑型驱动模块设计,方便嵌入各类小型机电一体化设备。郑州无人机无刷电机驱动方案费用
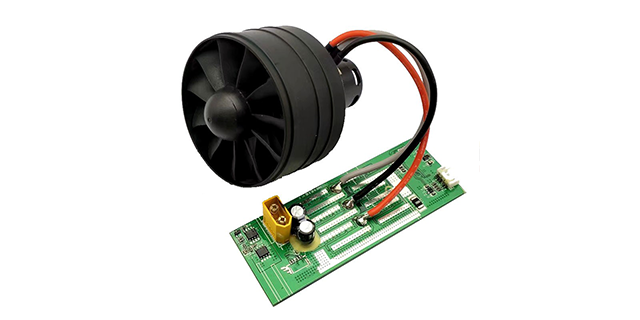
深圳昌鸿鑫电子的方案特点深圳昌鸿鑫电子有限公司(官网:)在无刷电机驱动领域提供多种方案选择。该公司成立于2012年,位于深圳光明区,生产基地面积8000平方米。团队在电源类消费电子产品PCBA方案开发方面积累了多年经验,电机驱动板是其主要产品线之一。在无刷电机驱动方面,昌鸿鑫提供的方案覆盖以下范围:功率覆盖:适配12V到48V直流输入,持续电流输出按功率段分为5A、10A、20A等不同规格。从小型风扇到中型电动工具、园林设备,均可找到对应的驱动板方案。控制方式选择:可根据应用场景选择方波驱动或正弦波驱动。对于追求静音运行的家电类产品,正弦波方案是合适选项。对于成本敏感且对噪音要求不高的设备,方波方案提供另一种选择。传感器支持:方案同时支持有感(霍尔传感器)和无感两种模式。对于需要从零速平稳启动的负载(如电动自行车、搬运小车),有感方案表现稳定。对于水泵、风机等启动时负载较轻的设备,无感方案可以减少传感器物料与装配环节。定制开发能力:昌鸿鑫提供从方案设计到PCBA生产的一站式服务。客户可根据自身电机的电气参数(绕组电阻、反电动势系数、极对数)提交需求,由工程团队完成驱动参数标定与保护阈值设置。 郑州无人机无刷电机驱动方案费用无刷驱动采用正弦波调制技术,有效降低运行噪音与振动。

工业级无刷驱动板通常需要:1.宽电压输入:24V、48V、72V甚至310V直流或220V交流输入,适应不同功率段。2.强散热设计:大电流回路采用加厚铜箔、开窗镀锡,并预留散热片或导热垫安装位置。3.通讯接口:支持CAN、RS485、PWM、0-5V模拟量调速,便于接入PLC或主控系统。4.闭环控制:搭配霍尔传感器或编码器,实现位置控制和低速大扭矩输出。工业驱动板多采用分立MOS管或智能功率模块(IPM),配合32位MCU运行FOC(磁场定向控制)算法,效率可保持在较高水平。对于水泵、风机等恒速负载,方波驱动方案性价比较好;对AGV、机床等需要快速启停和换向的应用,FOC是更合适的选择。三、PCBA定制流程与注意事项一个完整的无刷电机驱动板定制项目,通常包含几个环节:1.需求确认:提供电机参数(额定电压、电流、转速、是否有霍尔)、目标功能(正反转、调速方式、保护阈值)、尺寸限制。2.方案设计:选择控制架构(MCU+预驱+MOS或集成芯片),绘制原理图与PCB布局。3.样品调试:烧写匹配的电机控制算法,测试启动、加减速、满载、堵转等工况。4.小批量验证:协助客户完成整机装配与温升、EMI测试。5.生产支持:提供烧录文件、测试架或出厂测试标准。在实际项目中。
硬件方案分类从硬件实现形式来看,无刷电机驱动方案可以分为集成式与分立式两类。集成式方案采用高度集成的驱动芯片,将预驱电路、功率MOSFET甚至控制算法都封装在一颗芯片内。以ACM6755这类芯片为例,工作电压支持5V-28V,相电流可达,采用QFN-28封装,外围电路较为精简。这种方案有助于减小驱动板的物理尺寸,适合空间紧凑的产品,同时减少了需要自行调试的参数数量。对于开发周期较紧或硬件设计经验相对有限的团队来说,集成式方案是一个较为直接的选择。分立式方案则使用单独的MCU、栅极驱动芯片和功率MOSFET管搭建驱动电路。这种方式的灵活性较高,设计者可以根据具体应用挑选合适的器件。例如,在大功率场景下选择低内阻的MOSFET,在小体积场景下选用小型封装器件。分立式方案便于扩展附加功能,如增加电流采样精度、添加通信接口等。对于需要进行系列化开发或存在特殊定制需求的项目,分立式方案的适应性更强。两种方案在成本、体积、开发难度方面各有侧重,选型时需结合实际产品的定位和项目资源来判断。 驱动板数字地与功率地采用单点接地方式分隔开,削弱功率回路开关噪声对控制信号造成的干扰。
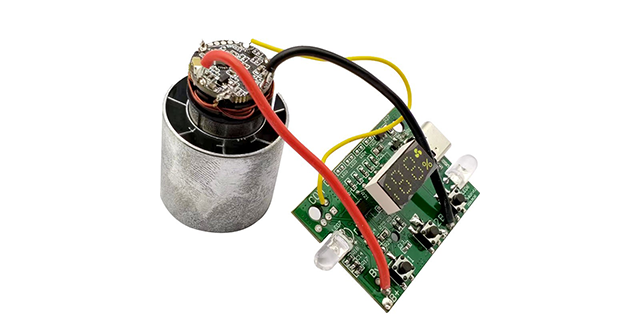
无刷电机在无人机、智能家电、电动工具等领域的应用范围持续扩大。深圳昌鸿鑫电子有限公司近期推出的无刷电机驱动方案,注重低噪音运行与平稳调速表现。该方案可适配多种功率需求的电机产品,为设备制造商提供一套兼顾效率与稳定性的驱动选择。无刷电机相比传统有刷电机,在噪音控制、运行寿命和电能利用效率方面具有自身特点。要让无刷电机在实际设备中发挥应有性能,驱动方案的设计与匹配是其中关键的一环。深圳昌鸿鑫电子有限公司(官网:)近期对外展示其无刷电机驱动方案。该方案围绕方波与正弦波两种控制方式展开,可分别应对对成本敏感或对静音运行有要求的应用场景。方案的技术思路这套驱动方案采用常规的三相全桥驱动架构,通过霍尔传感器或反电动势检测获取转子位置信息。控制部分选用市面上成熟的32位MCU作为运算单元,配合适宜的功率MOSFET管,完成电流环、速度环的闭环调节。在低速运行场景下,方案通过调整PWM占空比与换相逻辑,减少转矩波动现象。对于风扇、吸尘器等需要从零转速平稳启动的设备,驱动软件内加入了初始位置检测流程,避免启动时出现抖动或卡顿。噪音与效率的平衡做法无刷电机驱动过程中产生的噪音,通常来自两方面:换相时的电流突变。
搭配外部直流母线电容滤波网络,有效抑制电源线引入的纹波电压,确保驱动板稳定运行。郑州无人机无刷电机驱动方案费用
紧凑型无刷电机驱动板支持PWM调速与方向控制,适用于无人机、电工具及电动车辆。郑州无人机无刷电机驱动方案费用
在无刷电机驱动板的设计初期,器件选型直接决定了整个方案的尺寸边界与成本构成。传统的驱动板设计往往需要单独配置MCU、栅极驱动器、运算放大器、LDO稳压器等十余颗分立芯片,这种架构虽然灵活,但在面对智能牙刷、微型风扇、吹风筒等对PCB面积有严苛要求的应用时,显得力不从心-1。近几年,市场上出现了一批将预驱、运放、LDO乃至MCU集成于单芯片的方案,例如部分国产MCU在3mm×3mm的封装内集成了三相双N型预驱、高压摆率运放和12位ADC,使得完整的驱动PCBA除了芯片和MOSFET之外只需少量阻容元件,即可驱动电机达到10万转以上的转速-1。这种高集成度路径,对于空间受限的设备而言,提供了一条减少物料清单与简化PCB布局的有效途径。 郑州无人机无刷电机驱动方案费用