商机详情 -
北京高精密电动夹爪厂家
电动夹爪与气动夹爪各有特点,并不存在对所有场合通用的方案。气动夹爪结构相对简单,单价通常较低,适用于节拍要求不高、精度要求中等且已有气源基础的传统产线。威洛博电动夹爪则通过电机和控制算法实现位置、速度、夹持力的可调和可记录,更利于精细化控制和数据追踪。在没有气源、对噪音和能耗有要求或需要多段夹持策略的工况中,电动方案往往更受青睐。对于3C电子、小型精密装配、协作机器人等场合,深圳威洛博机器人有限公司通常建议优先考虑电动夹爪,以便在续工艺调整时能够通过软件修改参数,减少机械改造。而在部分粗加工、强污染或对成本极其敏感的工位上,气动夹爪仍然有其适用空间。工程师在评估时,可以从精度、可调性、能耗、维护和生命周期成本几个角度综合比较。电动夹爪高性价比创造更大利润空间,提升经济效益。北京高精密电动夹爪厂家

对于深圳及周边制造企业来说,引入电动夹爪不是设备升级,更是产线自动化水平提升的重要一步。深圳威洛博机器人有限公司总部位于深圳,能为本地客户提供较为便捷的样机测试、现场技术交流和售支持。企业在规划电动夹爪采购时,可以先梳理现有工位中适合替换的夹爪类型,明确工件范围、节拍、环境条件和控制方式,然与威洛博技术团队进行沟通,由工程师根据需求推荐合适的电动夹爪型号和配套直线模组、机械手方案。采购前可申请样机进行小批量验证,确认夹持稳定性和节拍表现,再逐步放大到整线或多条产线。深圳威洛博机器人有限公司还可以根据客户需求提供图纸对接、安装指导、程序示例和远程协助,让深圳地区的设备厂、集成商和终端工厂在导入电动夹爪时降低试错成本。深圳威洛博电动夹爪负载电动夹爪精确控制实现精细操作,满足高精度生产要求。
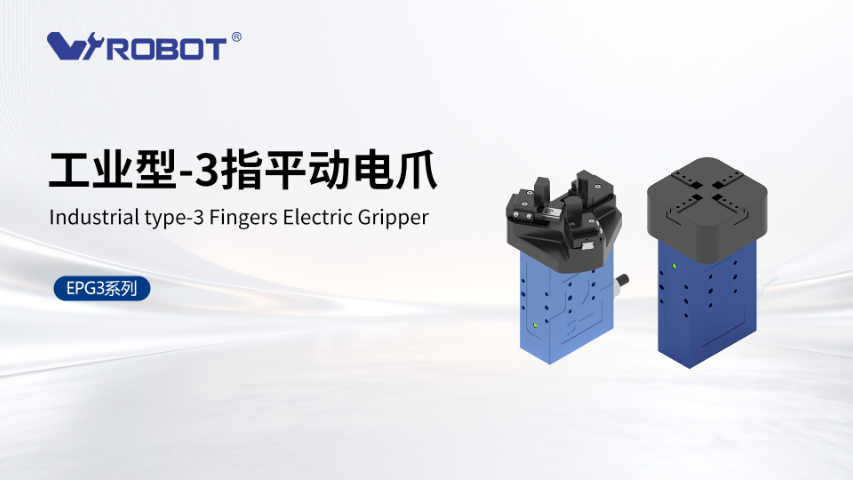
电动夹爪适用的工件类型远比很多人想象的更广,关键在于爪指结构和控制策略能否匹配。不规则零件可以通过定制爪指形状、增加多点接触和包络式夹持方式,提高稳定性;易碎工件则需要在威洛博电动夹爪上设定较低夹持力和柔和速度,并使用软质垫片分散应力,减少局部压痕;软包装工件如袋装、软包电芯等,则更依赖接触面积和受力均匀性,往往需要更宽的爪面或夹持托盘结构。深圳威洛博机器人有限公司在实际项目中,会请客户提供典型工件和使用视频,由工程师根据威洛博电动夹爪的行程、力矩和安装空间,设计相应爪指方案,并通过样机测试不断微调。只要在前期把工件特性讲清楚,大部分“不好夹”的零件都可以找到相对稳妥的电动夹爪方案。
在一些复杂工艺中,靠电动夹爪或靠真空吸盘都很难兼顾全部工件类型,这时组合方案就有用武之地。真空吸盘适合平整表面、相对轻薄的工件,如玻璃、板材、部分塑件;电动夹爪则对形状复杂、表面多变或需要侧向夹持的工件更有优势。深圳威洛博机器人有限公司在项目中,会根据客户产品谱系和工艺分布,设计威洛博电动夹爪与真空吸附头可切换或共存的末端执行模块,例如电动夹爪负责侧向夹取与定位,真空吸盘负责搬运和放置;或者在多工位转台上,不同工位采用不同末端形式,以实现柔性化生产。通过合理布局,两者并用可以提升产线对产品变化的适应能力,同时避免频繁更换硬件带来的停机时间。电动夹爪防反接功能延长设备寿命,减少维修费用支出。
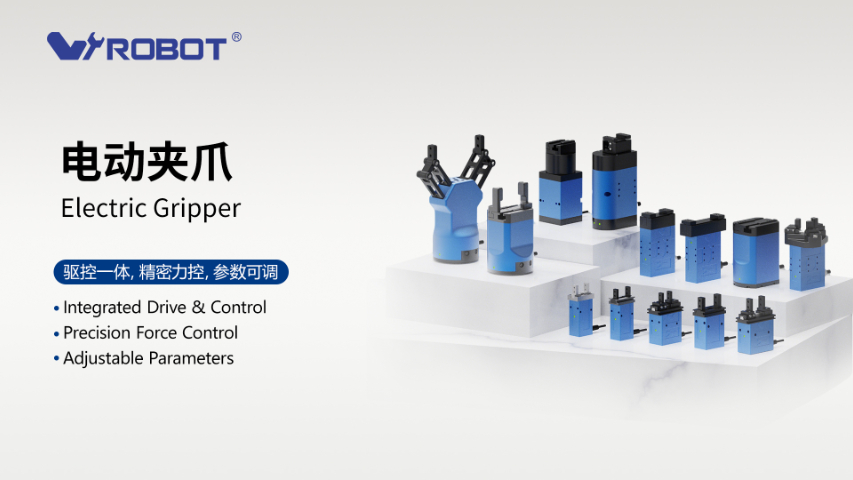
在洁净室场景中使用电动夹爪,需要重点关注发尘、挥发物和润滑方式等问题。电动夹爪本身有电机和传动机构,一定程度的磨损和润滑是不可避免的,因此必须通过结构设计和选材来控制影响。深圳威洛博机器人有限公司在面对半导体、医药、光学等行业需求时,会优先推荐结构封闭性更好、使用低挥发润滑脂的威洛博电动夹爪型号,并根据客户的洁净等级要求,评估是否需要增加防护罩或采取局部抽风措施。布线时也要尽量减少电缆晃动和摩擦,以降低颗粒产生。对于洁净度要求较高的工位,可以先在模拟环境或低等级区域进行测试,记录威洛博电动夹爪长期运行的环境颗粒变化,再决定是否可以放入目标洁净区正式使用。电动夹爪寿命长且稳定性高,可长时间稳定运行,减少故障发生。北京高精密电动夹爪厂家
电动夹爪兼容气爪,拓展设备应用场景提高利用率。北京高精密电动夹爪厂家
小型协作机器人多用于轻量级装配、检测上下料和实验室自动化,对末端夹爪的行程、重量和控制接口都有一定限制。行程太小,会频繁更换爪指或治具;行程太大,则可能导致自重和惯量增加,影响机器人负载和安全性能。深圳威洛博机器人有限公司在为协作机器人推荐威洛博电动夹爪时,会根据客户工件尺寸范围给出一个“覆盖区间”,例如常见的小型应用,爪指行程在10~30mm区间即可覆盖大部分3C零件和小型工件;若涉及多种工件尺寸,则会优先选择行程更宽、可通过参数切换开口量的型号。工程师还会核算协作机器人末端负载,确保电动夹爪加治具和工件的总重量在安全范围内,并预留一定余量,以便续工艺调整。北京高精密电动夹爪厂家