商机详情 -
深圳防尘电动夹爪费用
小型协作机器人多用于轻量级装配、检测上下料和实验室自动化,对末端夹爪的行程、重量和控制接口都有一定限制。行程太小,会频繁更换爪指或治具;行程太大,则可能导致自重和惯量增加,影响机器人负载和安全性能。深圳威洛博机器人有限公司在为协作机器人推荐威洛博电动夹爪时,会根据客户工件尺寸范围给出一个“覆盖区间”,例如常见的小型应用,爪指行程在10~30mm区间即可覆盖大部分3C零件和小型工件;若涉及多种工件尺寸,则会优先选择行程更宽、可通过参数切换开口量的型号。工程师还会核算协作机器人末端负载,确保电动夹爪加治具和工件的总重量在安全范围内,并预留一定余量,以便续工艺调整。电动夹爪方便安装,节省安装空间便于设备集成。深圳防尘电动夹爪费用

在长期运行过程中,电动夹爪可能会出现夹不紧、报警频繁或运行异响等问题,需要有系统的排查思路。夹不紧通常与夹持力设置过低、工件表面过于光滑、工件尺寸偏差或导向机构磨损有关,工程师可以先检查参数设定,再检查爪指接触面和机械结构。报警问题多与过载、行程超限、通讯异常或供电不稳有关,建议先查看威洛博电动夹爪的报警代码说明,确认是电气还是机械原因,再针对性处理。若运行中出现异响,则需要重点检查导轨润滑、螺栓松动、轴承状态以及工件干涉情况。深圳威洛博机器人有限公司为产品配套了较完整的用户手册和技术支持,遇到难以判断的故障时,可以结合报警记录、波形数据和现场照片与技术工程师沟通,尽量在不拆解或少拆解的前提下分析问题,降低对产线的影响。标准电动夹爪推荐电动夹爪长寿命与稳定性,是企业长期生产的可靠支撑。
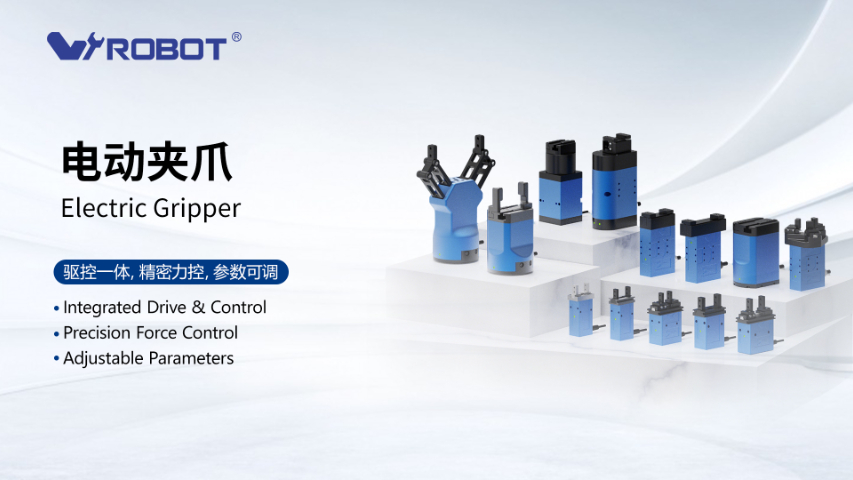
电动夹爪适用行业非常,尤其适合那些对夹持精度、柔性调节和清洁度有要求的场合。在3C电子领域,威洛博电动夹爪可用于手机零件、连接器、小型金属件的自动装配,既可以控制夹持力保护易损工件,又能通过位置控制实现精细对位。在锂电与光伏领域,电动夹爪常用于极片、软包电芯、玻璃基板等工件的搬运与排序,借助可调速度和力控功能,降低压伤和划伤风险。在一般工业自动化中,威洛博电动夹爪可搭配直线模组和机械手臂,用于上下料、分拣、检测加载等工位,帮助客户提升自动化程度。深圳威洛博机器人有限公司还在教育与科研、实验室自动化等场景提供小型电动夹爪方案,方便用户在教学和验证平台上快速搭建柔性工站,从而积累经验并逐步导入到量产设备中。
对于深圳及周边制造企业来说,引入电动夹爪不是设备升级,更是产线自动化水平提升的重要一步。深圳威洛博机器人有限公司总部位于深圳,能为本地客户提供较为便捷的样机测试、现场技术交流和售支持。企业在规划电动夹爪采购时,可以先梳理现有工位中适合替换的夹爪类型,明确工件范围、节拍、环境条件和控制方式,然与威洛博技术团队进行沟通,由工程师根据需求推荐合适的电动夹爪型号和配套直线模组、机械手方案。采购前可申请样机进行小批量验证,确认夹持稳定性和节拍表现,再逐步放大到整线或多条产线。深圳威洛博机器人有限公司还可以根据客户需求提供图纸对接、安装指导、程序示例和远程协助,让深圳地区的设备厂、集成商和终端工厂在导入电动夹爪时降低试错成本。电动夹爪精确控制实现精细操作,满足高精度生产要求。
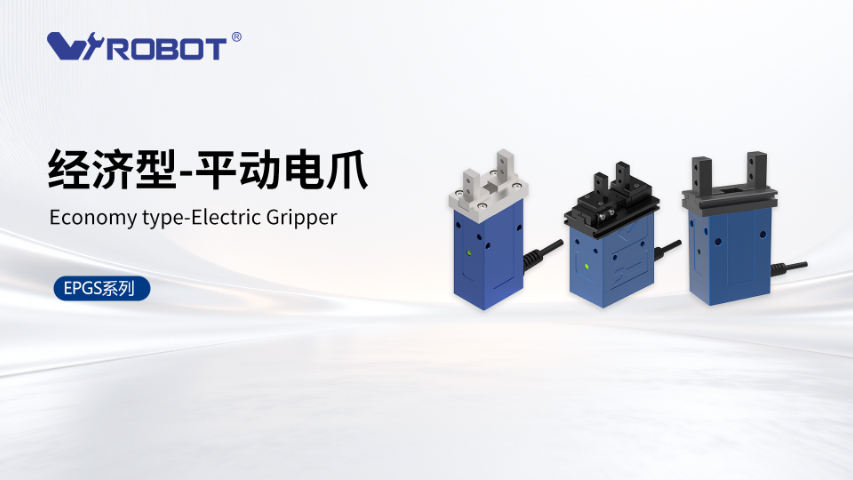
华东地区聚集了大量锂电、光伏、3C组装和通用自动化工厂,对电动夹爪的需求日益增加。深圳威洛博机器人有限公司在苏州设有办事处,可以更靠近华东客户,结合当地行业特点给出更贴近现场的配置建议。对于已经有部分自动化基础的工厂,苏州团队会优先评估哪些工位适合先导入威洛博电动夹爪,例如对工件外观要求较高、对软包装、易变形零件有较多手工操作的工位。随,根据不同产线的节拍和产品类型,推荐不同夹持力、行程和结构形式的电动夹爪型号,并给出与现有机器人、直线模组或专机接口的参考方案。通过现场勘查和样机测试,苏州办事处还可以帮助客户优化爪指形状、接触材料和力控策略,让电动夹爪在华东工厂的实际产线上更好地发挥作用。电动夹爪安装方便快速,能迅速安装固定投入使用。东莞密封电动夹爪价格
电动夹爪响应迅速敏捷,节拍极快,能高效满足快节奏生产需求。深圳防尘电动夹爪费用
在一些复杂工艺中,靠电动夹爪或靠真空吸盘都很难兼顾全部工件类型,这时组合方案就有用武之地。真空吸盘适合平整表面、相对轻薄的工件,如玻璃、板材、部分塑件;电动夹爪则对形状复杂、表面多变或需要侧向夹持的工件更有优势。深圳威洛博机器人有限公司在项目中,会根据客户产品谱系和工艺分布,设计威洛博电动夹爪与真空吸附头可切换或共存的末端执行模块,例如电动夹爪负责侧向夹取与定位,真空吸盘负责搬运和放置;或者在多工位转台上,不同工位采用不同末端形式,以实现柔性化生产。通过合理布局,两者并用可以提升产线对产品变化的适应能力,同时避免频繁更换硬件带来的停机时间。深圳防尘电动夹爪费用