商机详情 -
东莞常规电动夹爪怎么样
给老设备升级电动夹爪,并不一定意味着“大改动、大成本”。改造难度主要取决于三点:一是机械空间和安装方式是否支持更换为威洛博电动夹爪;二是现有控制系统(PLC、单片机、机器人)是否有多余I/O或总线接口;三是客户希望通过升级解决哪些具体问题,例如良率、能耗、噪音或人工干预。深圳威洛博机器人有限公司在接到改造需求时,通常会先通过照片、图纸确认安装空间和负载情况,再根据现有电气条件推荐合适控制方式的威洛博电动夹爪型号。在很多场合,只需增加一台小型电源和简单I/O信号,就能完成从气动到电动夹爪的替换;对于需要更高级别控制的项目,则可能增配小型运动控制器或通过现有总线接入。通过分步骤改造,客户可以逐渐感受到威洛博电动夹爪带来的收益,而不必一次性大投入。电动夹爪简易安装使用,加快项目实施进度提高效率。东莞常规电动夹爪怎么样
在正式选型电动夹爪之前,准备好一份“需求清单”非常关键,可以避免期频繁返工。深圳威洛博机器人有限公司在项目沟通时,通常会引导客户确认以下信息:工件尺寸范围与重量、材质和表面状态;工位节拍和运动节奏;安装空间和方向;环境条件(温度、粉尘、油雾、洁净度要求等);控制系统品牌及可用接口;是否有易碎、易变形或外观敏感工件;未来是否可能扩展工件规格等。基于这份信息,威洛博工程师可以比较准确地推荐合适的威洛博电动夹爪型号、爪指形式和控制方式。对于还在概念阶段的项目,也可以先用这份清单作为内部讨论的依据,帮助设计和工艺团队在同一逻辑下沟通,减少信息遗漏。东莞常规电动夹爪怎么样电动夹爪紧凑结构不占空间,为设备布局提供更多可能。
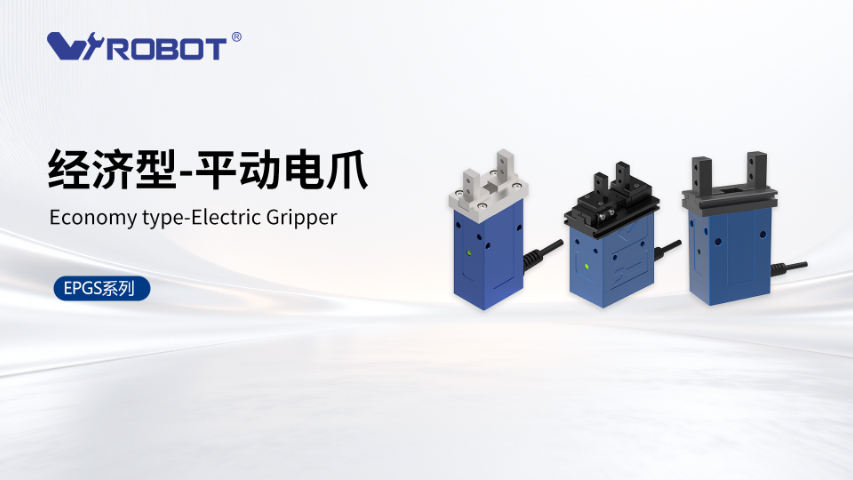
电动夹爪的结构形式直接影响夹持方式和适用工件。单指结构多用于配合固定基准面或特殊机构,实现推压或顶紧功能;双指平行夹爪是常见形式,适合绝大多数规则零件,只需通过调整爪指形状就能覆盖较多工件;三指电动夹爪则在夹持圆形、轴类和不规则零件时更有优势,包络性更好。深圳威洛博机器人有限公司在设计威洛博电动夹爪方案时,会先根据工件形状和工艺动作选择合适结构,再结合行程、夹持力和安装空间进一步筛选型号。对于产品变化频繁的场合,双指平行夹爪配合可更换爪指往往更灵活;对圆柱类工件比例较高的产线,则可以考虑三指结构,以减少治具设计工作量。通过结构与工艺的匹配,可以让电动夹爪发挥更高的使用效率。
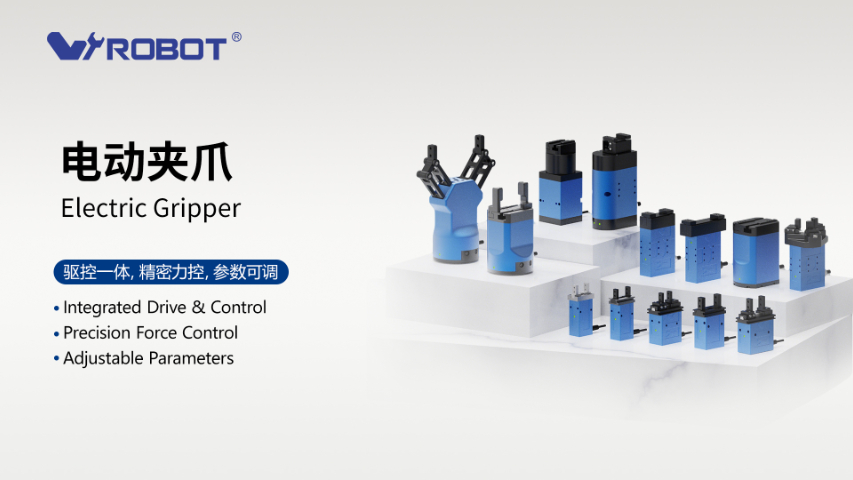
电动夹爪是一种以电机为动力源,通过丝杆、齿轮或连杆机构驱动爪指开合,实现工件自动夹持与释放的执行机构。与传统气动夹爪相比,威洛博电动夹爪可以精细控制位置、速度和夹持力,更适合对精度和稳定性有要求的自动化设备。其典型结构包括电机、传动机构、导向滑块、爪指本体以及位置或力反馈单元,有些型号还集成了驱动与控制模块,支持总线通讯,方便快速接入产线。深圳威洛博机器人有限公司在电动夹爪产品上覆盖平行式、三爪式以及带旋转功能的结构形式,既可以应对常规的平面零件夹持,也可以适配圆柱、不规则和易碎工件。对于工程师而言,理解电动夹爪的工作原理和结构,有助于在选型阶段更准确判断其是否适合自己的应用工况,并在续调试和维护中少走弯路。电动夹爪安装使用极为简易,新手也能快速上手操作。
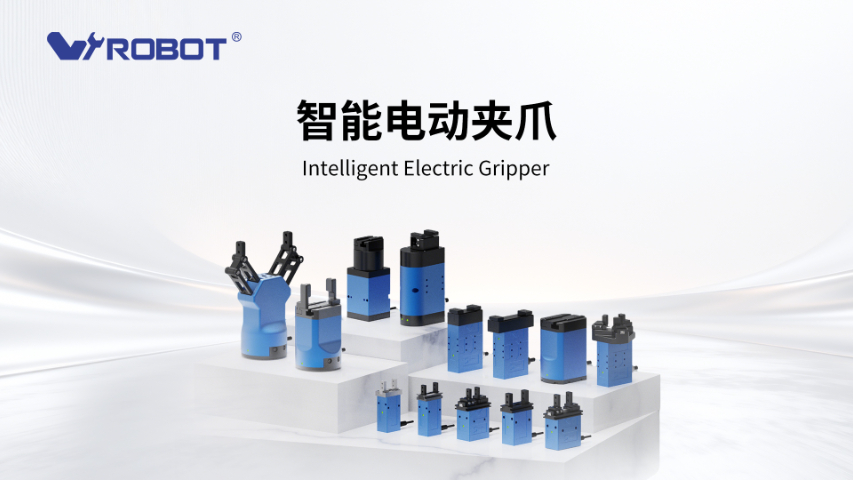
电动夹爪项目之所以容易反复沟通,往往是因为早期需求信息不完整。深圳威洛博机器人有限公司在为客户做威洛博电动夹爪报价时,会反向向客户提出一系列问题,用来完善需求画像,例如:工件的和小尺寸、重量区间、材质和表面处理;是否有易碎或外观敏感产品;单个工位的目标节拍和工作时间;环境温度、粉尘和油雾情况;现有控制系统品牌与可用接口;是否有续扩展产品线的规划等。通过这些问题,既可以避免期“补参数”、“改方案”,也有助于客户团队更清晰地梳理真实需求。对工程师来说,把这些关键点在项目前期就与威洛博深圳威洛博机器人有限公司共享,可以换来更贴合现场的电动夹爪配置和更准确的成本预估,减少项目推进过程中的不确定性。电动夹爪长寿命与稳定性,是企业长期生产的可靠支撑。东莞常规电动夹爪怎么样
电动夹爪紧凑结构设计精巧,小空间展现夹取性能。东莞常规电动夹爪怎么样
电动夹爪的选型离不开负载范围。对于几十克到几百克的小型精密工件,如电子零件、实验耗材、小塑胶件等,适合选用夹持力和自重都较小的紧凑型威洛博电动夹爪,以减轻末端负载,提升响应速度和协作安全性。这类场景中,重复精度和夹持力可调范围往往比夹持力更重要。对于几公斤级中等负载,如金属结构件、模组壳体、小工装盘等,则需要选择夹持力和结构刚性更高的威洛博电动夹爪型号,并在爪指设计上增加包络面积或采用多点接触,以提高稳定性。选型时,可以先根据工件重量设定一个大致负载档位,再结合工件形状、摩擦条件和加速度,利用安全系数反推所需夹持力。威洛博深圳威洛博机器人有限公司工程师往往会通过样机测试不同夹持力和速度组合,帮助客户在安全余量与设备节拍之间找到折中点。东莞常规电动夹爪怎么样