商机详情 -
北京电动夹爪哪家好
协作机器人强调易用、安全和柔性,这与威洛博电动夹爪的可调特性天然契合。但要搭配得顺畅,通讯接口和安全设置必须规划好。首先要确定协作机器人控制器支持的接口类型,如I/O、Modbus TCP、EtherCAT、Profinet等,再从威洛博电动夹爪产品系列中选择对应通讯方式的型号。采用总线通讯时,可以实现位置、速度、力矩等多参数控制及状态反馈,为复杂工艺提供更大空间。安全方面,协作场景下建议在威洛博电动夹爪的参数中设置合理的夹持力和速度,对靠近人工区域的工位还可以配置安全模式,例如降低速度、增加预夹持检测等。示教阶段,可以通过机器人示教器配合威洛博提供的参数示例和指令集,让工程师快速建立动作流程。在完成现场验证,再结合实际工况微调安全相关参数,兼顾效率与人员安全。电动夹爪性价比超高,价格亲民,以实惠成本提供性能。北京电动夹爪哪家好

在一些复杂工艺中,靠电动夹爪或靠真空吸盘都很难兼顾全部工件类型,这时组合方案就有用武之地。真空吸盘适合平整表面、相对轻薄的工件,如玻璃、板材、部分塑件;电动夹爪则对形状复杂、表面多变或需要侧向夹持的工件更有优势。深圳威洛博机器人有限公司在项目中,会根据客户产品谱系和工艺分布,设计威洛博电动夹爪与真空吸附头可切换或共存的末端执行模块,例如电动夹爪负责侧向夹取与定位,真空吸盘负责搬运和放置;或者在多工位转台上,不同工位采用不同末端形式,以实现柔性化生产。通过合理布局,两者并用可以提升产线对产品变化的适应能力,同时避免频繁更换硬件带来的停机时间。北京电动夹爪哪家好电动夹爪操作简单,能有效降低操作人员劳动强度。
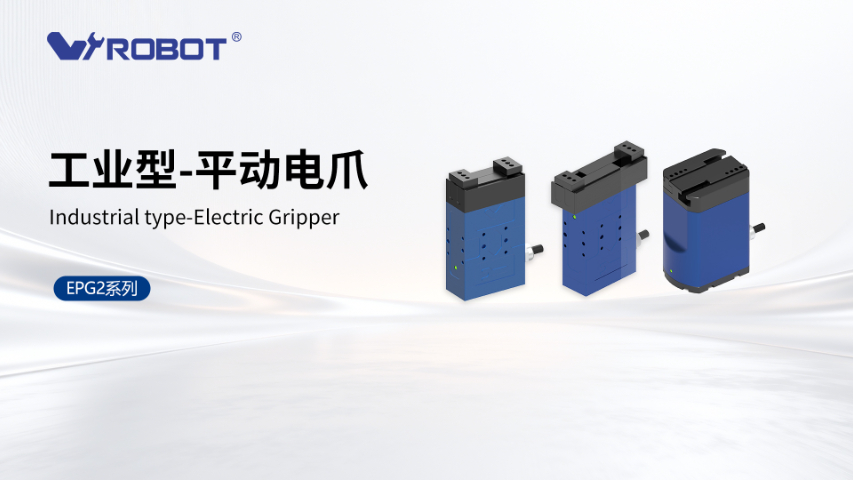
力控是电动夹爪相对气动夹爪的一大优势之一。通过对电机电流、位置偏差和速度变化的综合判断,电动夹爪可以在接触到工件自动减小速度,并限制夹持力在设定范围内,从而实现柔性夹持。深圳威洛博机器人有限公司在威洛博电动夹爪的应用中,经常将力控用于易碎、易变形或存在安全交互需求的场景,例如玻璃件、塑胶壳、软包电芯以及协作机器人工位等。实现思路通常包括:预设接触检测阈值,在检测到接触切换到低速低力模式;根据工件类型设置不同力控档位;在程序中增加夹持成功判断逻辑,避免误抓。通过合理的力控参数,威洛博电动夹爪既能保证工件不被夹伤,又能提升对工件位置误差的适应能力,为柔性制造提供更多可能。
在北京及周边区域,科研院所、系统集成商和制造企业越来越重视数据可追溯、设备柔性和低能耗,这些诉求也推动了电动夹爪的采用。与传统气动夹爪相比,威洛博电动夹爪可以将夹持力、开合位置、运行次数等信息通过通讯反馈给上位系统,为设备健康监测和工艺追踪提供参考;同时,电动夹爪通过软件就能调整参数,适应新工件或新工艺,无需频繁更换硬件。威洛博深圳威洛博机器人有限公司北京办事处在智能检测、实验线、自动装配等项目中,已经积累了多种应用方案,例如:在自动检测转台上使用电动夹爪柔性夹持不同型号零件;在实验室自动化平台中,用威洛博电动夹爪替代手工操作,提升测试一致性。随着项目增多,越来越多北京客户意识到,电动夹爪不是抓手形式的变化,更是向“可控、可视、可记”的智能末端迈进的一种方式。电动夹爪磁性开关检测夹爪状态,实现智能化管理。

在实际产线中,掉电和急停是必须考虑的异常场景。不同结构的电动夹爪在掉电行为不同,有的会保持当前位置,有的则可能在外力作用下缓慢回弹。深圳威洛博机器人有限公司在设计威洛博电动夹爪方案时,会和客户一起确认对工件安全的要求:例如,某些工件需要在掉电时依然保持夹持,避免坠落;而在人与机器人协作场景中,则可能需要在急停时快速解除夹持或进入安全状态。实现这些需求的思路包括:通过机械自锁结构或制动机构保持夹持状态;在程序逻辑中规划掉电处理策略;配合UPS或安全继电器管理电源切换。通过在项目初期就约定好掉电和急停场景下的行为,威洛博电动夹爪可以与整线安全设计更好地协调,减少意外风险。电动夹爪性价比高,为企业节省大量资金投入。北京电动夹爪哪家好
电动夹爪稳定长寿命,保障生产过程持续稳定运行。北京电动夹爪哪家好
电动夹爪的重复精度并不是越高越好,而是要与工艺需求匹配。在通用上下料、简单分拣场景中,配合机械限位和治具,电动夹爪的重复精度只要达到亚毫米级,一般就可以满足要求;在3C精密装配、视觉定位、插拔类工艺中,配合高精度定位机构时,末端夹爪的重复精度需求会更高。深圳威洛博机器人有限公司在为客户配置威洛博电动夹爪时,会综合考虑整套系统的误差来源,包括机械导向误差、治具定位误差和视觉识别误差,让夹爪精度与整体方案相匹配,而不是单独追求某一参数。对于要求较高的行业,威洛博会建议通过样机测试实际重复定位表现,并在必要时配合力控、缓冲机构或视觉补偿,让系统级表现达到客户预期。北京电动夹爪哪家好