商机详情 -
广东防尘电动夹爪
在一些复杂工艺中,靠电动夹爪或靠真空吸盘都很难兼顾全部工件类型,这时组合方案就有用武之地。真空吸盘适合平整表面、相对轻薄的工件,如玻璃、板材、部分塑件;电动夹爪则对形状复杂、表面多变或需要侧向夹持的工件更有优势。深圳威洛博机器人有限公司在项目中,会根据客户产品谱系和工艺分布,设计威洛博电动夹爪与真空吸附头可切换或共存的末端执行模块,例如电动夹爪负责侧向夹取与定位,真空吸盘负责搬运和放置;或者在多工位转台上,不同工位采用不同末端形式,以实现柔性化生产。通过合理布局,两者并用可以提升产线对产品变化的适应能力,同时避免频繁更换硬件带来的停机时间。电动夹爪单电缆连接优化线路,提升设备整体美观度。广东防尘电动夹爪
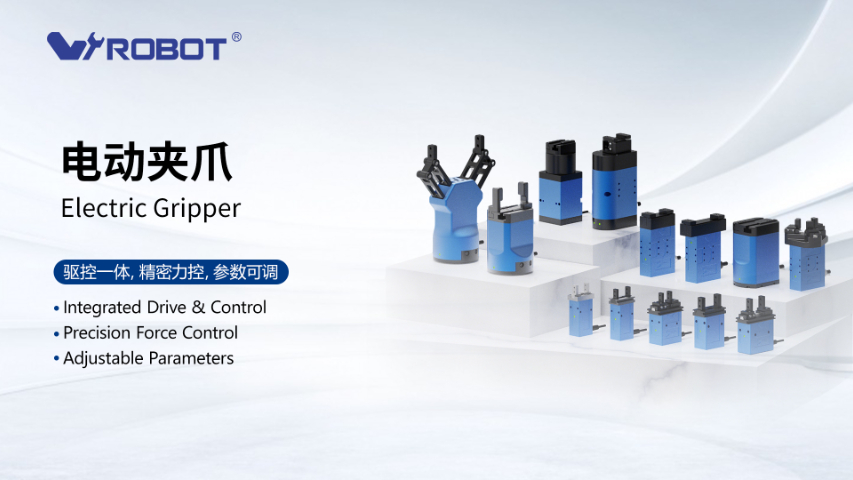
电动夹爪适用的工件类型远比很多人想象的更广,关键在于爪指结构和控制策略能否匹配。不规则零件可以通过定制爪指形状、增加多点接触和包络式夹持方式,提高稳定性;易碎工件则需要在威洛博电动夹爪上设定较低夹持力和柔和速度,并使用软质垫片分散应力,减少局部压痕;软包装工件如袋装、软包电芯等,则更依赖接触面积和受力均匀性,往往需要更宽的爪面或夹持托盘结构。深圳威洛博机器人有限公司在实际项目中,会请客户提供典型工件和使用视频,由工程师根据威洛博电动夹爪的行程、力矩和安装空间,设计相应爪指方案,并通过样机测试不断微调。只要在前期把工件特性讲清楚,大部分“不好夹”的零件都可以找到相对稳妥的电动夹爪方案。广东高精密电动夹爪怎么样电动夹爪稳定长寿命,保障生产过程持续稳定运行。
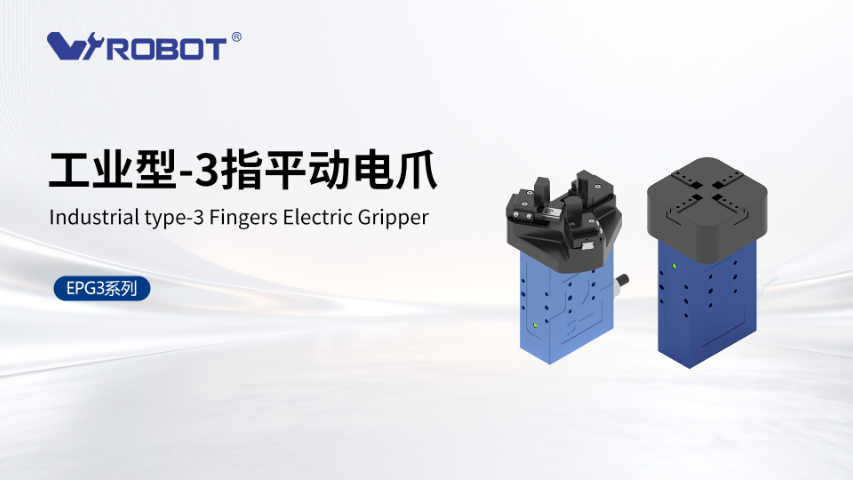
电动夹爪的优势之一,就是可以灵活调整速度和夹紧力,但新手在调试时也容易犯错。常见问题包括:速度设得过高,导致工件被“撞动”或产生晃动;夹持力一味调到接近上限,长期运行容易压伤工件或加速机构磨损;没有根据不同产品型号分别设置参数,导致切换产品时问题频发。深圳威洛博机器人有限公司建议,调试威洛博电动夹爪时可以遵循“从慢到快、从小到大”的原则:先以较低速度和中等夹持力完成动作流程验证,再逐步提高速度,在不影响稳定性的前提下逼近目标节拍;对于易碎或外观敏感的工件,则应优先确定安全夹持力,再根据工艺需求适当上调。必要时,可以与威洛博工程师配合,通过抓取实验和电流、位置曲线分析,找到更合理的参数组合。
电动夹爪是一种以电机为动力源,通过精密传动机构驱动爪指开合,实现工件自动抓取和释放的末端执行机构。与传统气动夹爪不同,电动夹爪可以通过电流、位置和速度控制,对夹持力和开合行程进行精细调节,更适合对精度、柔性和可追溯性有要求的自动化设备。深圳威洛博机器人有限公司的电动夹爪主要由电机本体、减速或丝杆机构、导向滑块、爪指组件以及位置传感单元组成,部分型号还集成驱动和控制模块,能直接通过总线与机器人或PLC通讯。通过控制电机转动角度或行程,电动夹爪可以实现多段夹持、缓启缓停、力控等动作,从而在抓取易碎零件、精密零件、不规则零件时,减少损伤和滑落风险。了解这些基本原理和结构,有助于工程师在设计和选型阶段判断深圳威洛博机器人有限公司的电动夹爪是否适合自己的产线需求。电动夹爪安装方便快速,能迅速安装固定投入使用。
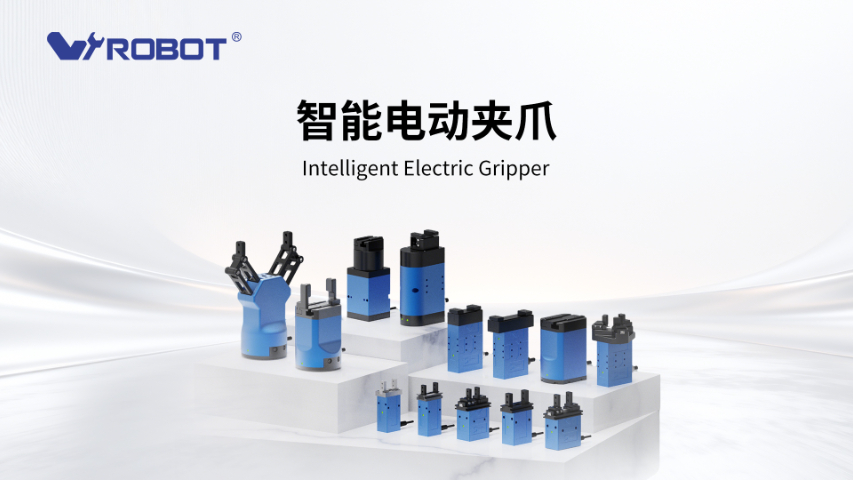
对于深圳及周边制造企业来说,引入电动夹爪不是设备升级,更是产线自动化水平提升的重要一步。深圳威洛博机器人有限公司总部位于深圳,能为本地客户提供较为便捷的样机测试、现场技术交流和售支持。企业在规划电动夹爪采购时,可以先梳理现有工位中适合替换的夹爪类型,明确工件范围、节拍、环境条件和控制方式,然与威洛博技术团队进行沟通,由工程师根据需求推荐合适的电动夹爪型号和配套直线模组、机械手方案。采购前可申请样机进行小批量验证,确认夹持稳定性和节拍表现,再逐步放大到整线或多条产线。深圳威洛博机器人有限公司还可以根据客户需求提供图纸对接、安装指导、程序示例和远程协助,让深圳地区的设备厂、集成商和终端工厂在导入电动夹爪时降低试错成本。电动夹爪防反接功能延长设备寿命,减少维修费用支出。广东防尘电动夹爪
电动夹爪快速响应特性,可及时抓取物件提升生产效率。广东防尘电动夹爪
在3C电子行业,产品轻小、形状多样、外观要求高,电动夹爪需要既稳定又温和。深圳威洛博机器人有限公司的电动夹爪可以通过调节夹持力和速度,抓取手机壳、连接器、小五金件等,降低压伤和划伤的概率,并借助重复定位精度保障装配一致性。在锂电行业,电动夹爪常用于极片、电芯、模组壳体的搬运与排列,通过可调速度和多段夹取策略,减小对材料边角和表面的冲击。在光伏产线,玻璃基板和电池片对洁净度和稳定性较敏感,威洛博电动夹爪可以配合直线模组和转台,用于上下料、转运和测试分选等工位,利用柔性控制提升良率。通过在3C、锂电、光伏等不同场景的长期实践,深圳威洛博机器人有限公司积累了大量电动夹爪应用经验,可以给设备厂和终端客户提供更有针对性的选型和调试建议。广东防尘电动夹爪