商机详情 -
深圳高精密电动夹爪厂家
在正式批量采购前,用样机做充分测试非常重要。深圳威洛博机器人有限公司通常建议从三个层次评估威洛博电动夹爪样机:一是工件稳定性测试,涵盖不同尺寸、材质和重量的工件,在不同速度和夹持力参数下,检查是否有滑落、转动或压伤现象;二是节拍与温升测试,在接近目标节奏下连续运行一段时间,观察电动夹爪表面温度变化、动作一致性和是否出现报警;三是简化寿命试验,在中高负载下长时间循环,通过记录故障率和性能变化趋势,推断在实际工况下的寿命表现。测试过程中,建议保留详细记录,包括使用参数、环境情况和异常现象,一旦有问题可以与威洛博工程师共同分析原因,对威洛博电动夹爪选型或工艺进行调整。电动夹爪具备电源防反接功能,有效保护设备,安全性能良好。深圳高精密电动夹爪厂家

很多中小型设备厂担心电动夹爪成本过高,不敢轻易导入。实际上,如果在方案设计阶段规划得当,威洛博电动夹爪也可以以较合理的成本出现在中小型设备上。威洛博深圳威洛博机器人有限公司通常建议:,优先选择对精度、柔性和外观要求较高的设备型号尝试电动夹爪,而不是对所有机型一次性铺开;第二,选用参数与需求匹配的中档威洛博电动夹爪,而不是一味追求高规格,避免“过度选型”;第三,在控制方式上,根据项目实际选择I/O或少量总线节点,减少控制系统升级成本。对于结构相似的多款设备,可以通过统一威洛博电动夹爪平台,做到一套配置适配多款机型,降低备件库存和学习成本。这样,中小设备厂能在可控预算内体验电动夹爪带来的优势,并在续项目中逐步扩大应用。东莞高精密电动夹爪哪家好电动夹爪高性价比创造更大利润空间,提升经济效益。
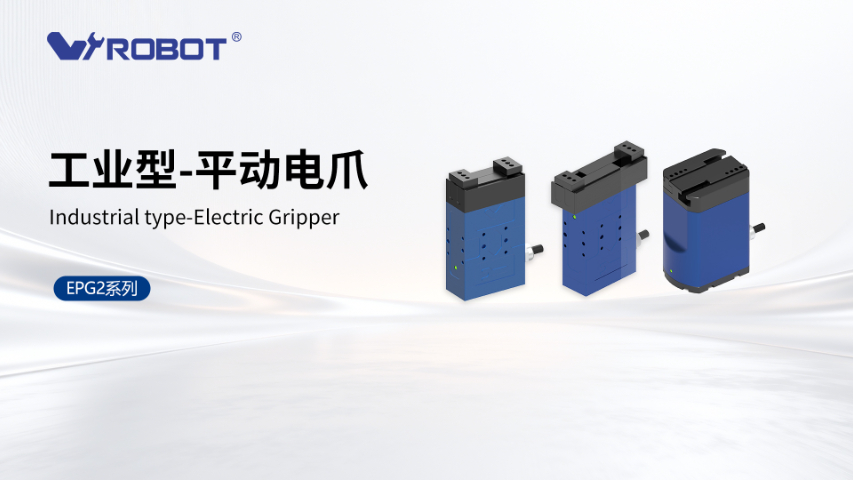
电动夹爪的结构形式直接影响夹持方式和适用工件。单指结构多用于配合固定基准面或特殊机构,实现推压或顶紧功能;双指平行夹爪是常见形式,适合绝大多数规则零件,只需通过调整爪指形状就能覆盖较多工件;三指电动夹爪则在夹持圆形、轴类和不规则零件时更有优势,包络性更好。深圳威洛博机器人有限公司在设计威洛博电动夹爪方案时,会先根据工件形状和工艺动作选择合适结构,再结合行程、夹持力和安装空间进一步筛选型号。对于产品变化频繁的场合,双指平行夹爪配合可更换爪指往往更灵活;对圆柱类工件比例较高的产线,则可以考虑三指结构,以减少治具设计工作量。通过结构与工艺的匹配,可以让电动夹爪发挥更高的使用效率。
选好一款电动夹爪,首先要算清楚工件重量、摩擦条件和运动加速度,再根据这些条件推算出所需的安全夹持力,并与深圳威洛博机器人有限公司电动夹爪样本中的额定夹持力进行匹配。其次要关注夹爪行程范围,是否能覆盖工件尺寸公差、定位偏差以及工装误差,避免出现“夹不住”或“行程不够”的问题。安装方式同样关键,需要确认电动夹爪是正装、侧装还是倒装,检查安装孔位、法兰尺寸与现有平台是否兼容,保证整体刚性和寿命。控制方式方面,要提前确认是采用I O控制、模拟量控制还是总线通讯,并与机器人或PLC的接口保持一致。深圳威洛博机器人有限公司在每款电动夹爪的资料中给出详细的尺寸图和参数表,工程师在选型时结合产线节拍、环境温度、粉尘和振动等因素一起评估,可以减少期改造和返工。电动夹爪便捷安装方式,让设备迅速安装到位投入生产。
在一些复杂工艺中,靠电动夹爪或靠真空吸盘都很难兼顾全部工件类型,这时组合方案就有用武之地。真空吸盘适合平整表面、相对轻薄的工件,如玻璃、板材、部分塑件;电动夹爪则对形状复杂、表面多变或需要侧向夹持的工件更有优势。深圳威洛博机器人有限公司在项目中,会根据客户产品谱系和工艺分布,设计威洛博电动夹爪与真空吸附头可切换或共存的末端执行模块,例如电动夹爪负责侧向夹取与定位,真空吸盘负责搬运和放置;或者在多工位转台上,不同工位采用不同末端形式,以实现柔性化生产。通过合理布局,两者并用可以提升产线对产品变化的适应能力,同时避免频繁更换硬件带来的停机时间。电动夹爪快速节拍提升产能,增强企业市场竞争力。江苏密封电动夹爪设备
电动夹爪响应迅速,及时捕捉生产机会提高时效性。深圳高精密电动夹爪厂家
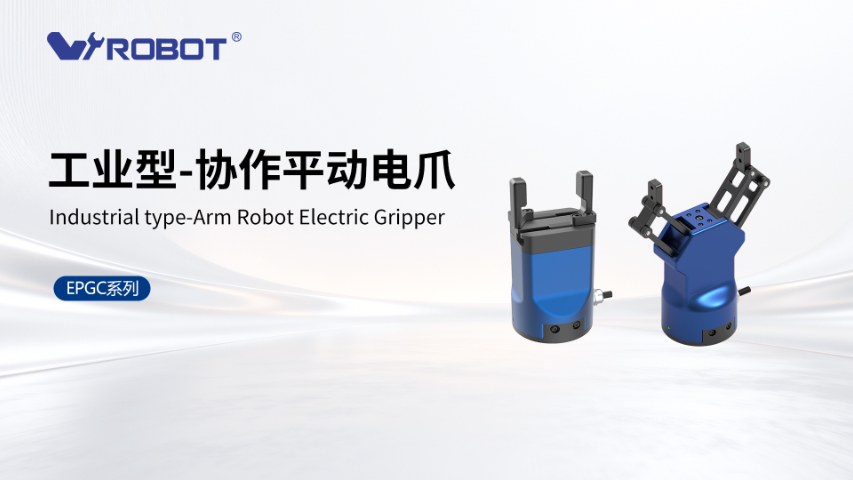
小型协作机器人多用于轻量级装配、检测上下料和实验室自动化,对末端夹爪的行程、重量和控制接口都有一定限制。行程太小,会频繁更换爪指或治具;行程太大,则可能导致自重和惯量增加,影响机器人负载和安全性能。深圳威洛博机器人有限公司在为协作机器人推荐威洛博电动夹爪时,会根据客户工件尺寸范围给出一个“覆盖区间”,例如常见的小型应用,爪指行程在10~30mm区间即可覆盖大部分3C零件和小型工件;若涉及多种工件尺寸,则会优先选择行程更宽、可通过参数切换开口量的型号。工程师还会核算协作机器人末端负载,确保电动夹爪加治具和工件的总重量在安全范围内,并预留一定余量,以便续工艺调整。深圳高精密电动夹爪厂家