商机详情 -
江苏轴线性电动夹爪设备
在华东地区,来自锂电、光伏、精密加工、自动检测等行业的客户,经常向威洛博苏州团队咨询电动夹爪相关问题,问题集中在“能不能夹、夹得稳不稳、节拍够不够”三类。比如:软包装电芯能不能用电动夹爪抓?苏州办事处一般会建议选用行程和夹持力可调的威洛博电动夹爪,配合宽面、软垫爪指和较缓的加减速曲线,先做样机测试再定型号。又如:某些产线原来采用气动夹爪,希望通过电动夹爪提升精度和降低能耗,工程师会先评估现有节拍和工件重量,再选型合适的威洛博电动夹爪,并给出控制逻辑示例,帮助客户减少PLC程序修改工作量。对于环境粉尘较大或者有溶剂的工位,苏州团队会提醒客户在选型时考虑防护等级、安装方向和定期维护计划。通过这种式方案支持,华东客户可以更快判断电动夹爪是否适合自己的项目。电动夹爪快速节拍提升产能,增强企业市场竞争力。江苏轴线性电动夹爪设备

多数电动夹爪在结构上既可以水平安装,也可以垂直或侧装使用,但具体工况下的表现会有所差异。垂直向下夹持时,自重和工件重量会叠加到导向和传动结构上,需要关注长期磨损;侧装时,偏载问题更明显,对刚性和安装平面要求较高。深圳威洛博机器人有限公司在威洛博电动夹爪说明中通常会给出推荐安装方向和注意事项,工程师在设计时应尽量遵循这些建议。若确实需要非推荐方向安装,就要在结构和参数上做补偿,例如增加支撑结构、适当降低速度、定期检查螺栓与导轨磨损情况。通过合理的安装与维护,即便在较复杂的安装姿态下,威洛博电动夹爪也能保持稳定运行,但前提是设计阶段就把这些影响考虑进去。江苏轴线性电动夹爪设备电动夹爪可精确控制力度,抓取物件,适用于精细操作场景。
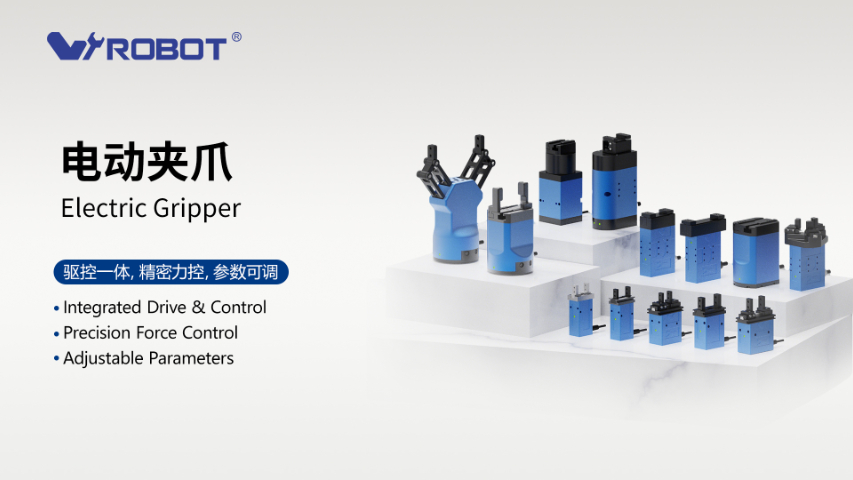
在正常工况下,电动夹爪运行时会有电机和传动机构的运转声,但不应出现明显的金属敲击声、尖锐摩擦声或频繁抖动。若威洛博电动夹爪在使用过程中出现噪音突然增大或伴随振动,往往意味着需要检查。深圳威洛博机器人有限公司建议的排查顺序是:先确认夹持参数是否被调得过激,例如速度、加速度和夹持力设置过高;再检查爪指与工件是否存在硬性干涉或装配偏差;随查看电动夹爪安装平面是否松动或变形,导向部分是否缺少润滑;若排除以上因素,则需要进一步结合电流波形和报警信息判断是否存在内部异常。在多数情况下,适当降低动作冲击、恢复合理参数和紧固结构,就能让威洛博电动夹爪恢复平稳运行。
小型协作机器人多用于轻量级装配、检测上下料和实验室自动化,对末端夹爪的行程、重量和控制接口都有一定限制。行程太小,会频繁更换爪指或治具;行程太大,则可能导致自重和惯量增加,影响机器人负载和安全性能。深圳威洛博机器人有限公司在为协作机器人推荐威洛博电动夹爪时,会根据客户工件尺寸范围给出一个“覆盖区间”,例如常见的小型应用,爪指行程在10~30mm区间即可覆盖大部分3C零件和小型工件;若涉及多种工件尺寸,则会优先选择行程更宽、可通过参数切换开口量的型号。工程师还会核算协作机器人末端负载,确保电动夹爪加治具和工件的总重量在安全范围内,并预留一定余量,以便续工艺调整。电动夹爪紧凑结构设计精巧,小空间展现夹取性能。
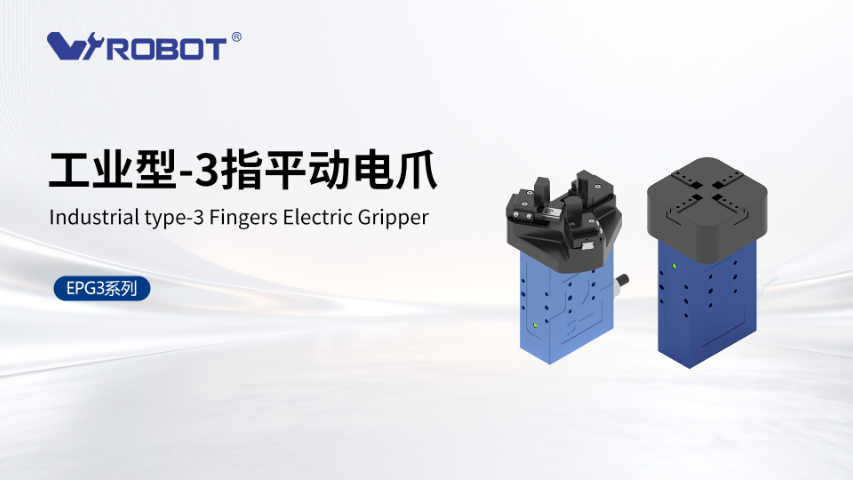
在正式选型电动夹爪之前,准备好一份“需求清单”非常关键,可以避免期频繁返工。深圳威洛博机器人有限公司在项目沟通时,通常会引导客户确认以下信息:工件尺寸范围与重量、材质和表面状态;工位节拍和运动节奏;安装空间和方向;环境条件(温度、粉尘、油雾、洁净度要求等);控制系统品牌及可用接口;是否有易碎、易变形或外观敏感工件;未来是否可能扩展工件规格等。基于这份信息,威洛博工程师可以比较准确地推荐合适的威洛博电动夹爪型号、爪指形式和控制方式。对于还在概念阶段的项目,也可以先用这份清单作为内部讨论的依据,帮助设计和工艺团队在同一逻辑下沟通,减少信息遗漏。电动夹爪与气爪兼容,方便企业灵活切换工作模式。江苏轴线性电动夹爪设备
电动夹爪单电缆连接方式,简化线路降低故障风险。江苏轴线性电动夹爪设备
电动夹爪是一种以电机为动力源,通过丝杆、齿轮或连杆机构驱动爪指开合,实现工件自动夹持与释放的执行机构。与传统气动夹爪相比,威洛博电动夹爪可以精细控制位置、速度和夹持力,更适合对精度和稳定性有要求的自动化设备。其典型结构包括电机、传动机构、导向滑块、爪指本体以及位置或力反馈单元,有些型号还集成了驱动与控制模块,支持总线通讯,方便快速接入产线。深圳威洛博机器人有限公司在电动夹爪产品上覆盖平行式、三爪式以及带旋转功能的结构形式,既可以应对常规的平面零件夹持,也可以适配圆柱、不规则和易碎工件。对于工程师而言,理解电动夹爪的工作原理和结构,有助于在选型阶段更准确判断其是否适合自己的应用工况,并在续调试和维护中少走弯路。江苏轴线性电动夹爪设备