商机详情 -
东莞高精密电动夹爪品牌
电动夹爪的优势之一,就是可以灵活调整速度和夹紧力,但新手在调试时也容易犯错。常见问题包括:速度设得过高,导致工件被“撞动”或产生晃动;夹持力一味调到接近上限,长期运行容易压伤工件或加速机构磨损;没有根据不同产品型号分别设置参数,导致切换产品时问题频发。深圳威洛博机器人有限公司建议,调试威洛博电动夹爪时可以遵循“从慢到快、从小到大”的原则:先以较低速度和中等夹持力完成动作流程验证,再逐步提高速度,在不影响稳定性的前提下逼近目标节拍;对于易碎或外观敏感的工件,则应优先确定安全夹持力,再根据工艺需求适当上调。必要时,可以与威洛博工程师配合,通过抓取实验和电流、位置曲线分析,找到更合理的参数组合。电动夹爪操作简单、安装方便、性价比高,优势尽显。东莞高精密电动夹爪品牌
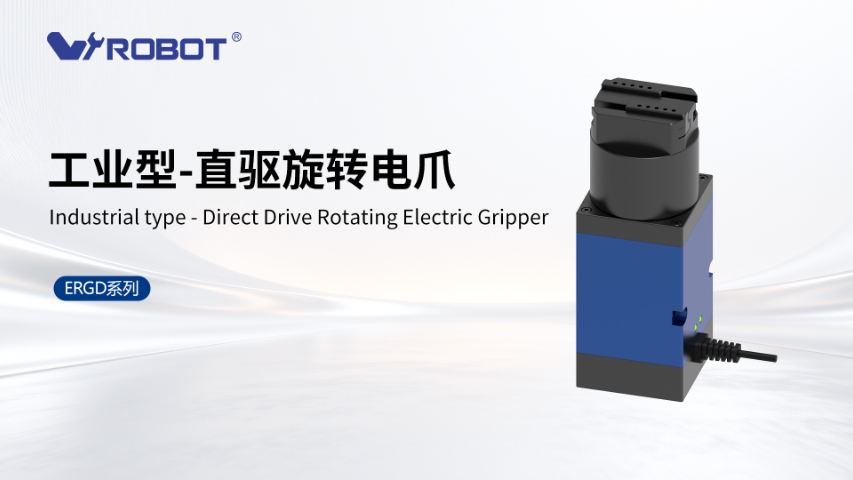
电动夹爪项目之所以容易反复沟通,往往是因为早期需求信息不完整。深圳威洛博机器人有限公司在为客户做威洛博电动夹爪报价时,会反向向客户提出一系列问题,用来完善需求画像,例如:工件的和小尺寸、重量区间、材质和表面处理;是否有易碎或外观敏感产品;单个工位的目标节拍和工作时间;环境温度、粉尘和油雾情况;现有控制系统品牌与可用接口;是否有续扩展产品线的规划等。通过这些问题,既可以避免期“补参数”、“改方案”,也有助于客户团队更清晰地梳理真实需求。对工程师来说,把这些关键点在项目前期就与威洛博深圳威洛博机器人有限公司共享,可以换来更贴合现场的电动夹爪配置和更准确的成本预估,减少项目推进过程中的不确定性。广东长行程电动夹爪怎么样电动夹爪安装方便快速,能迅速安装固定投入使用。

在机器人应用场景中,电动夹爪不要完成夹取动作,还要兼顾重量、尺寸、接口和安全性。协作机器人对末端负载较敏感,要求电动夹爪尽量轻巧,同时保留足够夹持力和行程;六轴工业机器人则更关注节拍和重复精度。深圳威洛博机器人有限公司针对不同类型机器人,设计了多款适配的电动夹爪,既有适合小负载协作机器人的紧凑型产品,也有面向中负载工件的高夹持力型号。选型时需要先根据机器人额定负载和工作半径计算夹爪加治具的重量上限,再结合工件重量和尺寸选择适合的威洛博电动夹爪型号。同时,还要确认法兰接口是否匹配、线缆布线是否方便、控制方式是否支持机器人控制柜常用总线。通过样机联调和示教测试,工程师可以评估夹取稳定性、碰撞检测效果和运行节拍,再对参数进行微调。
在一些复杂工艺中,靠电动夹爪或靠真空吸盘都很难兼顾全部工件类型,这时组合方案就有用武之地。真空吸盘适合平整表面、相对轻薄的工件,如玻璃、板材、部分塑件;电动夹爪则对形状复杂、表面多变或需要侧向夹持的工件更有优势。深圳威洛博机器人有限公司在项目中,会根据客户产品谱系和工艺分布,设计威洛博电动夹爪与真空吸附头可切换或共存的末端执行模块,例如电动夹爪负责侧向夹取与定位,真空吸盘负责搬运和放置;或者在多工位转台上,不同工位采用不同末端形式,以实现柔性化生产。通过合理布局,两者并用可以提升产线对产品变化的适应能力,同时避免频繁更换硬件带来的停机时间。电动夹爪具备电源防反接功能,有效保护设备,安全性能良好。
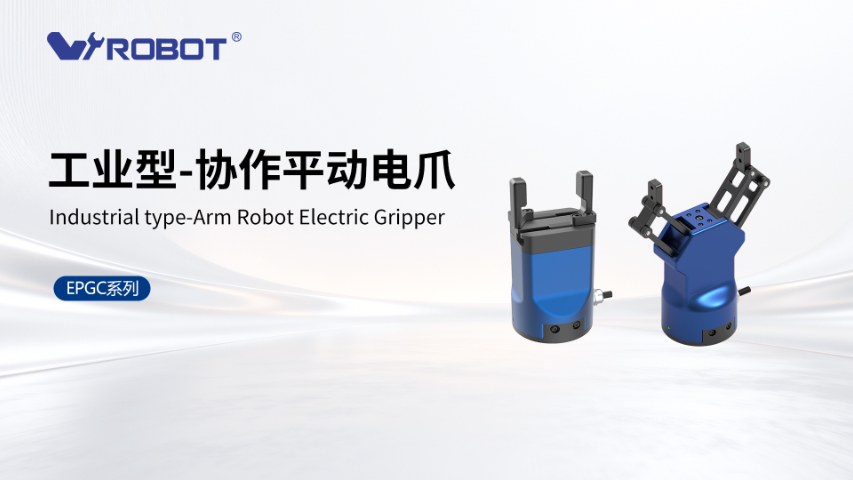
多数电动夹爪在结构上既可以水平安装,也可以垂直或侧装使用,但具体工况下的表现会有所差异。垂直向下夹持时,自重和工件重量会叠加到导向和传动结构上,需要关注长期磨损;侧装时,偏载问题更明显,对刚性和安装平面要求较高。深圳威洛博机器人有限公司在威洛博电动夹爪说明中通常会给出推荐安装方向和注意事项,工程师在设计时应尽量遵循这些建议。若确实需要非推荐方向安装,就要在结构和参数上做补偿,例如增加支撑结构、适当降低速度、定期检查螺栓与导轨磨损情况。通过合理的安装与维护,即便在较复杂的安装姿态下,威洛博电动夹爪也能保持稳定运行,但前提是设计阶段就把这些影响考虑进去。电动夹爪兼容气爪,能与现有气爪系统灵活协同工作。北京高功率电动夹爪更有性价比
电动夹爪控制功能,确保夹取物件位置准确无误。东莞高精密电动夹爪品牌
电动夹爪的重复精度并不是越高越好,而是要与工艺需求匹配。在通用上下料、简单分拣场景中,配合机械限位和治具,电动夹爪的重复精度只要达到亚毫米级,一般就可以满足要求;在3C精密装配、视觉定位、插拔类工艺中,配合高精度定位机构时,末端夹爪的重复精度需求会更高。深圳威洛博机器人有限公司在为客户配置威洛博电动夹爪时,会综合考虑整套系统的误差来源,包括机械导向误差、治具定位误差和视觉识别误差,让夹爪精度与整体方案相匹配,而不是单独追求某一参数。对于要求较高的行业,威洛博会建议通过样机测试实际重复定位表现,并在必要时配合力控、缓冲机构或视觉补偿,让系统级表现达到客户预期。东莞高精密电动夹爪品牌