商机详情 -
江苏360度全景影像
(第7篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
场景化预警联动
转弯场景:配合BSD盲区预警模块,车辆转弯时云台自动转向侧方盲区,同时通过三级声光报警器播放语音预警,提醒周边人员和驾驶员注意。
人员靠近场景:当雷达检测到人员进入危险区域,云台自动追踪人员目标,触发声光报警,同时将画面上传至云平台,后台管理人员可远程提醒驾驶员。
驾驶员状态监控:配合DMS疲劳驾驶预警设备,当检测到驾驶员闭眼、打哈欠、接打电话等行为时,云台转向驾驶员区域,记录状态并上传数据,后台可实时干预。
远程管控与数据溯源 管理人员可通过云平台远程操作云台调整监控视角,查看车辆任意区域画面;所有预警事件的视频、图片数据同步存储在SD卡和云端,支持事后溯源,当发生事故时可调取完整的事件过程记录。车队集中管理 多台工程车可统一接入云平台,实现集中监控,管理人员可在后台查看所有车辆的实时位置、状态、预警记录,批量调整云台巡检路线和预警规则,提升车队管理效率。
系统能够实时上传车辆的运行状态,位置信息以及视频数据等至后台管理平台进行集中管理与分析.江苏360度全景影像
工程车360
(第4篇)驾驶员状态监测预警DSM与AI360全景影像系统集成的定制解决方案具体应用
当某辆车的DSM检测到危险状态时,平台可自动触发预警,同时调取该车辆的360全景影像实时画面,远程了解车辆周边情况,辅助决策是否需要下达远程干预指令。
智能物流园区车辆调度
在物流园区内,集成系统的DSM可监测驾驶员在园区内行驶时的分神行为,360全景影像系统可监测园区内的人员、车辆动态。当DSM检测到驾驶员视线偏离时,360全景影像系统可将园区内的危险目标(如突然出现的行人)高亮显示,同时语音报警提醒驾驶员。
数据上传至园区调度平台后,可实现园区内车辆的智能调度,根据驾驶员状态和车辆环境数据,合理规划行驶路线,提高园区物流运输效率和安全性。 江苏360度全景影像系统支持4G网络连接与GPS定位,可实时接入车辆运营平台,实现远程监控,定位及交互控制.
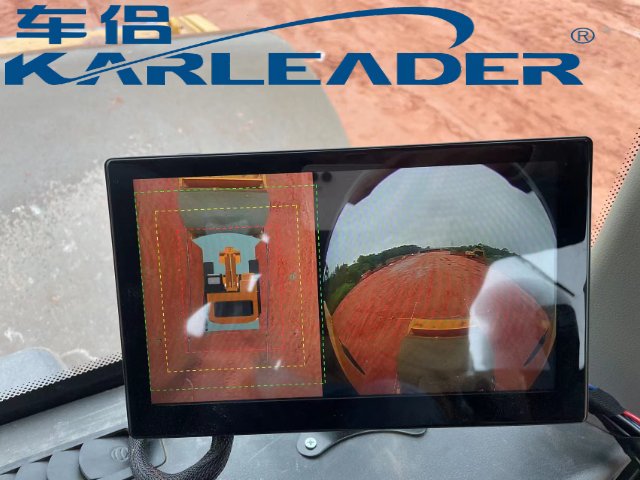
(第2篇) 8路AI360全景影像系统功能应用调试
航空插头涂防水胶并固定,测试电磁干扰下的视频稳定性,确保通过GB/T18655抗扰度测试。
(三)核X功能专项调试
全景拼接与低照度验证
完成棋盘格标定后,测试拼接画面无接缝、夜间低照度(≤0.1Lux)下画质清晰;验证360°鸟瞰全景实时传输,人员靠近时声光报警功能正常触发。
BSD盲区预警调试
设置前向3米、侧/后向2米的报警距离,测试障碍物识别准确率≥95%,声光报警联动响应时间≤300ms;对应报警语音可自定义编程,如“人员靠近请注意安全”等指令。
DSM疲劳驾驶预警调试
验证闭眼、打哈欠、分神、抽烟等异常状态的监测准确率,触发预警时同步输出屏幕+语音+高电平信号;测试内视摄像头遮挡报警、接打电话/不系安全带检测功能(无预警JIN记录)。
(四)环境与稳定性测试极
端环境适配验证测试设备在-30℃~70℃(摄像头)、-30℃~85℃(主机)环境下的连续工作稳定性,高温环境预留散热空间,振动测试符合GB/T28046.3标准。
电源与存储可靠性
验证电源适应DC9V~36V宽电压范围,欠压、短路、反接保护功能正常;测试内置超级电容的异常断电数据保护效果,SD卡最大支持256G存储,确保24小时录像无丢帧。
(第1篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
一、定制AI360全景集成解决方案中云台实时监控管理的核X意义
(一)安全层面:从被动预警升级为主动防控
事故预防闭环管理 传统AI360全景系统JIN能提供静态视野,云台管理则构建了“预警触发→云台追踪→人工干预→事件记录”的完整主动防控链条。比如当DMS系统检测到驾驶员闭眼、打哈欠等疲劳状态时,云台可自动转向驾驶员区域捕捉特写画面,后台管理人员确认状态后可远程发送语音预警指令,从单纯的设备预警升级为人工介入的主动干预,有效避免事故发生。同时对于接打电话、分神等无预警的危险驾驶行为,云台也能实时追踪记录,既支持事后溯源,也可通过后台提醒实现事前干预。
特殊场景安全保障 针对矿用、工程车等复杂作业场景,云台管理可解决极端环境下的安全痛点:
矿用场景:作业环境粉尘多、视线受阻,云台可远程调整摄像头角度,避开遮挡物,配合IP67防护等级的摄像头,保证监控连续性;当触发人员靠近预警时,云台自动追踪目标并推送特写画面,结合三级声光报警器,在低照度环境下也能实现有效安全管控。
通过云端下发指令,系统可对车端进行远程交互控制,监控实时作业情况,提高管理效率.
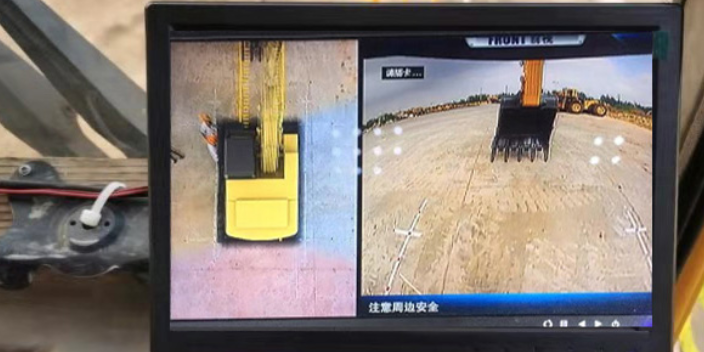
(第1篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
一、先明确AI360全景影像在集成方案中的基础核X作用
AI360全景影像并非是BSD与超声波雷达的“附属载体”,而是整个系统的视觉感知底座: 它通过车身四周布置的4-8个高清广角摄像头,实时采集360°无死角的环境画面,一方面为驾驶员提供整车四周的全景俯视视角,消除物理视野盲区;另一方面,它是BSD盲区监测预警的核心数据源提供者——BSD的AI算法完全依赖360全景摄像头采集的高清视频流,才能完成动态目标识别、运动轨迹预判等核X功能,没有360全景的摄像头输入,BSD系统就失去了感知基础。
二、AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
1. 解决单一传感器的“感知盲区”问题,360全景作为基础载体实现双重补位
(1)视觉失效场景的盲区补位
360全景摄像头一旦被泥水、树叶遮挡,或遇到强光逆光、大雾暴雨等恶劣环境,BSD的动态识别能力会完全失效;此时超声波雷达可不受环境干扰,继续精细探测0.15-5米范围内的路沿石、低矮钢筋、车底儿童等静态障碍物,同时360全景会在画面中同步标注雷达探测到的“未知障碍物+距离”,避免因视觉失效导致的刮蹭、碾压事故。
通过网口将全景影像,BSD报警数据实时上传至云端,支持多终端(PC/移动端)远程监控,基于AI算法进行数据分析.江苏360度全景影像
BSD系统通过360全景环视摄像头采集的实时视频,对车辆周围人,物的实时检测,识别,跟踪及位置探测.江苏360度全景影像
(第1篇)工程车360定制多模态主动安全预警集成方案
工程车的复杂运营场景中,驾驶员疲劳驾驶、视线盲区、环境复杂等问题始终是安全事故的高发诱因。集成疲劳驾驶预警(DSM)、AI360全景影像、BSD盲区预警、超声波雷达等功能的多模态主动安全解决方案,通过多传感器融合与智能算法,构建全维度主动安全预警体系,将事故隐患消灭在萌芽阶段。同时,客户可根据具体的应用场景和投入成本控制选择适配的功能模块组合来定制,实现比较大价值化解决方案,达到主动安全预警,防患于未然。
一、核X功能矩阵:全维度主动安全预警支撑
(一)疲劳驾驶智能识别与预警作为方案的核X功能之一,基于独有的本地化算法,该系统实现了高精度的驾驶员状态监测:
极Z监测精度:疲劳驾驶、粗心驾驶行为预警准确率高达99%,通过精细的面部特征锁定分析,预判疲劳状态准确率达95%;同时具备抗干扰能力,独特图像识别系统可避免外界光源干扰,支持全天候巡航监测。
多维度预警与交互:实时监测驾驶员面部、嘴巴、眼睛及头部运动,识别闭眼、打哈欠、分神、接打电话、抽烟等危险行为,根据危险程度逐步加强预警声音;支持1-3级预警灵敏度和音量调节,适配不同驾驶习惯与环境; 江苏360度全景影像