商机详情 -
宁夏三坐标协作机器人改造
工作原理:三坐标机器人通过探针在X、Y、Z轴上的移动来接触被测物体,测量系统记录探头的位移量并计算坐标。具体过程如下:坐标系建立:通常采用右手直角坐标系,由X、Y、Z三个轴组成。通过选择一个平滑且稳定的平面作为基准面,设定测量零点,确定测量范围和分辨率。探测系统:包括探针、传感器和图像识别技术。探针用于接触被测物体并获取数据,传感器将信号转化为电信号,图像识别技术对数据进行处理和分析。数据处理:通过计算机程序控制机械臂的移动,实现自动化测量。采集到的数据经过滤波、插值等处理,提高测量精度。广东明睿智博研发智能装车机器人已在建材行业成功落地,助力企业实现夜间无人工作业。宁夏三坐标协作机器人改造
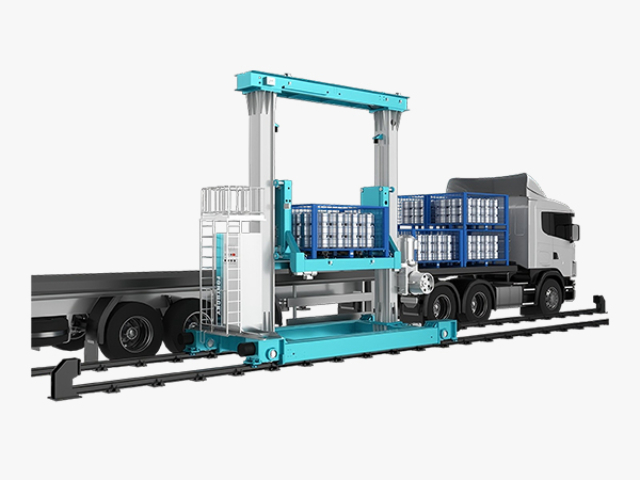
广东明睿智博机器人科技有限公司专注于拆码垛机器人研发,打造了集高效、智能与灵活为一体的自动化拆码垛解决方案。该机器人系统采用多传感器融合视觉技术,能够精确识别不同包装尺寸、重量及形态的堆码物料,实现对混码、异形包装的智能拆垛。通过灵活多轴机械臂配合末端多功能夹具,系统支持多种抓取方式,如吸附、夹持与推拉,满足不同行业复杂拆垛需求。机器人具备动态路径规划与实时避障功能,可在狭小仓储环境中稳定运行。广东明睿智博的拆码垛机器人广泛应用于食品饮料、医药快消等领域,有效提升作业效率,降低人力成本,并且通过智能监控平台实现远程运维和故障预警,保障设备稳定运行,助力企业实现仓储自动化和智能化升级。甘肃金属冶金行业智能机器人开发工业智能机器人通过算法调度实现柔性转产,广东明睿智博打造一站式交付平台。
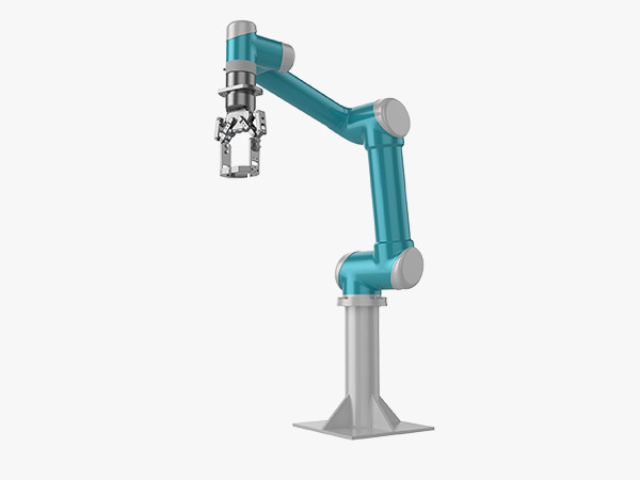
拣选机器人通过智能视觉与机械臂的深度融合,优化传统拣货流程。广东明睿智博的拣选机器人搭载高精度视觉传感器,能够快速精确识别货物标签及形态。配备多自由度机械臂和柔性末端抓手,实现对不同尺寸和形状物品的安全抓取。系统支持多机器人协同作业,配合智能路径规划,有效提升仓储拣货效率。与仓储管理系统无缝对接,实现订单驱动自动拣选。广东明睿智博的拣选机器人广泛应用于电商、医药和快消领域,降低操作难度,提升仓库整体运营效率和客户满意度。
智能机器人控制系统作为整个智能制造流程的“中心”,其性能与稳定性决定了机器人设备的运行效率与作业精度。广东明睿智博在控制系统领域拥有深厚的研发基础,构建出基于高速总线通信架构、高性能处理器与多传感融合算法的控制平台。该系统具备多轴联动控制、异常自诊断、安全策略管理与实时数据同步等中心能力,能够适应高节拍、高复杂度、多变量的工业现场应用。通过与机器人本体、末端执行器及视觉系统的深度融合,智能机器人控制系统实现了对复杂任务的精确执行。系统还支持开放式API接口,便于客户进行二次开发与平台级集成,提升整体柔性化管理水平。在工业自动化逐步向智能化演进的现在,具备强控制力的机器人控制系统将是制造企业降本增效的必备条件之一。广东明睿智博升级智能装车机器人操作界面,降低操作门槛,提升部署效率。
现代物流中心的智能化转型离不开高效可靠的物流机器人。广东明睿智博机器人科技有限公司开发的物流机器人系列,包括AGV(自动导引车)、AMR(自主移动机器人)和分拣机器人等,通过SLAM导航、激光雷达、视觉识别等多传感器融合技术,实现在复杂动态环境中的精确定位、自主导航和智能避障。它们承担着原材料、半成品、成品的自动化搬运、货架到人拣选、产线对接及包裹分拣等任务,7x24小时不间断运行,大幅提升物流效率和精确性,降低人力成本。其智能调度系统能优化多机器人集群作业路径。广东明睿智博机器人科技有限公司提供从单机到整套智慧物流系统的解决方案,助力企业打造柔性、敏捷的供应链。AI智能识别机器人提升工业产线识别效率,广东明睿智博将其应用于物流拣选及品质检测。甘肃金属冶金行业智能机器人开发
广东明睿智博重载拆码垛机器人承重达1200kg,为化工原料吨袋转运提供安全自动化方案。宁夏三坐标协作机器人改造
智能机器人系统的稳定运行与系统协同能力,直接决定了自动化产线的整体效率与灵活性。广东明睿智博致力于智能机器人系统的整体规划、软硬件集成与现场部署,提供从方案设计到调试运维的全流程服务。其系统平台支持多台机器人协同作业,通过调度算法、路径优化及仿真工具进行整体部署规划,确保机器人作业不中断、路径精确。系统还集成多维度传感器数据,提升机器人对复杂工况的适应性,并支持系统级冗余设计,增强运行可靠性。在设备层、控制层与信息层形成贯通的数据通道,实现产线信息互联与设备状态实时监控。智能机器人系统不*是实现高度自动化的关键,更是推动制造企业向智能管理与预测性维护转型的基础平台。宁夏三坐标协作机器人改造