商机详情 -
PLC自控系统非标定制
自控系统(AutomaticControlSystem)是指通过传感器、控制器和执行器等组件,实现对某一对象或过程的自动调节与控制的技术系统。其中心目标是确保被控对象的输出量(如温度、压力、速度等)能够按照预设的期望值或规律运行。自控系统通常由以下几个部分组成:传感器负责采集被控对象的实时数据;控制器根据输入信号与设定值的偏差进行计算,并输出控制指令;执行器则根据控制信号调整被控对象的状态。此外,反馈环节是自控系统的关键,它通过将输出信号与输入信号进行比较,形成闭环控制,从而提高系统的稳定性和精度。自控系统广泛应用于工业生产、航空航天、智能家居等领域,是现代自动化技术的基石。自控系统的控制算法优化可提高响应速度和稳定性。PLC自控系统非标定制
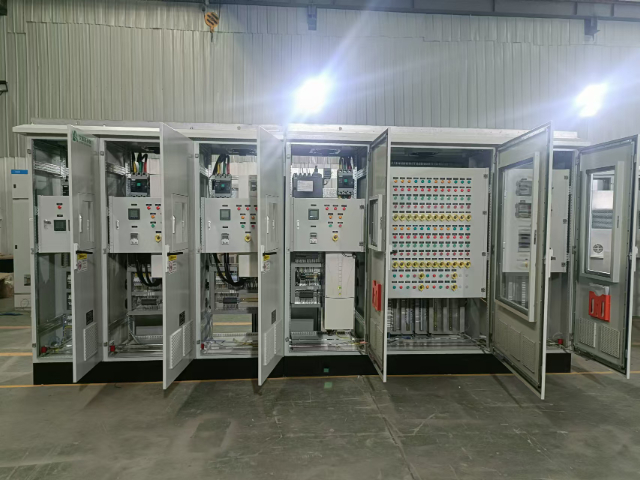
在流程工业中,保护人员、设备和环境安全是比较高优先级,这超出了基本过程控制系统的职责范围,需要一套独特的安全仪表系统(SIS)来实现。SIS也称为紧急停车系统(ESD)或安全联锁系统,它专门负责在生产过程即将偏离安全状态、达到危险条件时(如超压、超温、可燃气体泄漏),及时将其干预到一个预定义的安全状态(停车或降级运行)。SIS采用经过安全认证的专门使用PLC(安全PLC)、传感器和执行机构,其硬件架构采用冗余容错设计(如2002),软件逻辑经过严格验证,确保其失效概率极低且失效导向安全。SIS与基本的过程控制系统(DCS/PLC)并行运行但又物理独特,一同构成了保障现代工厂安全运行的“双重保护”。丽水中央空调自控系统厂家工业现场总线(如Profibus、Modbus)用于设备间通信。
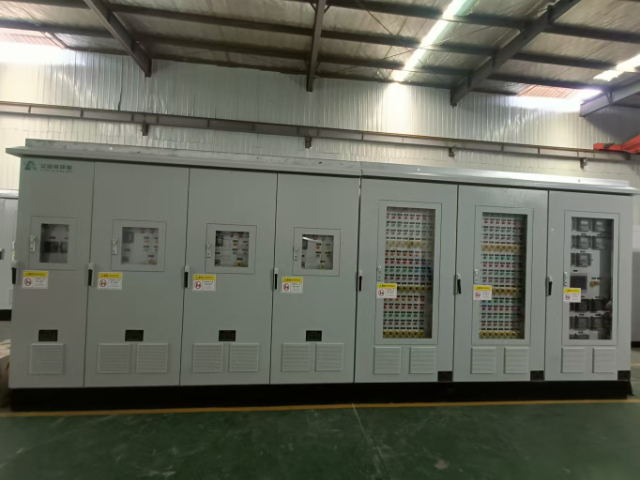
稳定性是自控系统的首要要求,常用分析方法包括劳斯判据(Routh-Hurwitz)、奈奎斯特判据(NyquistCriterion)和李雅普诺夫理论(LyapunovTheory)。劳斯判据通过特征方程系数判断线性系统稳定性;奈奎斯特判据利用开环频率响应分析闭环稳定性;李雅普诺夫方法则通过构造能量函数处理非线性系统。在实际设计中,需权衡响应速度与稳定性:例如,增大PID比例系数可加快响应,但可能导致振荡。相位裕度、增益裕度等指标常用于评估系统鲁棒性。此外,仿真工具(如MATLAB/Simulink)大幅简化了稳定性验证过程。
随着物联网和工业互联网的发展,控制系统的网络化已成为不可逆转的趋势。网络化控制系统通过通信网络将分散的传感器、控制器和执行器连接起来,实现信息的实时共享和远程监控。这种架构提高了系统的灵活性和可扩展性,支持远程故障诊断和维护,降低了运维成本。然而,网络化也带来了新的挑战,如网络安全威胁、数据传输延迟和通信协议兼容性等。为了应对这些挑战,系统需采用加密技术、实时通信协议和边缘计算等手段,确保数据的安全性和实时性。网络化控制系统正逐步渗透到智能家居、智慧城市和工业自动化等领域,推动社会向智能化转型。PLC自控系统具有高效的资源利用率。
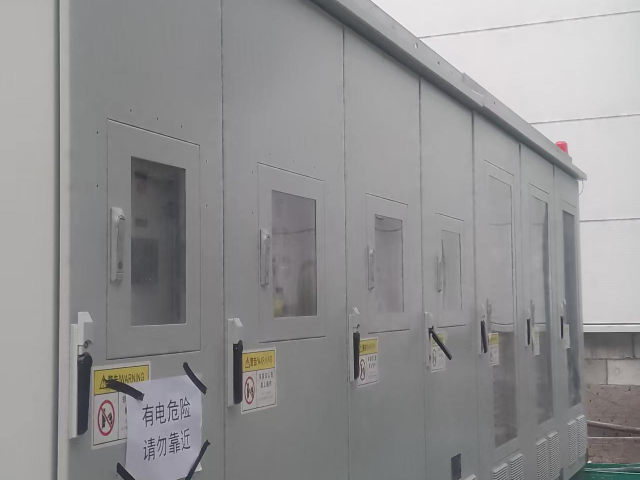
分布式控制系统(DCS)是一种将控制功能分散到多个独特节点,并通过通信网络实现信息共享和协同控制的系统架构。与集中式控制系统相比,DCS具有更高的可靠性和可扩展性。每个节点负责特定的控制任务,当某个节点发生故障时,其他节点能够继续运行,确保系统整体稳定性。此外,DCS支持模块化设计,便于系统的升级和维护。在大型工业过程中,如石油化工、电力生产等,DCS能够实现多变量、多回路的复杂控制,提高生产效率和产品质量。随着工业互联网的发展,DCS正逐步向智能化、网络化方向演进。PLC自控系统支持多种通信协议,便于集成管理。安徽楼宇自控系统非标定制
PLC自控系统可快速响应外部信号变化。PLC自控系统非标定制
PID(比例-积分-微分)控制是闭环系统中很经典的算法。比例项(P)根据当前误差快速响应,积分项(I)消除稳态误差,微分项(D)预测误差变化趋势以抑制振荡。PID参数需通过调试(如Ziegler-Nichols方法)优化。其应用较广,如无人机姿态控制、化工过程调节等。现代变种(如模糊PID、自适应PID)进一步提升了复杂环境的适应性。尽管PID结构简单,但其性能依赖于参数整定,且对非线性系统效果有限,此时需结合其他控制策略。现代控制理论基于状态空间模型,适用于多输入多输出(MIMO)系统。与经典传递函数方法相比,状态空间法通过矩阵表示系统内部状态,便于计算机实现和优化控制(如LQR线性二次调节器)。它能处理非线性、时变系统,并支持比较好控制和状态观测器设计(如卡尔曼滤波)。典型应用包括航天器轨道控制、机器人路径规划等。状态空间法的缺点是模型复杂度高,需精确的系统参数,实际中常结合系统辨识技术获取模型。PLC自控系统非标定制