商机详情 -
点钻机器人推荐
智能立体点胶点钻机器人将点胶与点钻两种工艺完美结合,实现了对装饰件粘贴与固定的双重保障。这类机器人通过先进的视觉识别技术与精密的点胶系统,能够精确识别装饰件的位置与形状,自动调整点胶量与粘贴角度,确保装饰件与基材之间的牢固粘合。在智能立体点胶点钻机器人的作用下,装饰件不只美观度得到了提升,其耐用性与稳定性也得到了卓著增强。无论是珠宝制造、服装配饰还是工艺品制作等领域,智能立体点胶点钻机器人都能发挥其独特的优势,为产品质量的提升与生产成本的降低贡献力量。点钻机器人采用节能设计,降低能源消耗,为企业节省生产成本。点钻机器人推荐
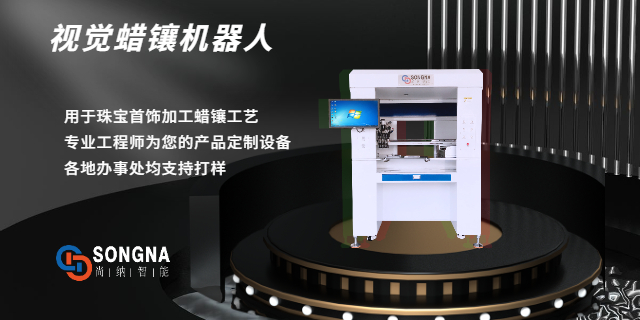
在珠宝加工领域,定制化需求日益增长,传统点钻工艺因依赖人工操作,难以满足小批量、多款式的生产节奏。定制点钻机器人的出现,为行业提供了灵活的解决方案。这类机器人通过模块化设计,可根据产品形状、尺寸及钻位分布调整机械臂轨迹与夹具结构。例如,加工异形吊坠时,操作人员可通过数字界面输入设计图纸,机器人自动规划比较优点钻路径,避免人工反复调试的误差。其配备的智能传感器能实时监测钻料吸附状态,若遇钻粒偏移或漏贴,系统会立即暂停并提示修正,确保每件产品的钻位排列与设计方案一致。此外,定制化设计还支持多材质兼容,无论是金属底座、树脂配件还是陶瓷表面,机器人都能通过调整吸附压力与点钻力度,实现稳定贴合。这种灵活性使中小批量订单的生产周期缩短,同时降低了因人工疲劳导致的品质波动,为定制化珠宝加工提供了可靠的技术支撑。视觉钟表点钻机器人性价比高点钻机器人配备应急停止按钮,遇到紧急情况可迅速停止设备运行。
钟表行业对钻粒排列的对称性与间距精度要求较高,微小误差都可能影响整体美观度。视觉钟表点钻机器人通过高分辨率工业相机与图像处理算法,实现了对钻位的亚毫米级定位。在表盘加工中,机器人先通过相机拍摄基材表面,生成三维点云模型,再根据设计图纸标注的钻位坐标进行路径规划。机械臂末端配备的微型吸嘴可吸附直径0.2毫米的微钻,并通过压力传感器实时反馈吸附力度,避免钻粒脱落或变形。点钻过程中,视觉系统持续监测钻粒角度,若发现倾斜超过0.5度,机械臂会自动调整姿态进行修正。这种闭环控制模式使表盘钻粒的排列误差控制在±0.02毫米以内,满足了钟表对细节的严苛要求,同时将单只表盘的点钻时间从人工的15分钟缩短至2分钟。
鞋扣加工需要同时完成点钻与贴合两道工序,视觉鞋扣贴合点钻机器人通过集成化设计实现了“一机多用”。其工作台配备可旋转夹具,能固定不同形状的鞋扣基材;机械臂末端则搭载了点钻头与胶枪,可根据程序切换工具。在加工过程中,视觉系统先识别鞋扣的边缘轮廓,确定钻饰排列方式,再通过胶枪在指定位置涂抹环保胶水,然后由点钻头完成镶嵌。这种复合功能减少了物料搬运次数,缩短了单件加工时间。例如,某女鞋品牌使用该设备后,鞋扣装饰工序从原来的3分钟/件缩短至45秒/件,且钻饰与胶水的用量更精确,降低了材料浪费。定制点钻机器人根据复古汽车风格,设计经典点钻装饰。
智能点钻机器人的出现,让点钻操作变得更加便捷高效。它配备了先进的智能控制系统,操作人员只需通过简单的触摸屏界面,就可以轻松设置点钻的各项参数,如点钻的位置、深度、速度等。与传统的点钻设备相比,智能点钻机器人无需复杂的机械调试和手动操作,降低了操作难度和劳动强度。在操作过程中,智能点钻机器人还能实时监测自身的运行状态,如温度、压力等,并将数据反馈给操作人员。一旦出现异常情况,它会立即发出警报,提醒操作人员及时处理,避免因设备故障而影响生产进度。此外,智能点钻机器人还具有自动校准功能,能够根据不同的工作环境和材料特性,自动调整点钻的精度和稳定性,确保每一次点钻都能达到理想的效果。智能立体8头点钻机器人可实现各头交替进行点钻作业。白云区点钻机器人厂家
点钻机器人的动力系统强劲,能持续稳定输出动力,保障高效点钻。点钻机器人推荐
智能点钻机器人通过集成工业互联网技术,实现了从原料上料到成品下线的全流程自动化。在鞋扣生产车间,一台智能机器人可同时对接钻料振动盘、胶水供给系统与成品输送带。操作人员只需将鞋扣基材放置在初始工位,机器人通过视觉定位系统识别基材轮廓,自动调整机械臂角度完成钻粒粘贴,随后将成品转移至检测区进行外观扫描。若检测到钻位偏移或胶水不均,系统会标记问题产品并触发复检程序,合格品则直接进入包装环节。整个过程无需人工干预,单台设备日均处理量可达5000件,是人工效率的3倍以上。此外,智能机器人还支持数据追溯功能,通过记录每批次产品的生产时间、钻料批次与操作参数,为品质管控提供详细依据,帮助企业优化生产流程。点钻机器人推荐