商机详情 -
深圳半自动蜡镶机器人维修
蜡镶机器人由众多的零部件组成,这些配件在机器人的正常运行中各自发挥着重要的作用。其中,机械臂是蜡镶机器人的关键部件之一,它负责实现宝石的抓取和镶嵌动作,其精度和灵活性直接影响到镶嵌的质量。传动装置则用于将动力传递到机械臂和其他运动部件,确保各个部分能够协调工作。夹具用于固定珠宝蜡模和宝石,保证在镶嵌过程中它们的位置稳定,不会发生移动。视觉系统中的摄像头和传感器是获取蜡模和宝石信息的重要工具,它们能够捕捉到细微的图像和数据,为机器人的操作提供准确的依据。此外,还有控制系统中的电路板、芯片等电子元件,它们负责处理和传输各种信号,控制机器人的运行。这些配件相互配合,共同构成了蜡镶机器人的完整系统,任何一个配件出现问题都可能影响机器人的正常工作。视觉蜡镶机器人的图像处理模块能提升蜡块定位的准确性。深圳半自动蜡镶机器人维修
蜡镶机器人
对于小批量、多品种的生产需求,蜡镶机器人展现了独特的适应性。传统手工蜡镶依赖操作人员的经验,且效率受限于人力成本,而自动化蜡镶机器人可通过快速换模功能实现不同产品的无缝切换。例如,在定制珠宝加工中,机器人可预先存储多种蜡模的镶嵌参数,操作人员只需通过触摸屏选择对应程序,设备即可自动调整机械臂的运动轨迹与视觉识别参数。此外,蜡镶机器人的编程界面通常采用图形化设计,降低了技术门槛,即使非专业人员也能通过简单培训完成基础操作。这种灵活性使得蜡镶机器人成为小批量生产场景中的理想选择。精密铸造蜡镶机器人技术蜡镶机器人可搭配不同规格的夹爪,处理大小各异的蜡块。
视觉蜡镶机器人是现代制造业中一项颇具创新性的设备。它融合了先进的视觉识别技术与蜡镶工艺,为珠宝、饰品等精细加工行业带来了新的发展契机。在工作时,视觉蜡镶机器人首先通过高精度的摄像头对工作环境和待加工的蜡模进行全方面扫描。这些摄像头如同机器人的“眼睛”,能够捕捉到蜡模的细微特征,包括其形状、尺寸以及表面纹理等。随后,机器人内置的图像处理系统会对采集到的图像进行分析和处理,将其转化为数字信号,以便后续的操作。在完成图像分析后,机器人会根据预设的程序和算法,精确地控制机械臂的运动轨迹。机械臂搭载着专业的蜡镶工具,能够以稳定且精确的动作将宝石或其他装饰物镶嵌到蜡模的指定位置。整个过程无需人工过多干预,不只提高了生产效率,还能保证镶嵌的质量和一致性,为产品的品质提升提供了有力保障。
视觉蜡镶机器人的图像处理技术是其实现精确蜡镶的关键。在蜡镶过程中,视觉系统采集到的图像可能存在噪声、模糊等问题,影响视觉识别的准确性。因此,需要采用先进的图像处理技术对采集到的图像进行预处理。例如,通过滤波算法去除图像中的噪声,使图像更加清晰;采用边缘检测算法提取工件的轮廓信息,确定蜡镶的位置。同时,视觉系统还需要对图像进行特征提取和匹配,将采集到的图像与预设的标准图像进行对比,判断工件是否符合要求。在复杂环境下,图像处理技术还需要考虑光照变化、遮挡等因素的影响,通过自适应算法调整图像处理的参数,确保视觉识别的稳定性和准确性。先进的图像处理技术使得视觉蜡镶机器人能够在各种工况下准确完成蜡镶任务,提高了生产的质量和效率。蜡镶机器人配件中的连接线需定期检查,防止接触不良。
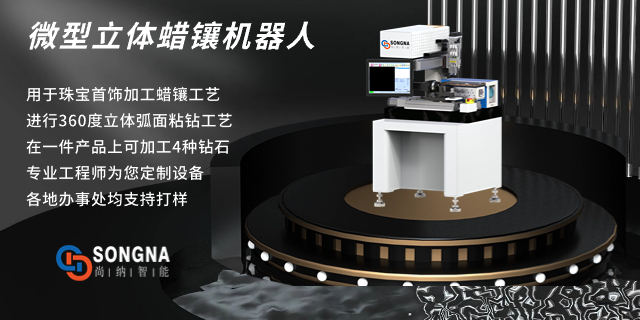
异形蜡模的处理一直是蜡镶领域的难点,而新一代蜡镶机器人通过技术突破实现了对复杂形状的有效支持。例如,部分设备采用柔性夹爪作为末端执行器,其硅胶材质可适应不同曲面的蜡块,并通过气压调节控制夹持力度,避免因用力不均导致蜡块破损。在视觉识别方面,3D扫描技术可生成蜡模的立体模型,并通过点云匹配算法确定比较佳镶嵌路径,即使面对不规则孔位也能精确操作。此外,机械臂的运动控制算法也进行了优化,可在高速移动中保持稳定性,确保异形蜡块在嵌入过程中不发生偏移。这些技术突破使得蜡镶机器人的应用范围进一步扩大。更换蜡镶机器人配件时,需选择兼容型号以保证设备稳定性。深圳半自动蜡镶机器人维修
智能立体蜡镶机器人通过协同控制实现多机联动。深圳半自动蜡镶机器人维修
蜡镶机器人的维修与保养是保障设备长期稳定运行的关键环节。由于机器人涉及机械、电气、气动等多系统协同工作,定期维护需覆盖多个维度。例如,机械臂的传动部件需每季度添加润滑脂,以减少磨损;视觉系统的镜头需每月清洁,防止灰尘影响识别精度;气动元件则需检查密封性,避免因漏气导致夹持力不足。在故障排查方面,技术人员通常采用分模块检测法:先通过操作面板的错误代码定位大致问题范围,再逐步检查对应电路板、传感器或执行机构。对于非专业人员,设备厂商会提供远程诊断服务,通过视频连线指导基础维护操作,降低停机时间。此外,建立设备运行日志也是重要习惯,记录每次维修内容与更换配件型号,可为后续保养提供参考依据。深圳半自动蜡镶机器人维修