商机详情 -
江苏工业型AGV项目
清洗干净的零件由机械臂放入成品料盒中,随后机械臂从毛坯料架上夹取一个新的毛坯,再次伸入机床,将毛坯精确放入卡盘或虎钳中,视觉定位系统在放入前会拍照确认毛坯的放置角度和位置是否正确,如果发现有偏差会进行自动纠偏。完成装夹后,机械臂退出,关上机床门,然后通过工业网络向机床控制器发送加工程序编号和启动信号,机床开始自动加工。AGV随即驶离,前往下一台空闲的机床,重复上述流程,在途中AGV还会利用车载的毛坯存储转盘自动调整毛坯的朝向,为下一次装夹做准备。磁导航AGV通过检测地面磁条信号实现路径genzong,抗干扰能力强。江苏工业型AGV项目
AGV
在运往胶印车间的途中,AGV会一直沿着红色磁条行驶,普通磁条上的其他AGV识别到红色磁条上的优先车辆后会自动让行,确保加急物料以**快的速度到达印刷机飞达处。到达胶印车间后,AGV将纸堆精确对接到印刷机飞达的自动上纸机构上,同时通过RFID读写器扫描纸堆上的标签,将物料批次、克重、尺寸等信息自动录入生产管理系统,省去了人工扫码的步骤。交接完成后,AGV会根据原路径返回,此时如果沿途有其他普通配送任务,它会顺路将空托盘或废纸边回收并运送到指定区域。整个运输过程中,AGV不*完成了物理上的物料移动,还同步更新了仓库管理系统中的库存记录和批次追踪信息,为印刷包装企业的数字化管理提供了可靠的数据基础。上海智能仓储AGV个性化定制需求它采用电磁、激光或视觉导航技术,定位精度可达±5mm至±10mm。
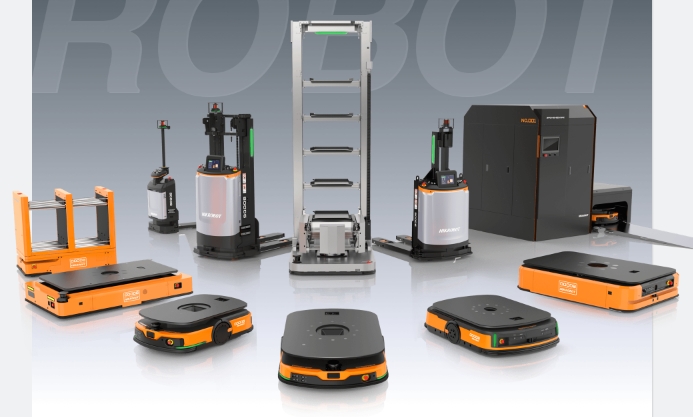
AGV接到任务后行驶至冷库滑道出口,滑道自动释放指定数量的冷冻肉块到AGV的托盘上,托盘表面经过粗糙化处理以防止肉块滑动。然后AGV沿着冷库内地面铺设的耐寒磁条向切割区行进,行进过程中,AGV的激光雷达通过加热视窗保持正常工作,即使冷库内弥漫着开门时涌入的雾气也不会影响扫描精度。到达切割机入料口后,AGV通过输送带或翻转机构将冷冻肉块缓缓送入切割机的料斗,切割机的刀片在极低温下仍然锋利,能够将肉块精确切成标准厚度的肉片。在整个运输周期中,AGV每隔一段时间会向**系统报告自己的温度和运行状态,如果某台AGV的驱动轮出现打滑迹象(由于地面冰层)
调度系统根据车厢宽度和长度计算出比较好的货物摆放方案,比如哪些货物应该放在**里面,哪些应该靠近车门,是否需要留出叉车通道等。然后AGV从立体仓库出库口取货,每取一托货物,AGV都会扫描货物上的条码,确认这是该车订单上的第几项货物,然后行驶到对应的月台闸口。在靠近车厢尾板时,AGV通过读取月台地面嵌入的RFID地标来精确停靠,误差不超过2厘米,同时启动红外光栅传感器检测车厢内是否已经有其他AGV或者人工叉车在工作,如果有则自动排队等待,避免两车在车厢内相撞。AGV可按需灵活调整路径,无需铺设地面轨道,产线改造停工时间大幅缩短。
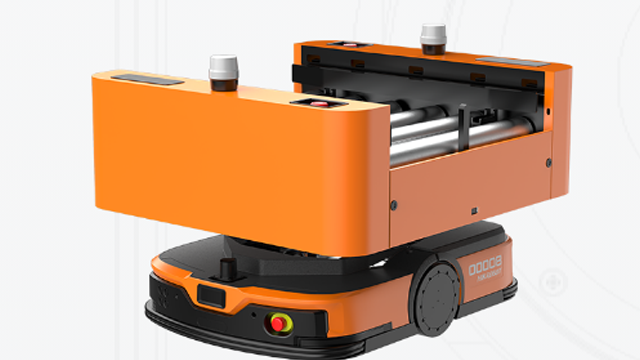
随着技术进步,更先进的导航方式不断涌现。激光导航通过在行驶路径周围安装反射板,AGV发射激光并采集反射信号,经三角几何运算定位,定位精确、路径灵活但成本较高。近年发展出基于SLAM技术的无反射板激光导航,无需辅助标志即可实现精细定位。惯性导航通过陀螺仪计算位置,短时精度高但误差随时间累积,通常作为辅助方式。二维码导航通过摄像头扫描地面二维码获取坐标,常与惯性导航结合,亚马逊Kiva机器人即采用此方式,灵活性高但二维码易磨损。视觉导航通过摄像头采集图像信息进行定位,具有比较高导航柔性,目前技术成熟度仍在提升中。SLAM导航被认为是未来主流方向,具有更高柔性和适应性。工厂部署AGV后,产线换型时只需修改软件路径,数分钟内即可完成调整。江苏工业型AGV项目
叉车等重型设备使用频率下降,能耗和维护成本同步降低。江苏工业型AGV项目
行驶过程中,AGV通过前后激光雷达实时扫描周围环境,一旦检测到通道内有其他车辆或人员,它会自动减速或停靠等待,同时根据**调度系统的实时路况信息选择备用路线绕过拥堵区域。抵达目标储位后,AGV通过识别地面二维码阵列实现精细对位,降下货架并锁定到位,随后向**系统报告任务完成并等待下一个指令。整个作业过程无需人工干预,AGV不*能够根据仓库实时繁忙程度动态调整行进速度,还会在电量低于30%时自动前往充电桩进行快速补电,从而在保证安全的前提下实现全天候不间断的高效入库作业。江苏工业型AGV项目