商机详情 -
无锡无人船遥控器供应
高空作业车定制遥控器的智能化水平持续进阶,可与地理信息系统(GIS)、气象监测平台等智能系统实现深度数据联动。依托地理信息系统的空间数据,遥控器能提前规划高空作业车的更优行进路径(避开障碍物、缩短抵达时间),并根据作业地点周边地形特征(如建筑物分布、地形坡度),自动调整作业平台的安全伸展阈值(避免触碰周边物体);结合气象监测系统的实时数据,当监测到大风、暴雨、雷电等恶劣天气预警时,遥控器会立即接收预警信息,并自动触发作业限制机制 —— 如强风天气下禁止作业平台高空伸展、暴雨天气下锁定升降动作,从源头规避恶劣天气对高空作业的安全威胁,保障作业人员生命安全与设备完好,推动高空作业向智能化、安全化方向稳步发展。移动翻抖车遥控器控制翻斗下降速度,避免物料洒落,保持作业环境整洁。无锡无人船遥控器供应
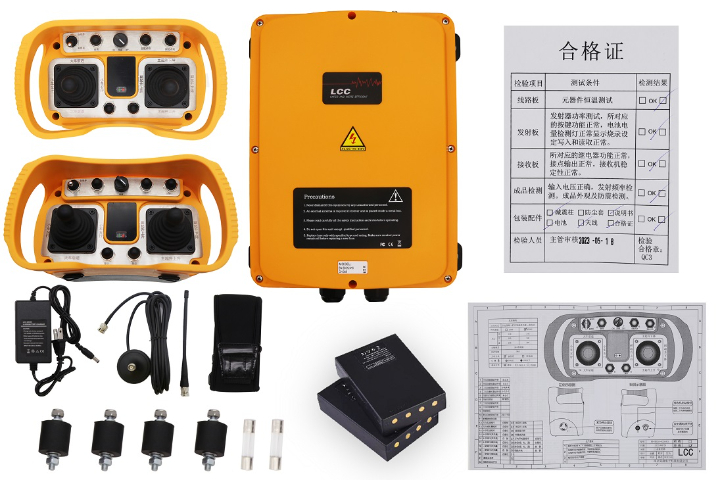
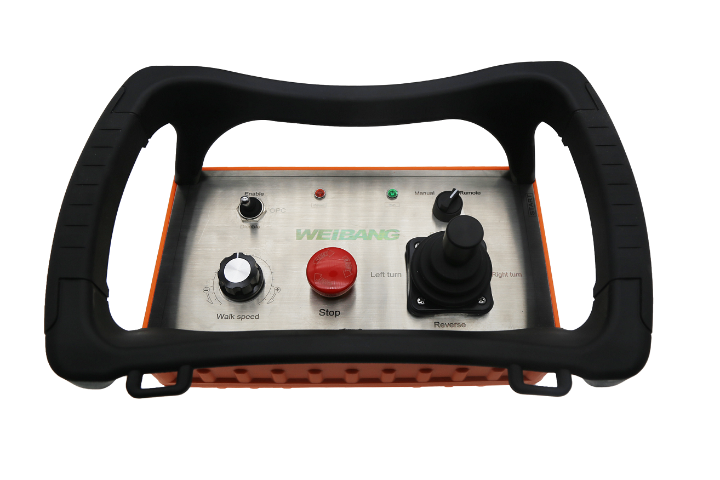
无人船遥控器需针对水上漂浮特性优化控制逻辑,适配水流、风浪等动态干扰。采用“矢量推进控制”定制方案,通过双摇杆分别控制左右推进器转速与方向,支持360°原地转向与斜向航行,轻松应对狭窄水域避障需求。针对不同船型(如测量船、采样船),可定制“巡航模式”参数,设定恒定航速与航向保持精度,当水流导致航向偏移时,遥控器自动微调推进器输出,维持预设航线。配备“手动微调”功能,单次按键可实现0.5m/s的速度增量或1°的航向修正,便于作业点精细对位,适配水质监测、水下探测等需稳定姿态的场景。武汉割草机遥控器批发塔吊遥控器具备多档位调速,支持重量预警,确保高空吊装作业安全。
交互方式正朝着智能化与场景化方向升级,突破传统按键操作局限。部分不错产品集成液晶显示界面,实时展示操作模式、按键状态及设备参数,电量与信号异常时同步发出视觉预警。边缘计算能力的引入实现本地智能决策,如结合惯性测量单元数据优化AGV运行曲线,减少操作误差。未来将融合AR技术打造虚实融合界面,操作员通过AR眼镜查看叠加的设备参数与指引,借助遥控器实现虚拟图标交互与真实设备控制的同步联动,降低复杂场景操作门槛。
AGV遥控器硬件系统由发射端与接收端两部分构成,各模块协同保障运行稳定性。发射端包含电源管理模块、通信模块、操作输入模块及MCU较小系统,其中电源管理模块通过DC-DC芯片实现电压转换与欠压报警功能,操作输入模块则涵盖万向摇杆、自复位拨杆、单独按键等组件。接收端主要由电源管理模块、通信接收模块及串口模块组成,采用宽电压输入芯片适配不同供电场景,串口模块通过电平转换芯片实现信号透明传输。部分不错产品还集成防尘网、抗振结构等防护设计,提升恶劣工业环境的适应性。挖掘机遥控器配备作业模式切换,挖掘、破碎模式一键转换,提升效率。
任何成功的定制工业遥控器项目都始于一次彻底且深入的需求分析。这一阶段远非简单的功能列表汇总,而是一个与客户多方(包括设备操作员、维护工程师、安全经理和采购部门)进行系统性沟通与现场调研的过程。关键考量因素包括:控制距离与信号穿透能力(如在钢结构厂房或船舶舱内的表现)、所需控制通道的数量与类型(模拟量、数字量、比例控制等)、人体工程学与操作逻辑(如何减少误操作、减轻操作员疲劳)、电源管理与续航要求(电池类型、更换或充电方式)、以及较关键的环境耐受性指标(IP防护等级、抗冲击等级、工作温度范围)。此外,还必须明确与现有机械设备或PLC控制系统的接口协议(如CANopen, PROFIBUS, IO-Link等)和兼容性。只有将这些看似单独的需求点融会贯通,才能形成一份准确的设计输入文件,为后续的硬件与软件开发奠定坚实可靠的基础。采煤车遥控器控制采煤机截割速度,根据煤层硬度自动调整,保护设备。上海采煤车遥控器定做
割草机遥控器支持自动充电,电量低于20%时自动返回充电座。无锡无人船遥控器供应
高空作业车承载能力有限,遥控器需实时监控负载状态。通过与车载重量传感器联动,在遥控器显示屏实时显示作业平台当前负载重量,当负载接近额定载荷90%时,发出黄色预警;达到额定载荷时,立即触发红色警报,同时锁定平台升降、外伸等增加负载风险的动作,保留下降、收回等安全操作功能。支持按作业场景预设负载阈值,如载人作业时设定较低负载上限,载货作业时可适当提高阈值,满足不同作业需求。监控数据还可自动存储,生成负载变化曲线,便于后期追溯作业过程中的负载波动情况,为设备维护提供数据支撑。无锡无人船遥控器供应