标签列表 - 杭州讯研智能科技有限公司
-
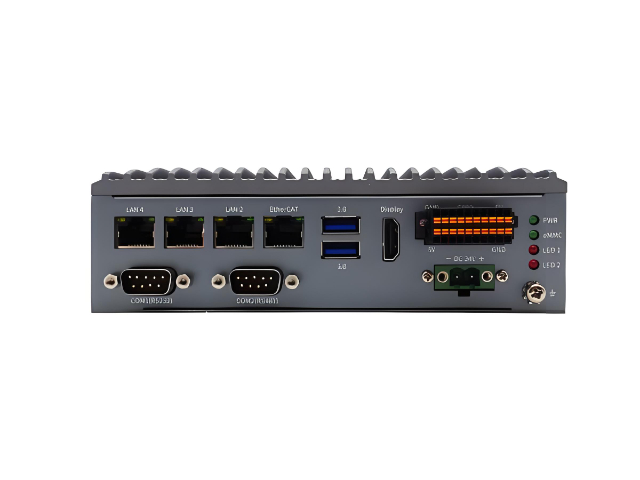 安徽国产自动驾驶控制器批发
自动驾驶控制器的使用方法需结合设备类型与应用场景,遵循规范流程,确保设备稳定运行与作业安全。首先进行开机准备,检查控制器电源、接口连接与外观状态,确保无松动、无损坏,传感器与执行器连接正常。随后进行参数配置,根据作业需求设置定位精度、运动速度、路径规划参数、避障灵敏度等,确保参数符合实际场景要求。启动系统后,控制器会自动完成自检与初始化,对接各类传感器,采集环境与设备状态数据,构建环境模型。确认系统正常后,启动自动驾驶模式,控制器将自主执行路径规划、避障控制、速度调节等任务。运行过程中,操作人员需实时监控控制器运行状态,查看数据反馈与故障提示,遇到突发情况可切换至手动模式进行干预。作业完成后,...
发布时间:2026.09.23 -
国产自动驾驶控制器维修服务
车载自动驾驶控制器的使用需遵循规范流程,确保设备正常运行与使用安全,主要分为开机检查、参数设置、启动运行、日常监控与关机维护五个环节。开机前需检查控制器外观是否完好,接口连接是否牢固,电源供电是否稳定,排查松动、损坏等问题。参数设置环节,操作人员需根据行驶场景、车辆类型与作业需求,设置定位精度、行驶速度、路径规划模式等参数,确保参数适配实际需求。启动运行时,控制器会自动完成自检与初始化,对接传感器与车辆执行系统,待系统提示正常后,可启动自动驾驶模式,控制器将自主完成导航、避障与速度控制。日常监控过程中,操作人员需实时关注控制器运行状态,查看传感器数据、定位信息与故障提示,及时处理异常情况。关机...
发布时间:2026.09.23 -
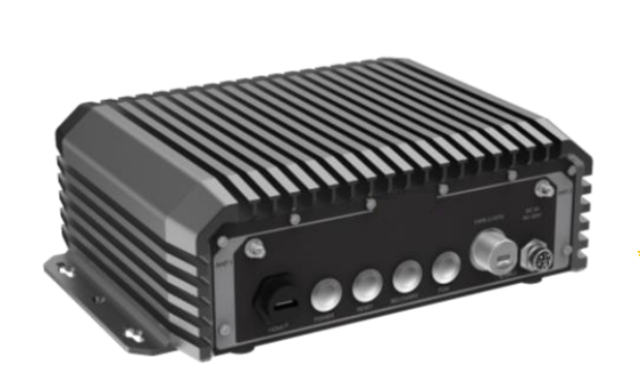 安徽列车自动驾驶控制器安装位置
机器人控制器程序设计是实现设备精确控制的关键,需结合机器人类型、作业场景与功能需求,构建高效、稳定的控制程序。程序设计涵盖运动控制、传感器数据处理、指令解析、故障诊断等多个模块,每个模块相互配合,确保设备正常运行。设计过程中会优化运动控制算法,根据机器人结构特点规划运动轨迹,保证动作精确连贯,减少偏差。传感器数据处理模块负责接收与解析多类传感器信号,实现环境感知与状态反馈。指令解析模块快速处理上位机或操作界面发出的指令,转化为电机驱动信号,驱动执行机构动作。故障诊断模块实时监测设备运行状态,在出现异常时发出提示并启动保护机制。程序设计需注重兼容性与扩展性,支持后期功能升级与参数调整,适配不同作...
发布时间:2026.09.19 -
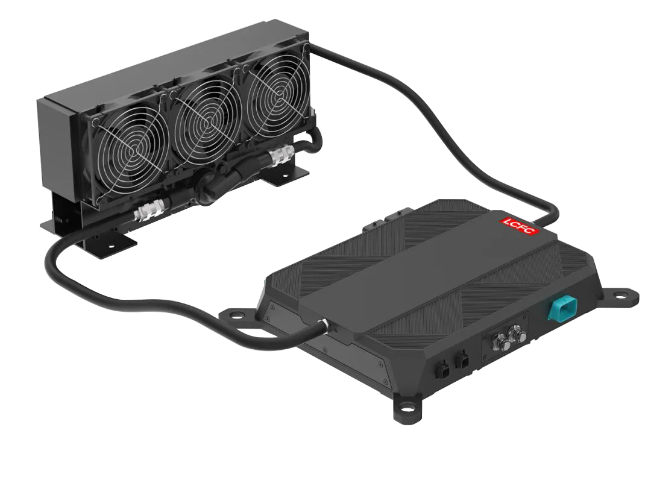 无人自动驾驶控制器批发
选择合适的机器人控制器品牌需要结合应用场景、性能需求与预算条件综合判断。不同品牌在技术路线、产品定位、服务体系上存在差异,用户可以根据自身使用需求进行对比。注重稳定性的用户可以选择技术积累深厚、市场验证充分的品牌,这类产品在长时间运行中故障率更低,适合对连续性要求较高的工业场景。追求高性价比的用户可以关注具备自主研发能力、供应链成熟的品牌,在保证基础性能的同时控制投入成本。针对特种环境使用的控制器,则要优先考虑宽温、抗振、防尘防水等特性,确保在恶劣条件下正常工作。服务机器人与工业机器人对控制器的侧重点不同,前者更注重小型化、低功耗与多传感器融合,后者强调实时性、负载能力与扩展性。用户在选择时可...
发布时间:2026.09.17 -
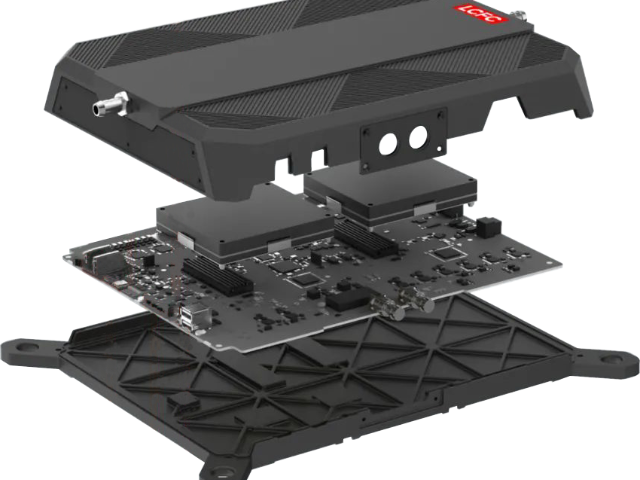 安徽开放式机器人控制器的处理器
机器人控制器厂家在自动化产业发展中扮演着重要角色,不同厂家在技术路线、产品定位、服务能力上存在明显差异。专注工业控制领域的厂家拥有深厚的技术积累,产品稳定性强,适配性广,能够满足制造业严苛的使用要求。部分厂家侧重服务机器人领域,产品在小型化、低功耗、多传感器融合方面具备优势,适合配送、清洁、巡检等场景。一些新兴厂家依托自主研发技术,在性价比与定制化能力上表现突出,满足中小企业自动化升级需求。选择厂家时需要关注研发实力、生产工艺、质量管控与售后体系,这些因素直接影响产品使用体验与长期运维成本。成熟的厂家会提供完整的技术支持,包括选型指导、安装调试、培训服务与故障维修,帮助用户快速落地应用。市场上...
发布时间:2026.09.13 -
上海ABB机器人控制器的系统
农机自动驾驶控制器的维护保障需结合农业作业场景的特殊性,重点做好防尘、防水、防振动与定期校准,确保设备长期稳定运行。日常使用后需及时清理控制器表面的灰尘、泥土与杂物,检查接口连接是否牢固,避免灰尘进入内部影响部件运行。定期检查电源模块与线路,排查短路、接触不良等问题,防止因线路故障导致设备损坏。户外作业后需做好防水处理,避免雨水浸泡控制器,影响内部电路运行。定期对定位模块进行校准,确保定位精度,避免因定位偏差影响耕作质量。每季度进行一次综合检测,排查关键芯片、接口电路等部件的运行状态,及时更换老化或损坏的元器件。存储时需放置在干燥、通风、无振动的环境中,避免潮湿与振动对设备造成损害。建立完善的...
发布时间:2026.09.12 -
浙江工业机器人控制器的系统
履带自动驾驶控制器专为履带式车辆设计,重点优化复杂地形适应性、动力控制与稳定性,适配矿山、工地、农田等恶劣作业场景。它集成高精度定位模块与多传感器融合技术,能够实时感知地形变化与周边环境,实现精确定位与自主导航,适应泥泞、崎岖等复杂地形。硬件设计强化抗振动、抗冲击、防尘防水能力,采用工业级元器件,保证在长时段作业中稳定运行。软件系统优化动力控制算法,根据地形变化自动调整履带转速与动力输出,确保车辆平稳行驶,减少打滑、陷车等情况。支持路径规划与远程控制,操作人员可通过后台平台设定作业路径,实时监控车辆运行状态,在紧急情况下干预操作。丰富的接口可对接履带驱动系统、作业装置等,实现自动驾驶与作业协同...
发布时间:2026.09.10 -
 河南机器人控制器运行
关节机器人控制器面向多自由度机械结构设计,重点提升关节之间的协同控制能力,让设备在有限空间内完成灵活高效的作业。它通过精确的运算算法,对每个关节的运动速度、角度、力矩进行细致调节,实现平滑连贯的动作过渡,避免出现卡顿或冲击现象。硬件部分采用高性能处理芯片与工业级元器件,保证在复杂工况下持续稳定工作,适应车间内振动、粉尘、温度变化等环境。软件系统支持多种编程模式,方便操作人员快速搭建任务流程,修改运动轨迹与作业参数。外部接口可兼容视觉系统、力传感器、执行夹具等配件,增强机器人对环境的感知与适应能力。在3C电子、五金加工、食品包装等行业中,关节机器人能够完成高精度、高重复性的工作,控制器的性能直接...
发布时间:2026.09.09 -
 上海农机自动驾驶控制器的原理
工业机器人控制器开发围绕工业生产的严苛要求展开,注重稳定性、实时性与耐用性三大主要指标。开发团队会深入分析制造业现场的振动、粉尘、温度变化等环境因素,在结构设计与元器件选型上做出针对性优化。硬件部分采用坚固耐用的架构,减少外部干扰对运行状态的影响,保证机器人在长时段作业中保持精确度。软件系统则专注于运动控制算法的优化,提升轨迹规划精度与多轴协同能力,满足焊接、搬运、切割、装配等不同工艺需求。开发过程中会不断进行测试与迭代,从单关节调试到整机联动,从简单指令到复杂任务流程,逐步完善产品性能。同时预留丰富的通信接口,方便与 PLC、上位机、视觉系统等设备联动,打造完整的自动化解决方案。通过持续的技...
发布时间:2026.09.09 -
安徽国产自动驾驶控制器信息注入设备
焊接机器人控制器专门针对焊接工艺特点进行优化,重点提升轨迹稳定性、电弧控制精度与作业连贯性。它能够快速处理焊接过程中的实时数据,根据焊缝形状自动调整行走速度、焊枪角度与电流参数,保证焊接质量均匀稳定。在弧焊、点焊、激光焊接等不同工艺中,控制器可以提供对应的控制模式,满足多样化焊接需求。强大的抗干扰能力可以避免焊接电流、电磁场对控制系统造成影响,确保设备持续稳定运行。丰富的输入输出接口能够对接焊接电源、送丝机构、定位夹具等辅助设备,实现全流程自动化作业。操作人员可以通过简洁的界面完成程序编辑与参数设定,降低调试难度。在钢结构、汽车车身、五金配件等焊接场景中,稳定的控制器能够有效提升焊接效率与产品...
发布时间:2026.09.09 -
江苏低速自动驾驶控制器支持哪些车型
机器人控制器的平台是整合硬件、软件与开发资源的主要载体,决定了控制器的性能、扩展性与使用体验。硬件平台由关键运算单元、接口模块、电源模块、保护单元组成,不同平台的硬件配置差异较大,适配不同的性能需求。高性能平台采用异构计算架构,搭配 CPU+GPU/FPGA 芯片,满足高算力、强实时性的控制需求;基础平台则采用单一 CPU 架构,适合简单作业场景。软件平台包含实时操作系统、控制算法库、人机交互界面与通信协议,提供丰富的功能模块,支持多传感器融合、路径规划、多机协同等功能。开发平台提供完善的开发工具与技术支持,方便用户进行二次开发与定制化设计,降低研发门槛。平台具备良好的兼容性,可适配不同品牌、...
发布时间:2026.09.06 -
 低速自动驾驶控制器安装方法
列车自动驾驶控制器是列车自动驾驶系统的关键部件,承担着列车速度控制、路径规划、安全防护等重要功能,保障列车安全、高效运行。它集成高精度定位模块、车地通信模块与传感器数据处理单元,能够实时获取列车位置、速度、轨道状态等信息,精确控制列车启动、加速、减速、停车等动作。硬件设计采用高可靠性工业级元器件,具备抗振动、抗电磁干扰、宽温运行能力,适应列车运行过程中的复杂环境。软件系统搭载实时操作系统,具备毫秒级响应速度,能够快速处理突发情况,启动安全保护机制,避免事故发生。支持与列车调度系统、信号系统无缝对接,实现车地协同,提升列车运行效率与调度灵活性。在高铁、地铁、城际列车等场景中,列车自动驾驶控制器能...
发布时间:2026.09.06 -
浙江汽车自动驾驶控制器安装位置
履带自动驾驶控制器的配件是保障控制器正常运行与功能拓展的重要组成部分,不同配件承担着不同的功能,共同提升设备整体性能。主要配件包括定位模块,如北斗 / GNSS 定位模块,用于实现精确定位,确保履带车辆按照预设路径行驶,是自动驾驶的基础。传感器配件涵盖激光雷达、摄像头、IMU 惯性测量单元等,用于采集环境信息与车辆状态数据,为路径规划与自主避障提供支撑。接口配件包括 CAN/CAN FD 总线接口、EtherCAT 总线接口、千兆网口等,用于实现控制器与驱动电机、执行机构、上位机等设备的连接与数据传输。防护配件如防水防尘外壳、减震支架等,用于保护控制器,提升其抗振动、防尘防水能力,适应恶劣作业...
发布时间:2026.09.05 -
上海智能机器人控制器选择标准
IDC 场景自动驾驶控制器主要服务于数据中心内部巡检、搬运、运维等自动化设备,为机房稳定运行提供智能化支持。这类控制器注重稳定性、低功耗与静音运行,适应 IDC 机房恒温、防尘、高可靠的环境要求。它能够融合激光雷达、视觉、惯性导航等数据,实现机房内自主导航、避障、路径规划,完成设备巡检、指示灯识别、温度采集等任务。硬件采用无风扇设计,减少灰尘进入与噪音产生,符合数据中心运行规范。接口丰富,可对接各类检测传感器与执行机构,将巡检数据实时上传至后台管理平台。系统具备远程升级与状态监控功能,方便运维人员统一管理。控制器响应速度快,运行稳定,可 24 小时不间断工作,减轻人工巡检压力。针对 IDC 场...
发布时间:2026.09.02 -
青海fpga机器人控制器
工业机器人控制器作为自动化产线中的关键部件,承担着协调机械结构完成各类动作的重要任务。它能够对各类指令进行快速解析与处理,让机械臂按照预设路径稳定运转,满足不同生产场景下的精确作业需求。在实际应用中,这类控制器需要兼顾响应速度与运行稳定性,适配多关节联动、重复定位、物料搬运、精密装配等多样化工况。内部搭载的运算单元可以持续处理大量数据,保证机器人在长时间工作中不出现卡顿或偏差。丰富的外部接口可以连接传感器、视觉设备、执行机构等配件,让机器人具备环境感知与自主调整的能力。不同行业的生产现场对控制器的性能要求存在差异,从基础的点位控制到复杂的轨迹规划,都需要对应的硬件与软件支撑。稳定可靠的控制器能...
发布时间:2026.09.02 -
 无人自动驾驶控制器支持哪些车型
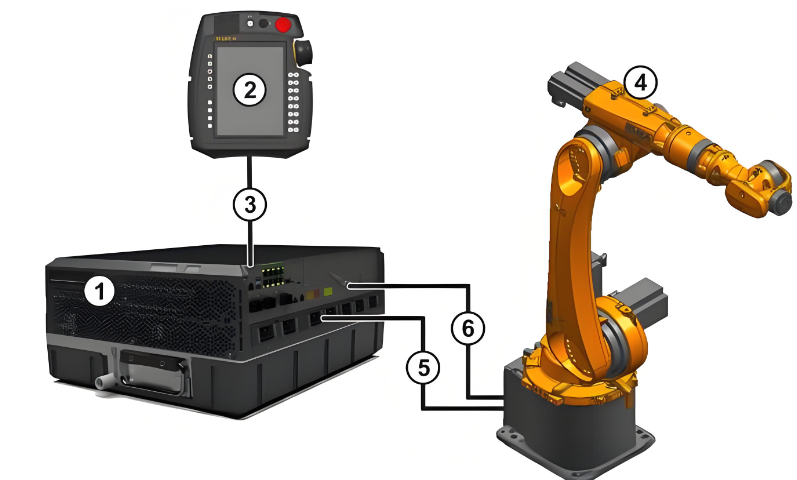
空间机器人控制器针对复杂空间作业环境打造,具备更强的环境适应性与运动控制能力,满足特殊场景下的高精度作业需求。它在设计上强化抗干扰、抗振动与宽温运行能力,适应户外、高空、狭小空间等复杂工况。主要运算单元支持复杂轨迹规划与多传感器融合,能够根据实时环境信息调整作业姿态与路径,保障任务顺利完成。接口配置兼顾通用性与专业性,可对接定位模块、视觉设备、特种执行机构等配件,拓展应用范围。在巡检、探测、维护、救援等场景中,空间机器人需要依靠稳定的控制器实现自主导航与精确作业。硬件结构经过强化处理,提升防护等级,减少外部环境对设备运行的影响。软件系统注重稳定性与安全性,支持远程监控与故障诊断,方便用户实时掌...
发布时间:2026.08.31 -
六轴机器人控制器定制
舰艇自动驾驶控制器面向水上特殊运行环境打造,重点强化稳定性、抗干扰性与环境适应能力,满足舰艇巡航、定位、避障等作业需求。它能够整合雷达、声呐、摄像头、定位系统等多源信息,对水面环境、航道状况、周边障碍物进行实时分析,形成稳定的航行决策。硬件采用高等级防护设计,具备防潮、防盐雾、防振动特性,适应水上高湿度、高盐雾、颠簸摇晃的环境。关键运算单元性能稳定,可长时间连续工作,支持长距离航行中的自主控制。系统具备精确定位与航线保持能力,能够按照预设航线稳定行驶,减少偏移。控制单元可与舰艇动力、舵机、导航设备联动,实现航速调节、航向调整、自动避障等功能。多重安全机制保证航行过程中出现异常时快速做出保护动作...
发布时间:2026.08.31 -
广西机器人控制器的平台
fpga 机器人控制器依托 FPGA 芯片的优势,在实时性、并行处理能力与稳定性方面表现突出,适合对响应速度要求较高的场景。FPGA 芯片具备并行运算特性,能够同时处理多个任务,减少指令执行延迟,满足机器人高速运动与精确控制的需求。它可以直接对接传感器与执行器,实现数据快速采集与指令快速输出,提升系统响应效率。硬件设计采用工业级架构,适应复杂工况下的振动、温度变化与电磁干扰,保证设备持续稳定运行。软件层面支持算法优化与二次开发,用户可根据自身需求定制控制逻辑,适配不同类型的机器人与作业场景。在工业机器人、特种机器人、高级装备等领域,fpga 机器人控制器能够充分发挥其优势,提升设备的作业精度与...
发布时间:2026.08.29 -
广西自动驾驶控制器系统
六轴机器人控制器专为多关节联动设计,重点优化六轴协同运动算法,保证机械臂在三维空间内灵活精确作业。它能够处理复杂的轨迹规划指令,让机器人完成抓取、摆放、装配、喷涂等多角度动作,适应多样化生产需求。高速运算能力保证各关节动作同步协调,避免出现抖动或滞后现象,提升作业精度与流畅度。丰富的接口支持对接视觉传感器、力传感器、气动夹具等设备,让机器人具备感知与自适应调整能力。在工业生产中,六轴机器人可以替代人工完成重复性高、危险性大的工作,稳定的控制器是保障其持续运行的关键。硬件层面采用工业级设计,适应车间内温度变化与振动环境,延长设备使用寿命。软件系统支持多种编程方式,方便用户快速调试与修改任务流程。...
发布时间:2026.08.26 -
 上海舰艇自动驾驶控制器的原理
低速自动驾驶控制器专为低速无人设备设计,适配园区配送、厂区巡检、无人叉车、低速接驳车等场景,重点优化导航定位、避障控制与运行稳定性,兼顾性价比与实用性。它采用高性能运算芯片,能够快速处理激光雷达、摄像头、IMU 等传感器数据,实现精确定位与自主导航,适应低速场景下的复杂环境。硬件设计注重小型化、低功耗与高可靠性,采用工业级元器件,支持长时间连续运行,适应室内外不同环境。软件系统优化路径规划算法,实现动态避障与路径调整,确保设备在人员密集、障碍物较多的场景中安全运行。支持远程监控与远程控制,操作人员可通过后台平台实时掌握设备运行状态,在紧急情况下干预操作。丰富的接口可对接驱动电机、充电模块、负载...
发布时间:2026.08.26 -
安徽舰艇自动驾驶控制器总成
自动驾驶控制器的处理器是关键运算单元,决定了控制器的数据处理能力、响应速度与运行稳定性,选择合适的处理器是保障自动驾驶设备正常运行的关键。不同应用场景对处理器的需求差异较大,车载、高速自动驾驶场景需要高算力处理器,采用 CPU+GPU/FPGA 异构架构,能够快速处理激光雷达、摄像头等多类传感器的大量数据,实现复杂的环境识别、路径规划与智能决策。低速自动驾驶场景可选择低功耗、高稳定性的处理器,如 ARM 架构处理器、工业级 CPU,能够满足基础的数据处理与控制需求,同时控制功耗。特种场景如矿山、农机等,需选择具备宽温、抗振动能力的工业级处理器,适应恶劣环境下的稳定运行。处理器的选择还需考虑兼容...
发布时间:2026.08.25 -
上海农机自动驾驶控制器安装方法
车载自动驾驶控制器的使用需遵循规范流程,确保设备正常运行与使用安全,主要分为开机检查、参数设置、启动运行、日常监控与关机维护五个环节。开机前需检查控制器外观是否完好,接口连接是否牢固,电源供电是否稳定,排查松动、损坏等问题。参数设置环节,操作人员需根据行驶场景、车辆类型与作业需求,设置定位精度、行驶速度、路径规划模式等参数,确保参数适配实际需求。启动运行时,控制器会自动完成自检与初始化,对接传感器与车辆执行系统,待系统提示正常后,可启动自动驾驶模式,控制器将自主完成导航、避障与速度控制。日常监控过程中,操作人员需实时关注控制器运行状态,查看传感器数据、定位信息与故障提示,及时处理异常情况。关机...
发布时间:2026.08.24 -
江苏车载自动驾驶控制器维修服务
自动驾驶控制器的使用方法需结合设备类型与应用场景,遵循规范流程,确保设备稳定运行与作业安全。首先进行开机准备,检查控制器电源、接口连接与外观状态,确保无松动、无损坏,传感器与执行器连接正常。随后进行参数配置,根据作业需求设置定位精度、运动速度、路径规划参数、避障灵敏度等,确保参数符合实际场景要求。启动系统后,控制器会自动完成自检与初始化,对接各类传感器,采集环境与设备状态数据,构建环境模型。确认系统正常后,启动自动驾驶模式,控制器将自主执行路径规划、避障控制、速度调节等任务。运行过程中,操作人员需实时监控控制器运行状态,查看数据反馈与故障提示,遇到突发情况可切换至手动模式进行干预。作业完成后,...
发布时间:2026.08.22 -
 江苏fpga机器人控制器的维护保障
开放式机器人控制器维修需要兼顾硬件检测与软件调试,结合其模块化设计特点,精确定位故障点并高效处理。维修前需先进行综合检测,通过专业设备排查关键芯片、接口电路、电源模块等硬件部件的运行状态,判断是否存在损坏、接触不良等问题。软件层面则需要检查系统程序、控制算法、驱动程序是否正常,排查程序报错、参数异常等问题。由于开放式控制器支持二次开发,维修过程中还需关注自定义模块与原有系统的兼容性,避免维修后出现功能异常。维修人员需具备专业的工控知识与实操经验,熟悉不同品牌控制器的结构与原理,掌握硬件更换、程序调试、参数校准等技能。维修完成后需进行综合测试,确保控制器运行稳定、功能正常,满足实际作业需求。定期...
发布时间:2026.08.22 -
江苏移动机器人控制器维修
车载自动驾驶控制器的使用需遵循规范流程,确保设备正常运行与使用安全,主要分为开机检查、参数设置、启动运行、日常监控与关机维护五个环节。开机前需检查控制器外观是否完好,接口连接是否牢固,电源供电是否稳定,排查松动、损坏等问题。参数设置环节,操作人员需根据行驶场景、车辆类型与作业需求,设置定位精度、行驶速度、路径规划模式等参数,确保参数适配实际需求。启动运行时,控制器会自动完成自检与初始化,对接传感器与车辆执行系统,待系统提示正常后,可启动自动驾驶模式,控制器将自主完成导航、避障与速度控制。日常监控过程中,操作人员需实时关注控制器运行状态,查看传感器数据、定位信息与故障提示,及时处理异常情况。关机...
发布时间:2026.08.21 -
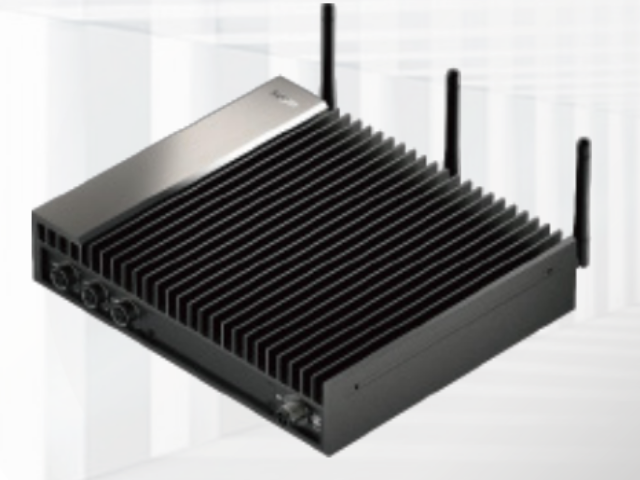 河南机器人控制器关键技术
列车自动驾驶控制器的选择需遵循高可靠性、强实时性、高安全性与适配性四大关键标准,确保满足轨道交通领域的严苛要求。可靠性是首要标准,需选择采用工业级元器件、具备完善防护结构的产品,能够适应列车运行过程中的振动、电磁干扰、高低温等复杂环境,支持长时间连续稳定运行,降低故障停机概率。实时性要求控制器具备毫秒级指令响应速度,能够快速处理列车位置、速度、轨道信号等数据,及时输出控制指令,应对突发情况。安全性方面,需选择具备功能安全认证的产品,具备完善的故障诊断与安全保护机制,在出现异常时能够快速停机,保障人员与设备安全。适配性要求控制器能够与列车调度系统、信号系统、传感器等设备无缝对接,支持多种通信协议...
发布时间:2026.08.20 -
云南履带自动驾驶控制器
IDC 场景自动驾驶控制器主要服务于数据中心内部巡检、搬运、运维等自动化设备,为机房稳定运行提供智能化支持。这类控制器注重稳定性、低功耗与静音运行,适应 IDC 机房恒温、防尘、高可靠的环境要求。它能够融合激光雷达、视觉、惯性导航等数据,实现机房内自主导航、避障、路径规划,完成设备巡检、指示灯识别、温度采集等任务。硬件采用无风扇设计,减少灰尘进入与噪音产生,符合数据中心运行规范。接口丰富,可对接各类检测传感器与执行机构,将巡检数据实时上传至后台管理平台。系统具备远程升级与状态监控功能,方便运维人员统一管理。控制器响应速度快,运行稳定,可 24 小时不间断工作,减轻人工巡检压力。针对 IDC 场...
发布时间:2026.08.19 -
浙江智能机器人控制器的维护保障
移动机器人控制器开发围绕移动设备的关键需求展开,重点突破导航定位、路径规划、避障控制与多设备协同等关键技术。开发过程中会充分考虑室内外不同环境的特点,优化定位算法,提升定位精度与稳定性,适配复杂地形与动态环境。硬件选型注重小型化、低功耗与工业级可靠性,选用高性能芯片与抗干扰元器件,保证设备在移动过程中稳定运行。软件层面优化路径规划算法,实现快速规划与动态调整,避开障碍物与突发情况,提升行驶效率。同时集成多传感器融合技术,整合激光雷达、摄像头、IMU 等数据,提升环境感知能力。开发过程中会进行大量实地测试,模拟不同场景下的运行状态,不断优化产品性能。支持二次开发与定制化设计,根据用户具体场景调整...
发布时间:2026.08.18 -
智能机器人控制器的作用
开放式机器人控制器维修需要兼顾硬件检测与软件调试,结合其模块化设计特点,精确定位故障点并高效处理。维修前需先进行综合检测,通过专业设备排查关键芯片、接口电路、电源模块等硬件部件的运行状态,判断是否存在损坏、接触不良等问题。软件层面则需要检查系统程序、控制算法、驱动程序是否正常,排查程序报错、参数异常等问题。由于开放式控制器支持二次开发,维修过程中还需关注自定义模块与原有系统的兼容性,避免维修后出现功能异常。维修人员需具备专业的工控知识与实操经验,熟悉不同品牌控制器的结构与原理,掌握硬件更换、程序调试、参数校准等技能。维修完成后需进行综合测试,确保控制器运行稳定、功能正常,满足实际作业需求。定期...
发布时间:2026.08.16 -
山西自动驾驶控制器什么品牌好
工业机器人控制器作为自动化产线中的关键部件,承担着协调机械结构完成各类动作的重要任务。它能够对各类指令进行快速解析与处理,让机械臂按照预设路径稳定运转,满足不同生产场景下的精确作业需求。在实际应用中,这类控制器需要兼顾响应速度与运行稳定性,适配多关节联动、重复定位、物料搬运、精密装配等多样化工况。内部搭载的运算单元可以持续处理大量数据,保证机器人在长时间工作中不出现卡顿或偏差。丰富的外部接口可以连接传感器、视觉设备、执行机构等配件,让机器人具备环境感知与自主调整的能力。不同行业的生产现场对控制器的性能要求存在差异,从基础的点位控制到复杂的轨迹规划,都需要对应的硬件与软件支撑。稳定可靠的控制器能...
发布时间:2026.08.16