新闻中心 - 成都中科图测科技有限公司
-
 成都电阻式位移计厂
中科图测的技术团队背景为理解Ziki-M的算法能力提供了一个侧面参照:**创始团队来自**科技大学、哈尔滨工业大学、电子科技大学等高校和国内自动驾驶人工智能公司,研发团队由四川省天府峨眉计划专家领衔,...
发布时间:2026.11.22 -
 四川光学摄影测量公司推荐
中科图测的摄影测量方案同时支持“对低速、高速空中飞行目标”的测量,这一表述涵盖了相当宽的速度谱系。低速目标可能包括无人机试飞、低速风洞中的模型运动或低速飞行器试验;高速目标则可能涉及高速风洞中的模型动...
-
 阵列式位移计厂家有哪些
Ziki-M的测量原理建立在“基准点—靶标—图像信息差”这三个要素之上。系统“在待监测点放置有源或无源靶标,在稳定地段放置基准点和测量系统,通过拍摄待测标志与基准点的图像信息差,计算待测点的相对位移变...
-
 轨道式巡检机器人定做
巡检速度2至5km/h,这一速度区间需要放在隧道巡检的任务性质中理解。隧道结构病害检测不是“经过即可”的巡视,而是需要在行进过程中对衬砌表面进行连续拍摄和特征分析。速度过快会导致图像运动模糊和相邻帧之...
-
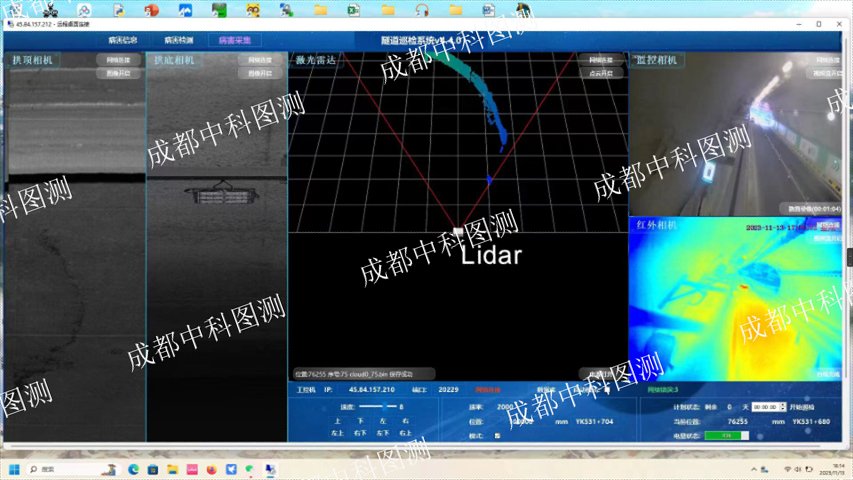 公路隧道自动巡检机器人定位导航
中科图测技术研发团队拥有隧道病害识别经验,通过海量衬砌剥落样本训练,使隧道巡检机器人的剥落识别准确率达到97%以上,并能准确测量剥落区域的面积和深度。剥落识别准确率的提升高度依赖训练样本的代表性:不同...
-
成都立体视觉测量定制
摄影测量在工业检测中的价值,不*在于“测得到”,更在于“测得快”。中科图测的摄影测量方案在汽车制造场景中给出了一个可参照的效率表述:无需大量布设控制点,通过非接触式拍摄即可快速获取三维点云数据,单批次...
-
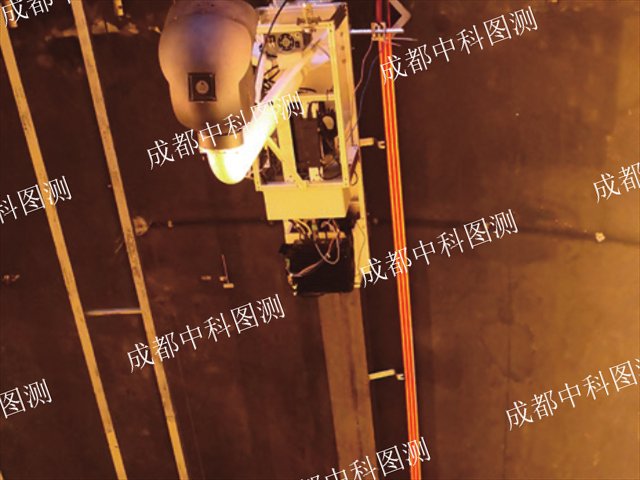 公路交通隧道自动化巡检设备品牌
数据“可追溯”是Ziki-T量化巡检的另一个维度。每一处病害的检测结果都与巡检时间、机器人位置、成像参数和算法版本相关联,形成一条从原始图像到*终数值的数据链。追溯性在运维争议或事故调查中具有实际价值...
-
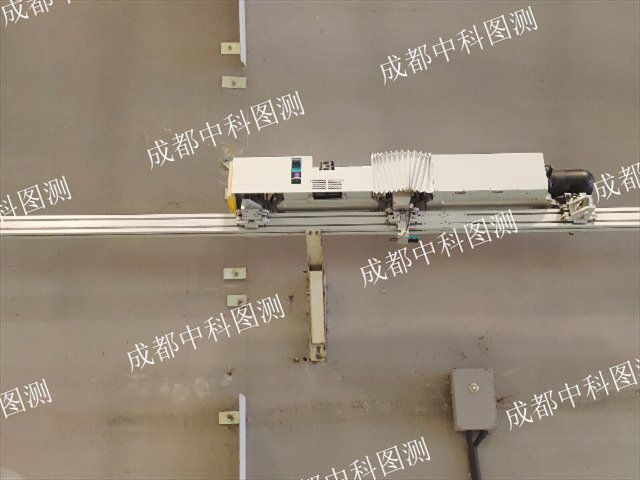 高速公路隧道自动化巡检系统中标
Ziki-T的巡检逻辑并非“随机拍摄”或“全程连续录像”,而是将隧道衬砌按展平方式进行网格化区域划分,并利用视觉相机逐格拍摄每个网格内的衬砌图像。“展平”这一操作将三维的拱形衬砌表面映射为二维网格平面...
-
 四川双目视觉测量定制
摄影测量系统在“风机叶片”等超长柔性构件测量中面临的特殊挑战,是如何在工件自重变形状态下获取有意义的几何数据。中科图测XTDP系统的测量范围覆盖至30m,风电能源行业被列为工程应用场景,系统“特别适合...