标签列表 - 广州精拓电子科技有限公司
-
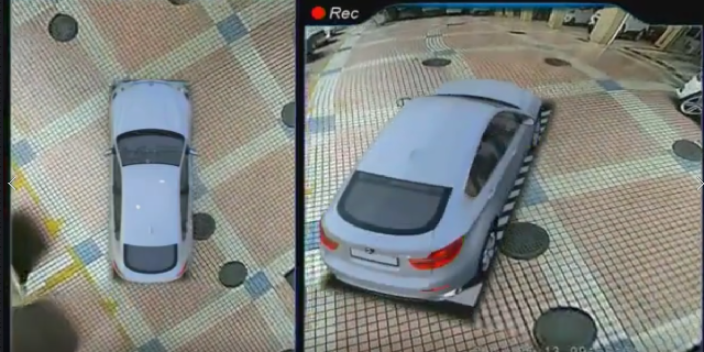 工程车360影像系统厂家
(第1篇)工程车AI360全景影像系统集成毫米波与激光雷达后,解决了一系列在工程施工现场常见的问题,具体包括: 一,提升操作安全性,消除操作盲区。工程车辆由于体积庞大,驾驶员在操作时常存在视野盲区,容易引发碰撞事故。AI360全景影像系统通过集成多个摄像头,通常前后左右各一个,结合毫米波与激光雷达的扫描数据。可以形成完整的360°全景视图,帮助驾驶员实时掌握车辆周围情况,有效消除盲区。智能预警与避障系统利用AI技术进行图像识别和障碍物检测,结合毫米波与激光雷达的测距功能,可以实时监测潜在的危险因素,如行人、车辆、障碍物等靠近情况。一旦发现异常情况,系统会立即发出警报,提醒驾驶员采取避...
发布时间:2026.09.29 -
 油罐车8路360全景影像系统哪个牌子好
(第1篇)360全景对称与非对称拼接融合的技术方案 360全景对称与非对称拼接融合的技术方案,重点突出“近距离对称拼接+远距离非对称拼接”的实现逻辑和技术细节,内容兼顾专业深度和实操性。 核心技术逻辑:双模式动态切换与场景适配 1.核X融合思路 场景划分:根据目标物体的作业需求,将观测范围划分为近距离区域(如船舶靠泊时的0-10米、建筑物周围的0-20米)和远距离区域(如船舶航行时的10-1000米、建筑物周围的20-100米)。 技术选择:近距离区域采用对称拼接技术,确保高精度盲区覆盖;远距离区域采用非对称拼接技术,实现大范围监控和细节捕捉。 动态切...
-
 渣土车360全景环视系统公司
(上篇)车侣全志T5主控搭配定制AI360全景影像防爆系统,通过多维度技术创新与功能优化,为特种车辆构建了全方W的安全保障与智能化管理体系,具体分析如下: 一、多传感器融合感知:厘米级环境建模,消除盲区隐患 系统采用多种传感器+8目200万鱼眼摄像头的硬件组合,结合北斗纳秒级授时与FPGA协同算法,实现以下核X能力: 1,高精度环境建 模构建厘米级3D环境模型,可精细识别低矮障碍物(误差<±2cm)与动态行人,盲区控制范围缩小至1米内,侧向覆盖达15米。即使在强光、逆光等极端光照条件下,画面清晰度仍保持稳定,为驾驶员提供无死角的视野支持。 2,动态风险预警 ...
-
 车载360环视摄像头
(第2篇)360全景对称与非对称拼接融合的技术方案 近距离对称拼接技术实现方案 1.硬件布局与选型 对称摄像头布局:针对规则结构的目标物体,采用等数量摄像头对称分布,如船舶的前后左右各1路、建筑物的东南西北各1路,确保每个方向的视角覆盖一致。 摄像头参数:选择水平视场角≥170°的超广角鱼眼摄像头,分辨率≥1080P,支持低延迟采集(≤0.1秒),夜间红外补光距离≥50米。 拼接主机性能:选用集成高性能图像处理芯片的主机,支持至少4路视频输入,具备球面投影对称融合算法,拼接缝≤2像素,直线畸变率降低30%。 2.算法优化与拼接流程 畸变矫正:使用...
-
 车用6路360全景影像系统安装
(第1篇)精拓智能4G-AI360全景影像系统对接云平台管理指南 一、硬件连接:给设备“搭骨架”目标:完成天线、物联卡安装及通电测试,确保设备基础通信正常。 1.天线对接·4G天线(紫色)和GPS天线(蓝色,2个,优先接内侧,外侧为备用),按颜色与主机对应接口连接。 2.物联卡安装·安装方向:芯片朝下,缺口朝外插入卡槽。·注意事项:·物联卡与设备IMEI号绑定,换设备会锁卡(终端显示“服务器连接失败”),需联系服务商解锁。·新卡首CI使用正常则网络通畅,中途卡顿多为信号问题(非卡故障)。 3.通电测试·接线方式:非实车测试时,红线(+)与信号线并接电源正极,黑线(...
-
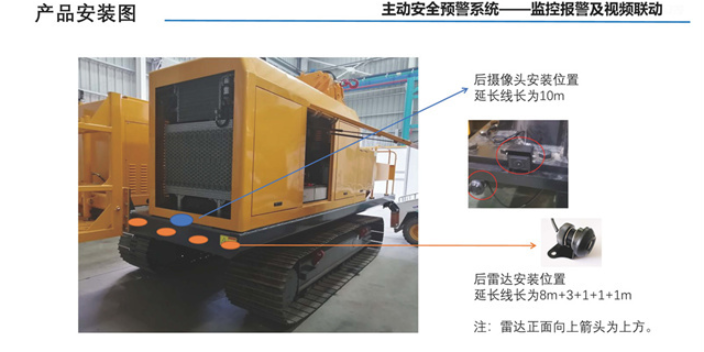 油罐车360全景影像设备
(第2篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性 -一级预警:目标进入安全距离阈值时,触发语音提示(如"右侧有行人靠近")及LED灯闪烁; -二级预警:目标进入危险区域时,启动车内蜂鸣器报警,同步放大对应侧摄像头画面,强制驾驶员关注风险。(3)网络传输与远程交互 -多协议数据传输: -网口输出:支持ONVIF协议和RTSP视频流传输,可直接对接第三方安防平台或NVR存储设备; -4G通讯与GPS定位:通过4G模块实现低延迟视频上传(支持1080P高清画质),结合GPS实时回传车辆位置、速度等运行数据至云端管理平台。 -云...
-
 公交车360全景可视系统加装
(第2篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些? AI360全景影像系统需通过RTSP/RTMP协议输出视频流,H.265编码虽能降低带宽占用,但编码/解码过程的计算开销可能增加端到端延迟。若设备端采用低效编码算法或硬件解码能力不足,会导致全景画面合成滞后。 网络抖动与丢包 工业现场常见网络波动(如交换机级联过多、线路老化)引发数据包乱序或丢失;T CP重传机制虽保证可靠性,但明显增加端到端延迟; UDP虽低延迟但无纠错能力,需依赖上层协议(如RTP/RTCP)补偿。 网络抖动或丢包会触发重传机制,进一步...
-
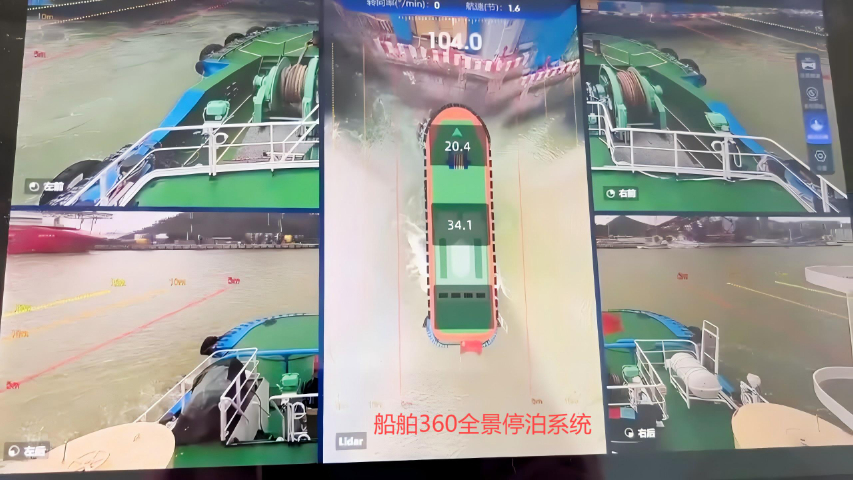 商用车8路360全景系统
(第4篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些? 百兆网口在多路高清视频并发传输时可能成为瓶颈,需优先采用千兆网口设计。 三、系统配置与外部干扰——实际部署中的“隐形杀S” 1.网络拓扑与设备负载 复杂网络拓扑(如多级交换机转发)会增加路由延迟,而多设备同时接入ONVIF网络(如车队管理场景中的多车并发传输)可能导致带宽竞争,尤其在云端协同管理时,服务器处理压力过大会进一步加剧显示延迟。 2.环境与电磁干扰(EMI) 工业应用场景(如自动驾驶电动挖掘机,矿山机械、港口AGV、电力巡检机器人)普遍存在强电磁...
-
 车载360全景影像系统定制
(第1篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析 一、功能应用:多场景智能感知与决策支持 系统通过360°全景影像+多传感器融合,实现全场景环境感知与风险管控,核X功能覆盖三大维度: 1. 全时段无盲区环境监控 (1)360°全景视野构建:通过6个广角摄像头(鱼眼镜头,视角≥200°) 与激光雷达(探测距离0.2m~50m)、毫米波雷达(0.2m~40m) 协同,实时拼接船舶/车辆周边环境影像,支持特写巡航+全景分屏(如上下180°画面)、俯视图+多视角切换(侧视、后视等),消除传统监控中“视觉死角”问题。 (2)恶劣环境适配:设备防...
-
 挖掘机360全景影像设备厂家供应
(第1篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些? AI360全景影像系统通过多路广角/鱼眼摄像头采集环境图像,在边缘端完成畸变校正、动态拼接和AI增强处理后,以标准ONVIF协议输出至NVR、监控平台或云端管理系统。该过程涉及复杂的软硬件协同与网络交互,任一环节瓶颈均可能导致成像延迟高、画面卡顿、响应滞后等问题。以下从四大维度深入剖析影响成像显示速度的核X因素: 一、网络环境与传输链路——数据通路的“高速公路质量” 1.网络带宽与稳定性 带宽需求测算:单路1080P@30fps视频流采用H.265编码约需2...
-
油罐车360影像系统定制
(下篇)定制高配版支持4G、GPS定位功能及接入车辆运营平台的优势 -数据追溯与合规审计:4G上传的视频录像、GPS轨迹及预警日志在平台存储,可作为事故责任划分、保险理赔的依据,同时满足交通管理部门对车辆运营数据的合规要求。 4.场景适应性与扩展性 -复杂网络环境适配:4G模块支持在无固定网络的偏远区域(如矿区、山区)稳定传输数据,确保监控不中断;结合GPS定位,可应用于长途货运、野外作业等场景。 -平台协议兼容性:系统已调试对接JT808、GB28281等国标协议,可无缝接入政F监管平台或企业自有管理系统,满足不同行业的定制化需求(如公交集团调度平台、物流公司管理...
-
 升降机360全景影像设备安装
(第2篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些? AI360全景影像系统需通过RTSP/RTMP协议输出视频流,H.265编码虽能降低带宽占用,但编码/解码过程的计算开销可能增加端到端延迟。若设备端采用低效编码算法或硬件解码能力不足,会导致全景画面合成滞后。 网络抖动与丢包 工业现场常见网络波动(如交换机级联过多、线路老化)引发数据包乱序或丢失;T CP重传机制虽保证可靠性,但明显增加端到端延迟; UDP虽低延迟但无纠错能力,需依赖上层协议(如RTP/RTCP)补偿。 网络抖动或丢包会触发重传机制,进一步...
-
 升降机360盲区侦测系统
(第4篇)定制AI360全景影像集成雷达解决方案:功能应用与核x优势解析 三、典型应用场景 (1)港口作业:大型船舶靠泊时,系统实时显示船岸距离、周围船舶动态,避免碰撞码头或其他船只; (2)工程车辆:矿用卡车/起重机作业中,通过360°影像+雷达预警,预防人员进入危险区域; (3)特种运输:超长/超宽车辆行驶时,辅助驾驶员判断侧向距离,降低刮擦风险。 总结 定制AI360全景影像集成雷达解决方案通过“视觉+雷达+AI”技术融合,构建了“感知-决策-执行”闭环,既解决了传统监控盲区多、环境适应性差的痛点,又通过智能化功能降低人工依赖,为船舶、...
-
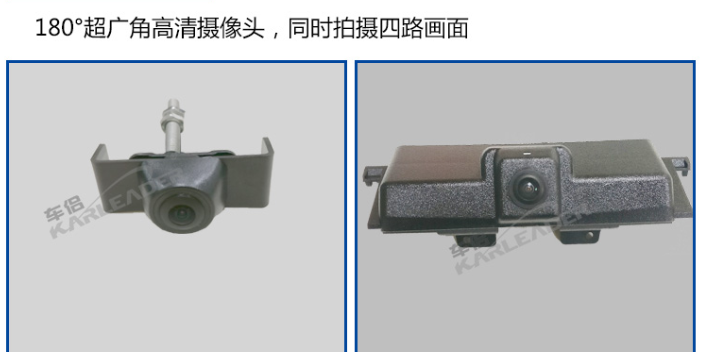 3D360环视摄像头
(第6篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值 总结: 非对称全景拼接方案从技术突破到实际价值非对称全景拼接方案通过"硬件定制化布局+算法场景化优化"的创新架构,在船舶领域实现了三大价值跃升: 1,从对称到非对称:突破传统对称拼接的局限,针对船舶特殊结构实现Z优摄像头布局 2,从显示到预警:将全景影像从单纯的"可视化工具"升级为"安全预警系统" 3,从单一到全链路:构建"无死角监控-精Z识别-智能预警-数据回溯"的完整安全保障链条 非对称全景拼接方案ZUI终使船舶驾驶获得"数字副驾"级别的辅助能力,既解决了传统对称拼接的盲区覆盖与画面畸变...
-
 消防车360度全景摄像头
(上篇)定制高配版支持4G、GPS定位功能及接入车辆运营平台的优势 1.远程监控与管理智能化 -实时数据传输:4G模块实现高清视频流、车辆状态数据(如速度、位置、预警信息)的远程上传,管理人员通过运营平台随时随地监控车辆动态,及时发现异常并干预。 -GPS定位与轨迹追踪:结合GPS定位功能,平台可记录车辆行驶轨迹、停留时间,实现精细化调度;在车辆偏离预设路线或进入禁行区域时,系统自动报警,提升运输安全性。 2.安全预警与应急响应升级 -主动安全数据联动:4G网络将BSD盲区预警、碰撞预警等信息实时同步至平台,结合GPS位置数据,管理人员可远程指导驾驶员规避风险...
-
 升降机6路360全景
(上篇)定制高配版支持4G、GPS定位功能及接入车辆运营平台的优势 1.远程监控与管理智能化 -实时数据传输:4G模块实现高清视频流、车辆状态数据(如速度、位置、预警信息)的远程上传,管理人员通过运营平台随时随地监控车辆动态,及时发现异常并干预。 -GPS定位与轨迹追踪:结合GPS定位功能,平台可记录车辆行驶轨迹、停留时间,实现精细化调度;在车辆偏离预设路线或进入禁行区域时,系统自动报警,提升运输安全性。 2.安全预警与应急响应升级 -主动安全数据联动:4G网络将BSD盲区预警、碰撞预警等信息实时同步至平台,结合GPS位置数据,管理人员可远程指导驾驶员规避风险...
-
 物流车360拼接算法
(第2篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些? AI360全景影像系统需通过RTSP/RTMP协议输出视频流,H.265编码虽能降低带宽占用,但编码/解码过程的计算开销可能增加端到端延迟。若设备端采用低效编码算法或硬件解码能力不足,会导致全景画面合成滞后。 网络抖动与丢包 工业现场常见网络波动(如交换机级联过多、线路老化)引发数据包乱序或丢失;T CP重传机制虽保证可靠性,但明显增加端到端延迟; UDP虽低延迟但无纠错能力,需依赖上层协议(如RTP/RTCP)补偿。 网络抖动或丢包会触发重传机制,进一步...
-
矿车360全景可视系统厂家
(第2篇)AI360全景影像系统双光融合定制解决方案 该模块基于高性能图像处理芯片(0.8TNPU算力),支持多路高清视频输入与多种AI算法,实现对驾驶员状态、车辆周边环境及行驶行为的全方W智能识别与预警。 (1)人脸识别与DMS驾驶员监控系统实时监测驾驶员状态,支持以下行为识别:疲劳驾驶检测:闭眼、打哈欠分神行为检测:视线偏移、长时间低头违规行为检测:抽烟、打电话身份识别:司机更换、人脸匹配安全装备检测:是否佩戴安全带、安全帽异常遮挡报警:摄像头被遮挡或佩戴墨镜干扰识别应用价值:有效预防因疲劳驾驶或分心导致的交通事故,提升车队管理合规性。 (2)ADAS高级驾驶辅助系...
-
 商用车360全景影像安装
(篇二)AI360全景影像系统通过纯视觉算法保障挖掘机操作安全的技术实现AI360全景影像系统以纯视觉算法为核X,通过多摄像头协同、AI目标识别、动态安全区域校准、边缘计算等技术,构建了一套覆盖挖掘机10米作业半径的主动安全防护体系。其技术实现可拆解为以下五个关键模块: 分级报警机制:一级预警(8-10米):目标进入高危区域时,屏幕显示黄色警示框并伴随轻微提示音,提醒操作手注意。二级预警(5米内):目标靠近机械臂旋转范围时,屏幕红色闪烁+高频语音播报(如“左前方有人,请注意!”),同时触发车顶警示灯和高分贝语音(“作业区域危险,请远离!”),驱离周边人员。动态调整策略:根据机械臂伸展...
-
车用360全景影像生产厂家
(第3篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些? AI360全景影像系统需通过FPGA+AI芯片实时完成多路鱼眼图像的畸变校正、动态拼接(延迟需控制在60ms内)。若处理单元算力不足(如边缘计算平台性能受限),会导致拼接延迟累积,影响显示速度。此外,摄像头内参配置错误或未升级,可能引发图像校正耗时增加。 2.设备兼容性与接口速率 ONVIF协议一致性: 其影响机制为:不同厂商对Profile S/T的支持程度不一,部分设备返回非标准SDP描述,这会导致客户端解析失败或反复重连。对应的解决方案是通过ONVIF Devi...
-
深圳360全景影像设备安装
(第4篇)360全景对称与非对称拼接融合的技术方案 非对称布局算法:针对不规则结构,采用特征点匹配和动态补偿算法,消除桅杆、吊臂等遮挡物导致的画面断裂,确保全景画面的完整性。 3.功能拓展与应用场景 船舶航行监控:实现远距离海面和航道的监控,实时识别障碍物和其他船舶,计算碰撞风险,提供转向建议。 建筑物全局监控:对建筑物的整体及周边环境进行大范围监控,识别人员异常行为和车辆违规停放。 桥梁结构监测:通过非对称布局的摄像头,对桥梁的整体结构进行监测,结合结构传感器数据,及时发现结构变形和裂缝。 双模式切换与融合关键技术 1.实时拼接与切换技术 ...
-
 广东360全车影像系统厂家直销
(第2篇)精拓智能4G-AI360全景影像系统对接云平台管理指南 3.登录参数设置·必填项:登录账号、密码及带红五星的参数(如终端编码),建议手机号、车架号统一使用11位编码(便于管理)。 4.验证连接状态·网络查询:进入“系统→网络状态”,显示“PING通云台IP”代BIAO通信正常(如图6)。·定位确认:状态栏显示卫星数量≥9颗时,平台地图实时更新位置;<9颗时显示初始测试地址。 三、云平台设置:在电脑上“添加设备”目标:在云平台注册设备,完成视频参数配置并验证对接。 1.登录云平台·使用厂商提供的测试账号密码登录云平台网页(如“精拓车侣云”)。 2.新...
-
 公交车360全景可视系统生产厂家
(中篇)T5 360°全景影像系统的功能及应用场景的优势: 4,多接口与通信支持:丰富的接口:提供USB、RS232、CAN等多种接口,支持程序升级、标定、数据通信等功能。通信功能:支持4G通信(满足GPS定位)和百兆以太网,未来还将支持5G通信(在研中),便于实现远程监控和数据分析。5,环境适应性强:气候环境适应:系统能在-40℃至95℃的极端温度条件下正常工作,满足各种气候环境下的使用需求。电磁兼容性:通过多项电磁兼容性试验,确保在复杂电磁环境下的稳定性和可靠性。 二、应用场景的优势T5360°全景影像系统在多种应用场景下展现出明显的优势,具体包括: 1,城...
-
 挖掘机360全景摄像头哪个牌子好
(第1篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析 一、功能应用:多场景智能感知与决策支持 系统通过360°全景影像+多传感器融合,实现全场景环境感知与风险管控,核X功能覆盖三大维度: 1. 全时段无盲区环境监控 (1)360°全景视野构建:通过6个广角摄像头(鱼眼镜头,视角≥200°) 与激光雷达(探测距离0.2m~50m)、毫米波雷达(0.2m~40m) 协同,实时拼接船舶/车辆周边环境影像,支持特写巡航+全景分屏(如上下180°画面)、俯视图+多视角切换(侧视、后视等),消除传统监控中“视觉死角”问题。 (2)恶劣环境适配:设备防...
-
 消防车360全景环视设备销售
(中篇)车侣正面吊AI360视觉解决方案适用场景及其优越性详述: 2.雨雾/能见度差环境挑战:雨雾天气导致能见度降低,影响作业安全。技术应对方案与优越性:激光雷达穿透雨雾+视觉冗余校验:点云与图像对齐误差<5ms,确保在恶劣天气下也能保持高精度作业,提升作业安全性。 3.极端温湿度环境挑战:极端温湿度条件下,设备易受损,影响使用寿命。技术应对方案与优越性:宽温主机+IP69K防水线束:适应-30℃~85℃温湿度范围,盐雾腐蚀环境通过ISO9227认证,确保设备在各种极端环境下稳定运行。 三、特殊工况定制化场景 1.冷链港口防凝露适用痛点:低温环境下摄像头易冷凝,影...
-
360鸟瞰全景影像哪个牌子好
(第5篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值 3.2实际效益验证靠泊效率:某铁矿船队应用案例显示靠泊效率提升15% 事故减少:碰撞事故率下降60% 操作简化:从多画面监控转为单一全景画面,减轻驾驶员负担 4.系统管理优化 4.1数据追溯能力 高精度记录:米级精度的轨迹记录长期存储:30天循环存储满足监管要求 回溯分析:为事故调查提供完整视频证据链 4.2监管兼容性 平台接入:可接入海事监管平台实现远程监控 标准协议支持:兼容行业标准协议,便于系统集成 集中管理:支持多船队、多船只的统一管理 360全...
-
 车用360全景影像设备厂家
(第1篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性 一、系统工作原理 1.核X功能模块集成该定制AI360全景影像系统以4路360全景拼接和BSD盲区预警为核X,融合8路AHD视频输出、网口传输、4G通讯及云端远程控制功能,形成"感知-处理-传输-交互"全链路解决方案。 (1)4路360全景拼接技术 -摄像头布局:通过车身前、后、左、右4个超广角高清摄像头(如170度广角镜头)同步采集周围环境影像,覆盖车辆周边360度无死角视野。 -图像处理流程: 图像矫正与拼接:摄像头采集的原始图像经图像处理单元(内置双AI核X,算力达2TOPS...
-
叉车360全景环视设备厂家
(第2篇)车侣智能AI360全景影像系统定制解决方案:破J视觉盲区的场景化方案 船舶离靠泊场景:激光雷达+视觉融合测距(精度0.5m),定制环视警戒线,当靠泊速度/距离异常时触发声光报警;支持DCPA/TCPA碰撞风险计算(船舶会遇距离/时间),自动生成避障路径建议,避免码头、桥墩等盲区碰撞。工程车作业场景:数字孪生构建物理空间镜像,98.7%识别半径10米内人员/障碍物,拐弯、倒车时通过声光双预警提醒司机;纳秒级传感器时空同步(冷启动0.8秒),结合物流港口数字孪生优化路径,提升装卸效率15%-20%。三、低成本部署:模块化设计让定制更简单客户无需担心适配复杂场景的技术门槛,系统通...
-
车辆改装360环视摄像头安装
(第5篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些? 2.硬件与协议 适配选用工业级网口模块(支持-30℃~+85℃宽温环境),并通过ONVIF协议一致性测试确保多品牌设备兼容;升级至5G网络或采用双网口冗余设计,提升传输可靠性。 3.系统架构优化 采用“本地拼接+网络传输”架构,在设备端完成全景合成后再通过ONVIF输出,减少云端处理压力;集成动态带宽分配算法,根据视频复杂度实时调整码率。 以上因素相互关联,需结合具体应用场景(如商用车队、工程机械)进行系统性调试,例如在矿山场景中需重点优化抗干扰设计与边缘计算性...
-
车外360全景环视设备哪个牌子好
(第1篇)工程车AI360全景影像系统集成毫米波与激光雷达后,解决了一系列在工程施工现场常见的问题,具体包括: 一,提升操作安全性,消除操作盲区。工程车辆由于体积庞大,驾驶员在操作时常存在视野盲区,容易引发碰撞事故。AI360全景影像系统通过集成多个摄像头,通常前后左右各一个,结合毫米波与激光雷达的扫描数据。可以形成完整的360°全景视图,帮助驾驶员实时掌握车辆周围情况,有效消除盲区。智能预警与避障系统利用AI技术进行图像识别和障碍物检测,结合毫米波与激光雷达的测距功能,可以实时监测潜在的危险因素,如行人、车辆、障碍物等靠近情况。一旦发现异常情况,系统会立即发出警报,提醒驾驶员采取避...