商机详情 -
河南机械狗环视激光雷达识别
中小学、高校教学楼遍布楼层台阶、走廊门槛、课桌、窗台低矮凸起,传统清洁雷达向下探测盲区大,极易卡台阶、撞击课桌,校园人流课间密集,动态行人识别延迟易发生剐蹭。星火博特 OmniView S40 雷达垂直视场向下延伸至地面,小盲区<10cm,低矮台阶、门槛完整识别,±2cm 高精度测算台阶高度与距离,清洁机器人提前减速、调整爬坡逻辑,杜绝卡机故障;40 线底层激光线束捕捉地面线缆、课桌腿,课间穿梭学生毫秒级动态识别,10Hz 高帧率实时更新周边环境,快速避让通行学生。180° 上半视场识别走廊吊顶灯具、窗台突出结构,避免机身顶部碰撞教学楼装饰;自研 SPAD 芯片适配教学楼落地窗早晚阳光斜射,逆光环境障碍物识别稳定。多机抗干扰技术适配教学楼多层分区多台清洁机器人同步作业,楼层地图互不干扰;IP67 防水适配洗地机清水清洁,宽温覆盖教室空调温差。整机小巧半球机身适配校园中小型扫地机器人,无需加装底部台阶补盲雷达,削减整机物料成本。星火博特配套校园课间人流降噪算法,过滤短时通行学生噪点稳定教学楼地图,工程师远程调试台阶爬坡、绕行参数,适配校园教学楼全场景自主清洁作业。40线OmniView S40多机集群无串扰,数十台工业AMR同车间同步转运物料,雷达信号互不干扰,单独规划运输路线。河南机械狗环视激光雷达识别

机器人续航短板一直是行业痛点 ,激光雷达作为耗电硬件 ,功耗高低直接决定设备整体续航能 力 。 OmniView S40雷达搭载自研低功耗光电与电路优化方案 ,在满性能运行状态下保持功耗输 出 ,相较同规格进口 、 国产雷达功耗降低40% ,节能优势极为突出。设备采用智能功耗调节逻辑 ,结 合动态帧率自适应技术 ,可根据环境复杂度自动调控运行功耗 ,静态场景省电 ,动态场景满性能 输出 ,实现性能与功耗的平衡。对于电池容量有限的家用清洁机器人、小型割草机、人形服务机 器人 ,功耗设计可直接延长整机续航时长15%-25% ,大幅提升设备单次作业覆盖面积。 同时 ,低功耗运行可减少硬件发热 ,降低长期作业的温漂误差 ,延长雷达使用寿命。无需任何探测性能, 即可实现高效节能 ,从硬件端助力机器人厂商解决续航焦虑 ,提升终端产品竞争力 。湖北人形机器人环视激光雷达slamOmniView S40测距精度稳定±2cm,配送机器人停靠取货点位误差极小,自动对接货架、取货仓无需人工微调。
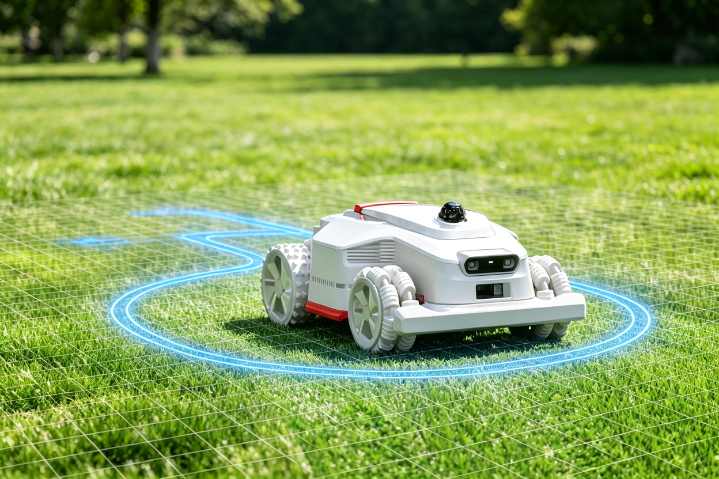
传统激光雷达普遍存在近距盲区过大的问题 ,低矮障碍物、近距离小型物体无法识别 ,是机器人碰 撞、 卡机的主要诱因。 OmniView S40雷达通过优化光学发射与接收架构 ,大幅压缩探测盲区 ,将小 盲区控制在10cm以内 ,实现近距离无死角探测。设备优化底层激光排布逻辑 ,在垂直向下视场集 中加密激光线束 ,针对性强化地面近距离探测能力 ,可识别10cm以上的台阶、 线缆、地锁、碎 石、桌椅腿等低矮小型障碍物。 同时 ,近距探测无测距跳变、无点云丢失 ,探测精度与远距离探测保 持一致 ,彻底解决普通雷达近距失真、漏检的痛点。搭配360°全域水平视场 ,设备实现近距离周身、 地面全覆盖探测 ,无任何感知死角。无论是室内狭小空间、低矮家具障碍物 ,还是戶外路沿、地面杂 物 ,均可稳定识别 ,从根源杜绝机器人碾压障碍物、 卡机、碰撞等故障 ,提升设备自主作业的 安全性与稳定性。
目前商用清洁机器人行业普遍采用平面主雷达 + 底部台阶补盲雷达双传感器方案,两套硬件叠加提升采购、装配、研发三重成本,设备厂商利润空间持续收窄。星火博特 OmniView S40 半球 40 线雷达以单台设备替代双雷达组合,360°×180° 超大垂直视场同步识别地面台阶、中层家具、高空吊顶障碍物,省去底部补盲雷达整套硬件采购,直接减少 25% 感知物料采购成本。机身 Φ65mm 小巧半球造型需单处顶部开孔安装,无需预留底部雷达装配空间,简化清洁机器人模具结构设计,降低开模与装配工时成本;设备内置 IMU 惯性单元,无需额外采购外接惯性配件,硬件配件进一步精简。原厂批量供货单价低于双雷达套装总价,批量采购可叠加阶梯价进一步压缩硬件支出;同时企业提供全套清洁场景 SDK、算法调试服务,厂商无需组建专业光电算法团队,节省研发人力薪资成本。单台 S40 雷达集成建图、定位、台阶 / 行人 / 高空障碍物全域避障全部功能,从硬件采购、结构模具、研发人力三方面降低清洁机器人整机综合成本,帮助清洁设备厂商提升产品定价竞争力与盈利空间。(OmniView S40自研SPAD感光芯片,弱光地下仓库、强光露天园区两种场景无缝切换,配送机器人全天无感知盲区。

玻璃门 、落地窗、镜面墙体等透明障碍物 ,是机器人感知的难点 ,普通雷达无法识别 ,极易 发生高速碰撞事故。 OmniView S40雷达针对透明材质做专项感知优化 ,依托高灵敏SPAD单光子探测 技术 ,可捕捉玻璃、镜面的微弱反射信号 ,有效识别各类透明障碍物 ,从根源杜绝撞玻璃事故。 搭配透明物体专属AI识别算法 ,可区分透明障碍物与空旷空间 ,规避玻璃误判、漏判问题 ,同时不会 因镜面反射产生虚拟障碍物、误绕行等情况。在商场、 写字楼、酒店、办公楼等大面积玻璃场景中, 设备感知稳定 ,机器人可提前减速、 平稳避让 ,安全通行。 该专项优化解决行业长期存在的透明 障碍物感知难题 ,大幅提升机器人在现代化玻璃建筑场景的落地适配能力与作业安全性。40线OmniView S40低功耗设计,无外接大功率电源小型轻量化AMR适配搭载,减少设备供电模组简化整机结构。上海叉车AMR环视激光雷达扫描
S40多传感器密集部署无串扰,智能工厂数百台工业AMR分区转运物料,雷达互不干扰,导航轨迹单独稳定无偏移。河南机械狗环视激光雷达识别
机械、食品加工厂车间地面长期存在油污、积水、金属粉尘,普通清洁雷达防护等级不足,油污渗入光路快速降低探测精度,频繁拆解清洁大幅提升运维成本。星火博特 OmniView S40 雷达整机 IP67 无缝全密封防护,半球机身无缝隙,油污、粉尘、积水无法侵入内部感光芯片与激光模组,镜头耐油污镀膜,擦拭油污后点云输出依旧清晰,大幅延长维护周期,降低工厂清洁设备运维人力支出。工业级宽温元器件适配车间设备散热高温环境,55℃高温油污地面工况测距精度稳定 ±2cm,无温漂定位失效;自研 SPAD 芯片抵御车间采光顶强光、焊接弧光,复杂光源下油污地面障碍物识别无丢失。360°×180° 全域视场适配车间机床、地面料箱、顶部吊装管线全维度探测,清洁机器人自主绕行机床设备,避免碰撞生产器械。多机抗干扰技术适配车间多台清洁机器人同步作业,激光信号互不串扰;整机低功耗设计适配工厂全天不间断清洁作业。星火博特针对油污车间优化点云油污噪点过滤算法,配套车间大面积 SLAM 建图 SDK,为工业车间油污地面智能清洁机器人打造高防护、免频繁维护 3D 激光雷达硬件。河南机械狗环视激光雷达识别
杭州星火博特科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在浙江省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的服务理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来杭州星火博特科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!