商机详情 -
山西工业移动机器人环视激光雷达避障
普通激光雷达启动慢、预热时间长 ,开机后需要长时间校准适配 ,影响机器人快速启动作业效率。 OmniView S40雷达搭载极速启动电路与快速校准算法 ,实现秒级开机启动 ,无需预热、无需等待 ,开 机即可输出完整点云 ,即刻进入作业状态。设备内置自动瞬时校准模块 ,开机瞬间完成光路、精 度、 时序自我校准 ,杜绝开机初期精度不准、点云残缺、定位漂移问题。启停切换、休眠唤醒过程无 感适配 ,唤醒后立即恢复满性能运行 ,无延迟、无适配等待。极速启动能力大幅提升机器人作业响应 效率 ,适配频繁启停、短时作业、应急巡检等场景需求 ,无需冗余等待时间 ,大化设备作业时长, 提升无人设备整体运行效率。港口小件配送AMR选用40线S40雷达,港区强光海风扬尘环境,IP67防护抵御盐雾灰尘,长期户外稳定导航避障。山西工业移动机器人环视激光雷达避障
医院诊疗区、病房、走廊对清洁设备防护、稳定性要求严苛,环境存在消毒水雾、玻璃反光、低矮病床、医疗推车、吊顶输液架多重障碍物,普通雷达防水、抗反光性能不足,易出现探测失效。星火博特 OmniView S40 雷达 IP67 全密封无缝机身,可耐受医院消毒水雾喷淋,无缝隙藏匿细菌灰尘,便于整机表面擦拭消毒,适配医疗无菌清洁环境;自研 SPAD 芯片 100k lux 强光抗干扰能力应对医院大面积玻璃窗反光、手术区强光照明,测距精度稳定 ±2cm。180° 垂直半球视场向下识别病床床腿、地面输液管线、台阶,向上捕捉吊顶输液架、消防管线,全高度医疗障碍物完整识别,清洁机器人不会碰撞病床、医疗设备;10Hz 高帧率实时动态识别穿行医护人员、移动推车,提前减速避让,保障诊疗区域人员安全。宽温设计适配病房空调、消毒设备温差,多机抗干扰技术适配医院多层多台清洁机器人分区作业。整机光滑半球外壳无死角,清洁消毒擦拭便捷,轻量化机身适配医疗小型消毒洗地机。星火博特针对医疗场景优化动态推车过滤算法,过滤短时移动医疗设备噪点稳定病房地图,配套医院分区楼层建图 SDK,为医疗智能清洁消毒机器人打造适配无菌、复杂医疗环境的高可靠 3D 感知雷达。(河北管廊巡检机器人环视激光雷达测绘药厂无尘车间配送AMR配S40 IP67防护雷达,防尘防细微粉尘污染镜头,洁净车间长期运行不用频繁清洁维护。
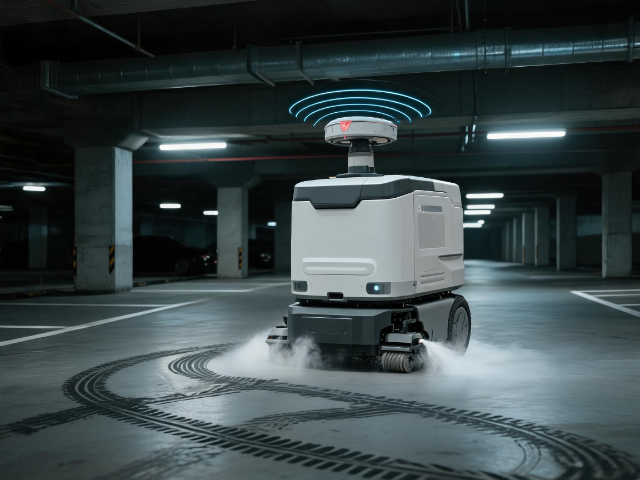
地下车库光照不均、 明暗切换频繁、地面障碍物低矮密集 ,潮湿多尘的工况极易导致普通雷达感知错 乱、故障频发。 OmniView S40雷达搭载动态曝光自适应算法 ,可无感适配车库入口强光、 内部暗光的 剧烈光照切换 ,全程保持±2cm测距 ,无探测断层、无数据失效。 10cm超小盲区可识别挡车 器、地锁、减速带、 车位立柱等低矮、密集障碍物 ,杜绝清扫设备磕碰停放车辆、 卡滞故障。 IP67防 尘防水机身适配车库潮湿、扬尘、地面积水工况 ,防潮防污 ,无需频繁维护。稳定的温漂校准能力, 适配车库四季温差变化 ,长期作业精度无偏移。 多机抗干扰技术支持多台清扫机器人分区同步作业, 地图互不干扰 ,高效完成大面积车库清扫任务 ,完美解决地下车库无人清扫的各类感知痛点。
高铁站、机场交通枢纽空间开阔、人流全天候密集、采光顶强光、高低立柱、候车座椅、地面行李混杂,数十台大型洗地、扫地机器人同步集群作业,传统雷达多机串扰、强光失效、远距离测距不足三大痛点突出。星火博特 OmniView S40 雷达自研多机激光编码抗干扰技术,百台清洁机器人同步运行无信号串扰,定位地图不会漂移错乱;SPAD 芯片抵御采光顶 100k lux 强光,金属座椅、玻璃幕墙反光场景探测无失真;远 90 米长距测距适配高铁站开阔大厅远距离定位,±2cm 高精度清晰识别远处立柱、散落行李。360°×180° 全域半球视场向下识别地面行李箱、座椅腿、台阶,向上捕捉吊顶指示牌、立柱顶部,开阔大厅无高低探测死角;10Hz 高帧率毫秒级识别穿梭客流,动态避让逻辑持续生效,保障全天候人流高峰安全清洁。IP67 防水机身适配大型洗地机清水作业,宽温设计适配车站冬夏温差变化。单台雷达替代多传感器组合,降低大型清洁设备整机成本,星火博特配套交通枢纽专属人流降噪算法,过滤密集行人冗余噪点稳定大厅地图,工程师上门调试大面积场景 SLAM 参数,为高铁站、机场大型集群清洁机器人打造一体化全域感知硬件。S40整机功耗控制在6.5W以内,小型锂电扫地、割草设备无需大容量电池,整机减重降低设备制造成本。

粉尘、油污、 杂物堆积会遮挡雷达光路 ,导致探测精度下降、设备故障 ,大幅增加运维成本。OmniView S40雷达无缝一体机身搭配耐磨防污光学镀膜 ,粉尘、油污不易附着、不易堆积 ,轻微积污 不影响探测精度 ,无需日常频繁清洁维护。全密封结构杜绝粉尘、油污侵入设备内部 ,保护芯片 与光路不受污染损坏 ,从根源降低故障概率。在工厂粉尘、后厨油污、戶外扬尘、仓库碎屑等恶劣工 况中 ,可长期稳定运行 ,无需频繁拆机清洁、维修保养。的防尘防污性能 ,大幅减少设备运维频 次、耗材成本、人工成本 ,实现长效免维护运行 ,适配各类恶劣工业、 商用场景常态化作业。小型桌面配送机器人选用OmniView S40,单雷达实现全向感知,无需搭配侧方辅助传感器。湖北工业移动机器人环视激光雷达测绘
文创展馆自动扫地机选用OmniView S40,易碎展品周边±2cm高精度测距,低速平稳清扫避免剐蹭贵重文创展示品。山西工业移动机器人环视激光雷达避障
现代化智能仓储普遍存在货架密集、通道狭窄、数十台 AMR 同步集群作业、高低货架障碍物混杂等复杂工况,传统平面雷达存在垂直盲区、多机串扰、强光反光失效三大痛点,星火博特 OmniView S40 半球 40 线激光雷达针对性解决仓储全场景感知难题。产品 360°×180° 全域半球视场,向下识别地面托盘、低矮货箱,向上捕捉高层货架横梁、吊顶管线,中层区分通道两侧货架,单台雷达覆盖仓储全维度障碍物,无需加装底部、顶部补盲传感器,简化 AMR 机身结构;自研 SPAD 芯片搭载多机抗干扰编码技术,百台仓储 AMR 密集集群运行无激光串扰,定位地图不会漂移错乱;100k lux 强光自适应能力,仓库采光顶阳光直射、货架金属反光场景测距无失真,±2cm 高精度测算货架间距,避免剐蹭货物。远 90 米长距测距适配大型立体仓库长通道定位,40 线稠密点云还原货架细节,SLAM 建图可区分货位边界,动态避障提前识别穿梭叉车、行人。公司配套仓储专属 SLAM 调试算法,提供完整 SDK 与现场技术调参服务,依托原厂供应链批量供货,为电商、制造业智能仓储 AMR 打造低成本、高可靠一体化 3D 感知解决方案。山西工业移动机器人环视激光雷达避障
杭州星火博特科技有限公司是一家有着雄厚实力背景、信誉可靠、励精图治、展望未来、有梦想有目标,有组织有体系的公司,坚持于带领员工在未来的道路上大放光明,携手共画蓝图,在浙江省等地区的电子元器件行业中积累了大批忠诚的客户粉丝源,也收获了良好的用户口碑,为公司的发展奠定的良好的行业基础,也希望未来公司能成为行业的中坚力量,努力为行业领域的发展奉献出自己的一份力量,我们相信精益求精的工作态度和不断的完善创新理念以及自强不息,斗志昂扬的的企业精神将助力杭州星火博特科技供应和您一起携手步入辉煌,共创佳绩,一直以来,公司贯彻执行科学管理、创新发展、诚实守信的方针,员工精诚努力,协同奋取,以品质、服务来赢得市场,我们一直在路上!