商机详情 -
北京人形机器人环视激光雷达探测
高铁站、机场交通枢纽空间开阔、人流全天候密集、采光顶强光、高低立柱、候车座椅、地面行李混杂,数十台大型洗地、扫地机器人同步集群作业,传统雷达多机串扰、强光失效、远距离测距不足三大痛点突出。星火博特 OmniView S40 雷达自研多机激光编码抗干扰技术,百台清洁机器人同步运行无信号串扰,定位地图不会漂移错乱;SPAD 芯片抵御采光顶 100k lux 强光,金属座椅、玻璃幕墙反光场景探测无失真;远 90 米长距测距适配高铁站开阔大厅远距离定位,±2cm 高精度清晰识别远处立柱、散落行李。360°×180° 全域半球视场向下识别地面行李箱、座椅腿、台阶,向上捕捉吊顶指示牌、立柱顶部,开阔大厅无高低探测死角;10Hz 高帧率毫秒级识别穿梭客流,动态避让逻辑持续生效,保障全天候人流高峰安全清洁。IP67 防水机身适配大型洗地机清水作业,宽温设计适配车站冬夏温差变化。单台雷达替代多传感器组合,降低大型清洁设备整机成本,星火博特配套交通枢纽专属人流降噪算法,过滤密集行人冗余噪点稳定大厅地图,工程师上门调试大面积场景 SLAM 参数,为高铁站、机场大型集群清洁机器人打造一体化全域感知硬件。S40雷达10Hz稳定输出点云,配送机器人高速移动时障碍物刷新无滞后,快速避让突然横穿的行人。北京人形机器人环视激光雷达探测
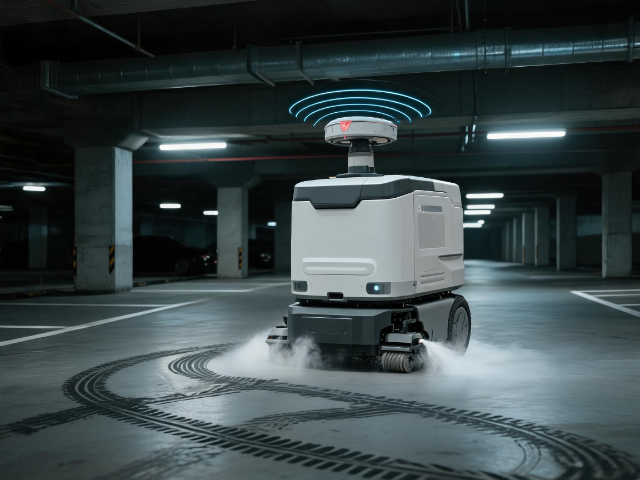
机械加工、 五金制造等工厂车间 ,常年充斥金属粉尘、切削碎屑 ,普通雷达易积灰遮挡光路 ,导致探 测精度下降、故障率飙升 ,运维成本高昂。 OmniView S40雷达凭借IP67全密封防尘防水结构 ,无缝机 身无粉尘渗入缝隙 ,从根源杜绝粉尘侵入内部光路与芯片 。镜头采用耐磨防尘防污镀膜 ,粉尘不易附 着 ,轻微积灰不影响点云输出精度 ,大幅降低设备清洁维护频次与运维成本。 工业级硬件适配车间高 温、振动工况 ,55℃高温环境、设备持续振动下 ,测距精度稳定无漂移 ,硬件无故障。 自研SPAD芯片 抗干扰能力出色 ,可有效过滤车间焊接弧光、采光顶强光、设备反光等干扰信号 ,识别机床、 工 装夹具、地面工件等障碍物。全域无盲区探测搭配稳定的抗干扰性能 ,适配生产线AGV、 车间清洁机器 人、 工业巡检机器人全天候作业 ,助力工厂实现无人化、 自动化高效生产运维。山东室外机器人环视激光雷达建图大型物流园区户外扫地机搭载40线S40,90m远距离识别园区大门、货车、仓储立柱,提前规划绕行清扫路线。

工业级机器人作业对雷达探测重复性要求较高 ,频繁定位偏移、探测误差波动 ,会导致设备作业精度 下降、故障率升高。 OmniView S40激光雷达依托自研芯片校准技术与光学精密调校工艺 ,实现超高精 度重复探测。设备出厂时完成逐台精细化精度标定 ,修正光学光路、芯片感应的个体误差 ,保障每台 设备探测精度高度统一。运行过程中 ,搭载实时动态校准算法 ,可自动补偿温变、振动、 光照变化带来的精度偏移 ,无论高低温、强光、振动工况 ,测距误差始终稳定控制在±2cm以内 ,重复探测一致 性极强。在仓储AMR反复穿梭、清洁机器人重复清扫、巡检机器人定点探测等高频重复作业场景中, 设备不会出现定位漂移、 障碍物识别偏差 ,保障机器人作业轨迹规整、点位。 高精度重复探测能 力大幅降低设备作业误差 ,减少人工干预修正频次 ,提升机器人自动化作业效率 ,完全满足工业级、 商用设备长期高频次、 高精度的作业需求。
大型商场综合体人流密集、 光照复杂、 障碍物杂乱 ,落地玻璃逆光、橱窗反光、 动态行人穿梭 ,极易 导致清洁机器人感知错乱、避让不及时。 OmniView S40雷达搭载100klux强光自适应技术 ,完美应对 商场玻璃逆光、采光顶强光、金属装饰反光等复杂光照 ,全程维持探测。 10Hz高帧率实时刷新环 境数据 ,毫秒级识别穿梭行人、推行推车 ,快速触发减速、避让逻辑 ,保障人流高峰安全清洁。全域 半球视场无高低盲区 ,可识别商场台阶、地面线缆、小型展台 ,同时规避吊顶灯具、 商铺招牌 ,杜绝 卡机、碰撞事故。 多机抗干扰技术支持商场数十台清洁机器人分区同步作业 ,激光信号互不干扰 ,地 图稳定无漂移。 IP67防水机身适配洗地机清水作业、 商场潮湿地面 ,无惧清洁水汽侵蚀。搭配商场专 属人流降噪算法 ,过滤短暂行人动态噪点 ,稳固场地地图轮廓 ,让清洁机器人在复杂的商场人流场景 中 ,实现安全、 高效、稳定的自主清扫作业。五金建材市场配送机器人搭载40线雷达,高低建材堆、金属货架反光环境,SPAD芯片过滤金属反光噪点稳定测距。
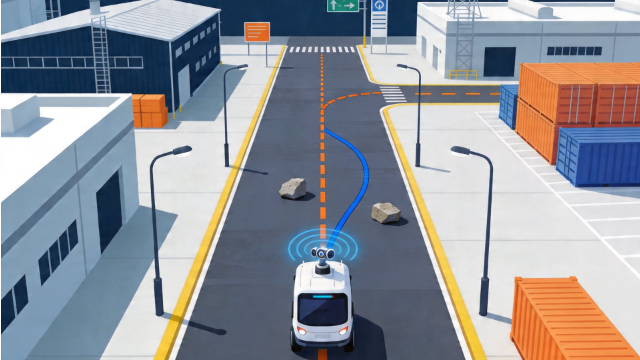
星火博特研发团队由一批深耕光电感知、机器人算法、芯片研发领域的青年工程师组成 ,具备丰 富的前沿技术研发经验与创新思维 ,紧跟全球智能感知技术发展趋势。 团队摒弃传统硬件研发的固化 思维 ,以轻量化、集成化、智能化为研发方向 ,打造适配新时代小型化、智能化机器人的感知硬 件。针对行业传统雷达体积大、 盲区多、适配繁琐、功耗过高的痛点 ,团队创新研发半球一体化光学 结构 ,推出OmniView S40全域感知雷达 ,实现单设备多功能集成 ,颠覆传统多传感器堆叠模式。 同 时 ,团队持续探索AI感知融合技术 ,将AI降噪、智能避障、场景自适应算法融入硬件底层 ,让雷达具备 自主适配复杂场景的智能感知能力 。 年轻化的研发团队更懂市场新需求、新产品形态 ,可快速适配家 用 、 商用 、 工业各类新型机器人产品迭代。凭借创新的研发理念、 前沿的技术实力 ,星火博特持续推 出差异化、智能化的感知产品 ,领跑新一代机器人3D感知赛道。连锁便利店配送机器人配OmniView S40,店内货架密集、灯光复杂环境,40线分层扫描区分通道与货物区域。上海人形机器人环视激光雷达识别
OmniView S40储存温度-40℃~85℃,测绘雷达批量仓储无需恒温环境,测绘设备厂商四季备货不受极端气温限制。北京人形机器人环视激光雷达探测
移动机器人 SLAM 建图、动态避障需要高速、稳定的三维点云数据传输,同时依赖姿态数据融合消除定位漂移,星火博特 OmniView S40 内置全套数据融合硬件模块,搭载 100 BASE-TX 以太网高速输出通道与标配 IMU 惯性单元,实现空间定位数据闭环。100M 以太网有线传输无无线信号延迟、丢包问题,每秒 288000 点稠密点云完整实时上传,UDP 数据包传输协议适配主流机器人控制器,点云数据无压缩失真,远距离通讯场景仍保持传输稳定。机身内置六轴 IMU 惯性传感器,实时输出雷达姿态、倾角、角速度数据,原生支持点云与惯性数据时间同步融合,SLAM 算法无需额外外接惯性模块,大幅降低客户集成工作量。雷达硬件完成数据时间戳对齐,输出标准化融合数据包,配套 SDK 直接读取点云 + 姿态组合数据,快速搭建高精度无漂移定位系统。供电兼容 DC9~27V 宽压输入,适配机器人车载电池电压波动,电压不稳场景不会中断数据输出。整套数据传输与惯性融合方案出厂完成底层适配,客户无需额外开发数据同步程序,开箱即可实现高精度三维建图与自主定位。北京人形机器人环视激光雷达探测
杭州星火博特科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在浙江省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的服务理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来杭州星火博特科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!